Da Wistron, in Taiwan, azienda che produce le schede base per le GPU NVIDIA, riconfigurare un robot per un nuovo prodotto richiede almeno 8 ore. Secondo Spencer Huang di NVIDIA, la robotica agentica riduce questo tempo a uno o due minuti. UC Berkeley e NVIDIA presentano l'approccio congiuntamente questa settimana alla Conference on Robot Learning 2026.
Il metodo si basa su agenti AI di programmazione che scrivono programmi leggibili dall'uomo per i robot. Non richiede dati di dimostrazione né un programmatore umano per ogni singola attività. I ricercatori lo descrivono come un ritorno a uno stile più tradizionale della robotica, in cui gli ingegneri prima comprendono come funziona un robot e poi scrivono il codice per renderlo utile.
Il codice al posto dei dati di dimostrazione
Per decenni i robot sono stati programmati con metodi basati su modelli. Gli ingegneri costruivano un modello dettagliato della fisica e della matematica del robot e del suo ambiente, quindi ne ricavavano codice preciso. I sistemi che ne risultavano erano rapidi e affidabili, ma richiedevano tempo e competenze umane. Questo costo ha spinto il settore verso l'imitation learning (apprendimento per imitazione), in cui un sistema di machine learning viene alimentato con grandi quantità di dati di dimostrazione umana.
Ken Goldberg, docente di robotica a UC Berkeley, sostiene che questo paradigma si sia arenato per le applicazioni industriali. Il suo laboratorio presenta alla conferenza un articolo scientifico su questo approccio. Goldberg è anche cofondatore di Ambi Robotics e ha collaborato con aziende come Siemens e Bosch. Secondo lui, i sistemi addestrati con i dati funzionano bene all'inizio, poi falliscono in modi nuovi, e aggiungere dati risolve alcuni errori ma ne fa emergere altri. La scommessa dell'industria, spiega, è che dati sufficienti renderanno i robot affidabili, come è accaduto con ChatGPT, ma quel punto di convergenza non è ancora stato raggiunto.
I modelli linguistici beneficiano di dati di addestramento su scala Internet. Nessun dataset di robotica si avvicina a quelle dimensioni, e crearne uno è lento e costoso. Goldberg e Huang, Director of Product for Robotics di NVIDIA, hanno reso popolare il termine robotica agentica per indicare un'alternativa. Questo approccio trasforma la programmazione dei robot da un problema di dati a un problema di codice, che può sfruttare la scala dei modelli linguistici.
Come gli agenti di programmazione si dividono il lavoro
Poiché il sistema si basa su modelli linguistici, l'utente può impartire istruzioni in linguaggio naturale. In un esempio di Berkeley, a un braccio robotico è stato chiesto di sistemare la spesa in una borsa. L'attività viene suddivisa in sottoattività, ciascuna affidata a un agente di programmazione distinto. Un agente si occupa della percezione, cioè di riconoscere i prodotti e la borsa. Un secondo gestisce la manipolazione con la pinza. Un terzo si occupa dello spostamento degli oggetti con il braccio una volta afferrati.
Huang spiega che gli strumenti di supporto esistono già: classificatori di oggetti, stima della posa, pianificazione di attività e movimenti, generazione di traiettorie. In precedenza un essere umano doveva scrivere il codice che li collegava. Ora sono gli agenti a generarlo autonomamente.
La simulazione come banco di prova
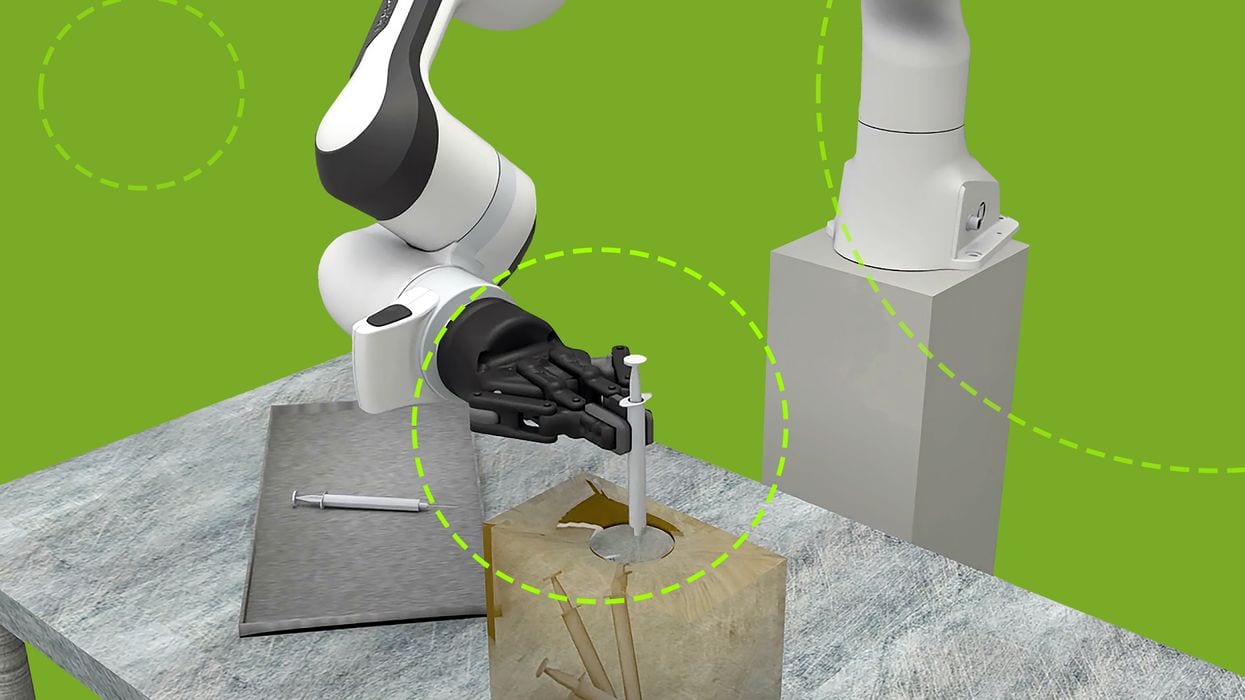
Gli agenti eseguono il codice in simulazione, modificano le condizioni iniziali, individuano i guasti e perfezionano il programma finché non funziona. Il limite è la simulazione stessa. Goldberg osserva che le simulazioni sono difficili da costruire, perché una maggiore accuratezza richiede più parametri che di norma un essere umano deve configurare per ogni attività.
Il suo team ha dato a un agente accesso diretto a quei parametri e gli ha chiesto di adattare la simulazione a un video del mondo reale. Secondo Goldberg, l'agente ha riprodotto illuminazione, sfondo e il resto dell'ambiente, e le due versioni affiancate erano difficili da distinguere. Agli agenti si può anche fornire il video di un'attività fallita e chiedere di aggiornare la simulazione di conseguenza, mentre gli agenti di programmazione iterano su una correzione.
Torsten Kroeger, chief science officer di Intrinsic (Alphabet), non è coinvolto nella ricerca. Avverte che il divario tra simulazione e mondo reale resta irrisolto. A suo dire, nessun motore fisico è in grado di modellare con precisione il contatto fisico con il mondo.
Per individuare il codice scadente, Huang afferma che il team ricorre a configurazioni avversariali, in cui un agente progetta una soluzione e un altro cerca di trovarne i difetti.
Risultati e primi casi d'uso
Nei test di Berkeley l'approccio ha raggiunto tassi di successo fino al 99 per cento, in linea con le prestazioni di un sistema progettato a mano da ingegneri. Nelle attività in cui l'imitation learning di riferimento riusciva solo nel 20 per cento dei casi, gli agenti hanno comunque raggiunto quel valore massimo. Goldberg aggiunge che il metodo usa un agente di programmazione già disponibile sul mercato, non richiede raccolta di dati e produce codice che una persona può leggere e correggere.
Huang vede l'applicazione a breve termine nella produzione industriale e nella manipolazione che richiede precisione. Racconta che alcuni partner di NVIDIA nei semiconduttori hanno bisogno di posizionare i componenti entro 0,3 mm, un risultato che, a suo dire, la piattaforma di sviluppo per robot umanoidi NVIDIA GR00T oggi non è in grado di ottenere in modo ripetibile. Si aspetta inoltre che il codice generato serva da dati di addestramento per i modelli futuri. La sua tesi è che l'intelligenza generale in robotica comparirà prima come un agente che orchestra tecnologie convenzionali e policy specializzate.
Una serie di benchmark sviluppati con NVIDIA Isaac Lab-Arena e il motore fisico Newton ha lo scopo di consentire ai ricercatori di valutare le prestazioni degli agenti. Goldberg sta ora lavorando con aziende reali per mettere in pratica l'approccio.
Cosa mostrano i risultati e cosa resta aperto
Il punto principale è dove questo approccio reintroduce una struttura leggibile dall'uomo nel controllo dei robot. Una policy appresa è una scatola nera. Il codice generato, invece, può essere ispezionato, testato e corretto da un ingegnere, un aspetto cruciale nelle implementazioni commerciali che richiedono affidabilità e sicurezza. Il dato di Wistron indica un secondo vantaggio: se la riconfigurazione scende da ore a minuti, il costo del cambio di prodotto si riduce, un costo che l'imitation learning non ha affrontato.
L'approccio si distingue dall'attuale corsa alla raccolta di dati anche per ciò che eredita. Gli agenti compongono strumenti esistenti di percezione, pianificazione e traiettorie invece di apprendere il comportamento da zero. Il suo limite massimo dipende quindi in parte da quegli strumenti e dalla fedeltà della simulazione. Questo spiega perché i primi obiettivi siano attività industriali circoscritte e non lavori domestici in ambienti aperti, dove lo stesso Goldberg ritiene più promettente l'imitation learning.
Diversi punti restano non dimostrati. Il dato del 99 per cento è un limite superiore, e la fonte non precisa quante attività siano state testate né come i risultati si distribuiscano tra di esse. I benchmark provengono dagli stessi gruppi che promuovono il metodo, e NVIDIA è co-annunciatrice, quindi una replica indipendente sarà importante. L'obiezione di Kroeger sulla fisica del contatto riguarda direttamente il flusso di lavoro basato sulla simulazione, e la fonte non fornisce prove che gli agenti la superino oltre all'iterazione sugli errori. Anche la sua seconda preoccupazione, ovvero se ci si possa fidare che gli agenti si comportino correttamente ogni volta, rimane aperta. La revisione umana del codice generato aiuta, ma diventa più difficile farvi affidamento man mano che gli agenti si fanno carico di una quota maggiore del lavoro.
L'affermazione di Huang secondo cui la robotica agentica porta verso capacità di uso generale è una tesi, non un risultato. Al momento la robotica agentica trova sostegno come modo più rapido di programmare attività industriali precise e ripetibili. Se potrà spingersi oltre dipende da test condotti al di fuori dei benchmark dei ricercatori stessi.