En Wistron, en Taiwán, que fabrica placas base para las GPU de NVIDIA, reasignar un robot a un nuevo producto lleva como mínimo 8 horas. Spencer Huang, de NVIDIA, afirma que la robótica agéntica lo reduce a uno o dos minutos. UC Berkeley y NVIDIA presentan el enfoque de forma conjunta esta semana en la Conferencia sobre Aprendizaje de Robots (CoRL) de 2026.
El método emplea agentes de programación con IA para escribir programas legibles por humanos destinados a robots. No requiere datos de demostración ni un programador humano para cada tarea. Los investigadores lo describen como un regreso a un estilo más antiguo de la robótica, en el que los ingenieros primero comprenden cómo funciona un robot y después escriben código para hacerlo útil.
Código en lugar de datos de demostración
Durante décadas, los robots se programaron con métodos basados en modelos. Los ingenieros construían un modelo detallado de la física y las matemáticas del robot y de su entorno, y a partir de él escribían código preciso. Los sistemas resultantes eran rápidos y fiables, pero exigían tiempo y experiencia humanos. Ese costo empujó al sector hacia el aprendizaje por imitación, en el que un sistema de aprendizaje automático se alimenta con grandes cantidades de datos de demostración humana.
Ken Goldberg, profesor de robótica en UC Berkeley, sostiene que ese paradigma se ha estancado en el ámbito industrial. Su laboratorio presenta un artículo sobre el enfoque en la conferencia. Además, es cofundador de Ambi Robotics y ha trabajado con empresas como Siemens y Bosch. Según él, los sistemas entrenados con datos funcionan bien al principio, pero luego fallan de formas nuevas, y añadir datos corrige algunos fallos mientras deja al descubierto otros. La apuesta de la industria, dice, es que con suficientes datos los robots serán fiables, como ocurrió con ChatGPT, pero ese punto de convergencia aún no ha llegado.
Los modelos de lenguaje se benefician de datos de entrenamiento a escala de Internet. Ningún conjunto de datos de robótica se acerca a esa escala, y generarlo es lento y costoso. Goldberg y Huang, director de producto de robótica de NVIDIA, popularizaron el término robótica agéntica para referirse a una alternativa. Esta convierte la programación de robots de un problema de datos en un problema de código que puede aprovechar la escala de los modelos de lenguaje.
Cómo se reparten el trabajo los agentes de programación
Como el sistema se basa en modelos de lenguaje, el usuario puede dar instrucciones en lenguaje natural. En un ejemplo de Berkeley, se pidió a un brazo robótico que empacara víveres en una bolsa. La tarea se divide en subtareas y cada una pasa a un agente de programación distinto. Un agente se encarga de la percepción, identificando los víveres y la bolsa. Un segundo gestiona la manipulación con la pinza. Un tercero se ocupa de mover los objetos con el brazo una vez sujetados.
Huang explica que las herramientas de apoyo ya existen: clasificadores de objetos, estimación de pose, planificación de tareas y movimientos, y generación de trayectorias. Antes, una persona tenía que escribir el código que las conectaba. Ahora los agentes generan ese código por sí mismos.
La simulación como banco de pruebas
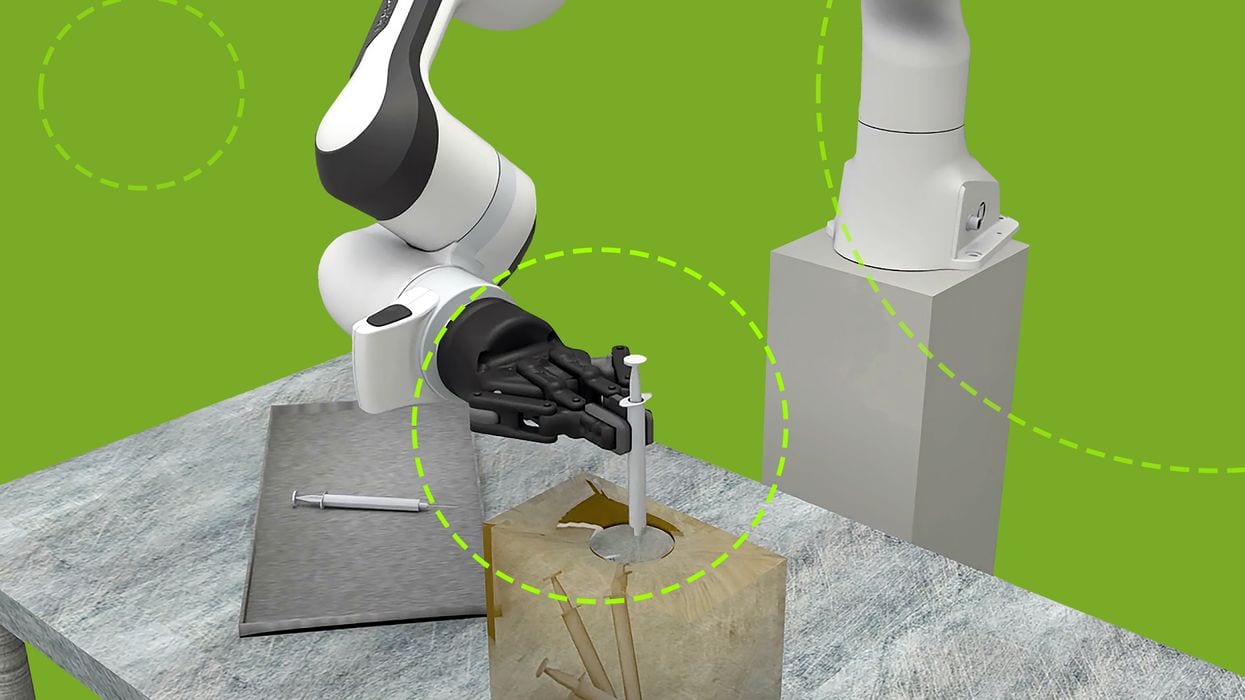
Los agentes ejecutan su código en simulación, modifican las condiciones iniciales, identifican fallos y refinan el programa hasta que funciona. El límite es la propia simulación. Goldberg señala que las simulaciones son difíciles de construir, porque una mayor precisión implica más parámetros que, normalmente, una persona debe configurar para cada tarea.
Su equipo dio a un agente acceso directo a esos parámetros y le encargó ajustar la simulación a un video del mundo real. Goldberg cuenta que el agente reprodujo la iluminación, el fondo y el resto del entorno, y que ambos eran difíciles de distinguir uno junto al otro. También se puede alimentar a los agentes con video de una tarea fallida y pedirles que actualicen la simulación para que coincida, mientras los agentes de programación iteran sobre una solución.
Torsten Kroeger, director científico de Intrinsic, de Alphabet, no participa en la investigación. Advierte de que la brecha entre la simulación y el mundo real sigue sin resolverse. En sus palabras, ningún motor de física puede modelar con precisión el contacto físico con el mundo.
Para detectar código deficiente, Huang explica que el equipo recurre a esquemas adversariales en los que un agente diseña una solución y otro intenta encontrar sus fallos.
Resultados y primeros casos de uso
En las pruebas de Berkeley, el enfoque alcanzó tasas de éxito de hasta el 99 %, igualando el rendimiento de la ingeniería manual humana. En tareas en las que el aprendizaje por imitación de referencia solo tenía éxito el 20 % de las veces, los agentes igualmente alcanzaron esa cifra máxima. Goldberg añade que el método usa un agente de programación disponible en el mercado, no requiere recopilar datos y produce código que una persona puede leer y corregir.
Huang ve el encaje a corto plazo en la manufactura industrial y en la manipulación que exige precisión. Dice que algunos socios de NVIDIA en semiconductores necesitan colocar componentes con una tolerancia de 0,3 mm, algo que, según él, la plataforma de desarrollo de humanoides GR00T de NVIDIA no puede lograr hoy de forma repetible. También espera que el código generado sirva como datos de entrenamiento para modelos posteriores. Su tesis es que la inteligencia general en robótica aparecerá primero como un agente que orquesta tecnologías convencionales y políticas especializadas.
Un conjunto de pruebas de referencia desarrollado con NVIDIA Isaac Lab-Arena y el motor de física Newton pretende que los investigadores puedan evaluar el rendimiento de los agentes. Goldberg trabaja ahora con empresas reales para llevar el enfoque a la práctica.
Lo que muestran los resultados y lo que dejan abierto
La principal relevancia está en que el enfoque devuelve al control robótico una estructura legible por humanos. Una política aprendida es una caja negra. El código generado puede ser inspeccionado, probado y corregido por un ingeniero, algo clave en despliegues comerciales que exigen fiabilidad y seguridad. La cifra de Wistron apunta a un segundo beneficio. Si reasignar un robot pasa de horas a minutos, baja el costo de cambiar de producto, un costo que el aprendizaje por imitación no ha abordado.
El enfoque también se distingue de la actual carrera por recopilar datos en lo que hereda. Los agentes componen herramientas existentes de percepción, planificación y trayectorias en lugar de aprender el comportamiento desde cero. Por ello, su techo depende en parte de esas herramientas y de la fidelidad de la simulación. Eso explica que los primeros objetivos sean tareas industriales acotadas y no trabajos domésticos abiertos, donde el propio Goldberg considera más prometedor el aprendizaje por imitación.
Varios puntos siguen sin demostrarse. La cifra del 99 % es un límite superior, y la fuente no indica cuántas tareas se probaron ni cómo se distribuyen los resultados entre ellas. Las pruebas de referencia provienen de los mismos grupos que promueven el método, y NVIDIA es coanunciante, por lo que la replicación independiente será importante. La objeción de Kroeger sobre la física del contacto afecta directamente al flujo de trabajo basado en simulación, y la fuente no ofrece pruebas de que los agentes la superen más allá de iterar sobre los fallos. Su segunda preocupación, si se puede confiar en que los agentes se comporten correctamente en todo momento, también sigue abierta. La revisión humana del código generado ayuda, pero resulta más difícil de sostener a medida que los agentes asumen más trabajo.
La afirmación de Huang de que la robótica agéntica conduce hacia capacidades de propósito general es una tesis, no un resultado. Por ahora, la robótica agéntica cuenta con respaldo como una forma más rápida de programar tareas industriales precisas y repetibles. Que vaya más allá depende de pruebas fuera de los propios bancos de pruebas de los investigadores.