Chez Wistron, à Taïwan, fabricant de cartes mères pour les GPU de NVIDIA, la reconfiguration d'un robot pour un nouveau produit prend au minimum 8 heures. Selon Spencer Huang, de NVIDIA, la robotique agentique ramène ce délai à une minute ou deux. L'UC Berkeley et NVIDIA présentent conjointement cette approche cette semaine, lors de la Conference on Robot Learning 2026.
La méthode s'appuie sur des agents de codage IA qui écrivent des programmes lisibles par un humain pour piloter les robots. Elle ne nécessite ni données de démonstration, ni programmeur humain pour chaque tâche. Les chercheurs y voient un retour à un style de robotique plus ancien, où les ingénieurs commençaient par comprendre le fonctionnement du robot, puis écrivaient du code pour le rendre utile.
Du code à la place des données de démonstration
Pendant des décennies, les robots ont été programmés selon des méthodes fondées sur des modèles. Les ingénieurs élaboraient un modèle détaillé de la physique et des mathématiques du robot et de son environnement, puis en tiraient un code précis. Les systèmes obtenus étaient rapides et fiables, mais exigeaient du temps et de l'expertise humaine. Ce coût a poussé le secteur vers l'apprentissage par imitation, dans lequel un système d'apprentissage automatique est alimenté par de grandes quantités de données de démonstration humaines.
Ken Goldberg, professeur de robotique à l'UC Berkeley, estime que ce paradigme a atteint un plateau pour les applications industrielles. Son laboratoire présente un article sur cette approche lors de la conférence. Il est aussi cofondateur d'Ambi Robotics et a travaillé avec des entreprises comme Siemens et Bosch. Selon lui, les systèmes entraînés sur des données donnent d'abord de bons résultats, puis échouent de manière inédite ; ajouter des données corrige certaines défaillances tout en en révélant d'autres. Le pari de l'industrie, dit-il, est qu'une quantité suffisante de données rendra les robots fiables, comme ce fut le cas pour ChatGPT, mais ce point de convergence n'est pas encore atteint.
Les modèles de langage bénéficient de données d'entraînement à l'échelle d'Internet. Aucun jeu de données robotique n'approche cette échelle, et en constituer un est lent et coûteux. Goldberg et Huang, directeur produit robotique chez NVIDIA, ont popularisé le terme de robotique agentique pour désigner une alternative. Celle-ci transforme la programmation des robots, jusque-là un problème de données, en un problème de codage, qui peut tirer parti de l'échelle des modèles de langage.
Comment les agents de codage se répartissent le travail
Le système reposant sur des modèles de langage, l'utilisateur peut donner ses instructions en langage naturel. Dans un exemple de Berkeley, on a demandé à un bras robotisé de ranger des courses dans un sac. La tâche est découpée en sous-tâches, confiée chacune à un agent de codage distinct. Un premier agent gère la perception : il identifie les produits et le sac. Un deuxième gère la manipulation avec la pince. Un troisième s'occupe du déplacement des objets avec le bras une fois ceux-ci saisis.
Huang explique que les outils nécessaires existent déjà : classificateurs d'objets, estimation de pose, planification de tâches et de mouvements, génération de trajectoires. Auparavant, un humain devait écrire le code qui les reliait. Ce sont désormais les agents qui le génèrent eux-mêmes.
La simulation comme banc d'essai
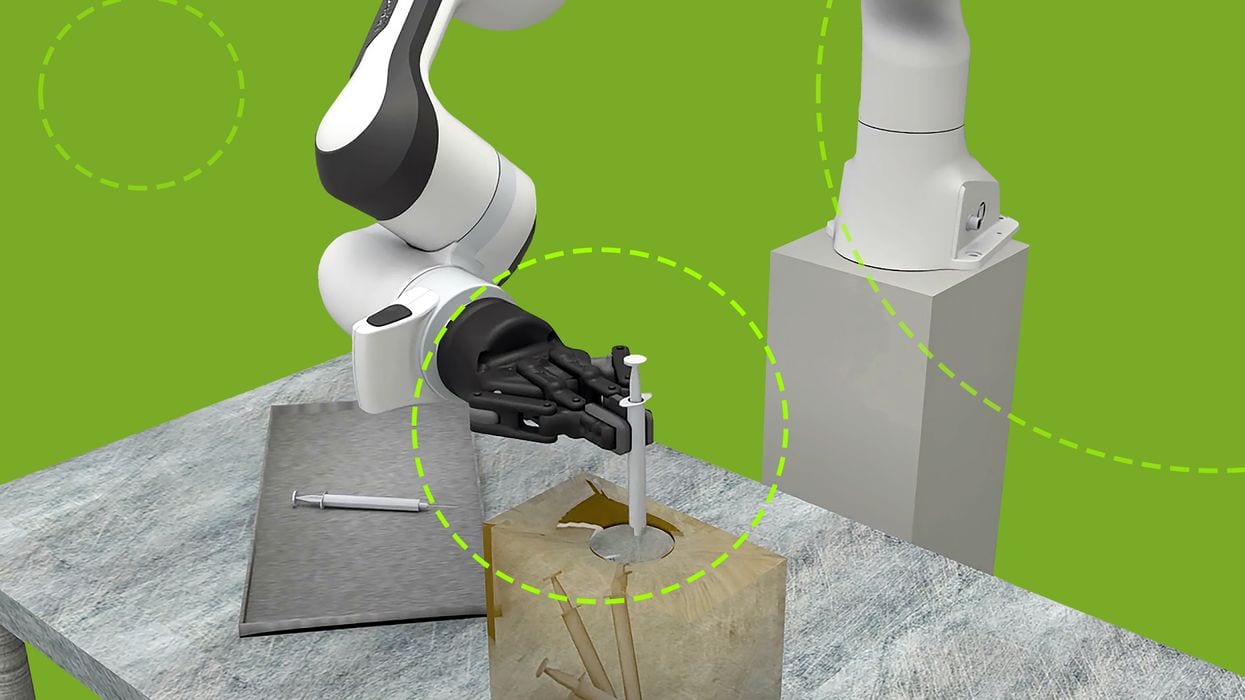
Les agents exécutent leur code en simulation, modifient les conditions initiales, repèrent les échecs et affinent le programme jusqu'à ce qu'il fonctionne. La limite tient à la simulation elle-même. Goldberg souligne que les simulations sont difficiles à construire : plus la précision est grande, plus il y a de paramètres qu'un humain doit généralement régler pour chaque tâche.
Son équipe a donné à un agent un accès direct à ces paramètres et lui a demandé de faire correspondre la simulation à une vidéo du monde réel. Selon Goldberg, l'agent a reproduit l'éclairage, l'arrière-plan et le reste de l'environnement, et les deux étaient difficiles à distinguer côte à côte. On peut aussi fournir aux agents la vidéo d'une tâche ratée et leur demander de mettre à jour la simulation en conséquence, pendant que les agents de codage itèrent sur un correctif.
Torsten Kroeger, directeur scientifique d'Intrinsic (Alphabet), n'a pas participé à ces travaux. Il rappelle que l'écart entre simulation et monde réel reste un problème non résolu. Selon lui, aucun moteur physique ne sait modéliser avec précision le contact physique avec le monde.
Pour repérer le code défaillant, Huang indique que l'équipe recourt à des configurations antagonistes, où un agent conçoit une solution tandis qu'un autre cherche à en trouver les failles.
Résultats et premiers cas d'usage
Lors des tests de Berkeley, l'approche a atteint des taux de réussite allant jusqu'à 99 %, soit les performances d'un code conçu à la main par des humains. Sur des tâches où l'apprentissage par imitation de référence ne réussissait que dans 20 % des cas, les agents ont tout de même atteint ce score maximal. Goldberg ajoute que la méthode utilise un agent de codage du commerce, ne demande aucune collecte de données et produit un code qu'une personne peut lire et corriger.
Huang voit une adéquation à court terme avec la fabrication industrielle et la manipulation de précision. Certains partenaires de NVIDIA dans les semi-conducteurs doivent positionner des composants à 0,3 mm près, ce que, selon lui, la plateforme de développement de robots humanoïdes GR00T de NVIDIA ne sait pas faire de façon répétable aujourd'hui. Il s'attend aussi à ce que le code généré serve de données d'entraînement pour des modèles ultérieurs. Sa thèse : l'intelligence générale en robotique apparaîtra d'abord sous la forme d'un agent orchestrant des technologies conventionnelles et des politiques spécialisées.
Un ensemble de benchmarks développés avec NVIDIA Isaac Lab-Arena et le moteur physique Newton doit permettre aux chercheurs d'évaluer les performances des agents. Goldberg travaille désormais avec des entreprises réelles pour mettre l'approche en pratique.
Ce que montrent les résultats, et ce qui reste ouvert
L'intérêt principal tient à la façon dont cette approche réintroduit une structure lisible par l'humain dans le contrôle des robots. Une politique apprise est une boîte noire. Un code généré peut être inspecté, testé et corrigé par un ingénieur, ce qui compte dans les déploiements commerciaux qui exigent fiabilité et sécurité. Le chiffre de Wistron laisse entrevoir un second avantage : si la reconfiguration passe de plusieurs heures à quelques minutes, le coût du changement de produit diminue, un coût que l'apprentissage par imitation n'a pas su traiter.
L'approche se distingue aussi de la course actuelle à la collecte de données par ce qu'elle réutilise. Les agents assemblent des outils existants de perception, de planification et de trajectoire plutôt que d'apprendre un comportement à partir de zéro. Son plafond est donc fixé en partie par ces outils et par la fidélité de la simulation. Cela explique pourquoi les premières cibles sont des tâches industrielles bien délimitées, et non des tâches domestiques ouvertes, domaine où Goldberg lui-même juge l'apprentissage par imitation plus prometteur.
Plusieurs points restent à démontrer. Le chiffre de 99 % est une borne supérieure, et la source n'indique ni le nombre de tâches testées ni la dispersion des résultats entre elles. Les benchmarks proviennent des mêmes groupes qui promeuvent la méthode, et NVIDIA est co-annonceur : une réplication indépendante sera donc déterminante. L'objection de Kroeger sur la physique du contact concerne directement un flux de travail fondé sur la simulation, et la source ne fournit aucune preuve que les agents la surmontent, au-delà d'itérations sur les échecs. Sa seconde préoccupation, savoir si l'on peut compter sur les agents pour se comporter correctement à chaque fois, reste elle aussi ouverte. La relecture humaine du code généré aide, mais elle devient plus difficile à garantir à mesure que les agents prennent en charge une part croissante du travail.
L'affirmation de Huang selon laquelle la robotique agentique mène vers des capacités généralistes relève de la thèse, pas du résultat. Pour l'instant, la robotique agentique est étayée comme un moyen plus rapide de programmer des tâches industrielles précises et répétables. Sa capacité à aller plus loin dépendra de tests menés en dehors des propres benchmarks des chercheurs.