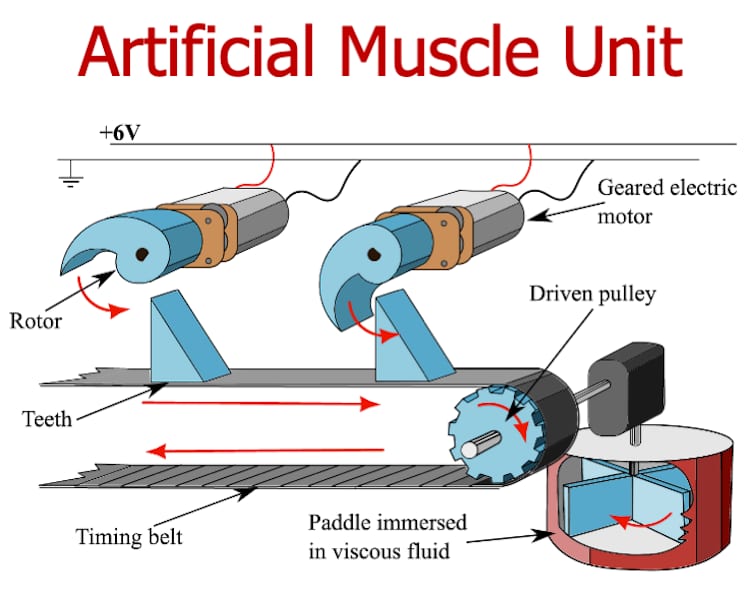
Una fila di semplici motori elettrici, accoppiati tramite una dorsale meccanica condivisa e in trazione contro un fluido denso, ha riprodotto diversi comportamenti del muscolo senza alcun controllore centrale. Il dispositivo da banco è un modello di muscolo artificiale realizzato da un gruppo dell'Università di Bristol. Mostra come una forza coordinata e dipendente dal carico possa emergere dalla disposizione fisica dei motori, anziché dal software.
I risultati sono pubblicati su Interface, rivista della Royal Society. Hermes Bloomfield-Gadêlha, matematico a Bristol, descrive il lavoro come una prova del fatto che la coordinazione osservata nel muscolo reale potrebbe essere una proprietà della sua struttura. Non deve necessariamente essere programmata e controllata in modo continuo.
Dal sarcomero al banco di prova
Il modello parte dal sarcomero, la più piccola unità del muscolo in grado di generare forza. Il sarcomero è costituito da filamenti proteici di actina e da motori molecolari di miosina, che insieme formano il sistema actomiosinico. I motori di miosina afferrano, tirano e rilasciano ripetutamente i cavi di actina, e migliaia di essi devono lavorare in modo concertato per mantenere una forza stabile. Come nasca questa coordinazione a livello molecolare non è ancora chiaro.
Il gruppo ha scritto per prima cosa un modello matematico, senza tentare di riprodurre il ciclo chimico che aziona la miosina. Ogni unità generatrice di forza è diventata un rotore ciclico che contribuisce solo finché è meccanicamente agganciato a una dorsale fisica. Quando si sgancia, il rotore esce dal sistema e agisce da solo.
Per mettere alla prova l'idea in hardware, i ricercatori hanno costruito una fila di motori elettrici che interagiscono attraverso una dorsale condivisa. I motori tiravano contro un fluido viscoso, che offriva una resistenza simile al carico viscoso affrontato dai motori biologici all'interno del muscolo. Il dispositivo produce forza quando viene alimentato con corrente.
Coordinazione senza comunicazione
Sia nel modello matematico sia nel dispositivo, i motori non restano sempre collegati. Ciascuno tocca brevemente la dorsale in movimento, la spinge e poi la lascia andare. Muovendosi, la dorsale trasmette l'effetto meccanico di un motore a quello successivo. I motori si coordinano senza comunicare direttamente.
Bloomfield-Gadêlha osserva che questa scelta progettuale di aggancio e sgancio fa sì che la rete si riorganizzi nel tempo. Anche i motori reali del muscolo si agganciano e si sganciano nell'ambito dei loro cicli biochimici. L'impalcatura svolge gran parte del lavoro di coordinamento, anche se il suo ruolo resta nascosto. Permette alle unità di percepirsi a vicenda con intensità sufficiente a far nascere schemi collettivi.
Che cosa ha fatto il sistema
Diversi comportamenti tipici del muscolo sono comparsi spontaneamente, anche in questa configurazione essenziale. All'aumentare della resistenza, i motori hanno sviluppato collettivamente una relazione carico-velocità. Con l'aumentare del carico, più unità contribuivano in modo efficace, quindi la partecipazione cresceva sotto carichi più pesanti.
In certe condizioni il movimento diventava a scatti. Fasi di trazione coordinata venivano interrotte da improvvisi slittamenti, uno schema che secondo i ricercatori ricorda i veri esperimenti sull'actomiosina. Il sistema poteva anche organizzarsi in onde di coordinazione progressive, in cui lo schema si sposta lungo la fila.
Il gruppo lo interpreta come un ampliamento di scala, in termini generali, dell'idea del sarcomero: molte unità di forza inserite in una struttura condivisa che trasmette le forze da un'unità all'altra.
Flagelli, ciglia e il risvolto per la robotica
I ricercatori indicano un problema analogo in flagelli e ciglia. I flagelli sono appendici simili a code presenti nelle cellule di alcuni eucarioti, compresa la coda degli spermatozoi umani. Le ciglia sono strutture simili a peli presenti su molte cellule eucariotiche. Entrambi sono azionati da un gran numero di motori molecolari distribuiti lungo un'impalcatura sottile, l'assonema, che trasforma l'attività locale dei motori in onde di flessione. Negli spermatozoi quelle onde sono alla base della motilità e della fertilità. Nelle ciglia contribuiscono a muovere i fluidi nelle vie respiratorie e in altri tessuti.
Gli autori definiscono i flagelli sistemi simili al muscolo sotto mentite spoglie: attuatori inseriti in una struttura di accoppiamento, con la geometria che determina come l'attività locale si somma in un'onda progressiva. Se la struttura svolge parte dell'organizzazione, l'evoluzione potrebbe non aver bisogno di un sistema di controllo centrale per costruire insiemi di motori affidabili e adattivi.
Per la robotica, l'articolo affronta un problema di costi. Far cooperare molti attuatori richiede di solito l'aggiunta di sensori, anelli di retroazione, algoritmi di controllo e talvolta cricchetti meccanici o ingranaggi complessi. Questo approccio funziona, ma può essere fragile e soggetto a errori. Il modello di Bristol suggerisce che siano possibili attuatori più semplici, in linea con gli sforzi di lunga data su soft robotics e muscoli artificiali.
Analisi: che cosa dimostra e che cosa no
Il valore principale del risultato è concettuale. Sposta una parte del problema della coordinazione dal controllore al meccanismo. Nella maggior parte dei bracci e delle gambe robotici, la stabilità al variare del carico deriva da sensori e retroazione. Qui, un carico crescente ha reclutato più unità attive e ha prodotto una relazione carico-velocità attraverso la sola meccanica. È una filosofia progettuale diversa dall'aggiungere più calcolo, e si accorda con gli obiettivi della soft robotics, dove il corpo deve condividere il lavoro di controllo.
Il confronto con gli approcci esistenti ai muscoli artificiali richiede cautela. La fonte non confronta il dispositivo con altri attuatori. Non riporta valori di forza, velocità, efficienza o durata, e i motori sono normali motori elettrici in una fila da banco. È una dimostrazione fisica di un principio. Non è un componente candidato per un arto robotico, e nulla nel lavoro afferma che superi gli attuatori convenzionali.
Restano aperte diverse questioni. Il comportamento a scatti con slittamenti corrisponde ai veri esperimenti sull'actomiosina, ma in un sistema ingegnerizzato potrebbe essere uno svantaggio, e gli autori non spiegano come eliminarlo quando serve un movimento fluido. Le onde progressive sono una caratteristica nei flagelli e un possibile rischio in un attuatore che sostiene carichi. Il lavoro non mostra neppure se l'effetto regga quando il numero di unità diventa elevato, né come un progettista possa tarare la dorsale per un compito specifico.
Anche l'affermazione biologica è prudente. Il modello mostra che la coordinazione può emergere da questo tipo di accoppiamento. Non dimostra che il muscolo funzioni così. Gli autori lo presentano come un modo per mettere alla prova idee su una questione ancora irrisolta.
Ciò che rafforzerebbe la tesi per la robotica è concreto: prestazioni misurate rispetto agli attuatori convenzionali, funzionamento su scala maggiore e una dimostrazione all'interno di un soft robot funzionante. Fino ad allora, lo studio va letto come la prova che la struttura meccanica può farsi carico di una coordinazione che gli ingegneri di solito affidano al software di controllo.