Rapyuta Robotics a détaillé l'alimentation de sa station de picking ASRS : les bacs vont du stockage à l'opérateur à bord de robots autonomes et d'ascenseurs, sans convoyeur intermédiaire ni transfert manuel. Cette conception fait de la station de picking ASRS le point d'arrivée d'un système composé de racks, de robots, de bacs, de stations de picking et d'ascenseurs.
Les cinq composants du système
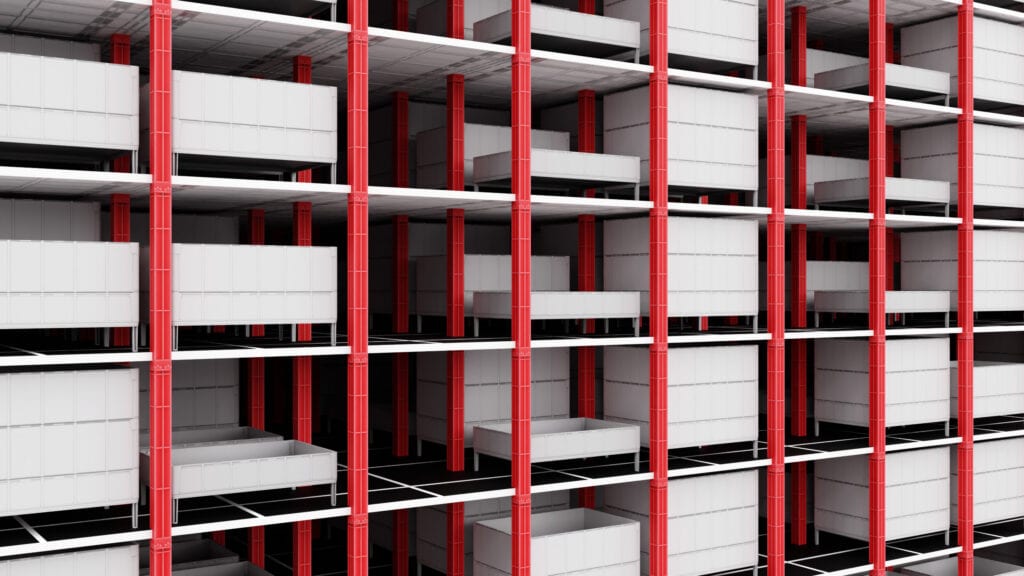
Le rack est divisé en sections dimensionnées chacune pour un bac ou un robot, avec des montants aux angles. Chaque étage comporte des zones de stockage donnant sur des allées de circulation, que les robots empruntent pour se déplacer.
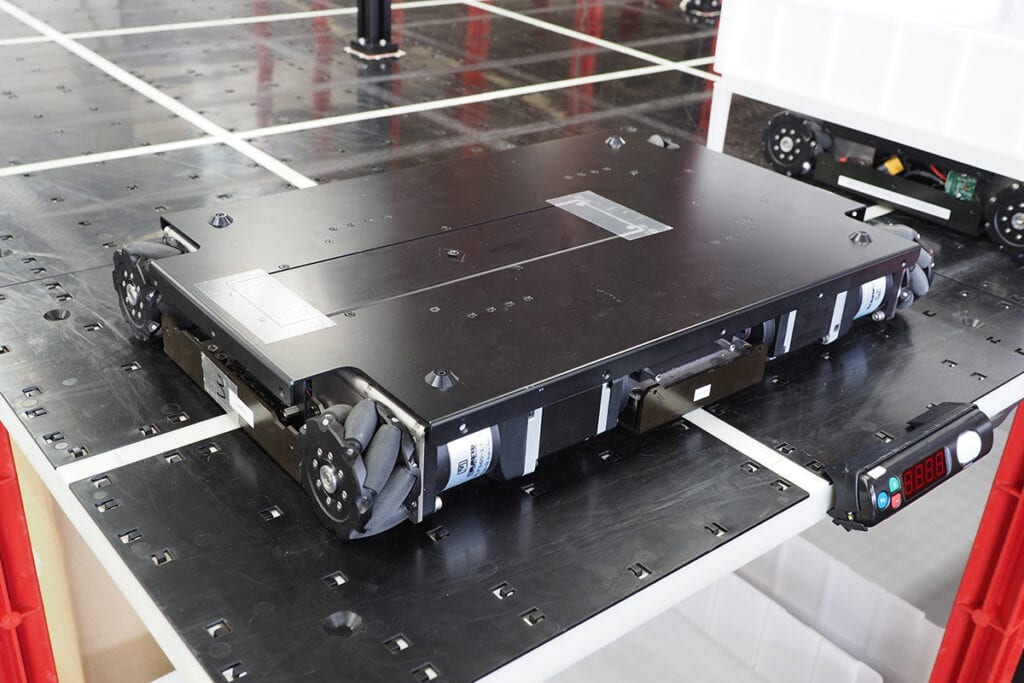
Le robot de transport est un porteur autonome compact, de faible hauteur et à hauteur réglable, ce qui lui permet de manipuler des bacs de tailles différentes. Il navigue grâce à des capteurs optiques et au suivi de ligne, et il est conçu pour emprunter les ascenseurs entre les étages. Des modules de contrôle intégrés assurent la sécurité.
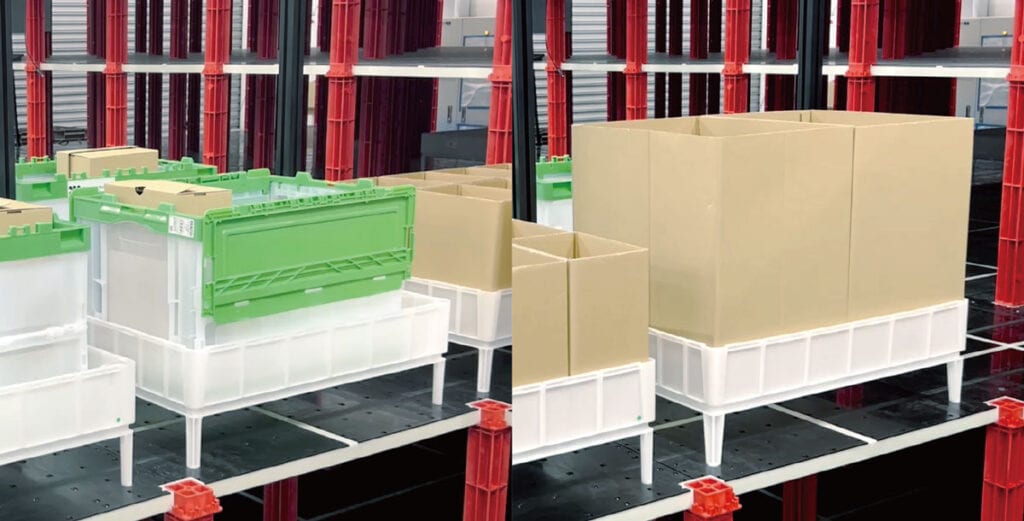
Chaque bac est un parallélépipède posé sur quatre pieds, ce qui laisse au robot l'espace nécessaire pour passer dessous. Chaque bac possède un identifiant unique et peut contenir une seule référence (SKU) ou plusieurs références mélangées.
Les stations de picking sont situées en bordure de rack, avec des voies d'accès directes pour les robots. Les positions de prélèvement se trouvent devant l'opérateur, tandis que les positions de chargement sont placées sur le côté ou autour de l'opérateur.
Les ascenseurs sont installés dans les allées de circulation. Chacun comprend un module d'entraînement en haut de la structure, une cabine de levage qui transporte le robot et un coffret de commande fixé au rack à côté. Si la hauteur sous plafond est suffisante, le coffret de commande se place au niveau supérieur, près du module d'entraînement. Lorsque la hauteur est limitée, il descend d'un niveau et peut être positionné à plusieurs endroits autour de l'ascenseur selon les trajectoires des robots. Un détecteur d'intrusion sur le module d'entraînement surveille la zone de l'ascenseur, le coffret de commande est équipé d'un arrêt d'urgence, et des capteurs au bas de la gaine ralentissent la cabine et confirment sa position.
Le parcours d'une commande
Chaque commande suit huit étapes. Le système localise le bac nécessaire à la commande, attribue un robot et le dirige vers le bac, puis vers la station de picking. Le robot récupère le bac. Après le prélèvement, le bac retourne en stockage, les articles sont signalés prêts à l'expédition et le bac d'expédition part vers la zone d'expédition. La commande est alors marquée comme terminée.
Plusieurs robots travaillent simultanément et livrent des bacs à différentes stations de picking en parallèle. Les opérateurs peuvent prélever dans plusieurs bacs à la fois et charger les produits directement dans les bacs d'expédition. Ceux-ci sont dirigés vers les quais de sortie, et le logiciel suit chaque étape.
Un serveur de gestion achemine les bacs en fonction de la demande, de la rotation des stocks et de la disponibilité des stations de picking. Les références les plus demandées sont stockées dans les niveaux bas du rack. Selon Rapyuta, cela aide les exploitations à respecter les heures limites de départ des transporteurs et à répartir les pics de charge.
Picking manuel, bras robotisés et montée en charge
L'architecture prend en charge le picking manuel et le picking par bras robotisé. La plupart des commandes sont orientées vers les stations à bras robotisés, qui traitent les références de petite à moyenne taille et peuvent continuer à fonctionner la nuit ou en dehors des heures ouvrées. Si une commande comprend des références hors gabarit ou ne peut pas être traitée automatiquement, le système envoie le bac de commande et le bac de référence vers un poste manuel pendant les heures de travail.
Rapyuta propose à ses clients une trajectoire progressive. Une exploitation entièrement manuelle peut déjà réduire la main-d'œuvre grâce à la seule conception des flux du système, et des bras robotisés peuvent être ajoutés ensuite, progressivement ou à grande échelle. La nuit, les bras peuvent aussi regrouper des bacs partiellement remplis sans intervention humaine. Dans un système où les bacs sont remplis en moyenne à 50 %, leur regroupement libère environ la moitié des bacs, ce qui récupère de la capacité de stockage sans nouveau matériel.
D'autres circuits contournent le flux de picking principal. Les articles mono-référence ou à rotation rapide peuvent être prélevés directement dans des bacs de commande externes, et les articles requis immédiatement peuvent aller directement vers les points de chargement et de déchargement.
Pour la croissance, les stations de picking peuvent être placées sur n'importe quel bord du rack et fonctionner en parallèle. Le système évolue en ajoutant des étages, des stations ou des robots, et les ascenseurs permettent une densification verticale sans rénovations coûteuses. Rapyuta indique aussi que l'encombrement des robots et des bacs est proportionné pour que les bacs puissent être rapprochés sans bloquer l'accès.
Ce que cela signifie, et ce qui reste à démontrer
Le choix de conception est clair. De nombreux systèmes d'entrepôt reposent sur une livraison séquentielle des bacs et sur des transferts par convoyeur, que l'entreprise cite comme sources de retard et de temps d'inactivité des opérateurs. Rapyuta supprime ces étapes et présente plusieurs bacs en même temps à une même station. La station risque ainsi moins d'attendre le bac suivant, en particulier pour les commandes comportant de nombreuses références.
Cette approche déplace aussi le risque. Moins d'étapes mécaniques signifie moins de pièces de convoyeur susceptibles de tomber en panne, ce qui fonde l'argument de l'entreprise en faveur d'une meilleure disponibilité et d'une maintenance simplifiée. Mais les robots circulant sur plusieurs étages dépendent des ascenseurs pour changer de niveau. La source ne précise pas combien d'ascenseurs compte une installation type, ni ce qu'il advient des flux lorsqu'un ascenseur est hors service. C'est une question légitime pour tout acheteur, car l'ascenseur est une ressource partagée dans une conception qui répartit par ailleurs le travail entre de nombreux robots.
La trajectoire d'automatisation progressive est un argument commercial concret. Un site peut démarrer avec des préparateurs humains et ajouter des bras robotisés plus tard, la géométrie et le logiciel annoncés étant censés le permettre. Cela réduit l'engagement initial. Cela signifie aussi que la station de picking ASRS achetée par un client le premier jour n'est pas celle qui offre pleinement l'avantage du regroupement nocturne des bacs.
La source ne fournit aucune donnée mesurée. Elle ne donne ni cadences de prélèvement par heure, ni chiffres de disponibilité, ni comparaison de densité de stockage avec des systèmes à convoyeurs, ni résultats de clients nommés. Les affirmations sur la réduction des temps d'inactivité, la densité accrue et le risque opérationnel moindre relèvent d'arguments de conception, non de résultats d'essais. L'exemple du taux de remplissage de 50 % illustre le mécanisme, ce n'est pas un résultat mesuré.
L'offre de l'entreprise va dans le même sens. Elle propose une analyse du site à partir de la vélocité des références du client, de la demande en heure de pointe, des heures limites d'expédition et de son modèle de main-d'œuvre, avant tout engagement. Pour les acheteurs, le test utile consiste à vérifier si cette analyse produit des chiffres de débit et de nombre de stations propres au site, qui puissent être confrontés aux affirmations faites ici sur le traitement en parallèle et la priorisation.