WiBotic a ajouté une version certifiée IP65 à sa gamme de chargeurs sans fil de 1 kW, et son directeur général affirme que des flottes de seulement 20 à 40 robots mobiles peuvent déjà se heurter à un goulot d'étranglement en matière de recharge. Ben Waters, PDG de l'entreprise, a décrit cette évolution lors d'un entretien sur la façon dont la stratégie de recharge sans fil change à mesure que les déploiements montent en puissance.
L'argument repose sur la charge d'opportunité, une méthode que Waters juge désormais praticable, car les flottes sont assez grandes pour en avoir besoin. Cet article présente cette stratégie, les questions de conception que, selon Waters, les entreprises devraient trancher dès le départ, ainsi que les évolutions de produits chez WiBotic. Il se conclut par une analyse de ce que ces affirmations établissent, ou non, sur la recharge sans fil pour les flottes de robots.
Pourquoi la recharge d'une flotte devient un goulot d'étranglement
L'approche courante consiste à installer des chargeurs en périphérie du site et à y envoyer un robot lorsque sa batterie atteint un seuil, par exemple 20 %. Selon Waters, c'est facile à mettre en œuvre pour une petite flotte, car la règle est simple : dès qu'un robot tombe à 20 %, il s'arrête et rejoint un chargeur.
Le problème s'aggrave avec la taille de la flotte. Un robot situé à l'autre bout d'une usine peut devoir rouler 10 minutes pour atteindre un chargeur. Pendant ce trajet, il doit contourner le reste du trafic, et le système de gestion de flotte peut ne plus lui attribuer de tâches, même s'il se trouve dans une zone où du travail l'attend. Waters explique que cela provoque des temps d'arrêt indésirables et crée un goulot d'étranglement, même dans des flottes de 20 à 40 robots.
La charge d'opportunité grâce au sans-fil
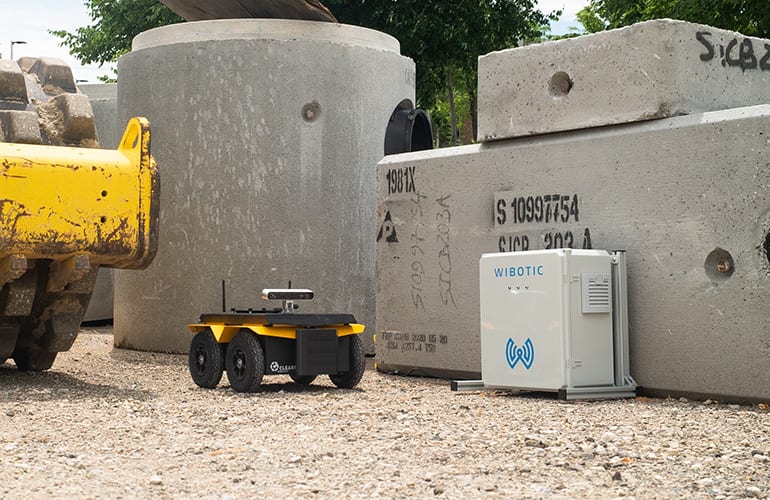
La charge d'opportunité consiste à placer des stations de recharge aux endroits où les robots marquent naturellement une pause. Si un robot termine une tâche et reste immobile 10 secondes, un chargeur positionné à cet endroit peut lui apporter de l'énergie pendant ce temps d'arrêt. Selon Waters, répétées assez souvent, ces courtes recharges d'appoint apportent une énergie considérable à l'échelle de la flotte et permettent aux robots de fonctionner 24 heures sur 24 sans quitter leurs circuits de travail.
Il soutient que cela n'a de sens qu'avec la recharge sans fil. Avec cette approche, les chargeurs à contact seraient sollicités beaucoup plus souvent, et même un contact très robuste finirait par nécessiter de la maintenance, multipliée par le nombre de chargeurs de la flotte. Waters affirme que la charge d'opportunité est la principale raison pour laquelle les entreprises se tournent aujourd'hui vers WiBotic pour de l'alimentation sans fil.
Les questions de conception à trancher dès le début
Waters a cité trois points que les entreprises devraient traiter pendant la conception du système plutôt qu'après le déploiement. Le premier concerne l'infrastructure électrique : où se trouvent les prises, combien il y en a, et si elles sont dimensionnées pour la charge cumulée de tous les chargeurs prévus. Il indique que les équipes se font souvent surprendre parce qu'elles y songent trop tard.
Le deuxième est le dimensionnement de la batterie. D'après Waters, beaucoup d'entreprises se demandent si elles ont besoin d'une batterie pour huit heures d'autonomie ou d'une batterie compatible avec une recharge très rapide, deux objectifs qui, dans les batteries, tendent à s'opposer. Certaines, dit-il, surdimensionnent et ajoutent un coût de batterie inutile, surtout lorsqu'une stratégie de recharge pourrait combler l'écart.
Il ajoute que les clients demandent fréquemment de charger le plus vite possible. WiBotic part généralement du principe que ces choix ont été faits pour de bonnes raisons. Avec les clients proches, toutefois, l'entreprise demande parfois s'ils ont consulté la fiche technique du fabricant de batterie pour mesurer l'effet d'une charge à 3 C sur la durée de vie, et si ce coût en vaut la peine.
Le troisième point est la maintenance. Waters estime que les équipes qui terminent leur conception et commencent à déployer sans avoir pris ces éléments en compte les rencontreront très probablement tous d'ici quelques mois, voire plus tôt.
Orientation produit et nouveaux marchés
WiBotic a élargi son champ d'action au-delà de la robotique traditionnelle, vers le nettoyage de sols, les chariots médicaux, le spatial et la défense, des secteurs qui, selon Waters, utilisent le même produit de recharge sans fil autonome que ses clients historiques de la robotique. Il indique que ces clients historiques ont enregistré une forte croissance de volume cette année, avec une activité soutenue dans les robots mobiles autonomes pour l'automobile et dans l'inspection en extérieur de postes électriques. Il a qualifié les humanoïdes de joker, un domaine où la recharge sans fil pourrait réduire les temps d'arrêt.
Côté produits, Waters explique que WiBotic vend des systèmes standard et certifiés plutôt que des solutions personnalisées au cas par cas. La gamme 1 kW n'était à l'origine proposée qu'en format IP20, et l'entreprise vient de lancer une version IP65. Selon lui, cet indice de protection est indispensable pour la robotique d'extérieur et souhaitable pour des usages en intérieur comme le nettoyage de sols, où l'eau et la poussière sont présentes.
Le développement se concentre désormais sur la taille, le poids et la puissance. WiBotic conçoit des systèmes légers et de forte puissance pour les drones, qui conviennent aussi, selon Waters, aux humanoïdes, car la masse supplémentaire oblige un humanoïde à dépenser plus d'énergie pour s'équilibrer. L'entreprise travaille également à porter ses produits actuels à un niveau de 3 kW.
Ce que cela signifie, et ce qui reste à prouver
L'affirmation centrale est que la stratégie de recharge, et pas seulement la capacité des batteries, détermine la disponibilité d'une flotte. C'est un point opérationnel raisonnable. Une règle de seuil qui envoie les robots effectuer de longs trajets vers des chargeurs fixes fait perdre du temps de déplacement et retire les robots des zones productives, et le coût augmente à mesure que davantage de robots se partagent les mêmes chargeurs. Placer les chargeurs là où les robots s'arrêtent déjà répond directement à ce problème.
L'argument en faveur du sans-fil est cohérent en interne, mais il émane d'un fabricant de chargeurs sans fil. Il repose sur l'usure des contacts : des accostages plus fréquents entraînent plus de cycles mécaniques et plus de maintenance. Waters n'a fourni ni taux de défaillance, ni comparaison de coûts, ni chiffres de rendement par rapport aux systèmes à contact ; l'ampleur de l'avantage n'est donc pas établie. Le transfert sans fil comporte généralement ses propres compromis, et aucun n'a été évoqué.
Le seuil de 20 à 40 robots relève lui aussi du retour d'expérience, et non d'un résultat mesuré. L'agencement du site, la durée des tâches et la chimie des batteries peuvent tous déplacer le point d'apparition du goulot d'étranglement.
Les conseils de conception sont la partie la plus facilement transposable. Vérifier la capacité des prises, éviter les batteries surdimensionnées et mettre en balance les vitesses de charge rapide et la durée de vie de la batterie sont des mesures peu coûteuses qui valent quel que soit le type de chargeur. Les travaux sur les humanoïdes et les drones en sont encore au stade du développement, et l'objectif de 3 kW n'est assorti d'aucun calendrier, si bien que ces marchés restent à démontrer pour WiBotic.