Rapyuta Robotics ha detallado cómo se alimenta su estación de picking ASRS: los contenedores viajan desde el almacenamiento hasta el operario en robots autónomos y elevadores, sin cintas transportadoras intermedias ni traspasos. El diseño concibe la estación de picking ASRS como el punto final de un sistema formado por estanterías, robots, contenedores, estaciones de picking y elevadores.
Las cinco partes del sistema
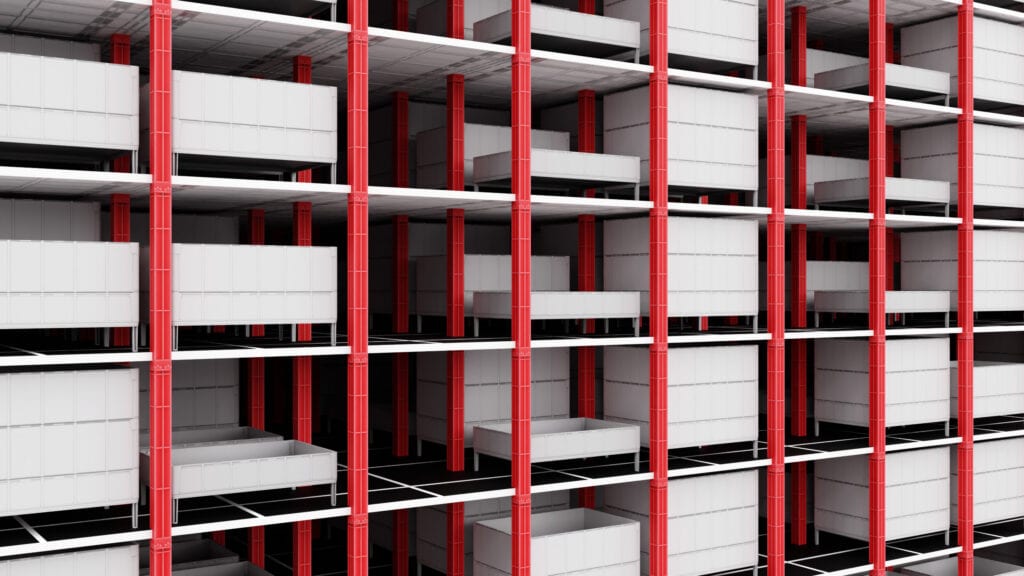
La estantería se divide en secciones dimensionadas para un contenedor o un robot cada una, con columnas en las esquinas. Cada planta cuenta con zonas de almacenamiento orientadas a pasillos de circulación, por los que se desplazan los robots.
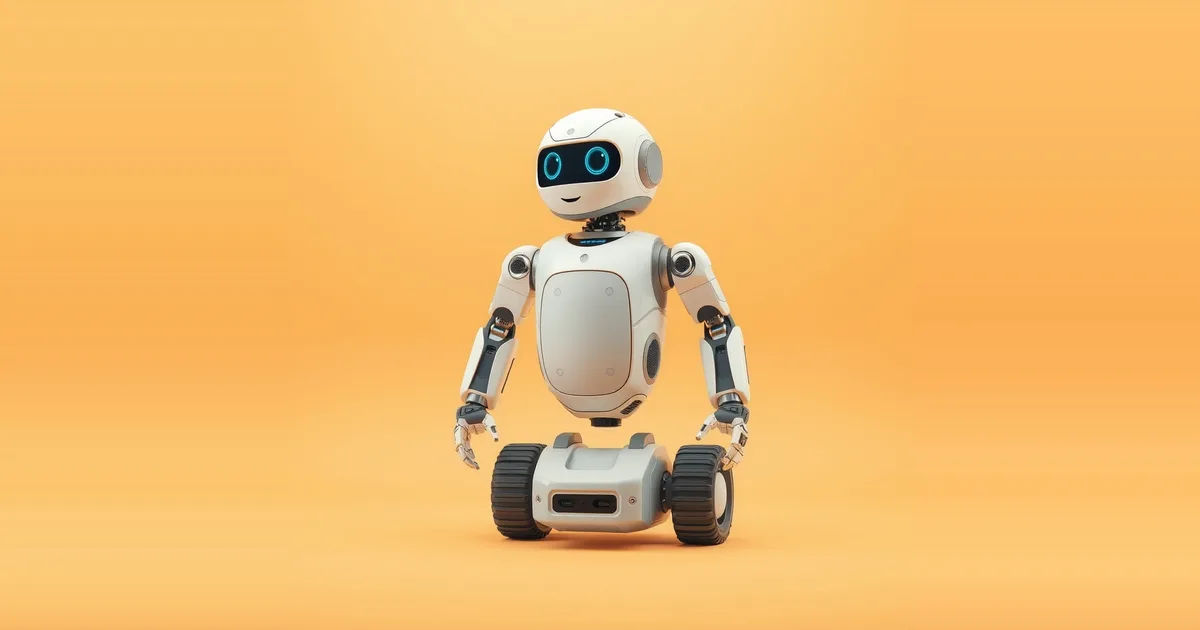
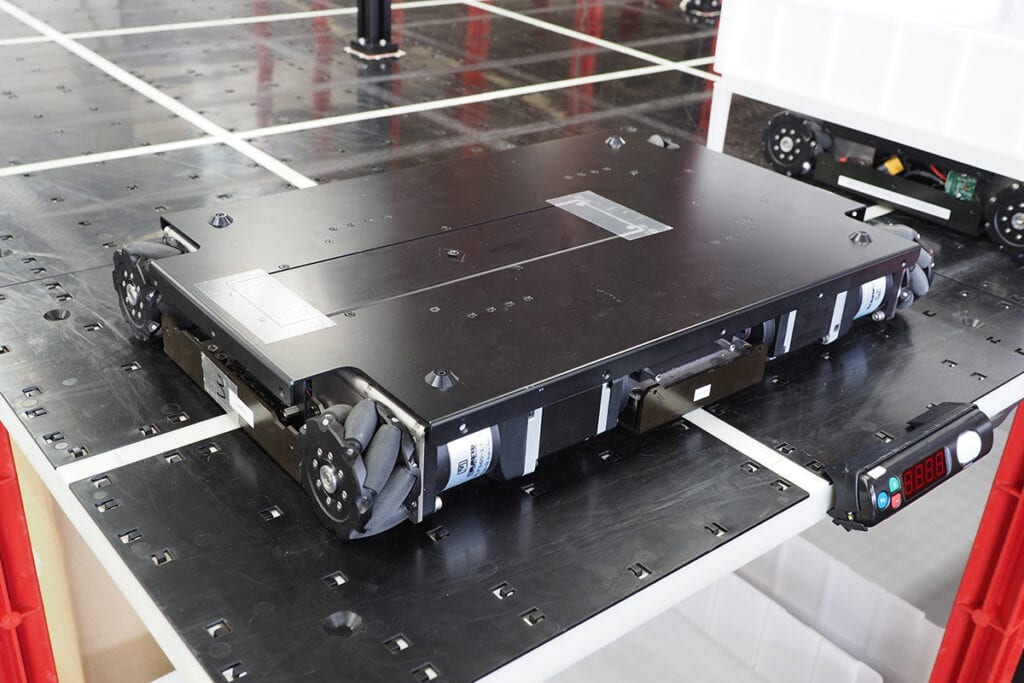
El robot de transporte es un transportador autónomo y compacto, de perfil bajo y altura ajustable, lo que le permite manejar contenedores de distintos tamaños. Navega mediante sensores ópticos y seguimiento de línea, y está diseñado para subir en los elevadores entre plantas. Unos módulos de control integrados se encargan de la seguridad.
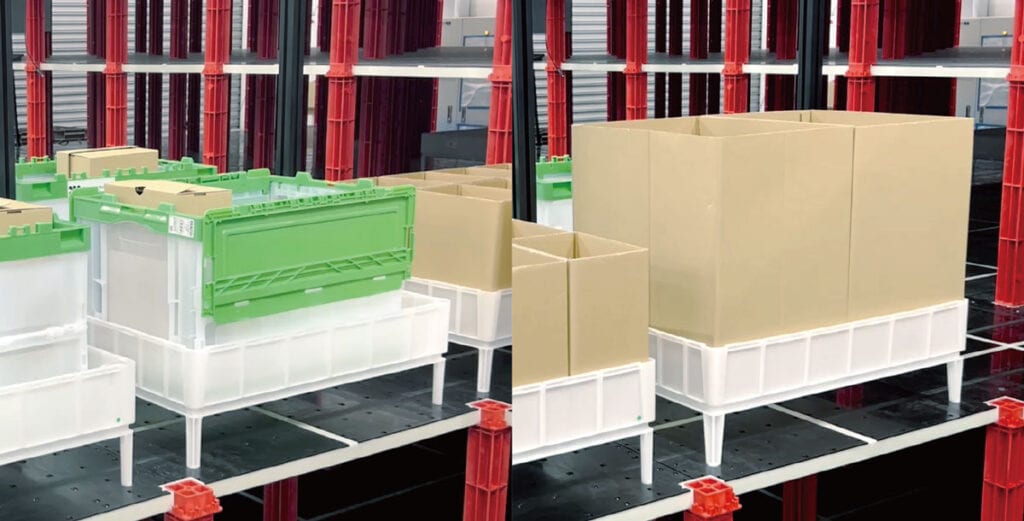
Cada contenedor es un prisma rectangular sobre cuatro patas, que deja espacio libre para que el robot circule por debajo. Cada contenedor tiene un ID único y puede alojar un solo tipo de SKU o varios SKU mezclados.
Las estaciones de picking se ubican en los bordes de la estantería, con carriles directos para los robots. Las posiciones de picking están frente al operario, mientras que las posiciones de carga se sitúan a un lado o alrededor del operario.
Los elevadores están en los pasillos de circulación. Cada uno tiene una unidad motriz en la parte superior de la estructura, una cabina de elevación que transporta al robot y una caja de control en la estantería contigua. Si hay suficiente espacio libre bajo el techo, la caja de control se coloca en el nivel superior junto a la unidad motriz. Cuando el espacio es limitado, baja un nivel y puede colocarse en varias posiciones alrededor del elevador según las rutas de los robots. Un sensor de intrusión en la unidad motriz vigila la zona del elevador, la caja de control incorpora una parada de emergencia y unos sensores en el fondo del hueco reducen la velocidad de la cabina y confirman su posición.
Cómo avanza un pedido
Cada pedido sigue ocho pasos. El sistema localiza el contenedor que necesita el pedido, asigna un robot y lo dirige hasta el contenedor y después hasta la estación de picking. El robot recupera el contenedor. Tras el picking, el contenedor vuelve al almacenamiento, los artículos se marcan como listos para su envío y el contenedor de expedición se dirige a la estación de envíos. Entonces el pedido se marca como completado.
Varios robots trabajan a la vez y entregan contenedores en paralelo a distintas estaciones de picking. Los operarios pueden preparar pedidos desde varios contenedores al mismo tiempo y cargar los productos directamente en los contenedores de expedición. Estos se dirigen a los muelles de salida, y el software supervisa cada paso.
Un servidor de gestión enruta los contenedores en función de la demanda, la rotación del almacenamiento y la disponibilidad de las estaciones de picking. Los SKU más demandados se almacenan en los niveles inferiores de la estantería. Según Rapyuta, esto ayuda a cumplir los horarios límite de las empresas de transporte y a equilibrar los picos de carga.
Picking manual, brazos robóticos y escalabilidad
La arquitectura admite picking manual y picking con brazos robóticos. La mayoría de los pedidos van a estaciones con brazo robótico, que gestionan SKU de tamaño pequeño y mediano y pueden seguir trabajando por la noche o fuera del horario laboral. Si un pedido incluye SKU de gran tamaño o no puede completarse de forma automática, el sistema envía el contenedor del pedido y el contenedor del SKU a una estación manual durante el horario de trabajo.
Rapyuta plantea a sus clientes un camino por fases. Una operación totalmente manual puede reducir la mano de obra solo con el diseño del flujo del sistema, y los brazos robóticos pueden añadirse más adelante, de forma gradual o a gran escala. Por la noche, los brazos también pueden fusionar contenedores parcialmente llenos sin intervención humana. En un sistema donde los contenedores están llenos en promedio al 50 %, fusionarlos libera aproximadamente la mitad de las cajas, lo que recupera capacidad de almacenamiento sin necesidad de hardware nuevo.
Otras rutas evitan el flujo principal de picking. Los artículos de un solo SKU o de alta rotación pueden prepararse directamente en contenedores de pedido externos, y los que se necesitan de inmediato pueden ir directamente a los puntos de carga y descarga.
En cuanto al crecimiento, las estaciones de picking pueden instalarse en cualquier borde de la estantería y funcionar en paralelo. El sistema se amplía añadiendo plantas, estaciones o robots, y los elevadores permiten una densificación vertical sin reformas costosas. Rapyuta añade que las dimensiones de los robots y los contenedores están proporcionadas para que estos puedan colocarse más juntos sin bloquear el acceso.
Qué implica y qué aún no se ha demostrado
La decisión de diseño es clara. Muchos sistemas de almacén dependen de la entrega secuencial de contenedores y de transferencias por cinta transportadora, que la empresa señala como fuentes de retrasos y de tiempos muertos del operario. Rapyuta elimina esas etapas y presenta varios contenedores a la vez en una misma estación. Así, es menos probable que la estación quede a la espera del siguiente contenedor, sobre todo en pedidos con muchos SKU.
El enfoque también desplaza el punto donde se concentra el riesgo. Menos etapas mecánicas implican menos componentes de cinta que puedan fallar, y en eso se basa la afirmación de la empresa sobre mayor disponibilidad y mantenimiento más sencillo. Pero los robots que operan en varias plantas dependen de los elevadores para cambiar de nivel. La fuente no indica cuántos elevadores tiene una instalación típica ni qué ocurre con el flujo cuando uno queda fuera de servicio. Es una pregunta razonable para cualquier comprador, porque el elevador es un recurso compartido en un diseño que, por lo demás, reparte el trabajo entre muchos robots.
El camino de automatización por fases es un argumento comercial práctico. Una instalación puede empezar con operarios y añadir brazos robóticos más tarde, y la geometría y el software descritos están pensados para permitirlo. Esto reduce el compromiso inicial. También significa que la estación de picking ASRS que un cliente adquiere el primer día no es la que ofrece todo el beneficio de fusión nocturna de contenedores.
La fuente no aporta datos medidos. No ofrece cifras de picks por hora ni de disponibilidad, ni comparaciones de densidad de almacenamiento con sistemas basados en cintas, ni resultados de clientes concretos. Las afirmaciones sobre menores tiempos muertos, mayor densidad y menor riesgo operativo son argumentos de diseño, no resultados de pruebas. El ejemplo del 50 % de llenado ilustra el mecanismo, no un resultado medido.
La propia oferta de la empresa apunta en la misma dirección. Propone un análisis de la instalación a partir de la rotación de SKU, la demanda en horas punta, los requisitos de horarios límite y el modelo de mano de obra del cliente antes de cualquier compromiso. Para los compradores, la prueba útil consiste en comprobar si ese análisis arroja cifras de rendimiento y número de estaciones específicas para su instalación, que puedan contrastarse con lo que se afirma aquí sobre la manipulación en paralelo y la priorización.