Rapyuta Robotics ha illustrato in dettaglio come viene alimentata la sua stazione di picking ASRS: i contenitori viaggiano dal magazzino all'operatore su robot autonomi e ascensori, senza nastri trasportatori intermedi né passaggi di consegna. Il progetto concepisce la stazione di picking ASRS come il punto finale di un sistema composto da scaffalature, robot, contenitori, stazioni di picking e ascensori.
Le cinque componenti del sistema
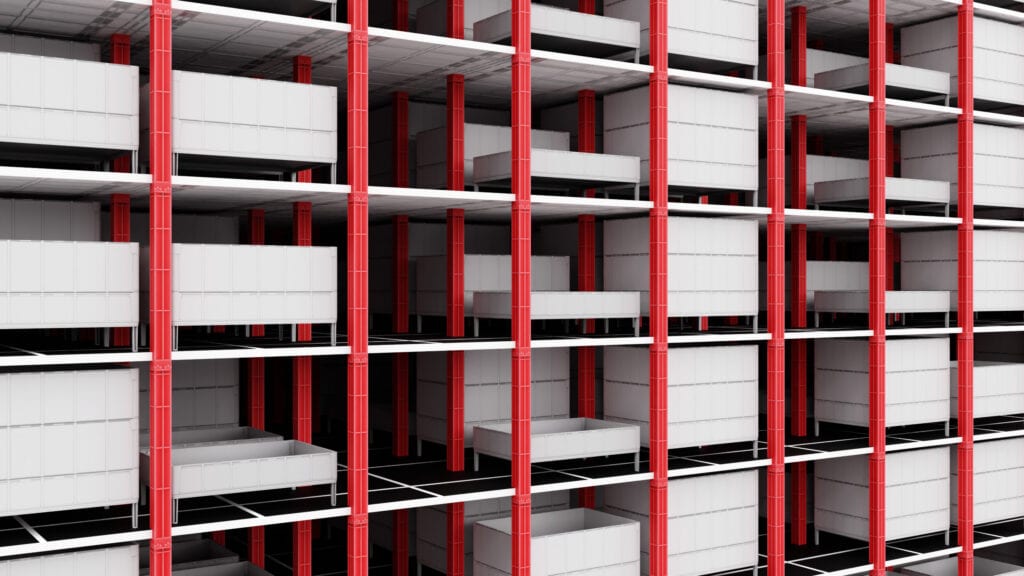
La scaffalatura è suddivisa in sezioni dimensionate ciascuna per un contenitore o per un robot, con montanti agli angoli. Ogni piano dispone di aree di stoccaggio affacciate sui corridoi di movimentazione, lungo i quali si spostano i robot.
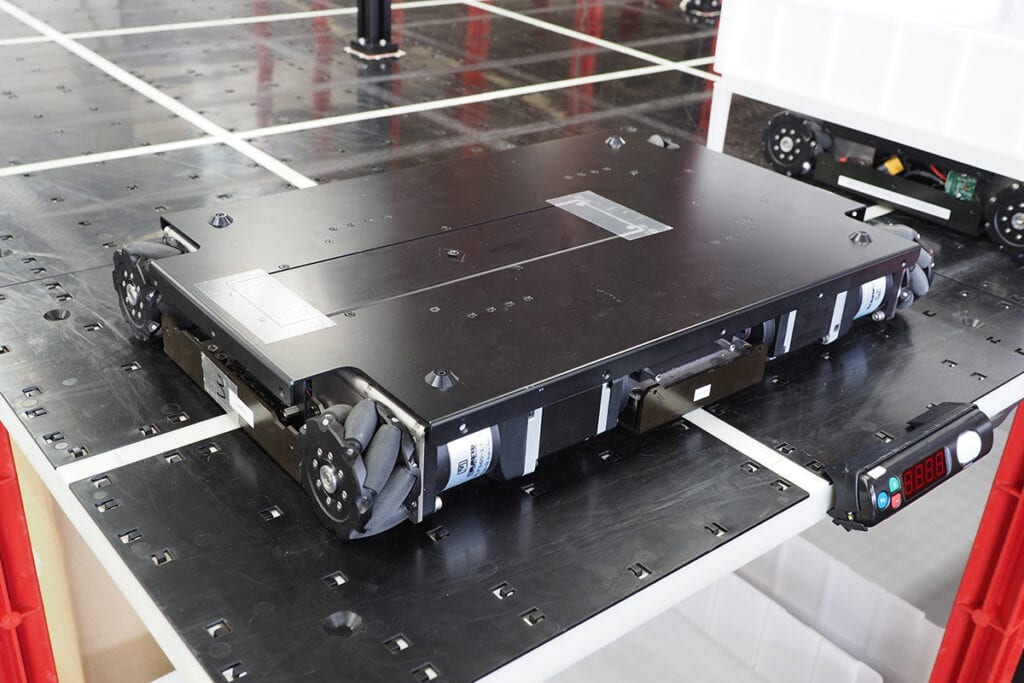
Il robot di trasporto è un veicolo autonomo compatto, a profilo ridotto e con altezza regolabile, che gli permette di gestire contenitori di dimensioni diverse. Si orienta tramite sensori ottici e tracciamento di linea ed è progettato per salire sugli ascensori e passare da un piano all'altro. I moduli di controllo integrati gestiscono la sicurezza.
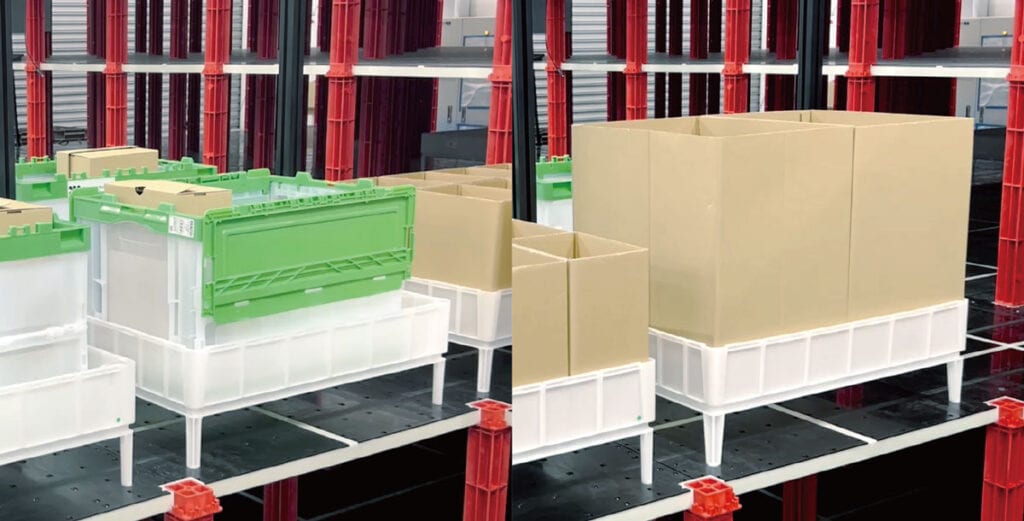
Ogni contenitore è un parallelepipedo su quattro piedini, che lascia lo spazio necessario al robot per passare al di sotto. Ogni contenitore ha un ID univoco e può contenere un solo tipo di SKU oppure SKU miste.
Le stazioni di picking si trovano ai bordi della scaffalatura, con corsie robot dirette. Le posizioni di prelievo sono davanti all'operatore, mentre quelle di carico si trovano di lato o attorno all'operatore.
Gli ascensori si trovano nei corridoi di movimentazione. Ciascuno ha un'unità di azionamento nella parte superiore della struttura, una cabina di sollevamento che trasporta il robot e un quadro di controllo sulla scaffalatura accanto. Se sotto il soffitto c'è spazio sufficiente, il quadro di controllo viene collocato al livello superiore, accanto all'unità di azionamento. Dove lo spazio è limitato, scende di un livello e può essere posizionato in diversi punti attorno all'ascensore, in base ai percorsi dei robot. Un sensore anti-intrusione sull'unità di azionamento monitora l'area dell'ascensore, il quadro di controllo è dotato di arresto di emergenza e i sensori sul fondo del vano rallentano la cabina e ne confermano la posizione.
Come si muove un ordine
Ogni ordine segue otto passaggi. Il sistema individua il contenitore richiesto dall'ordine, assegna un robot e lo indirizza prima al contenitore e poi alla stazione di picking. Il robot preleva il contenitore. Dopo il picking, il contenitore torna in magazzino, gli articoli vengono contrassegnati come pronti per la consegna e il contenitore di spedizione viene inviato alla stazione di spedizione. L'ordine viene quindi contrassegnato come completato.
Più robot lavorano contemporaneamente, consegnando i contenitori a diverse stazioni di picking in parallelo. Gli operatori possono prelevare da più contenitori nello stesso momento e caricare i prodotti direttamente nei contenitori di spedizione. I contenitori di spedizione si dirigono verso le baie in uscita e il software tiene traccia di ogni fase.
Un server di gestione instrada i contenitori in base alla domanda, alla rotazione delle scorte e alla disponibilità delle stazioni di picking. Gli SKU più richiesti vengono stoccati nella parte bassa della scaffalatura. Secondo Rapyuta, questo aiuta le operazioni a rispettare gli orari limite dei corrieri e a bilanciare i picchi di carico.
Picking manuale, bracci robotici e scalabilità
L'architettura supporta sia il picking manuale sia quello con bracci robotici. La maggior parte degli ordini viene indirizzata alle stazioni con braccio robotico, che gestiscono SKU di dimensioni medio-piccole e possono continuare a lavorare di notte o fuori orario. Se un ordine include SKU fuori misura o non può essere completato in modo automatico, il sistema invia il contenitore dell'ordine e quello degli SKU a una stazione manuale durante l'orario di lavoro.
Rapyuta propone ai clienti un percorso graduale. Un'operatività interamente manuale può ridurre il lavoro già grazie alla sola progettazione dei flussi del sistema, mentre i bracci robotici possono essere aggiunti in seguito, in modo progressivo o su larga scala. Di notte, i bracci possono inoltre unire contenitori parzialmente riempiti senza intervento umano. In un sistema in cui i contenitori sono mediamente pieni al 50%, accorparli libera circa metà dei contenitori, recuperando capacità di stoccaggio senza nuovo hardware.
Altri percorsi aggirano il flusso principale di picking. Gli articoli monoSKU o a rotazione rapida possono essere prelevati direttamente in contenitori d'ordine esterni, mentre quelli necessari subito possono andare direttamente ai punti di carico e scarico.
Quanto alla crescita, le stazioni di picking possono essere collocate lungo qualsiasi bordo della scaffalatura e operare in parallelo. Il sistema si espande aggiungendo piani, stazioni o robot, e gli ascensori consentono una densificazione verticale senza costosi interventi di adeguamento. Rapyuta aggiunge che l'ingombro di robot e contenitori è proporzionato in modo da poter avvicinare i contenitori senza bloccarne l'accesso.
Cosa significa e cosa non è ancora dimostrato
La scelta progettuale è chiara. Molti sistemi di magazzino si basano sulla consegna sequenziale dei contenitori e sui trasferimenti con nastri trasportatori, che l'azienda indica come fonti di ritardi e di tempi morti per gli operatori. Rapyuta elimina queste fasi e presenta più contenitori contemporaneamente a una stessa stazione. In questo modo la stazione ha meno probabilità di restare in attesa del contenitore successivo, in particolare per gli ordini con molti SKU.
L'approccio sposta anche il punto in cui si concentra il rischio. Meno fasi meccaniche significano meno componenti dei nastri che possono guastarsi, ed è su questo che si basa l'affermazione dell'azienda su maggiore disponibilità operativa e manutenzione più semplice. Tuttavia, i robot che operano su più piani dipendono dagli ascensori per cambiare livello. La fonte non indica quanti ascensori preveda un'installazione tipica né cosa accada al flusso quando uno è fuori servizio. È una domanda legittima per qualsiasi acquirente, perché l'ascensore è una risorsa condivisa in un progetto che per il resto distribuisce il lavoro su molti robot.
Il percorso di automazione graduale è un argomento di vendita concreto. Un sito può partire con operatori umani e aggiungere i bracci robotici in un secondo momento, e la geometria e il software dichiarati sono pensati per supportarlo. Questo riduce l'impegno iniziale. Significa però anche che la stazione di picking ASRS acquistata dal cliente il primo giorno non è quella che offre il pieno vantaggio dell'accorpamento notturno dei contenitori.
La fonte non fornisce dati misurati. Non indica picking all'ora, valori di uptime, confronti di densità di stoccaggio con i sistemi basati su nastri né risultati di clienti con nome. Le affermazioni su minori tempi morti, maggiore densità e minor rischio operativo sono argomentazioni progettuali, non risultati di test. L'esempio del riempimento al 50% illustra il meccanismo, non un risultato misurato.
Anche l'offerta dell'azienda va nella stessa direzione. Prima dell'impegno, propone un'analisi dell'impianto basata su velocità di rotazione degli SKU, domanda nelle ore di punta, requisiti di cut-off e modello di manodopera del cliente. Per gli acquirenti, il test utile è verificare se questa analisi produca valori di throughput e numero di stazioni specifici per il sito, confrontabili con le affermazioni su gestione in parallelo e prioritizzazione citate qui.