Une rangée de moteurs électriques simples, couplés par une « colonne vertébrale » mécanique commune et tirant contre un fluide épais, a reproduit plusieurs comportements du muscle sans aucun contrôleur central. Ce dispositif de laboratoire est un modèle de muscle artificiel conçu par une équipe de l'université de Bristol. Il montre qu'une force coordonnée, qui dépend de la charge, peut émerger de l'agencement physique des moteurs plutôt que d'un logiciel.
Les résultats sont publiés dans Interface, une revue de la Royal Society. Hermes Bloomfield-Gadêlha, mathématicien à Bristol, y voit la preuve que la coordination observée dans le muscle réel pourrait être une propriété de son architecture. Elle n'a pas besoin d'être programmée et supervisée en permanence.
Du sarcomère au banc d'essai
Le modèle part du sarcomère, la plus petite unité de production de force du muscle. Un sarcomère est constitué de filaments protéiques d'actine et de moteurs moléculaires de myosine, qui forment ensemble le système actomyosine. Les moteurs de myosine saisissent, tirent puis relâchent à répétition les câbles d'actine, et des milliers d'entre eux doivent agir de concert pour maintenir une force stable. La manière dont cette coordination apparaît à l'échelle moléculaire reste débattue.
L'équipe a d'abord élaboré un modèle mathématique. Celui-ci ne cherchait pas à reproduire le cycle chimique qui anime la myosine. Chaque unité génératrice de force est devenue un rotor cyclique qui ne contribue que lorsqu'il est mécaniquement engagé avec une colonne vertébrale physique. Lorsqu'il se désengage, le rotor sort du jeu et agit seul.
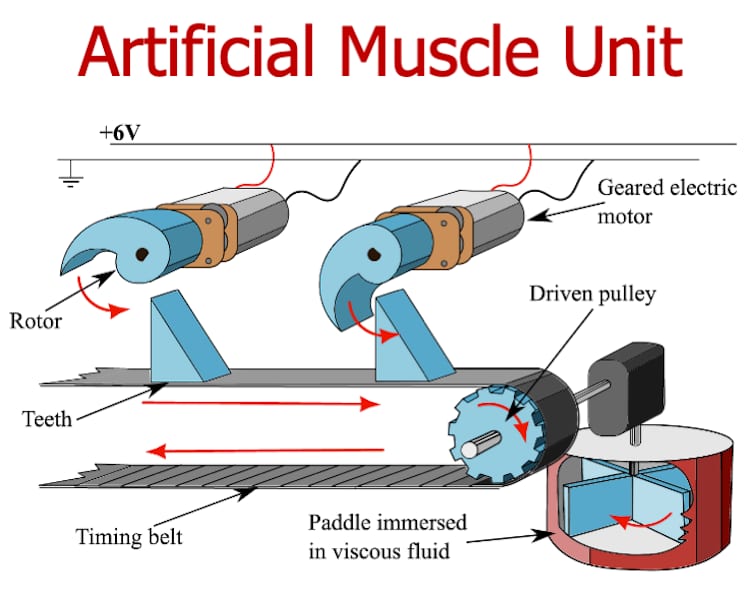
Pour tester cette idée sur du matériel, les chercheurs ont construit une rangée de moteurs électriques qui interagissent par une colonne vertébrale commune. Les moteurs tiraient contre un fluide visqueux, ce qui offrait une résistance comparable à la charge visqueuse que subissent les moteurs biologiques à l'intérieur du muscle. Le dispositif produit de la force lorsqu'il est alimenté en courant.
Coordination sans communication
Dans le modèle mathématique comme dans le dispositif, les moteurs ne restent pas connectés en permanence. Chacun touche brièvement la colonne vertébrale mobile, la pousse, puis la lâche. En se déplaçant, la colonne transmet l'effet mécanique d'un moteur au suivant. Les moteurs se coordonnent sans communiquer directement.
Selon Bloomfield-Gadêlha, ce choix de conception fondé sur l'attachement et le détachement amène le réseau à se réorganiser de lui-même au fil du temps. Dans le muscle, les vrais moteurs s'attachent et se détachent eux aussi au cours de leurs cycles biochimiques. La structure porteuse accomplit une grande part du travail de coordination, même si ce rôle reste discret. Elle permet aux unités de se percevoir mutuellement assez fortement pour que des comportements collectifs se forment.
Ce que le système a fait
Plusieurs comportements de type musculaire sont apparus spontanément, même dans ce montage dépouillé. À mesure que la résistance augmentait, les moteurs ont collectivement développé une relation charge-vitesse. Plus d'unités contribuaient efficacement quand la charge croissait : la participation augmentait donc sous les charges les plus lourdes.
Dans certaines conditions, le mouvement devenait saccadé. Des phases de traction coordonnée étaient interrompues par des glissements soudains, un schéma qui, selon les chercheurs, rappelle les expériences réelles sur l'actomyosine. Le système pouvait aussi s'organiser en ondes de coordination progressives, où le motif se déplace le long de la rangée.
L'équipe y voit une extrapolation libre de l'idée du sarcomère : de nombreuses unités de force intégrées dans une structure commune qui transmet les efforts d'une unité à l'autre.
Flagelles, cils et enjeux pour la robotique
Les chercheurs évoquent un problème similaire pour les flagelles et les cils. Les flagelles sont des appendices en forme de queue présents sur les cellules de certains eucaryotes, comme la queue du spermatozoïde humain. Les cils sont des structures en forme de poils présentes sur de nombreuses cellules eucaryotes. Les deux sont actionnés par un grand nombre de moteurs moléculaires répartis le long d'une structure fine, l'axonème, qui transforme l'activité locale des moteurs en ondes de flexion. Chez le spermatozoïde, ces ondes sous-tendent la mobilité et la fertilité. Dans les cils, elles contribuent à déplacer les fluides dans les voies respiratoires et d'autres tissus.
Les auteurs qualifient les flagelles de systèmes de type musculaire déguisés : des actionneurs intégrés à une structure de couplage, dont la géométrie détermine comment l'activité locale se cumule en une onde progressive. Si la structure assure une partie de l'organisation, l'évolution n'a peut-être pas eu besoin d'un système de commande central pour construire des ensembles de moteurs fiables et adaptatifs.
Pour la robotique, l'article touche à un problème de coût. Faire coopérer de nombreux actionneurs suppose généralement d'ajouter des capteurs, des boucles de rétroaction, des algorithmes de commande et parfois des cliquets mécaniques ou des engrenages complexes. Cette approche fonctionne, mais elle peut se révéler fragile et sujette aux erreurs. Le modèle de Bristol laisse entrevoir des actionneurs plus simples, dans le prolongement des travaux de longue date sur la robotique souple et les muscles artificiels.
Analyse : ce que ce résultat établit, et ce qu'il n'établit pas
L'apport principal de ce résultat est conceptuel. Il déplace une partie du problème de coordination du contrôleur vers le mécanisme. Dans la plupart des bras et des jambes robotiques, la stabilité face à une charge variable repose sur la détection et la rétroaction. Ici, une charge croissante a mobilisé davantage d'unités actives et fait apparaître une relation charge-vitesse par la seule mécanique. C'est une philosophie de conception différente de celle qui consiste à ajouter du calcul, et elle rejoint les objectifs de la robotique souple, où le corps est censé partager le travail de contrôle.
La comparaison avec les approches existantes de muscles artificiels demande de la prudence. La source ne compare le dispositif à aucun autre actionneur. Elle ne rapporte aucune donnée de force, de vitesse, de rendement ou de durée de vie, et les moteurs sont de simples moteurs électriques disposés en rangée à l'échelle d'un banc d'essai. Il s'agit d'une démonstration physique d'un principe. Ce n'est pas un composant candidat pour un membre de robot, et rien dans ces travaux n'indique qu'il surpasse les actionneurs conventionnels.
Plusieurs questions restent ouvertes. Le comportement de glissement saccadé correspond aux expériences réelles sur l'actomyosine, mais dans un système conçu par l'humain il pourrait être un inconvénient, et les auteurs n'indiquent pas comment le supprimer lorsqu'un mouvement fluide est souhaité. Les ondes progressives sont une caractéristique des flagelles, mais un risque potentiel dans un actionneur porteur de charge. Les travaux ne montrent pas non plus si l'effet persiste lorsque le nombre d'unités devient très grand, ni comment un concepteur pourrait ajuster la colonne vertébrale pour une tâche précise.
L'affirmation biologique reste elle aussi mesurée. Le modèle montre que la coordination peut émerger de ce type de couplage. Il ne prouve pas que le muscle fonctionne ainsi. Les auteurs le présentent comme un moyen de tester des hypothèses sur une question encore non tranchée.
Ce qui renforcerait l'intérêt pour la robotique est concret : des performances mesurées face aux actionneurs conventionnels, un fonctionnement à plus grande échelle et une démonstration au sein d'un robot souple opérationnel. D'ici là, l'étude se lit surtout comme la preuve qu'une structure mécanique peut porter une coordination que les ingénieurs confient habituellement au logiciel de commande.