Una hilera de motores eléctricos sencillos, acoplados mediante una columna mecánica compartida y tirando contra un fluido espeso, ha reproducido varios comportamientos del músculo sin ningún controlador central. El dispositivo, de sobremesa, es un modelo de músculo artificial creado por un equipo de la Universidad de Bristol. Demuestra que una fuerza coordinada y dependiente de la carga puede surgir de la disposición física de los motores y no del software.
Los resultados se publican en Interface, una revista de la Royal Society. Hermes Bloomfield-Gadêlha, matemático de Bristol, describe el trabajo como una prueba de que la coordinación observada en el músculo real podría ser una propiedad de su configuración. No tiene por qué programarse ni supervisarse de forma continua.
Del sarcómero a la mesa de laboratorio
El modelo parte del sarcómero, la unidad mínima de producción de fuerza del músculo. Un sarcómero se compone de filamentos proteicos de actina y de motores moleculares de miosina, que juntos forman el sistema actomiosina. Los motores de miosina agarran, tiran y sueltan repetidamente los cables de actina, y miles de ellos deben trabajar al unísono para mantener una fuerza estable. Cómo surge esa coordinación a nivel molecular sigue sin estar resuelto.
El equipo elaboró primero un modelo matemático. No intentó reproducir el ciclo químico que impulsa la miosina. Cada unidad generadora de fuerza se convirtió en un rotor cíclico que solo aporta fuerza mientras está acoplado mecánicamente a una columna física. Cuando se desacopla, el rotor queda fuera y actúa por sí solo.
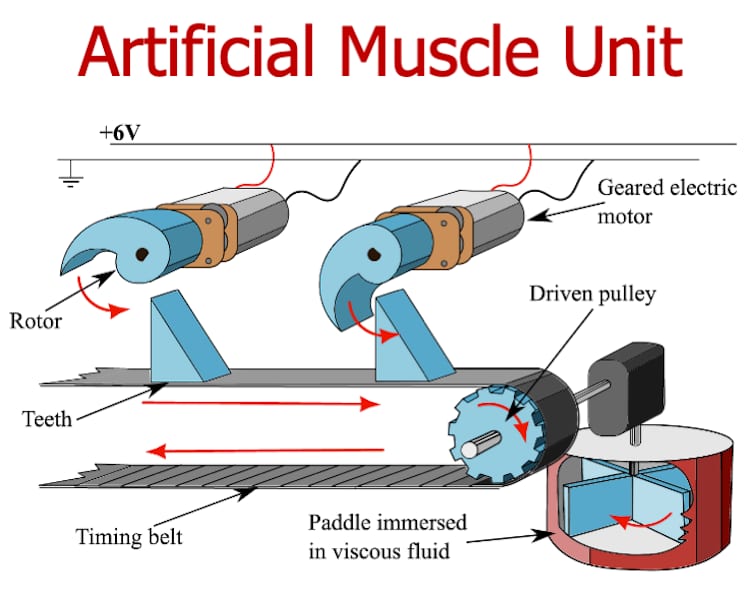
Para probar la idea en hardware, los investigadores construyeron una hilera de motores eléctricos que interactúan a través de una columna compartida. Los motores tiraban contra un fluido viscoso, que ofrecía una resistencia similar a la carga viscosa a la que se enfrentan los motores biológicos dentro del músculo. El dispositivo genera fuerza al suministrarle corriente.
Coordinación sin comunicación
Tanto en el modelo matemático como en el dispositivo, los motores no permanecen conectados. Cada uno toca brevemente la columna en movimiento, la empuja y la suelta. A medida que la columna se desplaza, transmite el efecto mecánico de un motor al siguiente. Los motores se coordinan sin comunicarse directamente.
Bloomfield-Gadêlha señala que esta decisión de diseño de acoplarse y desacoplarse hace que la red se reorganice por sí sola con el tiempo. Los motores reales del músculo también se acoplan y se desacoplan como parte de sus ciclos bioquímicos. La estructura de soporte realiza buena parte del trabajo de coordinación, aunque ese papel pase inadvertido. Permite que las unidades se perciban entre sí con la intensidad suficiente para que surjan patrones colectivos.
Qué hizo el sistema
Varios comportamientos propios del músculo aparecieron de forma espontánea, incluso en esta configuración tan simplificada. Al aumentar la resistencia, los motores desarrollaron de forma colectiva una relación carga-velocidad. Más unidades contribuían de forma efectiva a medida que subía la carga, de modo que la participación crecía con cargas más pesadas.
En ciertas condiciones el movimiento se volvió irregular. Los periodos de tracción coordinada se veían interrumpidos por deslizamientos bruscos, un patrón que, según los investigadores, recuerda a los experimentos reales con actomiosina. El sistema también podía organizarse en ondas viajeras de coordinación, en las que el patrón se desplaza a lo largo de la hilera.
El equipo lo interpreta como un escalado aproximado de la idea del sarcómero: muchas unidades de fuerza integradas en una estructura común que transmite las fuerzas de una unidad a la siguiente.
Flagelos, cilios y la perspectiva de la robótica
Los investigadores señalan un problema similar en los flagelos y los cilios. Los flagelos son apéndices en forma de cola presentes en las células de algunos eucariotas, como la cola del espermatozoide humano. Los cilios son estructuras con forma de pelo que se encuentran en muchas células eucariotas. Ambos son accionados por un gran número de motores moleculares distribuidos a lo largo de un armazón esbelto, el axonema, que convierte la actividad motora local en ondas de flexión. En los espermatozoides, esas ondas sustentan la motilidad y la fertilidad. En los cilios, ayudan a mover fluidos en las vías respiratorias y otros tejidos.
Los autores describen los flagelos como sistemas similares al músculo con otro aspecto: actuadores integrados en una estructura de acoplamiento, donde la geometría determina cómo la actividad local se suma hasta formar una onda viajera. Si la estructura se encarga de parte de la organización, quizá la evolución no necesitó un sistema de control central para construir conjuntos de motores fiables y adaptables.
Para la robótica, el artículo aborda un problema de costes. Lograr que muchos actuadores cooperen suele implicar añadir sensores, lazos de realimentación, algoritmos de control y, a veces, trinquetes mecánicos o engranajes complejos. Ese enfoque funciona, pero puede resultar frágil y propenso a errores. El modelo de Bristol sugiere que son posibles actuadores más sencillos, en línea con los esfuerzos de largo recorrido en robots blandos y músculos artificiales.
Análisis: qué demuestra este trabajo y qué no
El principal valor del resultado es conceptual. Traslada parte del problema de la coordinación del controlador al mecanismo. En la mayoría de brazos y piernas robóticos, la estabilidad ante cargas cambiantes depende de sensores y realimentación. Aquí, el aumento de la carga reclutó más unidades activas y generó una relación carga-velocidad únicamente por medios mecánicos. Es una filosofía de diseño distinta a la de añadir más cómputo, y encaja con los objetivos de la robótica blanda, donde el propio cuerpo debe compartir la tarea del control.
La comparación con los enfoques actuales de músculo artificial exige cautela. La fuente no compara el dispositivo con ningún otro actuador. No ofrece cifras de fuerza, velocidad, eficiencia ni vida útil, y los motores son motores eléctricos corrientes dispuestos en una hilera a escala de laboratorio. Es una demostración física de un principio. No es un componente candidato para una extremidad robótica, y nada en el trabajo indica que supere a los actuadores convencionales.
Quedan varias preguntas abiertas. El comportamiento de deslizamiento irregular coincide con los experimentos reales de actomiosina, pero en un sistema de ingeniería podría ser un inconveniente, y los autores no explican cómo suprimirlo cuando se busca un movimiento suave. Las ondas viajeras son una característica en los flagelos y un posible riesgo en un actuador que soporta carga. El trabajo tampoco muestra si el efecto se mantiene al aumentar mucho el número de unidades, ni cómo ajustaría un diseñador la columna para una tarea concreta.
La afirmación biológica también es modesta. El modelo muestra que la coordinación puede surgir de este tipo de acoplamiento. No demuestra que el músculo funcione así. Los autores lo presentan como una vía para poner a prueba ideas sobre una cuestión que sigue sin resolverse.
Lo que reforzaría el caso para la robótica es algo concreto: rendimiento medido frente a actuadores convencionales, funcionamiento a mayor escala y una demostración dentro de un robot blando operativo. Hasta entonces, el estudio se entiende mejor como prueba de que la estructura mecánica puede asumir una coordinación que los ingenieros suelen encomendar al software de control.