WiBotic ha incorporado una versión con clasificación IP65 a su familia de cargadores inalámbricos de 1 kW, y su director ejecutivo afirma que flotas de apenas 20 a 40 robots móviles ya pueden toparse con un cuello de botella en la carga. Ben Waters, CEO de la compañía, describió este cambio en una entrevista sobre cómo evoluciona la estrategia de carga inalámbrica a medida que aumentan los despliegues.
El argumento gira en torno a la carga de oportunidad, un método que, según Waters, se ha vuelto práctico ahora que las flotas son lo bastante grandes como para necesitarlo. Este artículo repasa esa estrategia, las cuestiones de diseño que Waters considera que las empresas deben resolver desde el principio y los cambios de producto en WiBotic. Concluye con un análisis de lo que las afirmaciones demuestran y lo que no sobre la carga inalámbrica para flotas de robots.
Por qué la carga de la flota se convierte en un cuello de botella
El enfoque habitual consiste en colocar cargadores en los extremos de una instalación y enviar al robot hacia ellos cuando su batería llega a un umbral, como el 20 %. Waters explica que esto es fácil de implementar en una flota pequeña, porque la regla es sencilla: cuando un robot llega al 20 %, se detiene y se dirige a un cargador.
El problema crece con el tamaño de la flota. Un robot situado al otro lado de una fábrica puede tener que conducir 10 minutos para llegar a un cargador. Durante ese trayecto debe sortear el resto del tráfico y es posible que el sistema de gestión de flota ya no le asigne tareas, aunque se encuentre en una zona donde hay trabajo por hacer. Según Waters, esto provoca tiempos muertos no deseados y se convierte en un cuello de botella incluso en flotas de 20 a 40 robots.
Carga de oportunidad con tecnología inalámbrica
La carga de oportunidad sitúa las estaciones de carga en los puntos donde los robots hacen pausas de forma natural. Si un robot termina una tarea y permanece 10 segundos detenido, un cargador ubicado en ese punto puede aportar energía durante la pausa. Waters afirma que, repetidas con la frecuencia suficiente, estas recargas breves suman una cantidad considerable de energía en toda la flota y permiten que los robots operen las 24 horas sin salir de sus circuitos de trabajo.
Sostiene que esto solo tiene sentido con carga inalámbrica. Con este enfoque, los cargadores por contacto se acoplarían con mucha más frecuencia y, incluso un contacto muy robusto acabaría necesitando mantenimiento, multiplicado por cada cargador de la flota. Waters asegura que la carga de oportunidad es la principal razón por la que las empresas ahora piden a WiBotic energía inalámbrica.
Cuestiones de diseño que conviene resolver pronto
Waters señaló tres aspectos que las empresas deberían abordar durante el diseño del sistema y no después del despliegue. El primero es la infraestructura eléctrica: dónde están las tomas de corriente, cuántas hay y si están dimensionadas para la carga combinada de todos los cargadores previstos. Según él, los equipos suelen tropezar con esto por considerarlo demasiado tarde.
El segundo es el dimensionamiento de la batería. Waters dice que muchas empresas se preguntan si necesitan una batería para ocho horas de autonomía o una que admita carga muy rápida, y que en las baterías estos objetivos tienden a contraponerse. Algunas, afirma, sobredimensionan y añaden un coste de batería innecesario, sobre todo cuando una estrategia de carga podría cubrir esa diferencia.
También señala que los clientes piden con frecuencia cargar lo más rápido posible. WiBotic parte en general de la base de que esas decisiones se tomaron por buenos motivos. Sin embargo, con los clientes más cercanos a veces pregunta si han revisado la hoja de datos del fabricante de la batería para ver el efecto de una tasa de carga de 3C en su vida útil, y si ese coste compensa.
El tercer aspecto es el mantenimiento. Waters indica que los equipos que terminan un diseño y empiezan a desplegar sin considerar estos puntos probablemente se encontrarán con todos ellos en un par de meses, si no antes.
Dirección de producto y nuevos mercados
WiBotic ha ampliado su enfoque más allá de la robótica tradicional hacia la limpieza de suelos, los carros médicos, el sector espacial y la defensa, que según Waters utilizan el mismo producto de carga inalámbrica y autónoma que sus clientes históricos de robótica. Afirma que los clientes tradicionales de robótica registraron un crecimiento significativo del volumen este año, con mucha actividad en robots móviles autónomos (AMR) del sector automotriz y en inspección en exteriores de subestaciones eléctricas. Calificó a los humanoides como un comodín, un ámbito en el que la carga inalámbrica podría reducir los tiempos de inactividad.
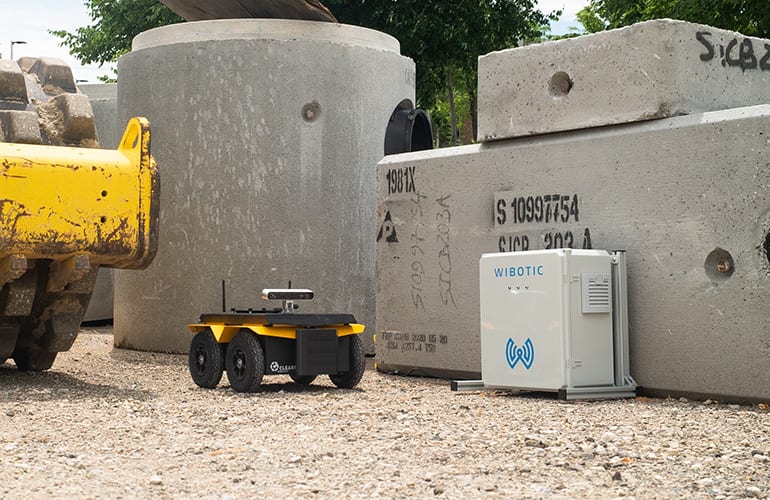
En cuanto a productos, Waters explica que WiBotic vende sistemas estándar y certificados en lugar de personalizar cada uno. La familia de 1 kW se lanzó originalmente solo en formato IP20 y la compañía ha presentado ahora una versión IP65. Según él, esa clasificación es necesaria para la robótica de exteriores y también deseable en usos de interior como la limpieza de suelos, donde hay agua y polvo.
El desarrollo se centra ahora en el tamaño, el peso y la potencia. WiBotic está creando sistemas ligeros y de alta potencia para drones, que según Waters también son adecuados para humanoides, ya que la masa adicional obliga a un humanoide a gastar más energía para mantener el equilibrio. La empresa también trabaja para elevar sus productos actuales a un nivel de 3 kW.
Qué significa esto y qué sigue sin demostrarse
La afirmación central es que la estrategia de carga, y no solo la capacidad de la batería, determina la disponibilidad de la flota. Es un planteamiento operativo razonable. Una regla de umbral que envía a los robots a largos trayectos hasta cargadores fijos desperdicia tiempo de desplazamiento y retira robots de las zonas productivas, y el coste aumenta cuantos más robots comparten los mismos cargadores. Colocar los cargadores donde los robots ya se detienen resuelve ese problema de forma directa.
El argumento a favor de la carga inalámbrica es coherente internamente, pero proviene de un fabricante de cargadores inalámbricos. Su planteamiento se apoya en el desgaste por contacto: acoplarse con más frecuencia implica más ciclos mecánicos y más mantenimiento. Waters no aportó tasas de fallo, comparativas de costes ni cifras de eficiencia frente a los sistemas por contacto, por lo que la magnitud de la ventaja no está demostrada. La transferencia inalámbrica suele conllevar sus propias contrapartidas, y no se habló de ninguna.
El umbral de 20 a 40 robots es igualmente una afirmación basada en la experiencia y no un resultado medido. La distribución de la instalación, la duración de las tareas y la química de la batería influirían en el punto donde aparece el cuello de botella.
Los consejos de diseño son la parte más aplicable en otros contextos. Comprobar la capacidad de las tomas de corriente, evitar baterías sobredimensionadas y sopesar las tasas de carga rápida frente a la vida útil de la batería son medidas de bajo coste que valen con independencia del tipo de cargador. El trabajo con humanoides y drones sigue en fase de desarrollo y el objetivo de 3 kW no tiene un plazo declarado, por lo que esos mercados siguen sin estar probados para WiBotic.