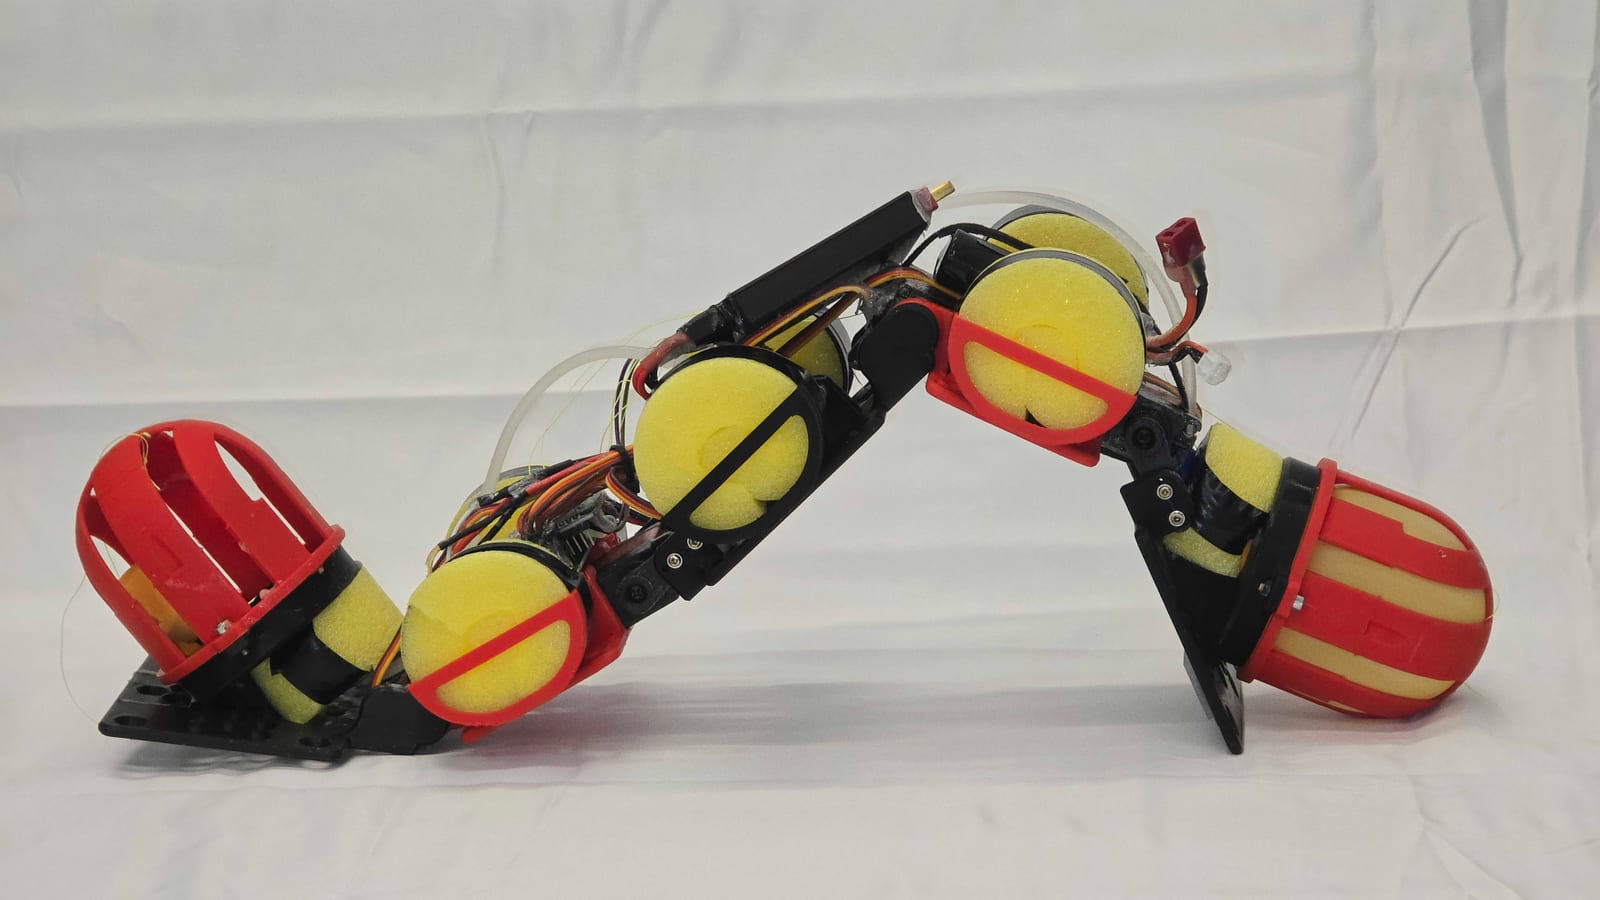
WorMa, un robot ondulatorio realizzato alla NYU Tandon School of Engineering, ha scalato una pendenza di 19,5 gradi che nessun'altra configurazione di peso testata dal team è riuscita ad affrontare. Il robot pompa l'acqua tra la testa e la coda, e questo spostamento di massa gli permette di risalire pendii, superare gradini e nuotare mantenendo la stessa andatura di base.
Una sola andatura, una massa mobile
La maggior parte dei robot in grado di muoversi su più tipi di terreno cambia il modo in cui si muove: passa da un'andatura all'altra, sostituisce gli arti o aggiunge meccanismi. WorMa segue una strada diversa. La sua andatura resta sostanzialmente la stessa, e a cambiare è la posizione dell'acqua all'interno del corpo.
Il robot sposta l'acqua tra la testa e la coda. Concentrare più acqua a un'estremità modifica il modo in cui il robot scarica il proprio peso sulla superficie sottostante. I ricercatori trattano la posizione dell'acqua come ingresso di controllo, e ciascuno dei tre compiti dimostrati richiede una distribuzione diversa: pendenze, gradini e nuoto.
Salita in pendenza con l'acqua in avanti
Su un piano inclinato, spostare l'acqua verso la testa aumenta la forza che preme i punti di contatto anteriori del robot contro la superficie. Una forza maggiore in quei punti si traduce in maggiore aderenza.
I risultati dei test mostrano quanto la distribuzione abbia contato. La distribuzione sbilanciata verso la testa è stata l'unica configurazione in grado di portare WorMa sulla pendenza più ripida testata, 19,5 gradi. Tutte le altre configurazioni sono scivolate all'indietro lungo il pendio.
La distribuzione sbilanciata verso la testa ha inoltre ridotto il costo del trasporto del robot di almeno il 33% rispetto alle altre configurazioni. Il costo del trasporto misura quanta energia spende un robot per spostare un determinato peso per una determinata distanza. Il team ha quindi ottenuto un guadagno in termini di efficienza oltre che di aderenza. Il valore è un minimo ed è calcolato rispetto alle altre distribuzioni d'acqua provate dal team, non rispetto ad altri robot.
I gradini richiedono una sequenza
I gradini si sono rivelati più difficili delle pendenze. Né un robot con il peso fisso sulla testa né uno con il peso fisso sulla coda è riuscito a superare un gradino da solo. Una singola distribuzione statica del peso non bastava per questo compito.
I ricercatori hanno risolto il problema modificando la distribuzione durante la manovra. WorMa si avvicina al gradino con l'acqua nella testa, ottenendo aderenza. L'acqua si sposta poi verso la coda, e il robot solleva testa e collo in modo che la coda possa spingere l'intero corpo più vicino al gradino. Quando la testa si ancora al bordo del gradino, l'acqua torna verso la testa e il robot prosegue in avanti.
Con questa sequenza WorMa ha superato gradini alti fino a 15 centimetri. Il robot, dunque, muove la propria massa in sincronia con la postura, e non si limita a mantenere un'unica ripartizione del peso per tutto il compito.
Cosa mostrano e cosa non mostrano i risultati
Il risultato centrale è che una sola variabile interna, la posizione dell'acqua, può sostituire diversi adattamenti meccanici. I test sulle pendenze mostrano che lo stesso corpo e la stessa andatura si comportano in modo molto diverso a seconda di dove si trova la massa. Tra le ripartizioni testate, solo quella sbilanciata sulla testa ha scalato la pendenza più ripida, e nessuna ripartizione fissa ha superato un gradino. Entrambi i risultati vanno nella stessa direzione: una massa mobile offre al robot opzioni che una massa fissa non offre.
L'approccio si distingue anche dal compromesso progettuale tipico dei robot ondulatori e serpentiformi, in cui un corpo pensato per nuotare raramente funziona bene a terra. L'acqua di WorMa funge da massa spostabile e, secondo il team, anche da parte del modo in cui il robot nuota. Mantenere un'unica andatura nelle tre modalità semplifica il problema del controllo, perché la grandezza che cambia è la posizione dell'acqua e non l'intero schema di movimento. Si tratta di una lettura ragionata del progetto descritto, non di un confronto misurato.
Restano diversi aspetti non dimostrati. I test sulle pendenze si fermano a 19,5 gradi e non è chiaro se il robot potrebbe affrontarne di più ripide, perché quella era l'inclinazione massima provata. Anche il gradino da 15 centimetri è il più alto riportato, non un limite dichiarato. Non vengono indicati dimensioni, peso o carico utile del robot, né la velocità di nuoto, né dati sul comportamento su terreni sciolti, bagnati o irregolari. Non si sa nemmeno quanta energia consumi il pompaggio, dato rilevante per qualsiasi affermazione sul costo del trasporto. La riduzione del 33% confronta distribuzioni d'acqua all'interno dello stesso robot e non può essere letta come un confronto con macchine a gambe, a ruote o con altri robot ondulatori.
Anche la sequenza per superare i gradini dipende da una temporizzazione corretta. Il robot deve spostare l'acqua, sollevare testa e collo e ancorarsi al bordo, in quest'ordine. Non è stato dimostrato se la sequenza funzioni su gradini di forma diversa o su superfici con attrito differente. Finché questi test non saranno disponibili, WorMa va considerato come una chiara dimostrazione del fatto che la redistribuzione della massa può estendere un robot ondulatorio a tre compiti, non come la prova che sia pronto per l'impiego sul campo.
Per il settore più in generale, il punto utile è il principio progettuale. Se una massa interna mobile può aumentare l'aderenza e ridurre il consumo energetico in salita, altri robot soffici o ondulatori potrebbero adottare la stessa idea. Resta una questione aperta finché altri non la metteranno alla prova su corpi e terreni diversi.