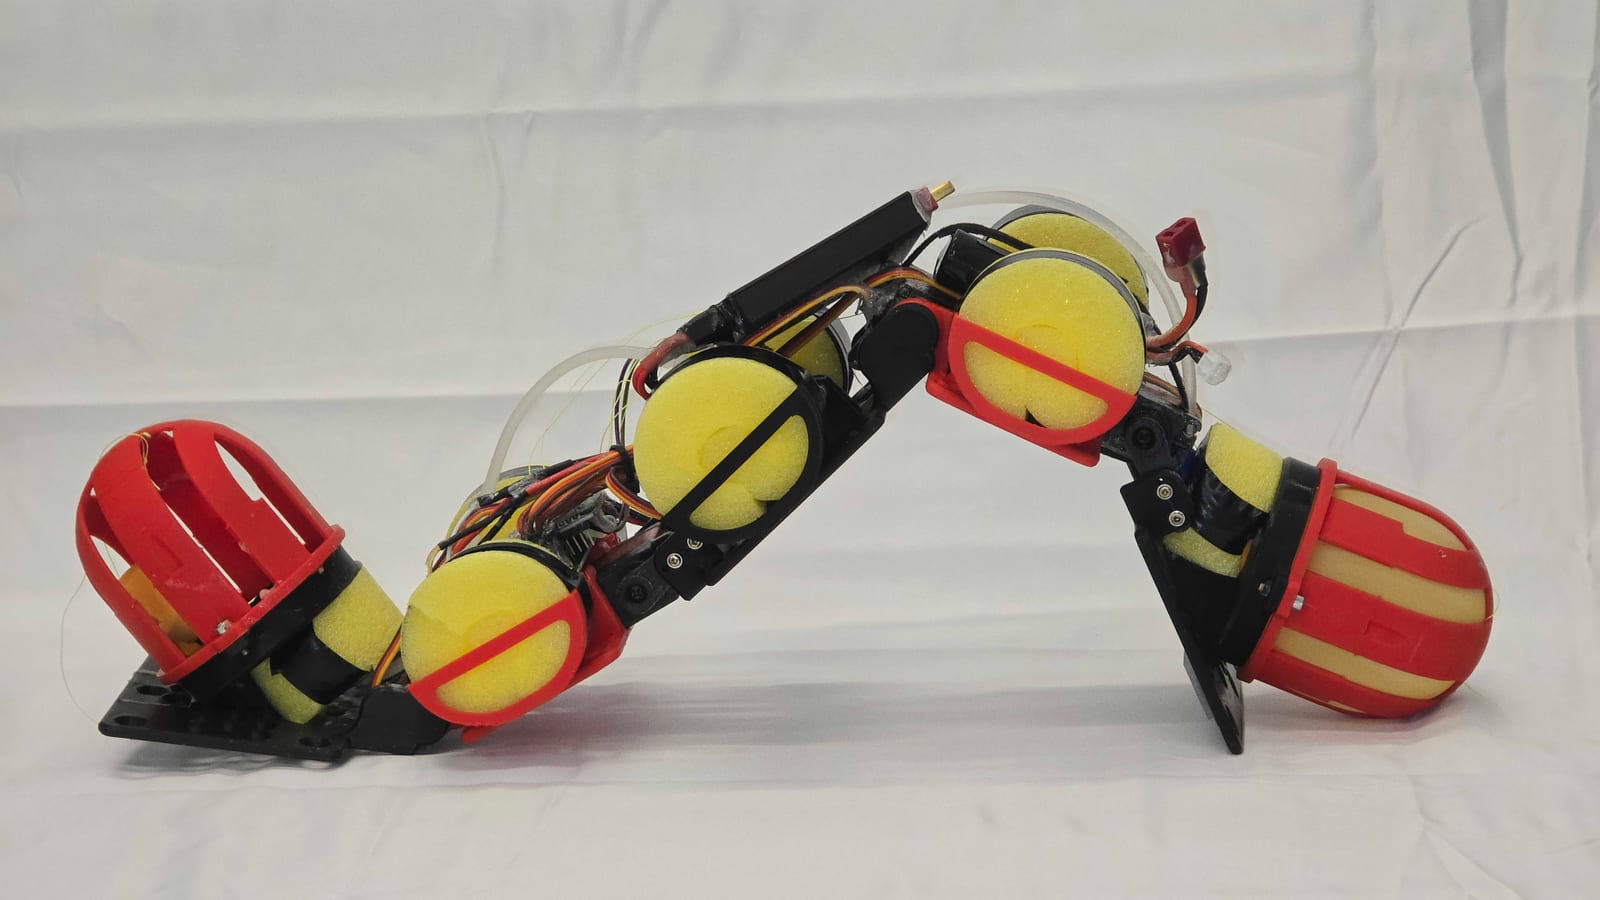
WorMa, un robot ondulatorio desarrollado en la Escuela de Ingeniería Tandon de la NYU, subió una pendiente de 19,5 grados que ninguna otra configuración de peso probada por el equipo logró superar. El robot bombea agua entre la cabeza y la cola, y ese desplazamiento de masa le permite trepar pendientes, salvar escalones y nadar sin cambiar su patrón de marcha básico.
Una sola marcha, una masa móvil
La mayoría de los robots que se desenvuelven en varios tipos de terreno cambian su forma de moverse: alternan marchas, intercambian extremidades o añaden mecanismos. WorMa toma otro camino. Su marcha se mantiene prácticamente igual, y la variable que cambia es el lugar del cuerpo donde se concentra el agua.
El robot traslada agua entre la cabeza y la cola. Al colocar más agua en un extremo, cambia la forma en que carga la superficie que tiene debajo. Los investigadores tratan la ubicación del agua como la entrada de control, y las tres tareas que demostraron exigen cada una una colocación distinta: pendientes, escalones y natación.
Ascenso de pendientes con el agua hacia adelante
En una pendiente, desplazar el agua hacia la cabeza aumenta la fuerza con la que los puntos de contacto delanteros del robot presionan contra la superficie. Más fuerza en esos puntos se traduce en mayor tracción.
Los resultados de las pruebas muestran cuánto importó la colocación. La distribución con el peso hacia la cabeza fue la única configuración que llevó a WorMa por la pendiente más pronunciada probada, de 19,5 grados. Todas las demás configuraciones resbalaron cuesta abajo.
Esa misma distribución también redujo el costo de transporte del robot en al menos un 33 % en comparación con las demás configuraciones. El costo de transporte mide cuánta energía gasta un robot para mover un peso determinado a lo largo de una distancia determinada. El equipo obtuvo, por tanto, una ganancia de eficiencia además de mejor agarre. La cifra es un mínimo y se mide frente a las otras ubicaciones de agua que probó el equipo, no frente a otros robots.
Los escalones requieren una secuencia
Los escalones resultaron más difíciles que las pendientes. Ni un robot con peso fijo en la cabeza ni uno con peso fijo en la cola pudieron superar un escalón por sí solos. Una única distribución estática de peso no bastaba para esta tarea.
Los investigadores lo resolvieron cambiando la distribución durante la maniobra. WorMa se acerca primero al escalón con el agua en la cabeza, lo que le da tracción. Luego el agua pasa a la cola, y el robot levanta la cabeza y el cuello para que la cola empuje todo el cuerpo hacia el escalón. Cuando la cabeza se ancla en el borde, el agua vuelve a la cabeza y el robot sigue avanzando.
Esa secuencia permitió a WorMa superar escalones de hasta 15 centímetros de altura. Así, el robot mueve su masa al compás de su postura, en lugar de mantener una única ponderación durante toda la tarea.
Qué muestran y qué no muestran los resultados
El resultado central es que una sola variable interna, la ubicación del agua, puede sustituir varias adaptaciones mecánicas. Las pruebas en pendiente muestran que el mismo cuerpo y la misma marcha se comportan de manera muy distinta según dónde esté la masa. Entre las ponderaciones probadas, solo la de mayor peso en la cabeza subió la pendiente más pronunciada, y ninguna ponderación fija superó un escalón. Ambos hallazgos apuntan en la misma dirección: una masa móvil le da al robot opciones que una masa fija no ofrece.
El enfoque también se aparta del compromiso de diseño habitual en los robots ondulatorios y de tipo serpiente, donde un cuerpo pensado para nadar rara vez rinde bien en tierra. El agua de WorMa funciona como una masa que puede desplazarse y, según el equipo, como parte de la forma en que el robot nada. Mantener una sola marcha en los tres modos simplifica el problema de control, porque lo que cambia es la posición del agua y no todo el patrón de movimiento. Esta es una lectura razonada del diseño descrito y no una comparación medida.
Varias cuestiones siguen sin comprobarse. Las pruebas de pendiente reportadas se detienen en 19,5 grados, y el informe no indica si el robot podría subir pendientes mayores, porque esa fue la inclinación más pronunciada ensayada. El escalón de 15 centímetros es igualmente el más alto reportado, no un límite declarado. La descripción no ofrece tamaño, peso ni carga útil del robot, ni velocidad de nado, ni datos sobre su desempeño en terreno suelto, mojado o irregular. Tampoco indica cuánta energía consume el propio bombeo, algo relevante para cualquier afirmación sobre el costo de transporte. La reducción del 33 % compara ubicaciones de agua dentro del mismo robot y no puede interpretarse como una comparación con máquinas con patas, con ruedas u otros robots ondulatorios.
La secuencia para subir escalones también depende de una sincronización correcta. El robot debe desplazar el agua, levantar la cabeza y el cuello, y anclarse en el borde, en ese orden. No se ha demostrado si esa secuencia funciona con escalones de otras formas o con superficies de distinta fricción. Hasta que existan esas pruebas, WorMa debe entenderse como una demostración clara de que la redistribución de masa puede extender un robot ondulatorio a tres tareas, no como prueba de que esté listo para el uso en campo.
Para el sector en general, lo valioso es el principio de diseño. Si una masa interna móvil puede aumentar la tracción y reducir el gasto energético en una pendiente, otros robots blandos u ondulatorios podrían adoptar la idea. Seguirá siendo una pregunta abierta hasta que otros equipos la prueben en cuerpos y terrenos diferentes.