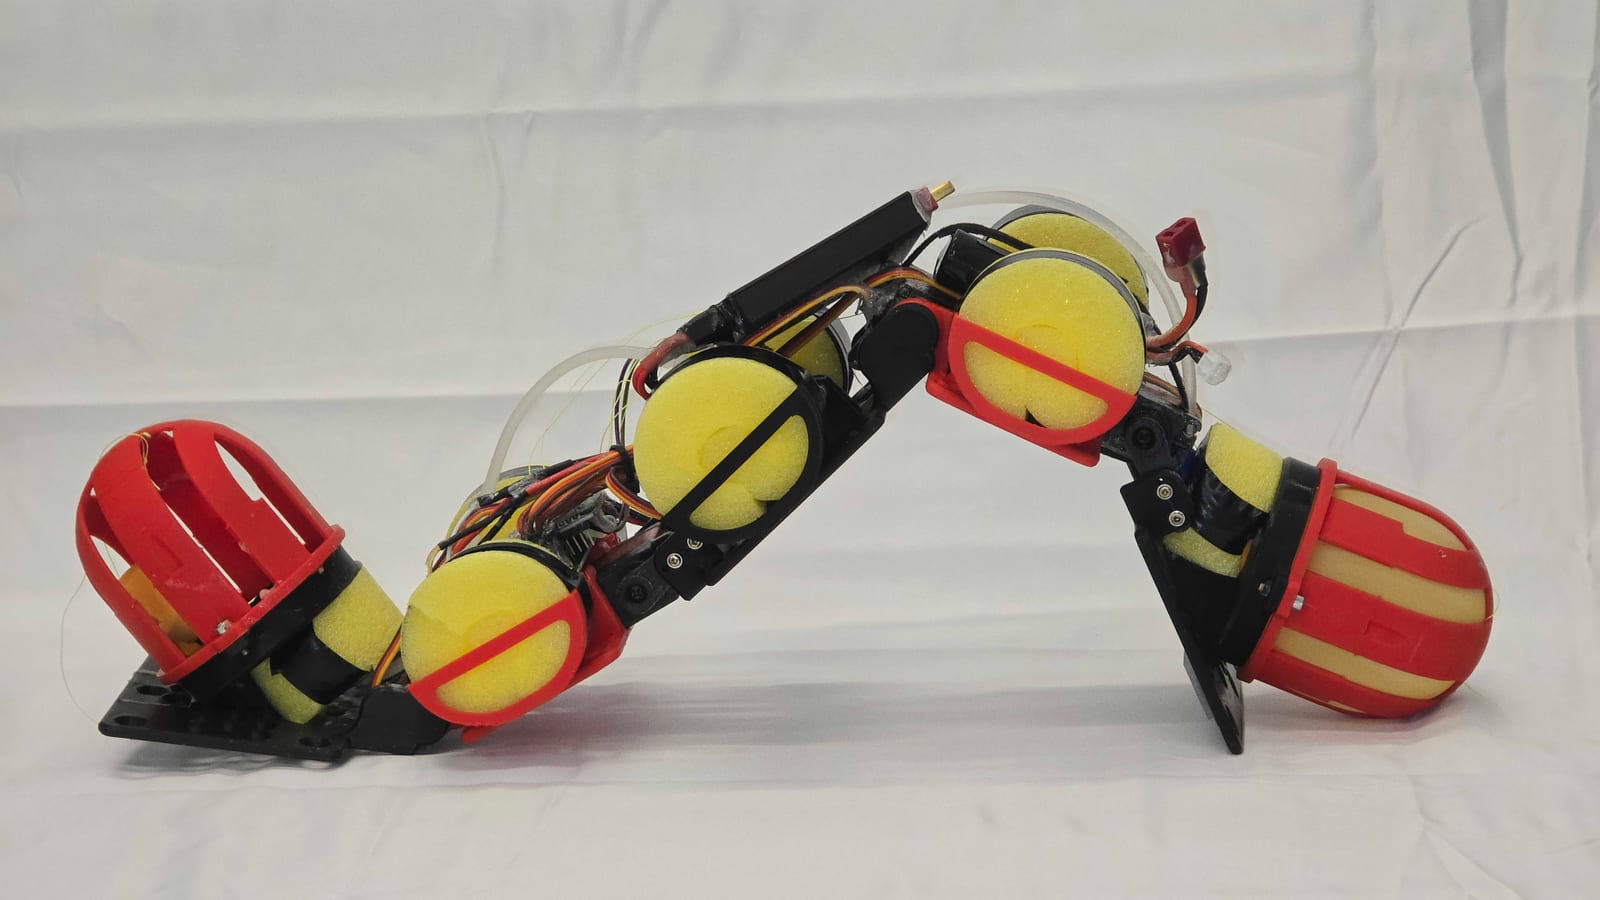
WorMa, un robot ondulatoire conçu à la NYU Tandon School of Engineering, a gravi une pente de 19,5 degrés qu'aucune autre répartition de masse testée par l'équipe n'a permis de franchir. Le robot fait circuler de l'eau entre sa tête et sa queue, et ce déplacement de masse lui permet de monter des pentes, de franchir des marches et de nager tout en conservant la même allure de base.
Une seule allure, une masse mobile
La plupart des robots capables d'évoluer sur plusieurs types de terrain modifient leur mode de déplacement : ils changent d'allure, échangent leurs membres ou ajoutent des mécanismes. WorMa suit une autre voie. Son allure reste pour l'essentiel identique, et la variable qui change est l'emplacement de l'eau dans son corps.
Le robot déplace l'eau entre sa tête et sa queue. Concentrer davantage d'eau à une extrémité modifie la manière dont il charge la surface située sous lui. Les chercheurs font du placement de l'eau leur variable de commande, et les trois tâches démontrées (pentes, marches et nage) exigent chacune un placement différent.
Grimper une pente avec l'eau à l'avant
Sur une pente, le déplacement de l'eau vers la tête augmente la force qui plaque les points de contact avant du robot contre la surface. Plus de force sur ces points leur procure davantage d'adhérence.
Les résultats des essais montrent à quel point ce placement comptait. La répartition orientée vers la tête a été la seule configuration à porter WorMa jusqu'à la pente la plus raide testée, soit 19,5 degrés. Toutes les autres configurations ont glissé vers le bas.
Cette répartition vers la tête a aussi réduit le coût du transport du robot d'au moins 33 % par rapport aux autres configurations. Le coût du transport mesure l'énergie qu'un robot dépense pour déplacer une charge donnée sur une distance donnée. L'équipe a donc gagné en efficacité énergétique en plus de l'adhérence. Ce chiffre est un minimum, et il est calculé par rapport aux autres placements d'eau essayés par l'équipe, non par rapport à d'autres robots.
Les marches exigent une séquence
Les marches se sont révélées plus difficiles que les pentes. Ni un robot alourdi en permanence à l'avant ni un robot alourdi en permanence à l'arrière ne pouvait franchir une marche seul. Une répartition statique unique de la masse ne suffisait pas pour cette tâche.
Les chercheurs ont résolu le problème en modifiant la répartition pendant la manœuvre. WorMa aborde d'abord la marche avec l'eau dans la tête, ce qui lui donne de l'adhérence. L'eau passe ensuite dans la queue, et le robot soulève la tête et le cou pour que la queue pousse l'ensemble du corps plus près de la marche. Une fois la tête ancrée sur le bord de la marche, l'eau retourne vers la tête et le robot poursuit sa progression.
Cette séquence a permis à WorMa de franchir des marches hautes de 15 centimètres. Le robot déplace donc sa masse en synchronisation avec sa posture, au lieu de conserver une seule pondération pendant toute la tâche.
Ce que les résultats montrent, et ce qu'ils ne montrent pas
Le résultat central est qu'une seule variable interne, l'emplacement de l'eau, peut remplacer plusieurs adaptations mécaniques. Les essais sur pente montrent qu'un même corps et une même allure se comportent très différemment selon la position de la masse. Parmi les pondérations testées, seule celle orientée vers la tête a gravi la pente la plus raide, et aucune pondération fixe n'a permis de franchir une marche. Les deux constats vont dans le même sens : une masse mobile offre au robot des possibilités qu'une masse fixe ne lui donne pas.
Cette approche se distingue aussi du compromis de conception habituel pour les robots ondulatoires et serpentiformes, dont le corps adapté à la nage convient rarement à la marche sur terre. L'eau de WorMa sert de masse déplaçable et, selon l'équipe, participe à la façon dont le robot nage. Conserver une seule allure pour les trois modes simplifie le problème de commande, puisque la grandeur qui change est la position de l'eau et non l'ensemble du schéma de mouvement. Il s'agit d'une lecture raisonnée de la conception décrite, et non d'une comparaison mesurée.
Plusieurs points restent à démontrer. Les essais de pente rapportés s'arrêtent à 19,5 degrés, et le compte rendu ne dit pas si le robot pourrait aller plus haut, puisque c'était la pente la plus raide testée. De même, la marche de 15 centimètres est la plus haute mentionnée, non une limite annoncée. Le compte rendu ne donne ni la taille, ni le poids, ni la charge utile du robot, ni sa vitesse de nage, ni aucune donnée sur son comportement sur un sol meuble, mouillé ou irrégulier. Il ne précise pas non plus l'énergie consommée par le pompage lui-même, ce qui compte pour toute affirmation sur le coût du transport. La réduction de 33 % compare des placements d'eau sur un même robot et ne peut pas être interprétée comme une comparaison avec des machines à pattes, à roues ou d'autres robots ondulatoires.
La séquence de franchissement des marches dépend aussi d'un bon séquencement. Le robot doit déplacer l'eau, lever la tête et le cou, puis s'ancrer sur le bord, dans cet ordre. On n'a pas montré si cette séquence fonctionne sur des marches de formes différentes ou sur des surfaces au frottement différent. Tant que ces essais n'existent pas, WorMa doit être vu comme une démonstration claire que la redistribution de la masse peut étendre un robot ondulatoire à trois tâches, et non comme la preuve qu'il est prêt pour un usage sur le terrain.
Pour l'ensemble du domaine, l'intérêt tient au principe de conception. Si une masse interne mobile peut accroître l'adhérence et réduire la dépense d'énergie sur une pente, d'autres robots souples ou ondulatoires pourraient reprendre l'idée. La question reste ouverte tant que d'autres équipes ne l'auront pas testée sur des corps et des terrains différents.