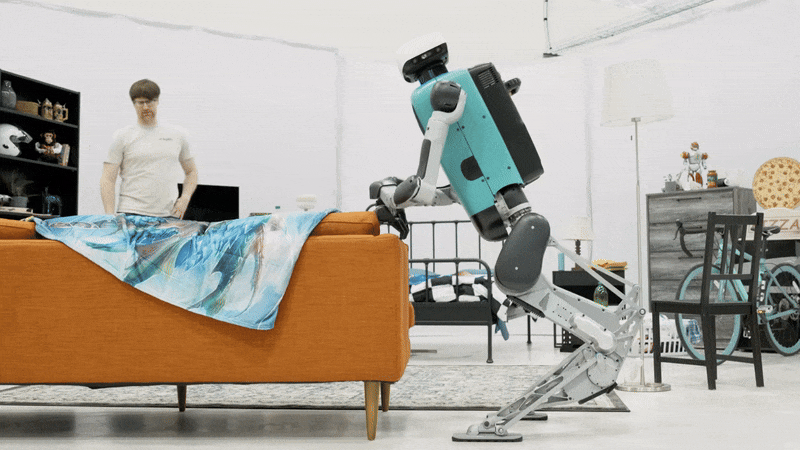
Agility Robotics ha pubblicato un video in cui il suo umanoide Digit trascina un divano, con la didascalia "Please help me move" ("Aiutatemi a traslocare"). Il filmato è uno dei vari clip dal tono più leggero diffusi dall'azienda, ma quello del divano si distingue perché il carico è ingombrante e difficile da gestire, un compito tutt'altro che banale per una macchina bipede.
Il video è uscito insieme a una serie di altre dimostrazioni robotiche che mostrano quanto sia diventato variegato il lavoro di umanoidi e robot a zampe, dal bilanciamento dei carichi alla raccolta dei frutti.
Digit alle prese con i mobili
Le immagini di Agility mostrano Digit che sposta un divano trascinandolo. I video dell'azienda hanno spesso un taglio scherzoso, e la didascalia rimane in linea con questo stile. Il compito, però, è meno leggero di quanto sembri. Trascinare un oggetto pesante e voluminoso significa che il robot deve gestire le forze di contatto mantenendosi in equilibrio su due gambe.
Il video non fornisce specifiche. Non indica il peso del divano, la capacità di carico del robot, la distanza percorsa, né se la prova sia stata autonoma o teleoperata. Sono dettagli necessari per capire che rapporto abbia la dimostrazione con un impiego commerciale.
Un vassoio, un koala e una pelle
Altri gruppi lavorano su problemi più circoscritti che riguardano lo stesso obiettivo. Un progetto chiamato SteadyTray affronta le oscillazioni che la camminata bipede trasmette a tutto ciò che un umanoide trasporta senza fissarlo. Gli autori descrivono ReST-RL, un'architettura gerarchica di reinforcement learning che separa la locomozione dalla stabilizzazione del carico. Secondo loro è stata implementata sull'umanoide Unitree G1 e ha mostrato un trasferimento zero-shot da simulazione a mondo reale affidabile con oggetti diversi e disturbi da forze esterne.
Il RAI Institute ha presentato una pinza ispirata al koala, un animale con due pollici su ogni mano. Il gruppo non ha fornito dati sulle prestazioni nel clip.
All'Università di Tokyo i ricercatori hanno realizzato una pelle a tre strati per rivestire le articolazioni, con 44 elementi sensibili a pressione e allungamento, per l'umanoide muscolo-scheletrico Musashi-W. Il progetto imita un meccanismo umano: le persone usano la pelle tesa attorno alle articolazioni, insieme ai segnali muscolari, come indizio per la propriocezione.
Il Safe AI Lab della Carnegie Mellon University ha presentato APEX, un sistema che permette a un umanoide di superare ostacoli con manovre adattive che coinvolgono tutto il corpo. Il laboratorio lo contrappone ai movimenti coreografati alla base di molti video di umanoidi che circolano online.
Saltatori morbidi, droni e una vendemmia
I ricercatori della North Carolina State University hanno realizzato robot morbidi a forma di goccia che saltano verso l'alto o in avanti sotto la luce infrarossa e continuano a saltare finché la luce resta accesa. Ognuno è un nastro di elastomero a cristalli liquidi con un sottile tubo di alluminio piegato a V a un'estremità. La lampada a infrarossi fa contrarre la superficie del nastro, che così ruota. La V rigida impedisce che rotoli semplicemente sul posto, quindi il nastro si torce sempre di più e accumula energia. A un punto critico il nastro rilascia l'energia, la V scatta contro la superficie e il robot si lancia in aria.
La Lift Challenge di DARPA ha attirato progetti di droni per carichi pesanti che hanno colpito gli osservatori al punto che la sfida tornerà nel 2028. Le finali della Triage Challenge di DARPA sono previste per novembre.
A Turpan, in Cina, dove d'estate le temperature al suolo possono superare i 50 °C, il Lynx M20S di DEEP Robotics ha partecipato alla vendemmia di quest'anno. Qui gli agricoltori portano tradizionalmente cesti pesanti avanti e indietro sotto il caldo, e il tempo in più passato al sole può incidere sulla freschezza dei frutti.
Altri clip riguardavano un robot di LimX Dynamics montato all'estremità di un braccio robotico industriale per risolvere un problema di mobilità, e la prima edizione del progetto OH! GYM! di ROBOTIS. In questo programma studenti universitari e di laurea magistrale hanno trascorso un mese a sviluppare comportamenti umanoidi sulla piattaforma open source AI Sapiens K1, passando da movimenti simulati a un robot fisico attraverso ripetuti esperimenti Sim2Real.
Cosa mostra e cosa non mostra il trascinamento del divano di Digit
La dichiarazione di Figure nello stesso gruppo di video inquadra la questione commerciale: realizzare un robot per ogni casa non è un problema di dati e potenza di calcolo, ma di sicurezza e costi. Il clip di Digit rientra in questa cornice. Un robot che sposta mobili lavora vicino a persone e a oggetti che non può sostituire facilmente, perciò conta più quanto in modo affidabile e sicuro gestisce i contatti con carichi pesanti che non la capacità di eseguire il compito una volta davanti alla telecamera.
Gli altri lavori indicano dove stanno le lacune. SteadyTray riguarda i carichi non fissati su un Unitree G1, un robot diverso da Digit, quindi i suoi risultati non possono essere letti come prova sulla macchina di Agility. APEX della CMU punta sull'adattamento invece che sulla coreografia, che è la caratteristica richiesta da un compito domestico o lavorativo come spostare un divano. La pelle di Tokyo e la pinza del RAI affrontano percezione e presa, due ambiti in cui un compito di trascinamento o trasporto dipenderebbe dal feedback. Nessuno di questi progetti riporta un confronto diretto con gli altri, quindi qualsiasi classifica sarebbe una congettura.
Resta da dimostrare molto. Agility non ha indicato il peso del divano, il tasso di successo su più tentativi o il livello di autonomia. Senza questi dati, il clip mostra una capacità ma non la ripetibilità. Il trascinamento del divano di Digit è un segnale credibile che gambe e braccia umanoidi possono gestire carichi ingombranti, ma costi e sicurezza, i fattori citati da Figure, non sono affrontati da nessun video di questo gruppo. I lettori dovrebbero considerare la dimostrazione un punto di partenza e attendere la pubblicazione di capacità di carico e dati di test.