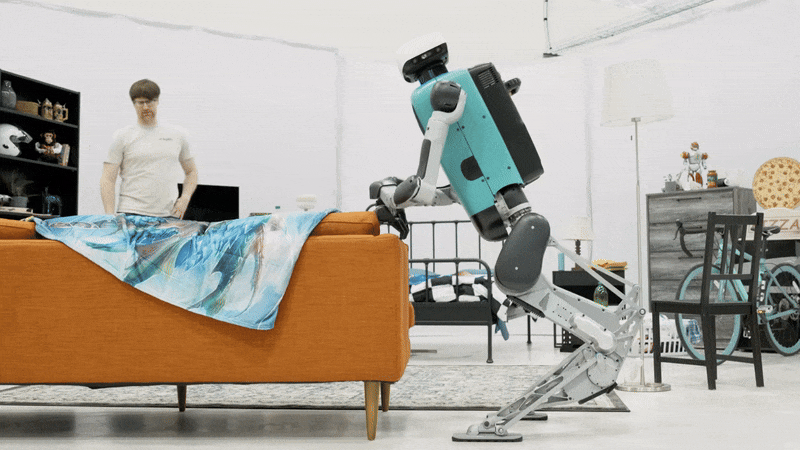
Agility Robotics a publié une vidéo de son humanoïde Digit en train de tirer un canapé, accompagnée de la légende « Please help me move » (« Aidez-moi à déménager »). Le clip fait partie de plusieurs vidéos au ton plus léger publiées par l'entreprise, mais celle du canapé se distingue par la charge, volumineuse et peu maniable, ce qui est difficile à gérer pour une machine bipède.
La vidéo est sortie en même temps qu'une série d'autres démonstrations de robotique qui montrent la diversité des travaux actuels sur les robots humanoïdes et à pattes, de l'équilibrage de charges jusqu'aux travaux de récolte.
Digit s'attaque au mobilier
Les images d'Agility montrent Digit déplacer un canapé en le traînant. Les vidéos de l'entreprise misent souvent sur l'humour, et la légende reste dans ce registre. La tâche, elle, n'a rien d'anodin. Traîner un objet lourd et encombrant oblige le robot à gérer des forces de contact tout en restant en équilibre sur deux jambes.
La vidéo ne donne aucune spécification. Elle n'indique ni le poids du canapé, ni la charge utile nominale du robot, ni la distance parcourue, ni si l'essai était autonome ou télé-opéré. Ces informations seraient nécessaires pour juger de la portée de la démonstration pour des usages commerciaux.
Un plateau, un koala et une peau
D'autres équipes travaillent sur des problèmes plus ciblés qui touchent au même objectif. Un projet baptisé SteadyTray s'attaque aux oscillations que la marche bipède transmet à tout ce qu'un humanoïde porte sans le fixer. Ses auteurs décrivent ReST-RL, une architecture d'apprentissage par renforcement hiérarchique qui sépare la locomotion de la stabilisation de la charge. Ils affirment l'avoir déployée sur l'humanoïde Unitree G1 et avoir obtenu un transfert fiable de la simulation au réel, sans réglage préalable (zero-shot), sur divers objets et sous diverses perturbations de force externes.
Le RAI Institute a présenté une pince inspirée du koala, un animal doté de deux pouces à chaque main. L'équipe n'a donné aucun chiffre de performance dans le clip.
À l'Université de Tokyo, des chercheurs ont conçu une peau articulaire à trois couches comptant 44 capteurs de pression et d'étirement, destinée à l'humanoïde musculo-squelettique Musashi-W. Cette conception reprend un mécanisme humain : la peau étirée autour des articulations, combinée aux signaux musculaires, sert d'indice pour la proprioception.
Le Safe AI Lab de l'Université Carnegie Mellon a présenté APEX, un système qui permet à un humanoïde de franchir des obstacles grâce à des manœuvres adaptatives sollicitant tout le corps. Le laboratoire l'oppose aux mouvements chorégraphiés qui sont à l'origine de nombreuses vidéos d'humanoïdes diffusées en ligne.
Sauteurs souples, drones et vendanges
Des chercheurs de l'Université d'État de Caroline du Nord ont réalisé des robots souples en forme de goutte qui bondissent vers le haut ou vers l'avant sous lumière infrarouge et continuent de sauter tant que la lumière reste allumée. Chacun est un ruban d'élastomère à cristaux liquides doté, à une extrémité, d'un fin tube d'aluminium plié en V. La lampe infrarouge fait se contracter la surface du ruban, ce qui le fait pivoter. Le V rigide l'empêche de simplement rouler sur place, si bien que le ruban se tord davantage et emmagasine de l'énergie. À un point critique, le ruban libère cette énergie, le V claque contre la surface et le robot est projeté dans les airs.
Le Lift Challenge de la DARPA a réuni des drones de transport de charges lourdes dont les conceptions ont suffisamment impressionné les observateurs pour que le défi revienne en 2028. Les finales du Triage Challenge de la DARPA sont prévues en novembre.
À Tourfan, en Chine, où les températures au sol peuvent dépasser 50 °C en été, le Lynx M20S de DEEP Robotics a participé cette année aux vendanges. Les agriculteurs y portent traditionnellement de lourds paniers en faisant des allers-retours sous la chaleur, et un temps d'exposition prolongé au soleil peut nuire à la fraîcheur des fruits.
D'autres clips présentaient un robot de LimX Dynamics fixé à l'extrémité d'un bras robotisé industriel pour résoudre un problème de mobilité, ainsi que la première promotion du programme OH! GYM! Project de ROBOTIS. Dans ce programme, des étudiants de licence et de master ont passé un mois à développer des comportements d'humanoïdes sur la plateforme open source AI Sapiens K1, en passant des mouvements simulés au robot physique grâce à des expériences répétées de Sim2Real.
Ce que le canapé de Digit montre, et ce qu'il ne montre pas
La déclaration de Figure, dans la même série de vidéos, pose la question commerciale : avoir un robot dans chaque foyer n'est pas un problème de données et de puissance de calcul, mais un problème de sécurité et de coût. Le clip de Digit s'inscrit dans cette logique. Un robot qui déplace des meubles travaille près de personnes et d'objets qu'il ne peut pas facilement remplacer ; la fiabilité et la sécurité avec lesquelles il gère un contact intense comptent donc davantage que sa capacité à réussir la tâche une seule fois devant la caméra.
Les autres travaux laissent entrevoir où se situent les lacunes. SteadyTray traite les charges non fixées sur un Unitree G1, un robot différent de Digit, et ses résultats ne peuvent donc pas être interprétés comme une preuve sur la machine d'Agility. APEX, de CMU, privilégie l'adaptation plutôt que la chorégraphie, ce dont aurait besoin une tâche domestique ou professionnelle comme déplacer un canapé. La peau de Tokyo et la pince du RAI Institute concernent la perception et la préhension, deux domaines où une tâche de traction ou de portage dépendrait du retour sensoriel. Aucun de ces projets ne rapporte de comparaison directe avec les autres, et tout classement relèverait donc de la conjecture.
Ce qui reste à prouver est considérable. Agility n'a communiqué ni le poids du canapé, ni le taux de réussite sur l'ensemble des essais, ni le niveau d'autonomie. Sans ces chiffres, le clip démontre une capacité, mais pas sa répétabilité. Le canapé traîné par Digit est un signe crédible que les jambes et les bras d'un humanoïde peuvent manipuler des charges volumineuses, mais le coût et la sécurité, les facteurs cités par Figure, ne sont abordés par aucune vidéo de cette série. Les lecteurs doivent y voir un point de départ et guetter la publication de charges utiles nominales et de données d'essai.