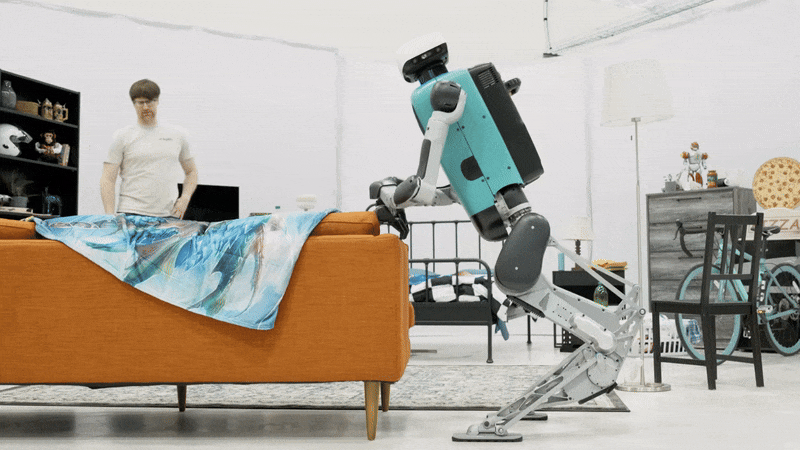
Agility Robotics ha publicado un video de su humanoide Digit tirando de un sofá, con el pie de imagen «Please help me move» («Ayúdame con la mudanza»). El clip es uno de varios que la empresa ha difundido en un tono más desenfadado, pero el del sofá destaca porque la carga es grande y difícil de manejar, algo complicado para una máquina bípeda.
El video llegó junto a otro grupo de demostraciones de robótica que muestran lo variado que se ha vuelto el trabajo con humanoides y robots con patas, desde el equilibrio de cargas hasta las labores de cosecha.
Digit se enfrenta al mobiliario
Las imágenes de Agility muestran a Digit moviendo un sofá a base de arrastrarlo. Los videos de la empresa suelen apostar por el humor, y el pie de imagen sigue esa línea. La tarea en sí es menos trivial: arrastrar un objeto pesado y voluminoso obliga al robot a gestionar las fuerzas de contacto sin perder el equilibrio sobre dos piernas.
El video no ofrece especificaciones. No indica el peso del sofá, la capacidad de carga del robot, la distancia recorrida ni si la prueba fue autónoma o teleoperada. Esos datos serían necesarios para valorar cómo se relaciona la demostración con el trabajo comercial.
Una bandeja, un koala y una piel
Otros grupos trabajan en problemas más acotados que tienen que ver con el mismo objetivo. Un proyecto llamado SteadyTray aborda las oscilaciones que la marcha bípeda transmite a todo lo que un humanoide transporta sin sujetarlo. Sus autores describen ReST-RL, una arquitectura jerárquica de aprendizaje por refuerzo que separa la locomoción de la estabilización de la carga. Aseguran que se implementó en el humanoide Unitree G1 y que mostró una transferencia fiable de simulación a realidad sin entrenamiento adicional (zero-shot sim-to-real) con diversos objetos y perturbaciones de fuerza externas.
El RAI Institute presentó una pinza inspirada en el koala, un animal con dos pulgares en cada mano. El grupo no ofreció cifras de rendimiento en el clip.
En la Universidad de Tokio, unos investigadores construyeron una piel de tres capas para cubrir articulaciones, con 44 elementos sensibles a la presión y al estiramiento, para el humanoide musculoesquelético Musashi-W. El diseño imita un mecanismo humano: las personas usamos la piel estirada alrededor de las articulaciones, junto con las señales musculares, como referencia para la propiocepción.
El Safe AI Lab de la Universidad Carnegie Mellon presentó APEX, un sistema que permite a un humanoide sortear obstáculos con maniobras adaptativas de cuerpo completo. El laboratorio lo contrapone a los movimientos coreografiados que hay detrás de muchos videos de humanoides publicados en internet.
Saltadores blandos, drones y una vendimia
Investigadores de la Universidad Estatal de Carolina del Norte crearon robots blandos con forma de lágrima que saltan hacia arriba o hacia delante con luz infrarroja y siguen saltando mientras la luz permanece encendida. Cada uno es una cinta de elastómero de cristal líquido con un fino tubo de aluminio doblado en V en un extremo. La lámpara infrarroja hace que la superficie de la cinta se contraiga, lo que la hace rotar. La V rígida impide que simplemente ruede sobre sí misma, de modo que la cinta se retuerce cada vez más y almacena energía. En un punto crítico la cinta libera esa energía, la V golpea contra la superficie y el robot sale despedido por el aire.
El Lift Challenge de DARPA atrajo diseños de drones de carga pesada que impresionaron lo bastante a los observadores como para que el desafío vuelva en 2028. Las finales del Triage Challenge de DARPA están previstas para noviembre.
En Turpan (China), donde las temperaturas del suelo en verano pueden superar los 50 °C, el Lynx M20S de DEEP Robotics participó en la vendimia de este año. Allí, los agricultores han transportado tradicionalmente pesadas cestas de un lado a otro bajo el calor, y el tiempo extra al sol puede afectar a la frescura de la fruta.
Otros clips mostraron un robot de LimX Dynamics acoplado al extremo de un brazo robótico industrial para resolver un problema de movilidad, y la primera cohorte del proyecto OH! GYM! de ROBOTIS. En ese programa, estudiantes universitarios y de posgrado dedicaron un mes a desarrollar comportamientos humanoides sobre la plataforma de código abierto AI Sapiens K1, pasando de movimientos simulados a un robot físico mediante experimentos repetidos de Sim2Real.
Lo que muestra y lo que no muestra el sofá arrastrado por Digit
El comunicado de Figure en el mismo conjunto de videos plantea la cuestión comercial: lograr un robot en cada hogar no es un problema de datos y capacidad de cómputo, sino de seguridad y costes. El clip de Digit encaja con ese planteamiento. Un robot que mueve muebles trabaja cerca de personas y de objetos que no puede reemplazar fácilmente, así que importa más la fiabilidad y la seguridad con que gestiona el contacto con cargas pesadas que el hecho de que logre hacer la tarea una vez ante la cámara.
El resto de proyectos apunta a dónde están las carencias. SteadyTray aborda las cargas sin sujetar en un Unitree G1, que es un robot distinto de Digit, por lo que sus resultados no pueden interpretarse como prueba sobre la máquina de Agility. APEX, de CMU, apuesta por la adaptación frente a la coreografía, que es la propiedad que necesitaría una tarea doméstica o laboral como mover un sofá. La piel de Tokio y la pinza del RAI abordan la percepción y el agarre, dos áreas en las que una tarea de arrastre o transporte dependería de la retroalimentación. Ninguno de estos proyectos presenta una comparación directa con los demás, así que cualquier clasificación sería una conjetura.
Lo que sigue sin demostrarse es mucho. Agility no ha indicado el peso del sofá, la tasa de éxito a lo largo de los intentos ni el nivel de autonomía. Sin esas cifras, el clip muestra capacidad, pero no repetibilidad. El sofá arrastrado por Digit es una señal creíble de que las piernas y los brazos de un humanoide pueden manejar cargas voluminosas, pero el coste y la seguridad, los factores que menciona Figure, no se abordan en ningún video de este conjunto. Conviene tomar la demostración como un punto de partida y estar atentos a que se publiquen capacidades de carga y datos de pruebas.