Una pellicola di gel grande quanto una stecca di gomma da masticare riesce a nuotare nell'acqua quando viene colpita da un lampo di luce. La pellicola è il corpo di un robot nuotatore alimentato da muscoli, realizzato dagli ingegneri del MIT, che raggiunge una velocità di circa quattro lunghezze corporee al minuto.
Il team descrive il progetto in un articolo pubblicato su Advanced Functional Materials. Lo scheletro del robot è una pellicola di gel divisa in due metà, e ciascuna funziona come una pinna. Su ogni pinna è applicato uno strato di cellule muscolari vive, molto più sottile di un singolo capello. Le cellule sono geneticamente modificate per contrarsi in risposta alla luce.
Come nuota il robot
Quando la luce colpisce una pinna, le cellule muscolari sulla sua superficie si contraggono e l'intera pinna batte. La forza prodotta basta a spingere il robot nell'acqua. I ricercatori lo guidano illuminando una pinna o l'altra e regolano la velocità cambiando l'intervallo tra un lampo e l'altro.
Ritu Raman, professoressa associata di ingegneria meccanica al MIT e autrice senior dello studio, descrive il robot come dotato di due muscoli indipendenti. La luce su una pinna muove solo quella pinna. La luce su entrambe le fa battere insieme.
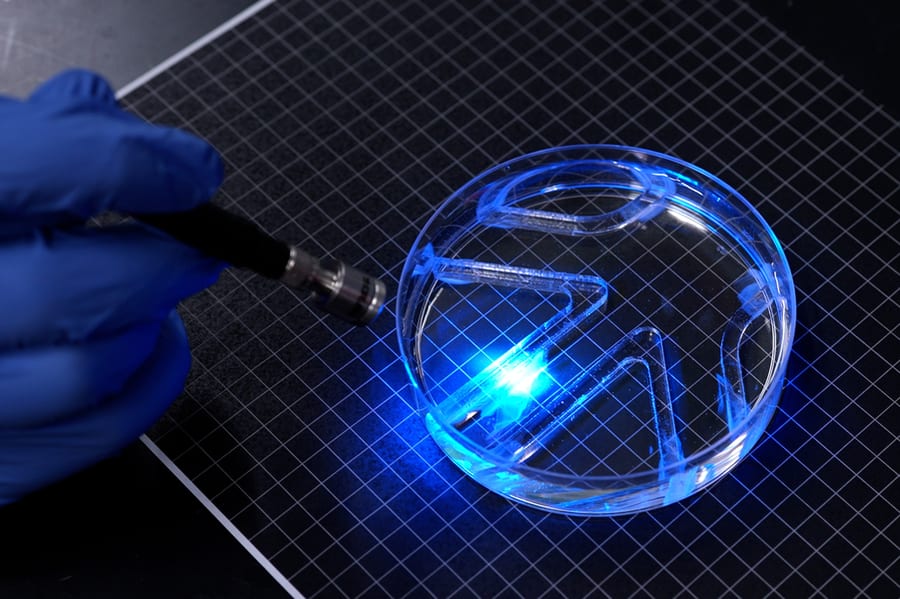
Nei test, il team ha immerso il robot in una grande capsula di Petri e ha collocato un labirinto nell'acqua. Un ricercatore ha spostato a mano una sorgente luminosa sopra il robot. Il robot ha seguito la luce, battendo le pinne per virare e nuotare attraverso il labirinto.
Alla massima velocità, il robot percorre circa quattro lunghezze corporee in un minuto. I nuotatori olimpici possono arrivare a 65 lunghezze corporee al minuto. Lo squalo capopiatto, che esplora l'oceano a un ritmo paragonabile, si muove più o meno alla stessa velocità del robot. "Serve molta forza per muoversi nell'acqua rispetto all'aria", spiega Raman. "Il robot è piuttosto potente, date le sue dimensioni."
Secondo il gruppo, è il primo robot bidimensionale molto sottile, alimentato da muscoli, in grado di spostarsi autonomamente. La prima autrice è Maheera Bawa. Arielle Berman, Laura Schwendeman, Ferdows Afghah e Seanbiron Johnson sono coautori. Il lavoro è stato finanziato in parte dall'Office of Naval Research.
Mettere a punto lo scheletro
Il nuovo robot si basa su un disco di tessuto muscolare artificiale ispirato all'iride, sviluppato l'anno scorso dal gruppo di Raman. Quel disco era un gel stampato con scanalature concentriche e radiali, sulla cui superficie erano depositate cellule muscolari. Le cellule crescevano in uno strato sottile lungo le scanalature e, se illuminate, allungavano e comprimevano il disco come l'iride dilata e restringe la pupilla.
Il lavoro aveva dimostrato che il muscolo poteva essere coltivato in uno strato molto sottile, con schemi complessi, e fatto muovere in più direzioni controllabili. Il movimento, però, era minimo. "Si spostavano di appena 100 micron", dice Raman. "Dal punto di vista della robotica, erano movimenti minuscoli."
Per ottenere più forza, il team si è concentrato sul gel sotto le cellule. Il progetto precedente usava la fibrina, un gel ultramorbido che può accartocciarsi sotto le forze generate dai muscoli. I ricercatori hanno regolato tre proprietà: la composizione del gel, la sua rigidità, e le dimensioni e la forma delle scanalature stampate.
Hanno provato diverse formulazioni di gel, livelli di rigidità e geometrie delle scanalature. Le cellule si allineavano meglio in scanalature a fondo piatto che in quelle lunghe e curve. Cellule meglio allineate tendono a fondersi in fibre, che formano un tessuto muscolare più forte e coordinato.
Hanno sostituito la fibrina con il gelatina metacrilata, nota come GelMA, un materiale comune nell'ingegneria dei tessuti. Le cellule si allineavano meglio e producevano più forza sulle versioni più rigide del gel. Una pellicola spessa mezzo millimetro sosteneva bene un singolo strato di cellule ed era abbastanza leggera da far sì che le cellule restassero attaccate durante la contrazione, invece di staccarsi.
Infine, il team ha allenato i muscoli con una serie di lampi di luce per rinforzarli. Il robot finale combina la pellicola di GelMA, le scanalature a fondo piatto su entrambi i lati e le cellule muscolari allenate, fuse in fibre allineate.
Cosa farà il team in futuro
I ricercatori definiscono elementare l'attuale progetto del corpo. Il loro obiettivo era dimostrare che un sottile strato muscolare potesse produrre forza sufficiente per nuotare. Raman spiega che il prossimo traguardo è ottimizzare il corpo per nuotare più velocemente.
Indica anche possibili applicazioni. I robot biomibridi alimentati da muscolo vivente potrebbero un giorno occuparsi di compiti delicati, come esplorare ambienti troppo fragili o imprevedibili per l'hardware convenzionale, perché il tessuto vivente è morbido, reattivo all'ambiente e capace di autoripararsi. Anche a basse velocità, osserva, un nuotatore a muscoli potrebbe servire al monitoraggio ambientale in contesti acquatici.
Analisi: cosa cambia e cosa no
Il cambiamento principale riguarda l'architettura. Raman osserva che i robot biomibridi del suo gruppo e di altri sono costruiti con blocchi tridimensionali voluminosi di muscolo scheletrico coltivato in laboratorio, che richiedono milioni di cellule. Questo robot usa un singolo strato di cellule su un gel sottile. Ciò fa pensare a soluzioni più economiche ed efficienti, come suggerisce Raman, anche se la fonte non fornisce dati su costi o efficienza che lo confermino.
Il risultato mostra anche dove stava il collo di bottiglia. Nel disco ispirato all'iride il fattore limitante non erano le cellule, che si muovevano di appena 100 micron, ma il substrato. Cambiare materiale, rigidità e forma delle scanalature del gel, e poi allenare il muscolo, ha trasformato una minuscola deformazione in propulsione. Per il settore, questo suggerisce che i progressi nei robot a muscoli artificiali possano dipendere tanto dall'ingegneria della struttura di supporto quanto dal muscolo stesso.
Il confronto sulla velocità va letto con attenzione. Quattro lunghezze corporee al minuto sono ben al di sotto delle 65 di un nuotatore olimpico. Il paragone con lo squalo capopiatto mostra che il robot è lento, ma non fermo. Non rende la macchina competitiva con i robot subacquei convenzionali, e la fonte non offre alcun confronto di questo tipo.
Restano diversi aspetti non dimostrati. Il robot è stato guidato da una sorgente luminosa spostata a mano in una capsula di Petri, quindi non ha sensori di bordo né autonomia. I test sono stati condotti in un semplice labirinto in acqua ferma. La fonte non indica per quanto tempo il muscolo resti attivo, come se la caverebbe il robot fuori dal laboratorio, né cosa serva per mantenere vive le cellule. Le affermazioni sull'autoriparazione e sugli ambienti fragili descrivono le proprietà del tessuto vivente e le aspettative del team, ma non sono state dimostrate in questo studio.
Il prossimo banco di prova è quello indicato da Raman: capire se un corpo progettato meglio possa aumentare la velocità di questo robot nuotatore a muscoli senza perdere la forza garantita dal gel ottimizzato.