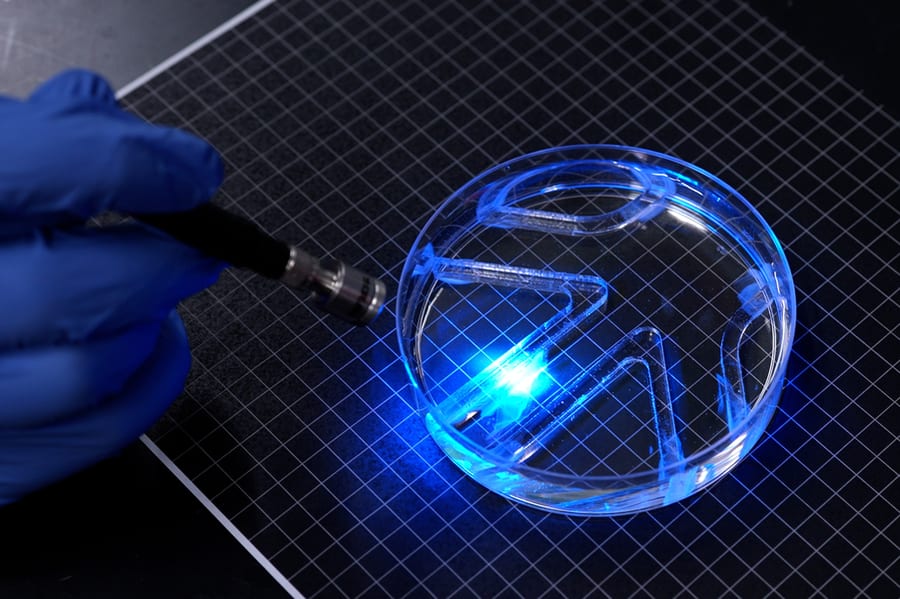
Un film de gel de la taille d'un bâtonnet de chewing-gum peut nager dans l'eau lorsqu'un flash lumineux le frappe. Ce film constitue le corps d'un robot nageur à propulsion musculaire conçu par des ingénieurs du MIT, qui se déplace à une vitesse pouvant atteindre environ quatre longueurs de corps par minute.
L'équipe détaille sa conception dans un article publié dans Advanced Functional Materials. Le squelette du robot est un film de gel divisé en deux moitiés, chacune faisant office de nageoire. Une couche de cellules musculaires vivantes, bien plus fine qu'un seul cheveu, recouvre chaque nageoire. Ces cellules sont génétiquement modifiées pour se contracter en réponse à la lumière.
Comment le robot nage
Lorsque la lumière frappe une nageoire, les cellules musculaires situées à sa surface se contractent et la nageoire entière bat. La force produite suffit à propulser le robot dans l'eau. Les chercheurs dirigent l'engin en éclairant l'une ou l'autre nageoire, et règlent sa vitesse en modifiant l'intervalle entre les flashs.
Ritu Raman, professeure associée de génie mécanique au MIT et autrice senior de l'étude, décrit le robot comme doté de deux muscles indépendants. Éclairer une nageoire n'actionne que celle-ci. Éclairer les deux les fait battre ensemble.
Lors des essais, l'équipe a immergé le robot dans une grande boîte de Petri et placé un labyrinthe dans l'eau. Un chercheur a déplacé à la main une source lumineuse au-dessus du robot. Celui-ci a suivi la lumière, battant des nageoires pour pivoter et progresser dans le labyrinthe.
À sa vitesse maximale, le robot parcourt environ quatre longueurs de corps en une minute. Les nageurs olympiques peuvent en couvrir jusqu'à 65 par minute. Le requin-vache, qui explore l'océan à une allure comparable, se déplace à peu près au même rythme que le robot. « Il faut beaucoup de force pour se déplacer dans l'eau par rapport à l'air », explique Ritu Raman. « Le robot est assez puissant, vu sa taille. »
Selon l'équipe, il s'agit du premier robot bidimensionnel très fin, à propulsion musculaire, capable de se déplacer. La première autrice est Maheera Bawa. Arielle Berman, Laura Schwendeman, Ferdows Afghah et Seanbiron Johnson cosignent l'étude. Le travail a été soutenu en partie par l'Office of Naval Research.
Optimiser le squelette
Ce nouveau robot s'appuie sur un disque de tissu musculaire artificiel inspiré de l'iris, développé l'an dernier par le groupe de Ritu Raman. Ce disque était un gel imprimé de rainures concentriques et radiales, sur la surface duquel des cellules musculaires étaient déposées. Les cellules se développaient en fine couche le long des rainures et, sous l'effet de la lumière, étiraient et comprimaient le disque, à la manière d'un iris qui dilate et contracte une pupille.
Ces travaux avaient montré qu'il était possible de faire croître du muscle en couche très mince, selon des motifs complexes, et de le faire se mouvoir dans plusieurs directions contrôlables. Le mouvement restait toutefois minime. « Ils ne se déplaçaient que d'environ 100 microns », précise Ritu Raman. « Du point de vue de la robotique, leurs mouvements étaient minuscules. »
Pour obtenir plus de force, l'équipe s'est concentrée sur le gel situé sous les cellules. La conception précédente reposait sur la fibrine, un gel ultra-mou qui peut se rétracter sous les forces générées par les muscles. Les chercheurs ont ajusté trois paramètres : la composition du gel, sa rigidité, ainsi que la taille et la forme des rainures imprimées.
Ils ont testé plusieurs formulations de gel, niveaux de rigidité et géométries de rainures. Les cellules s'alignaient mieux dans des rainures à fond plat que dans de longues rainures courbes. Des cellules mieux alignées ont tendance à fusionner en fibres, qui forment un tissu musculaire plus puissant et mieux coordonné.
La fibrine a été remplacée par du méthacrylate de gélatine, ou GelMA, un matériau courant en ingénierie tissulaire. Les cellules s'alignaient mieux et produisaient le plus de force sur les versions les plus rigides du gel. Un film d'un demi-millimètre d'épaisseur supportait bien une monocouche de cellules. Il était assez léger pour que les cellules restent attachées lors de la contraction, au lieu de se décoller.
Enfin, l'équipe a entraîné les muscles avec une série de flashs lumineux pour les renforcer. Le robot final associe le film de GelMA, des rainures à fond plat sur les deux faces et des cellules musculaires entraînées, fusionnées en fibres alignées.
Les prochaines étapes, selon l'équipe
Les chercheurs qualifient de basique la conception actuelle du corps. Leur objectif était de démontrer qu'une fine couche musculaire pouvait produire assez de force pour nager. Ritu Raman indique que la prochaine étape consiste à optimiser le corps du robot pour nager plus vite.
Elle évoque aussi des applications possibles. Les robots biohybrides animés par du muscle vivant pourraient un jour accomplir des tâches délicates, comme explorer des milieux trop fragiles ou imprévisibles pour du matériel conventionnel, car le tissu vivant est souple, réactif à son environnement et capable de s'autoréparer. Même à faible vitesse, selon elle, un nageur à muscles vivants pourrait servir à la surveillance environnementale en milieu aquatique.
Analyse : ce que cela change, et ce que cela ne change pas
Le principal changement tient à l'architecture. Ritu Raman souligne que les robots biohybrides de son groupe et d'autres équipes reposent sur de gros blocs tridimensionnels de muscle squelettique cultivé en laboratoire, qui nécessitent des millions de cellules. Ce robot, lui, utilise une seule couche de cellules sur un gel fin. Cela laisse entrevoir des conceptions moins coûteuses et plus efficaces, comme le suggère la chercheuse, même si la source ne fournit aucun chiffre de coût ou d'efficacité pour le confirmer.
Ce résultat montre aussi où se situait le goulot d'étranglement. Les cellules n'étaient pas le facteur limitant du disque inspiré de l'iris, qui ne bougeait que d'environ 100 microns. C'était le substrat. En modifiant le matériau du gel, sa rigidité et la forme des rainures, puis en entraînant le muscle, l'équipe a transformé une minuscule déformation en propulsion. Pour le domaine, cela suggère que les progrès des robots à muscles vivants pourraient dépendre autant de l'ingénierie de l'échafaudage que du muscle lui-même.
La comparaison de vitesse demande à être lue avec prudence. Quatre longueurs de corps par minute, c'est très en deçà des 65 qu'un nageur olympique peut atteindre. La comparaison avec le requin-vache montre que le robot est lent, mais pas immobile. Elle ne rend pas la machine compétitive face aux robots sous-marins conventionnels, et la source n'établit aucune comparaison de ce type.
Plusieurs points restent à démontrer. Le robot a été guidé par une source lumineuse déplacée à la main dans une boîte de Petri : il ne dispose donc ni de capteurs embarqués ni d'autonomie. Les essais ont eu lieu dans un labyrinthe simple, en eau calme. La source ne précise pas combien de temps le muscle reste actif, comment le robot se comporterait hors du laboratoire, ni ce qu'il faut pour maintenir les cellules en vie. Les affirmations sur l'autoréparation et les milieux fragiles décrivent les propriétés du tissu vivant et les attentes de l'équipe. Elles n'ont pas été démontrées dans cette étude.
Le prochain test est celui que nomme Ritu Raman : une meilleure conception du corps permettra-t-elle d'accélérer ce robot nageur à muscles vivants sans perdre la force que procure le gel optimisé ?