Una película de gel del largo y ancho de una barra de chicle puede nadar en el agua cuando le llega un destello de luz. Esa película es el cuerpo de un robot nadador impulsado por músculo, creado por ingenieros del MIT, que se desplaza a una velocidad de hasta unas cuatro longitudes de cuerpo por minuto.
El equipo describe el diseño en un artículo publicado en Advanced Functional Materials. El esqueleto del robot es una película de gel dividida en dos mitades, y cada una funciona como una aleta. Sobre cada aleta hay una capa de células musculares vivas, mucho más delgada que un solo cabello. Las células están modificadas genéticamente para contraerse en respuesta a la luz.
Cómo nada el robot
Cuando la luz incide sobre una aleta, las células musculares de su superficie se contraen y toda la aleta se agita. La fuerza basta para impulsar al robot a través del agua. Los investigadores lo dirigen iluminando una aleta u otra, y regulan la velocidad cambiando el intervalo entre destellos.
Ritu Raman, profesora asociada de ingeniería mecánica del MIT y autora principal del estudio, describe el robot como un sistema con dos músculos independientes. La luz sobre una aleta mueve solo esa aleta. La luz sobre ambas hace que las dos se agiten.
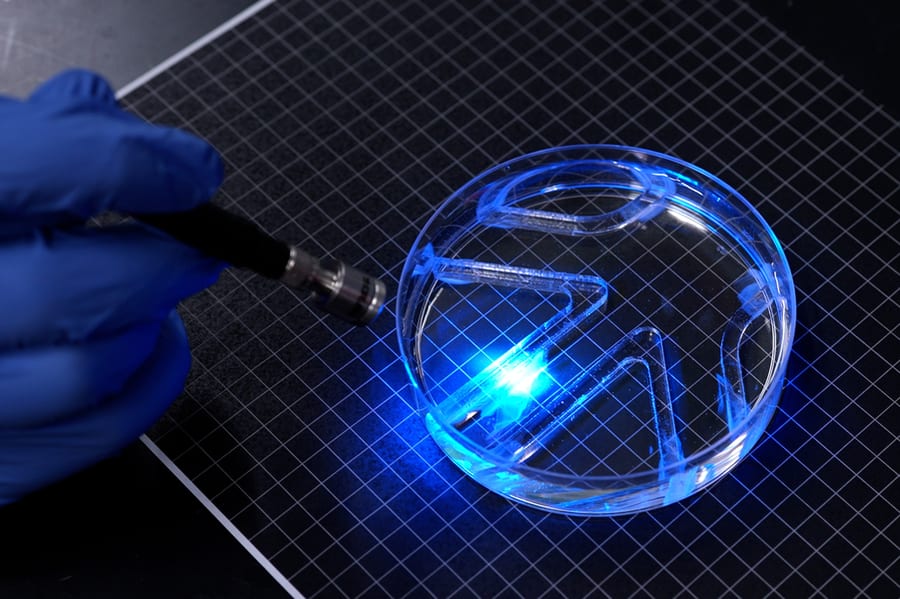
En las pruebas, el equipo sumergió el robot en una placa de Petri grande y colocó un laberinto en el agua. Un investigador desplazó a mano una fuente de luz sobre el robot. El robot siguió la luz, agitando las aletas para girar y nadar por el laberinto.
En su mejor marcha, el robot recorre unas cuatro longitudes de cuerpo en un minuto. Los nadadores olímpicos pueden cubrir hasta 65 longitudes de cuerpo por minuto. El tiburón vaca, que explora el océano a un ritmo comparable, se mueve aproximadamente a la misma velocidad que el robot. "Se necesita mucha fuerza para moverse en el agua en comparación con el aire", dice Raman. "El robot es bastante potente, dado su tamaño".
El grupo afirma que es el primer robot bidimensional muy delgado, impulsado por músculo y capaz de desplazarse. La primera autora es Maheera Bawa. Arielle Berman, Laura Schwendeman, Ferdows Afghah y Seanbiron Johnson son coautores. La Oficina de Investigación Naval de EE. UU. financió el trabajo en parte.
Ajustes en el esqueleto
El nuevo robot se basa en un disco de tejido muscular artificial inspirado en el iris que el grupo de Raman desarrolló el año pasado. Ese disco era un gel estampado con surcos concéntricos y radiales, con células musculares depositadas en su superficie. Las células crecieron en una capa fina siguiendo los surcos y, al recibir luz, estiraban y comprimían el disco de forma similar a como el iris dilata y contrae la pupila.
Aquel trabajo demostró que el músculo podía crecer en una capa muy delgada, con patrones complejos, y moverse en varias direcciones controlables. Sin embargo, el movimiento era pequeño. "Solo se movían unas 100 micras", dice Raman. "Desde el punto de vista de la robótica, sus movimientos eran minúsculos".
Para obtener más fuerza, el equipo se centró en el gel que está bajo las células. El diseño anterior usaba fibrina, un gel ultrablando que puede arrugarse bajo las fuerzas que generan los músculos. Los investigadores ajustaron tres propiedades: la composición del gel, su rigidez, y el tamaño y la forma de los surcos estampados.
Probaron varias formulaciones de gel, rigideces y geometrías de surcos. Las células se alinearon mejor en surcos de fondo cuadrado que en surcos largos y curvos. Las células mejor alineadas tienden a fusionarse en fibras, que forman un tejido muscular más fuerte y coordinado.
Sustituyeron la fibrina por metacrilato de gelatina, conocido como GelMA, un material habitual en ingeniería de tejidos. Las células se alinearon mejor y produjeron más fuerza en las versiones más rígidas del gel. Una película de medio milímetro de grosor sostenía bien una sola capa de células. Era lo bastante ligera como para que las células permanecieran adheridas al contraerse, en lugar de desprenderse.
Por último, el equipo entrenó los músculos con una rutina de destellos de luz para fortalecerlos. El robot final combinó la película de GelMA, surcos de fondo cuadrado en ambas caras y las células musculares ejercitadas, que se fusionaron en fibras alineadas.
Lo que el equipo plantea como siguiente paso
Los investigadores describen el diseño actual del cuerpo como básico. Su objetivo era demostrar que una capa muscular delgada podía producir fuerza suficiente para nadar. Raman afirma que la siguiente meta es optimizar el cuerpo para nadar más rápido.
También señala posibles aplicaciones. Los robots biohíbridos accionados por músculo vivo podrían algún día encargarse de tareas delicadas, como explorar entornos demasiado frágiles o impredecibles para el hardware convencional, porque el tejido vivo es blando, responde a su entorno y puede repararse a sí mismo. Incluso a baja velocidad, dice, un nadador impulsado por músculo podría servir para la monitorización ambiental en medios acuáticos.
Análisis: qué cambia y qué no
El cambio principal está en la arquitectura. Raman señala que los robots biohíbridos de su grupo y de otros se construyen con bloques voluminosos y tridimensionales de músculo esquelético cultivado en laboratorio, que requieren millones de células. Este robot usa una sola capa de células sobre un gel delgado. Eso apunta a diseños más baratos y eficientes, como sugiere Raman, aunque la fuente no ofrece cifras de costo ni de eficiencia que lo confirmen.
El resultado también muestra dónde estaba el cuello de botella. Las células no eran el factor limitante en el disco inspirado en el iris, que se movía apenas unas 100 micras. Lo era el sustrato. Cambiar el material del gel, su rigidez y la forma de los surcos, y luego entrenar el músculo, convirtió una deformación minúscula en propulsión. Para el sector, esto sugiere que el avance de los robots impulsados por músculo puede depender tanto de la ingeniería del andamio como del propio músculo.
La comparación de velocidad requiere una lectura cuidadosa. Cuatro longitudes de cuerpo por minuto está muy por debajo de las 65 que puede alcanzar un nadador olímpico. La comparación con el tiburón vaca muestra que el robot es lento, pero no está inmóvil. No convierte a la máquina en competidora de los robots submarinos convencionales, y la fuente no ofrece tal comparación.
Quedan varias cuestiones sin demostrar. El robot se guio con una fuente de luz movida a mano sobre una placa de Petri, por lo que no tiene sensores a bordo ni autonomía. Las pruebas se hicieron en un laberinto sencillo, en agua en reposo. La fuente no indica cuánto tiempo se mantiene activo el músculo, cómo se desempeñaría el robot fuera del laboratorio ni qué se necesita para mantener vivas las células. Las afirmaciones sobre la autorreparación y los entornos frágiles describen propiedades del tejido vivo y las expectativas del equipo. No se demostraron en este estudio.
La siguiente prueba es la que menciona Raman: si un mejor diseño del cuerpo puede aumentar la velocidad de este robot nadador impulsado por músculo sin perder la fuerza que aporta el gel ajustado.