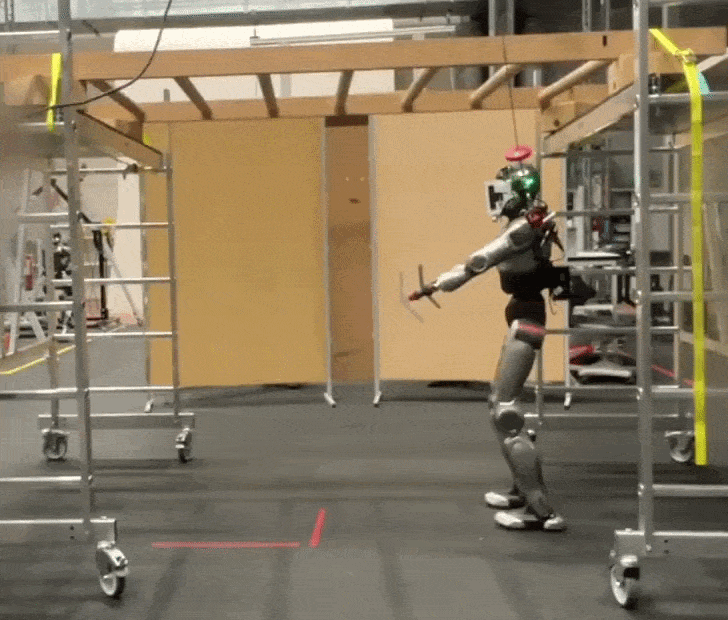
Un robot umanoide del Robotic Systems Lab dell'ETH Zurigo riesce ora a completare un percorso di monkey bar in tre fasi: salta verso la struttura, avanza lungo di essa con pochi punti di contatto sulle sbarre e atterra in sicurezza. Il laboratorio presenta le monkey bar umanoidi come banco di prova per un problema più ampio, ovvero il movimento all'interno di strutture tridimensionali rade. Il robot deve percepire geometrie sottili e sospese sopra di sé, eseguendo al tempo stesso movimenti agili e precisi di tutto il corpo.
Perché le monkey bar sono una prova difficile
Gran parte della ricerca sulla locomozione umanoide parte dal presupposto che il terreno sia la principale superficie di contatto. Le monkey bar eliminano questo presupposto. Il robot ha pochi punti in cui appoggiare le mani, e le sbarre sono sottili e si trovano sopra di lui. Un piccolo errore nel percepire la posizione di una sbarra, o nei tempi della presa, significa un contatto mancato e una caduta.
Il team dell'ETH Zurigo imposta il compito come due problemi simultanei. Il primo riguarda la percezione: il robot deve rilevare strutture strette e sospese. Il secondo riguarda il controllo: deve eseguire movimenti di tutto il corpo con una precisione sufficiente a raggiungere quelle strutture. Il percorso comprende anche le transizioni alle due estremità. Il robot deve saltare per raggiungere le sbarre e atterrare in sicurezza quando le lascia. Spesso questi momenti sono più difficili della fase di oscillazione al centro.
Lo stesso laboratorio ha pubblicato un secondo risultato sulla locomozione. Descrive un framework di reinforcement learning per una locomozione a gambe agile e generalizzata su diversi terreni. La novità principale è un encoder della mappa basato sull'attenzione (attention) all'interno della policy di controllo. I ricercatori affermano che il lavoro punta a situazioni in cui percezione e controllo devono essere strettamente integrati, come occlusioni visive e appoggi radi.
Gli autori descrivono anche una lacuna nella letteratura precedente. Alcuni metodi esistenti mostrano agilità su percorsi di parkour, ma si basano su modelli sensomotori end-to-end che, secondo i ricercatori, generalizzano poco e sono difficili da interpretare. Altri metodi puntano a una locomozione generalizzata, ma tendono a essere meno agili e faticano quando la visuale è ostruita. Il nuovo framework vuole unire agilità e generalizzazione in un unico approccio.
Altri lavori mostrati nello stesso video
Nella stessa raccolta di video sono comparsi diversi altri progetti. Unitree ha dichiarato di aver reso open source UnifoLM-WLA-1.0, un modello di fondazione per l'embodied AI. Secondo l'azienda, un unico modello coordina la manipolazione da tavolo e la manipolazione mobile whole-body, e supporta la generalizzazione tra compiti diversi e tra differenti end effector. Unitree rivendica inoltre risultati allo stato dell'arte su più benchmark tra i modelli open source. Si tratta di un'affermazione dell'azienda stessa.
Il DRAGON Lab ha presentato un robot aereo multi-link che sfrutta il proprio baricentro e il movimento dei giunti per ottenere un controllo ibrido impedenza-ammettenza. L'obiettivo è la manipolazione aerea con contatti intensi, come lo scorrimento lungo una superficie. Il laboratorio annuncia che il lavoro sarà presentato a IEEE IROS 2026.
Tra gli altri clip figurano un robot a due teste del General Robotics Lab, una dimostrazione del RaiLab del KAIST e un velivolo dell'Advanced Vertical Flight Lab della Texas A&M che, secondo la didascalia del laboratorio stesso, non dovrebbe volare. Flexiv ha mostrato una dimostrazione di lavaggio dei piatti. DEEP Robotics ha mostrato un robot che consegna un burrito a un escursionista che sale su una montagna sotto la pioggia.
ANYbotics ha inoltre proposto un intervento del CEO e cofondatore Péter Fankhauser. Spiega perché i robot a gambe sono diventati una porta d'ingresso verso impianti industriali complessi e cosa è servito per certificarne uno per atmosfere esplosive, dopo che gli esperti l'avevano giudicato impossibile. Parla anche dei prossimi sviluppi del lavoro industriale autonomo.
Un promemoria dalla robotica per i disastri
Il Center for Robot-Assisted Search and Rescue ha ricordato l'anniversario degli attacchi dell'11 settembre. Lo descrive come il primo uso documentato di robot per la ricerca e il soccorso in ambito urbano e sostiene che abbia contribuito a creare il settore della robotica per le emergenze. Il personale ha iniziato a radunarsi nel pomeriggio dell'11 settembre e ha lavorato sulle macerie dalla sera di quel giorno fino al 2 ottobre, quando l'ultimo robot disponibile si è guastato.
I robot non hanno trovato superstiti. Hanno però individuato dei resti e hanno contribuito a cercare percorsi tra le macerie verso seminterrati e vani scala dove potevano essere finiti i vigili del fuoco rimasti intrappolati. Questa storia fissa un traguardo concreto per qualsiasi robot destinato a muoversi in strutture disordinate e irregolari.
Cosa dimostra e cosa non dimostra il risultato sulle monkey bar
Il lavoro sulle monkey bar è importante perché affronta una debolezza specifica. Gli umanoidi vengono di solito valutati su terreno piano, scale o ostacoli modesti. Un percorso fatto di sottili sbarre sopraelevate costringe il sistema a gestire contatti radi, in cui ogni presa regge un peso reale e il margine d'errore è minimo. La scelta del laboratorio di includere salto e atterraggio fa inoltre sì che il test copra l'intera sequenza, non solo l'oscillazione a regime.
Il risultato si affianca anche al framework di locomozione basato sull'attenzione del laboratorio. Insieme indicano una direzione coerente: un controllo consapevole della percezione che resti agile senza essere legato a un singolo percorso. La critica dei ricercatori ai metodi precedenti, cioè che i sistemi agili generalizzano poco e quelli generalizzati mancano di agilità, riassume in modo corretto il compromesso che il settore si trova ad affrontare.
Diversi aspetti restano non dimostrati. Il materiale di partenza descrive il compito e mostra un video, ma non fornisce tassi di successo, numero di prove, distanza tra le sbarre né specifiche del robot. Non chiarisce se il robot funzioni su configurazioni di sbarre mai viste, né come si comporti quando la percezione è degradata. Sono proprio questi dettagli a stabilire se si tratti di una capacità affidabile o di una dimostrazione ben calibrata.
Anche il paragone con la robotica per i disastri va formulato con cautela. Nulla nel lavoro sulle monkey bar rivendica un'applicazione di soccorso. Il precedente dell'11 settembre, però, mostra che le strutture reali sono ingombre e implacabili, e che i robot che vi operano possono fallire per condizioni che nessun percorso di prova ha riprodotto. L'attraversamento con contatti radi è un possibile mattone per questi ambienti, ma le prove qui disponibili riguardano solo un percorso controllato.
Il prossimo punto di verifica pubblico per questa linea di ricerca è il calendario degli eventi scientifici. La CoRL 2026 è prevista dal 9 al 12 novembre ad Austin, mentre l'Humanoids Summit Seoul era in programma il 22 e 23 settembre. È in sedi come queste, tra articoli e interventi, che dovrebbero comparire tassi di successo, dettagli hardware e confronti con altri metodi prima di poter valutare la capacità rispetto alle alternative.