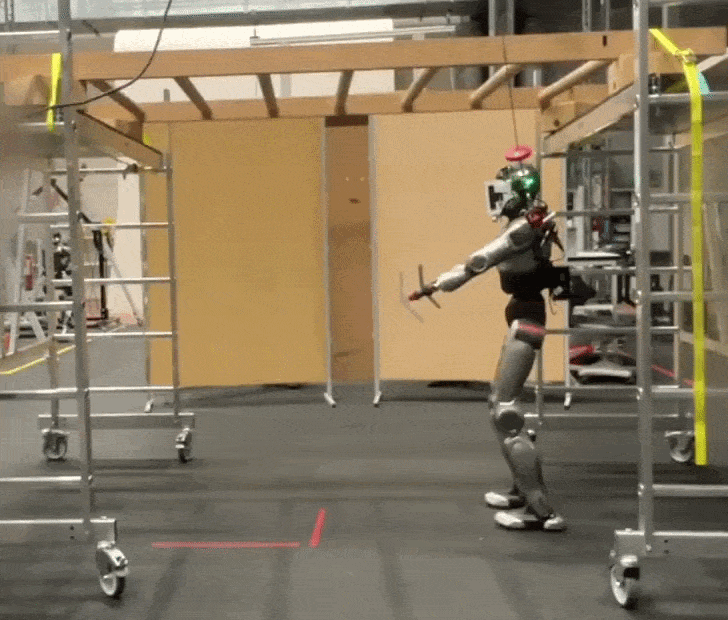
Un robot humanoide del Robotic Systems Lab de ETH Zúrich ya completa un recorrido de barras de mono en tres etapas: salta hacia la estructura, avanza por ella apoyándose en contactos escasos entre barras y aterriza de forma segura. El laboratorio presenta las barras de mono para humanoides como una prueba de un problema más amplio: desplazarse por estructuras tridimensionales dispersas. El robot debe percibir geometrías delgadas y suspendidas por encima de él mientras ejecuta movimientos de cuerpo completo ágiles y precisos.
Por qué las barras de mono son una prueba difícil
La mayoría de los trabajos de locomoción humanoide asumen que el suelo es la principal superficie de contacto. Las barras de mono eliminan esa suposición. El robot dispone de pocos puntos donde apoyar las manos, y las barras son delgadas y están situadas por encima de él. Un pequeño error al percibir dónde está una barra, o al sincronizar un agarre, implica un contacto fallido y una caída.
El equipo de ETH Zúrich plantea la tarea como dos problemas simultáneos. Uno es de percepción: el robot debe detectar estructuras estrechas y suspendidas. El otro es de control: debe ejecutar movimientos de cuerpo completo con la precisión suficiente para hacer contacto con ellas. El recorrido incluye además las transiciones en cada extremo. El robot tiene que saltar para alcanzar las barras y aterrizar con seguridad al soltarse. Esos momentos suelen ser más difíciles que el tramo de balanceo central.
El mismo laboratorio publicó un segundo resultado de locomoción. Describe un marco de aprendizaje por refuerzo para una locomoción con patas ágil y generalizable en distintos terrenos. Su aportación central es un codificador de mapas basado en atención dentro de la política de control. Los investigadores afirman que el trabajo apunta a condiciones en las que la percepción y el control deben estar estrechamente integrados, como las oclusiones visuales y los puntos de apoyo escasos.
También señalan una carencia en trabajos anteriores. Algunos métodos existentes demuestran agilidad en circuitos de parkour, pero dependen de modelos sensoriomotores de extremo a extremo que, según los investigadores, generalizan mal y son difíciles de interpretar. Otros métodos buscan una locomoción generalizable, pero tienden a ser menos ágiles y fallan cuando la visión queda bloqueada. El nuevo marco pretende combinar agilidad y generalización en un solo enfoque.
Otros trabajos presentados junto a este
El mismo conjunto de vídeos incluyó varios proyectos más. Unitree anunció que ha publicado como código abierto UnifoLM-WLA-1.0, un modelo fundacional para robots con cuerpo físico (embodied). La compañía asegura que un único modelo coordina la manipulación de sobremesa y la manipulación móvil de cuerpo completo, y que admite la generalización entre tareas y entre distintos efectores finales. Unitree afirma además haber obtenido resultados de vanguardia en varios benchmarks entre los modelos de código abierto. Esa afirmación sobre los benchmarks es de la propia empresa.
El DRAGON Lab mostró un robot aéreo multiarticulado que utiliza su centroide y el movimiento de sus articulaciones para lograr un control híbrido de impedancia-admitancia. El objetivo es la manipulación aérea con mucho contacto, como deslizarse sobre una superficie. El laboratorio indica que el trabajo se presentará en IEEE IROS 2026.
Entre otros vídeos hubo un robot de dos cabezas del General Robotics Lab, una demostración del RaiLab de KAIST y una aeronave del Advanced Vertical Flight Lab de Texas A&M que, según el propio pie de vídeo del laboratorio, no debería volar. Flexiv presentó una demostración de lavado de platos. DEEP Robotics mostró un robot entregando un burrito a un senderista que subía una montaña bajo la lluvia.
ANYbotics incluyó también una charla de su director ejecutivo y cofundador, Péter Fankhauser. Explica por qué los robots con patas se convirtieron en una vía de entrada a plantas industriales exigentes y qué hizo falta para certificar uno para atmósferas explosivas después de que los expertos lo calificaran de imposible. También aborda hacia dónde avanzará el trabajo industrial autónomo.
Un recordatorio desde la robótica de rescate en desastres
El Center for Robot-Assisted Search and Rescue conmemoró el aniversario de los atentados del 11 de septiembre. Describe aquella intervención como el primer uso documentado de robots en búsqueda y rescate urbano, y sostiene que contribuyó a crear el campo de la robótica para desastres. El personal comenzó a reunirse la tarde del 11 de septiembre y trabajó sobre los escombros desde ese mismo día hasta el 2 de octubre, cuando falló el último robot disponible.
Los robots no encontraron supervivientes. Sí localizaron restos y ayudaron a buscar rutas entre los escombros hacia sótanos y huecos de escaleras adonde podrían haber ido los bomberos atrapados. Esa historia fija un listón práctico para cualquier robot destinado a moverse por estructuras irregulares y llenas de obstáculos.
Qué muestra y qué no muestra el resultado de las barras de mono
El trabajo con barras de mono es relevante porque ataca una debilidad concreta. Los humanoides suelen evaluarse en suelo plano, escaleras u obstáculos modestos. Un recorrido de barras delgadas elevadas obliga al sistema a manejar contactos escasos, donde cada agarre soporta peso real y hay muy poco margen de error. Que el laboratorio haya incluido el salto y el aterrizaje implica además que la prueba cubre toda la secuencia, no solo el balanceo en régimen estable.
El resultado se suma al marco de locomoción basado en atención del propio laboratorio. En conjunto apuntan a una dirección coherente: un control consciente de la percepción que se mantiene ágil sin quedar atado a un único circuito. La crítica de los investigadores a los métodos anteriores, que los sistemas ágiles generalizan mal y los sistemas generalizables carecen de agilidad, resume bien el dilema al que se enfrenta el sector.
Varias cuestiones siguen sin demostrarse. El material de origen describe la tarea y muestra un vídeo, pero no ofrece tasas de éxito, número de ensayos, separación entre barras ni especificaciones del robot. Tampoco aclara si el robot funciona con disposiciones de barras que no ha visto antes, ni cómo se comporta cuando la percepción se degrada. Esos detalles determinan si estamos ante una capacidad fiable o ante una demostración muy bien afinada.
La comparación con la robótica de desastres también conviene plantearla con cautela. Nada en el trabajo de las barras de mono afirma una aplicación de rescate. Sin embargo, el registro del 11-S muestra que las estructuras reales están llenas de obstáculos y no perdonan, y que los robots que operan en ellas pueden fallar por condiciones que ningún circuito de pruebas recogió. El desplazamiento por contactos escasos es una pieza plausible para esos entornos, pero la evidencia aquí abarca solo un recorrido controlado.
El próximo punto de control público para esta línea de trabajo es el calendario de investigación. CoRL 2026 figura del 9 al 12 de noviembre en Austin, y el Humanoids Summit Seúl estaba programado para el 22 y 23 de septiembre. Es en artículos y charlas de foros como estos donde tendrían que aparecer las tasas de éxito, los detalles de hardware y las comparaciones con otros métodos antes de poder juzgar esta capacidad frente a las alternativas.