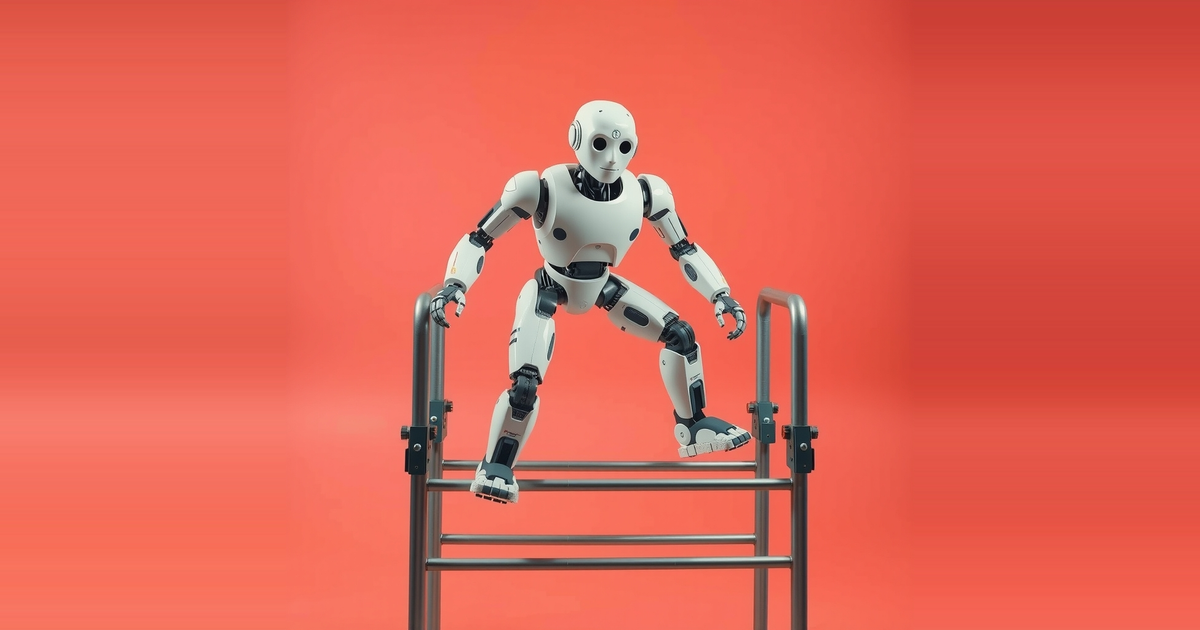
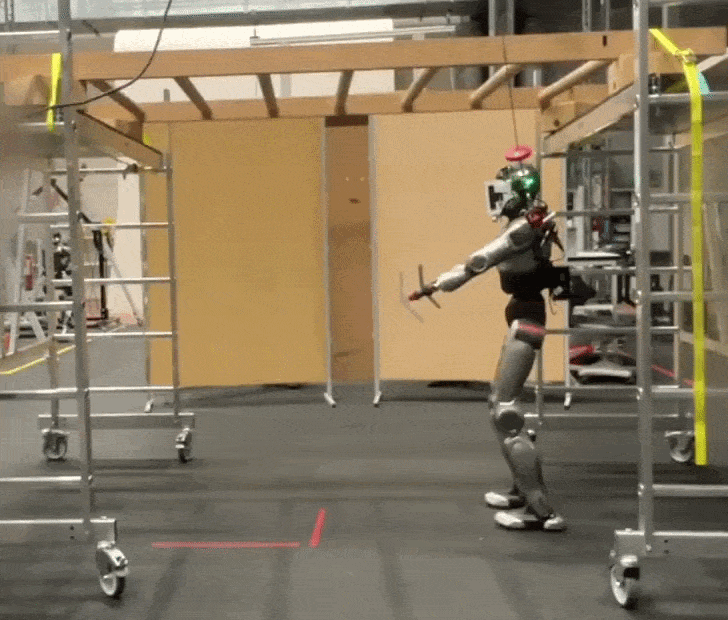
Un robot humanoïde du Robotic Systems Lab de l'ETH Zurich réussit désormais un parcours de barres de singe en trois phases : il saute pour s'accrocher à la structure, progresse le long de celle-ci en ne s'appuyant que sur de rares points de contact, puis atterrit en toute sécurité. Le laboratoire présente ces barres de singe pour humanoïde comme un test d'un problème plus vaste : se déplacer dans des structures tridimensionnelles clairsemées. Le robot doit percevoir des éléments fins en surplomb tout en exécutant des mouvements du corps entier à la fois agiles et précis.
Pourquoi les barres de singe sont un test exigeant
La plupart des travaux sur la locomotion des humanoïdes partent du principe que le sol est la principale surface de contact. Les barres de singe font disparaître cette hypothèse. Le robot dispose de peu d'endroits où poser les mains, et les barres sont fines et situées au-dessus de lui. Une petite erreur de perception de la position d'une barre, ou de synchronisation d'une prise, signifie un contact raté et une chute.
L'équipe de l'ETH Zurich présente la tâche comme deux problèmes simultanés. Le premier est la perception : le robot doit détecter des structures étroites en surplomb. Le second est la commande : il doit exécuter un mouvement du corps entier avec assez de précision pour entrer en contact avec ces structures. Le parcours inclut aussi les transitions à chaque extrémité. Le robot doit sauter pour atteindre les barres et atterrir correctement quand il les lâche. Ces moments sont souvent plus difficiles que la phase de balancement au milieu.
Le même laboratoire a publié un second résultat sur la locomotion. Il décrit un cadre d'apprentissage par renforcement pour une locomotion à pattes agile et généralisable sur différents terrains. Son principal apport est un encodeur de cartes à mécanisme d'attention intégré à la politique de commande. Selon les chercheurs, ces travaux visent les situations où perception et commande doivent être étroitement intégrées, comme les occultations visuelles et les appuis rares.
Ils soulignent également une lacune dans les travaux antérieurs. Certaines méthodes existantes font preuve d'agilité sur des parcours de parkour, mais reposent sur des modèles sensorimoteurs de bout en bout, qui, selon les chercheurs, généralisent mal et sont difficiles à interpréter. D'autres méthodes visent une locomotion généralisable, mais sont en général moins agiles et peinent lorsque la vue est obstruée. Le nouveau cadre vise à réunir agilité et généralisation au sein d'une même approche.
D'autres travaux présentés en parallèle
La même série de vidéos couvrait plusieurs autres projets. Unitree indique avoir publié en open source UnifoLM-WLA-1.0, un modèle de fondation incarné. Selon l'entreprise, un seul modèle coordonne la manipulation sur table et la manipulation mobile du corps entier, et il permet la généralisation entre tâches et entre effecteurs terminaux. Unitree revendique aussi des résultats à l'état de l'art sur plusieurs benchmarks parmi les modèles open source. Cette affirmation sur les benchmarks émane de l'entreprise elle-même.
Le DRAGON Lab a présenté un robot aérien multi-liens qui utilise son centroïde et le mouvement de ses articulations pour réaliser une commande hybride impédance-admittance. L'objectif est la manipulation aérienne riche en contacts, par exemple le glissement le long d'une surface. Le laboratoire indique que ces travaux seront présentés à l'IEEE IROS 2026.
Parmi les autres séquences figuraient un robot à deux têtes du General Robotics Lab, une démonstration du RaiLab du KAIST, et un aéronef du Advanced Vertical Flight Lab de Texas A&M qui, d'après la légende du laboratoire lui-même, ne devrait pas voler. Flexiv a présenté une démonstration de lavage de vaisselle. DEEP Robotics a montré un robot livrant un burrito à un randonneur gravissant une montagne sous la pluie.
ANYbotics proposait également une conférence de son PDG et cofondateur, Péter Fankhauser. Il explique pourquoi les robots à pattes sont devenus une porte d'entrée vers les sites industriels exigeants, et ce qu'il a fallu pour en certifier un pour les atmosphères explosives alors que des experts jugeaient cela impossible. Il évoque aussi la suite pour le travail industriel autonome.
Un rappel venu de la robotique de catastrophe
Le Center for Robot-Assisted Search and Rescue a commémoré l'anniversaire des attentats du 11 septembre. Il décrit cette intervention comme le premier usage documenté de robots pour la recherche et le sauvetage en milieu urbain, et affirme qu'elle a contribué à faire naître la robotique de catastrophe. Les équipes ont commencé à se rassembler dans l'après-midi du 11 septembre et ont travaillé sur les décombres de la fin de cette journée jusqu'au 2 octobre, date à laquelle le dernier robot disponible est tombé en panne.
Les robots n'ont trouvé aucun survivant. Ils ont toutefois localisé des dépouilles et aidé à chercher des voies à travers les gravats vers des sous-sols et des cages d'escalier où des pompiers piégés auraient pu se réfugier. Cet historique fixe un seuil concret pour tout robot destiné à évoluer dans des structures encombrées et irrégulières.
Ce que le résultat des barres de singe montre, et ce qu'il ne montre pas
Les travaux sur les barres de singe comptent parce qu'ils ciblent une faiblesse précise. Les humanoïdes sont généralement évalués sur sol plat, dans des escaliers ou face à des obstacles modestes. Un parcours fait de fines barres en hauteur oblige le système à gérer des contacts clairsemés, où chaque prise supporte une charge réelle et où la marge d'erreur est faible. En incluant le saut et l'atterrissage, le laboratoire fait aussi porter le test sur toute la séquence, et pas seulement sur le balancement en régime établi.
Ce résultat s'inscrit également à côté du cadre de locomotion à mécanisme d'attention du laboratoire. Ensemble, ils indiquent une direction cohérente : une commande tenant compte de la perception, qui reste agile sans être liée à un parcours unique. La critique que formulent les chercheurs à l'égard des méthodes antérieures, à savoir que les systèmes agiles généralisent mal et que les systèmes généralisables manquent d'agilité, résume bien le compromis auquel le domaine est confronté.
Plusieurs points restent à démontrer. Les sources décrivent la tâche et montrent une vidéo, mais ne donnent ni taux de réussite, ni nombre d'essais, ni espacement des barres, ni caractéristiques du robot. Elles ne précisent pas si le robot fonctionne sur des configurations de barres qu'il n'a jamais vues, ni comment il se comporte lorsque la perception est dégradée. Ces détails déterminent s'il s'agit d'une capacité fiable ou d'une démonstration bien réglée.
La comparaison avec la robotique de catastrophe mérite elle aussi d'être formulée avec prudence. Rien dans les travaux sur les barres de singe ne revendique une application au sauvetage. Le bilan du 11 septembre montre cependant que les structures réelles sont encombrées et impitoyables, et que les robots qui y opèrent peuvent échouer à cause de conditions qu'aucun parcours de référence n'avait reproduites. Le franchissement par contacts clairsemés est une brique plausible pour de tels environnements, mais les éléments présentés ici ne portent que sur un parcours contrôlé.
Le prochain rendez-vous public pour ces travaux se trouve dans le calendrier de la recherche. La CoRL 2026 est annoncée du 9 au 12 novembre à Austin, et le Humanoids Summit Seoul était annoncé les 22 et 23 septembre. C'est dans des conférences de ce type que devraient figurer les taux de réussite, les détails matériels et les comparaisons avec d'autres méthodes avant que cette capacité puisse être jugée face aux alternatives.