A febbraio, in una cava del Texas centrale, una sfera gonfiabile di 1,8 metri di diametro e 150 chilogrammi ha rotolato su rocce, ghiaia e argilla bagnata, e secondo i suoi costruttori lo stesso progetto potrebbe un giorno scendere nei crateri lunari perennemente in ombra. La macchina si chiama RoboBall III, è stata sviluppata alla Texas A&M University come robot per l'esplorazione dei crateri lunari ed è pensata per muoversi su terreni troppo rischiosi per gli astronauti e troppo ripidi per i rover tradizionali.
Una sfera progettata per non ribaltarsi
Rishi Jangale, ingegnere meccanico ormai alle battute finali del dottorato alla Texas A&M, lavora a RoboBall con i colleghi di laboratorio da circa cinque anni. L'idea è del suo relatore, Robert Ambrose, ex ingegnere robotico della NASA, che la concepì per la prima volta nel 2003.
Il punto di partenza di Ambrose era il rischio di ribaltamento. Un robot a ruote, in condizioni di bassa gravità lunare, può capovolgersi e andare perduto, mentre una sfera gonfiabile non può ribaltarsi. Il guscio, inoltre, isola i componenti interni da rocce taglienti, polvere e sbalzi termici che vanno da oltre 93 °C nelle zone illuminate a -240 °C nell'ombra all'interno dei crateri.
L'obiettivo sono quei luoghi che rover ed equipaggi non possono raggiungere in sicurezza. Il cratere Shackleton, al polo sud della Luna, misura 21 km di larghezza e 4 km di profondità, e al suo interno ospita crateri più piccoli e ancora più profondi. Alcune sue zone non vedono mai il Sole. Queste sacche buie e fredde conservano strati di geologia lunare antica e riserve di acqua ghiacciata che potrebbero sostenere una futura base lunare. "La NASA non lascerà mai che gli astronauti si avvicinino a questi crateri, perché se qualcuno cade, non c'è modo di tirarlo fuori", spiega Jangale.
Come si muove RoboBall
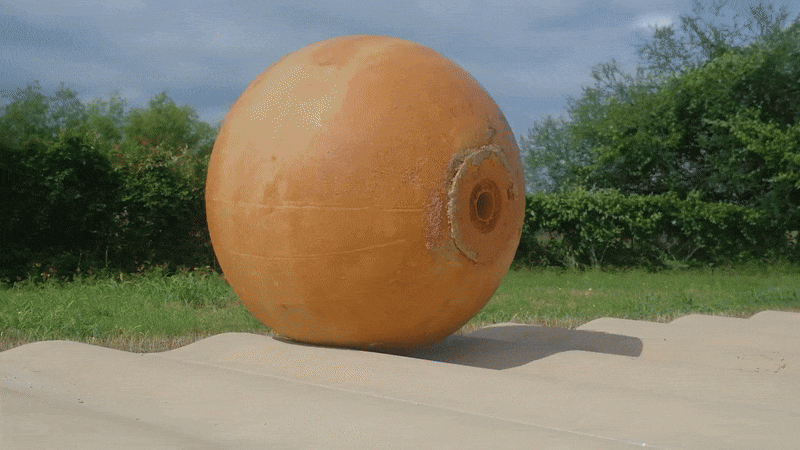
RoboBall si muove spostando un pendolo all'interno del guscio, cambiando così la posizione del proprio baricentro. Se il braccio del pendolo punta in avanti, il guscio rotola in avanti per compensare e continua a rotolare finché il baricentro resta davanti al centro della sfera. Inclinare il pendolo di qualche grado a sinistra o a destra fa sterzare la sfera in quella direzione. "Il robot vuole andare dove punti il pendolo", dice Jangale.
Sui pendii ripidi lo stesso meccanismo funziona da freno. Orientando il pendolo verso monte, la sfera controlla la propria velocità in discesa. La sfera da 340 libbre (circa 154 kg) è abbastanza morbida da rimbalzare leggermente sugli ostacoli, ma una leggera sovrappressione la mantiene relativamente rigida.
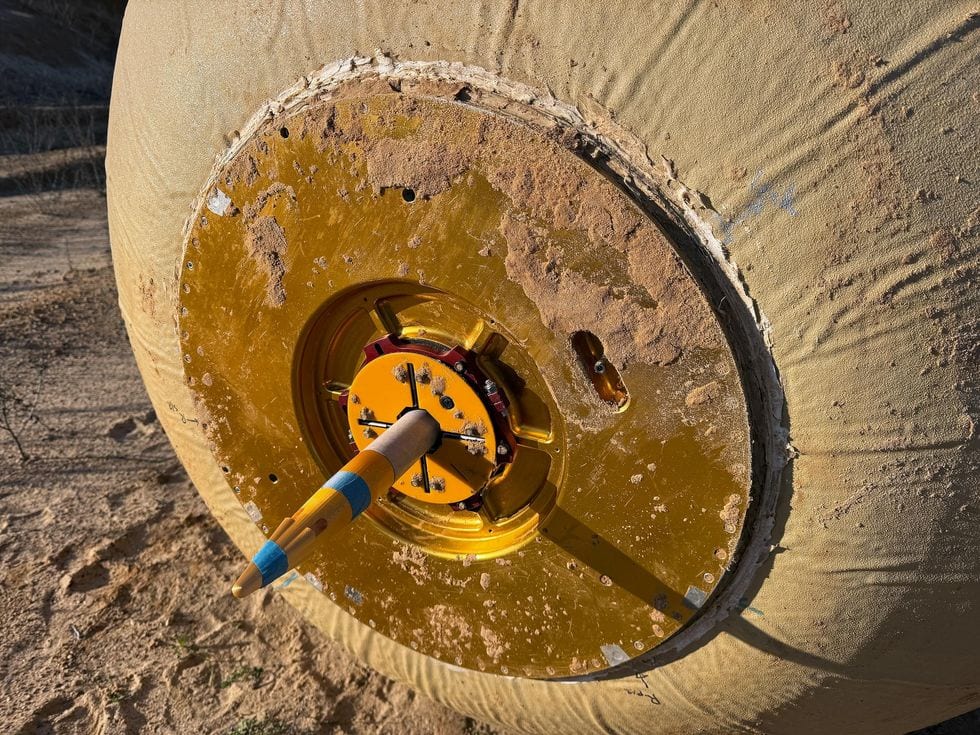
La trazione usa solo due attuatori, entrambi collocati completamente all'interno del guscio e quindi protetti dalla polvere. Hiro Ono, ingegnere aerospaziale che ha lavorato per 13 anni alla mobilità robotica presso il Jet Propulsion Lab della NASA prima di passare al Georgia Tech, definisce questa caratteristica "unica". "Il bello qui è la semplicità", afferma.
Dal prototipo ai test in cava
Il laboratorio di Ambrose ha completato una prova di concetto nel 2022, RoboBall II, larga 0,5 metri. Il RoboBall III a grandezza naturale ha richiesto circa 11 mesi di lavoro. Il team ha rotto e ricostruito più volte i robot in tempi rapidi. Jangale ricorda errori software e una trasmissione troppo debole per superare dossi morbidi nei primi test.
Dopo i primi test in cava, il team ha impiegato circa sette mesi per progettare e costruire un RoboBall III aggiornato, con una coppia 2,5 volte superiore. È sufficiente per lanciare la sfera oltre piccoli ostacoli e farla risalire pendenze di 20 gradi.
I risultati sono pubblicati in un articolo su IEEE Transactions on Field Robotics, che descrive anche il progetto del robot e una missione lunare ipotetica. Nei test, la sfera telecomandata è scesa lungo i pendii della cava, ha attraversato terreno soffice e ha usato piccoli razzi per lanciare carichi utili ipotetici fuori dal cratere.
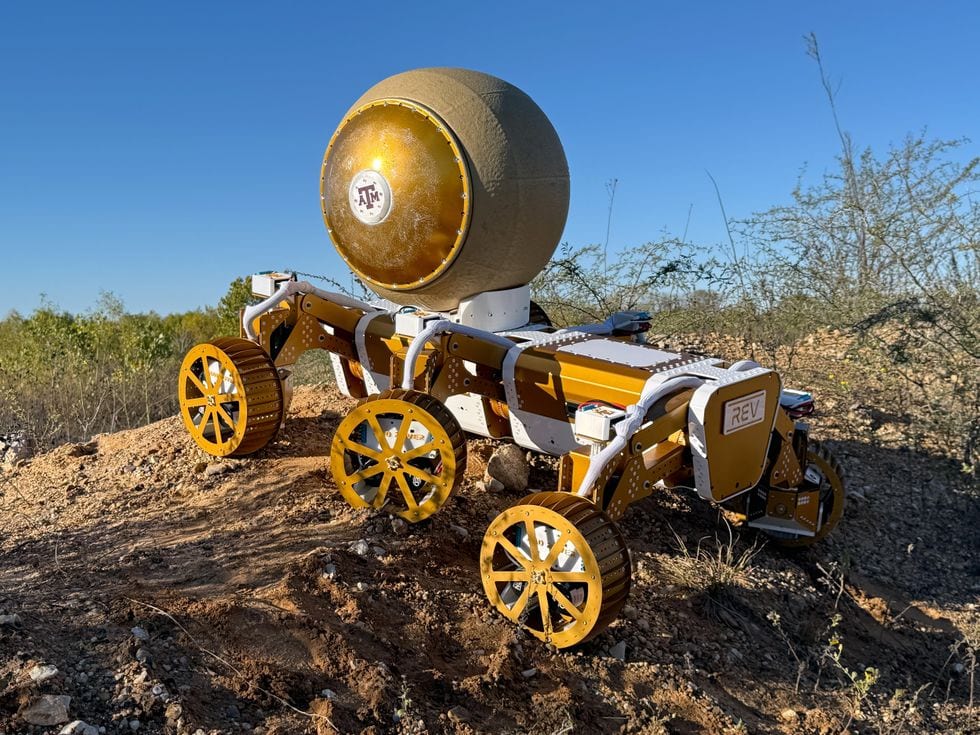
Il concetto di missione prevede tre fasi. Un rover a ruote trasporta RoboBall sulla superficie fino al bordo di un cratere. La sfera si gonfia da sola e si ricarica dalla grande batteria del rover, poi si addentra autonomamente nel cratere. Un piccolo razzo può partire dal centro della sfera per riportare un campione al rover rimasto all'esterno. A differenza di un piccolo rover ancorato a un cavo, RoboBall non risalirebbe rotolando. Tuttavia, senza cavo avrebbe un raggio d'azione molto più ampio per raccogliere campioni geologici.
Il valore scientifico poggia sul contesto dei campioni. Sara Russell, mineralogista cosmica del Natural History Museum di Londra non coinvolta nel progetto, ricorda che la NASA non riporta campioni lunari sulla Terra da oltre 50 anni. I meteoriti provenienti dalla Luna arrivano sul nostro pianeta, ma secondo lei mancano del contesto di campo, il "gold standard", sulla provenienza esatta del campione.
Cosa separa RoboBall dalla Luna
La versione attuale è costata circa 250.000 dollari e non è pronta per il volo. Le parti in alluminio trattate con oro sono adatte alle missioni spaziali, ma gli altri materiali no. L'elettronica di grado spaziale costerà di più. Il guscio è abbastanza robusto da rotolare su schegge d'acciaio e resistere a -184 °C, ma non è mai stato valutato nelle condizioni estreme lunari.
Il team intende anche rendere la sfera capace di adattare in autonomia la propria guida a pendenze variabili. Spera di collaborare con agenzie governative o aziende del settore spaziale per una missione reale, e con scienziati che progettano strumenti lunari adatti all'interno, grande quanto un bagaglio a mano. Entro fine anno, la Texas A&M inaugurerà a Houston una struttura con i più grandi paesaggi simulati indoor di Luna e Marte al mondo, a 190 km dalla cava.
Jangale è chiaro sui limiti. Il movimento un po' goffo di RoboBall la rende poco adatta a prelevare un campione da una roccia specifica. "Il robot non è la missione", dice. "Il robot è un mezzo per portare a termine la missione."
Analisi: cosa dimostrano e cosa non dimostrano i risultati
L'argomento più forte a favore del progetto è il suo ridotto ingombro meccanico. Due attuatori, entrambi sigillati in un guscio che già gestisce polvere e urti, eliminano diversi punti di guasto tipici di ruote, zampe e giunti esposti. Il commento di Ono sulla semplicità arriva da chi ha passato 13 anni sulla mobilità robotica al JPL, il che gli dà peso. Il progetto risponde inoltre a una lacuna reale: i crateri in questione sono quelli dove, secondo la fonte, gli astronauti non si avvicineranno e un rover ancorato può arrivare solo con un guinzaglio corto.
Il compromesso è insito nel concetto. RoboBall è un veicolo di sola discesa che dipende da un rover sul bordo e da piccoli razzi per riportare i campioni. Questo lo rende adatto a ricognizioni ampie di fondi e pareti dei crateri, non a campionamenti mirati. L'ammissione del team stesso sulle rocce specifiche definisce la nicchia: raccolta di materiale ricca di contesto, non di precisione.
Molto resta da dimostrare. I test in cava mostrano che la sfera sa rotolare, scendere, attraversare terreno soffice e lanciare carichi utili, ma una cava non è un cratere perennemente in ombra. Il guscio non è stato provato alle temperature estreme lunari, l'elettronica non è di grado spaziale e il rientro con il razzo è stato mostrato solo con carichi ipotetici. La gestione delle pendenze è oggi telecomandata e l'autonomia prevista non è ancora stata dimostrata. Anche il limite di 20 gradi in salita non dice ancora nulla su come la sfera si comporti sulle pareti più ripide dei crateri, dove la frenata a pendolo conterebbe di più.
Il prossimo banco di prova è la struttura di Houston. Se un robot per crateri lunari come questo vorrà volare, il terreno simulato di Houston è il luogo in cui il team potrà iniziare a rispondere a queste domande su una superficie più vicina a quella reale.