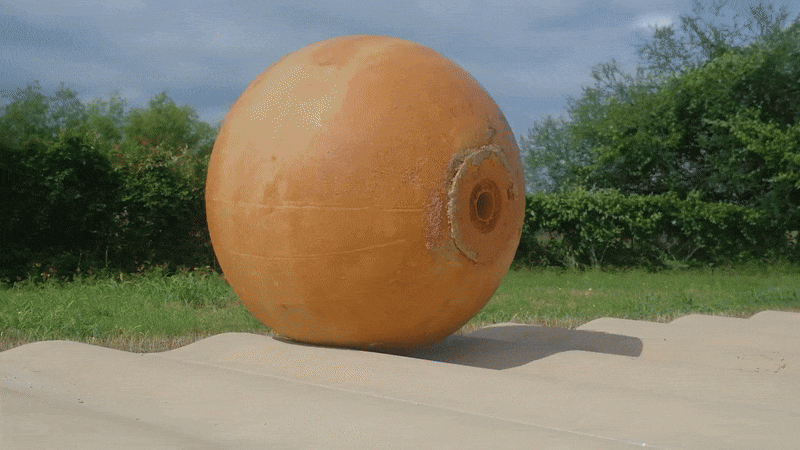
Une sphère gonflable de 1,8 mètre de diamètre et de 150 kilogrammes a roulé en février sur des rochers, du gravier et de l'argile humide dans une carrière du centre du Texas. Ses concepteurs affirment que ce même design pourrait un jour descendre dans les cratères lunaires en ombre permanente. La machine, baptisée RoboBall III, a été développée à la Texas A&M University comme robot d'exploration de cratères lunaires : elle peut évoluer sur des terrains trop dangereux pour les astronautes et trop pentus pour les rovers classiques.
Une sphère conçue pour ne jamais se renverser
Rishi Jangale, ingénieur en mécanique en fin de thèse à Texas A&M, travaille sur RoboBall avec ses collègues de laboratoire depuis environ cinq ans. Le concept vient de son directeur de thèse, Robert Ambrose, ancien ingénieur en robotique à la NASA, qui l'a imaginé dès 2003.
Le point de départ d'Ambrose était le risque de renversement. Dans la faible gravité lunaire, un robot à roues peut se retourner et être perdu, alors qu'une sphère gonflable ne peut pas se renverser. L'enveloppe isole aussi les composants internes des roches tranchantes, de la poussière et des écarts de température, qui vont de plus de 93 °C dans les zones ensoleillées à -240 °C dans l'ombre des cratères.
La cible, ce sont les zones que les rovers et les équipages ne peuvent pas atteindre en sécurité. Le cratère Shackleton, au pôle Sud de la Lune, mesure 21 km de large pour 4 km de profondeur, et abrite des cratères plus petits et plus profonds. Certaines parties n'y voient jamais le soleil. Ces poches sombres et froides renferment des strates de géologie lunaire ancienne et des réserves de glace d'eau qui pourraient alimenter une future base lunaire. « La NASA ne laissera jamais des astronautes s'approcher de ces cratères, parce que si quelqu'un tombe dedans, impossible de l'en sortir », explique Rishi Jangale.
Comment RoboBall se déplace
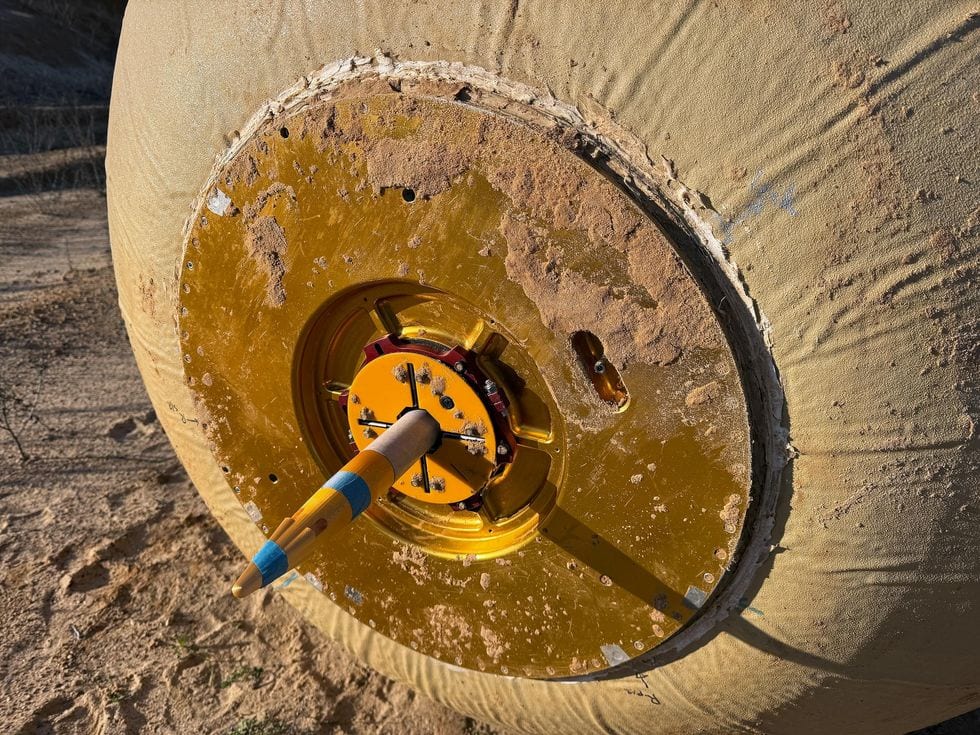
RoboBall avance en déplaçant un pendule à l'intérieur de sa coque, ce qui modifie la position de son centre de masse. Lorsque le bras du pendule pointe vers l'avant, la coque roule vers l'avant pour compenser, et continue tant que le centre de masse reste en avant du centre de la sphère. Incliner le pendule de quelques degrés à gauche ou à droite oriente la sphère dans cette direction. « Le robot va là où l'on pointe le pendule », résume Rishi Jangale.
Dans les fortes pentes, le même mécanisme joue le rôle de frein. En inclinant le pendule vers le haut de la pente, la sphère maîtrise sa vitesse à la descente. Cette sphère de 154 kilogrammes (340 livres) est assez souple pour rebondir légèrement sur les obstacles, mais une légère surpression la maintient relativement ferme.
La propulsion ne repose que sur deux actionneurs, tous deux entièrement logés dans la coque, à l'abri de la poussière. Hiro Ono, ingénieur aérospatial qui a travaillé pendant 13 ans sur la mobilité des robots au Jet Propulsion Laboratory de la NASA avant de rejoindre Georgia Tech, juge cette caractéristique « unique ». « La beauté de ce système, c'est sa simplicité », affirme-t-il.
Du prototype aux essais en carrière
Le laboratoire d'Ambrose a achevé une preuve de concept en 2022 : RoboBall II, large de 0,5 mètre. RoboBall III, à taille réelle, a demandé environ 11 mois de construction. L'équipe a cassé des robots et les a reconstruits rapidement. Rishi Jangale se souvient d'erreurs logicielles et d'une transmission trop faible pour franchir les bosses meubles lors des premiers essais.
Après les premiers essais en carrière, l'équipe a passé environ sept mois à concevoir et fabriquer une version améliorée de RoboBall III, dotée d'un couple 2,5 fois supérieur. Cela suffit pour projeter la sphère par-dessus de petits obstacles et gravir des pentes de 20 degrés.
Les résultats sont publiés dans un article de la revue IEEE Transactions on Field Robotics, qui décrit aussi la conception du robot et une mission lunaire hypothétique. Lors des essais, la sphère télépilotée a descendu les pentes de la carrière, traversé des terrains meubles et utilisé de petites fusées pour lancer des charges utiles fictives hors du cratère.
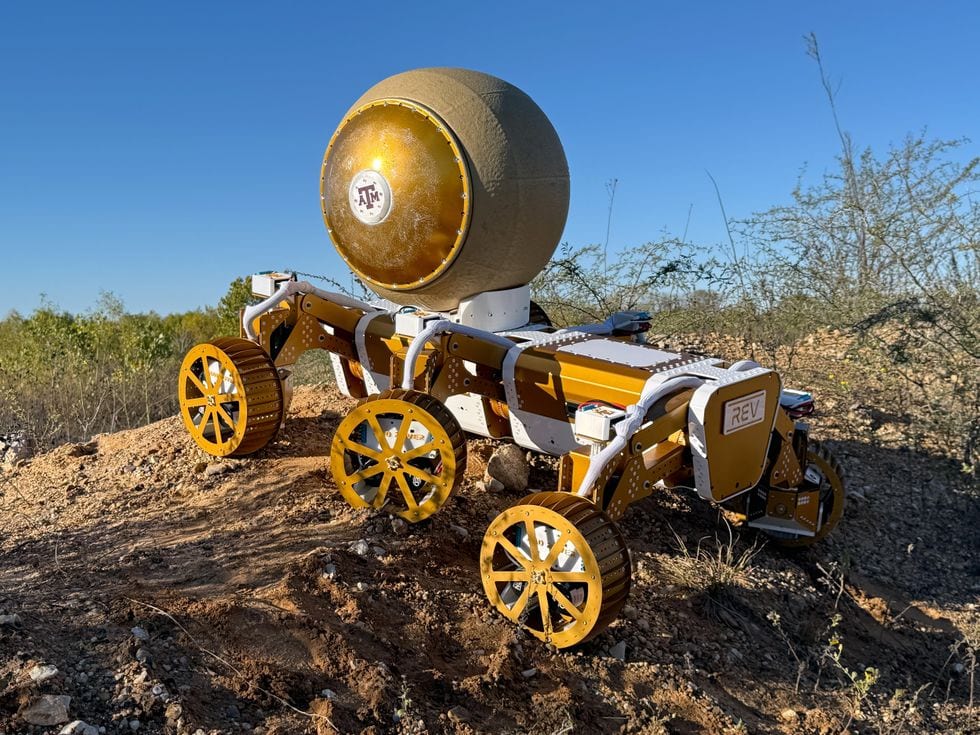
Le scénario de mission comporte trois étapes. Un rover à roues transporte RoboBall à travers la surface jusqu'au bord d'un cratère. La sphère se gonfle, se recharge sur la grande batterie du rover, puis s'engage seule dans le cratère. Une petite fusée, tirée depuis le centre de la sphère, peut renvoyer un échantillon vers le rover resté à l'extérieur. Contrairement à un petit rover captif, RoboBall ne remonterait pas la pente en roulant. Mais, sans câble, elle disposerait d'un rayon d'action bien supérieur pour collecter des échantillons géologiques.
L'intérêt scientifique tient au contexte des échantillons. Sara Russell, minéralogiste du cosmos au Natural History Museum de Londres, qui n'a pas participé à ces travaux, rappelle que la NASA n'a pas rapporté d'échantillons lunaires sur Terre depuis plus de 50 ans. Des météorites lunaires parviennent bien jusqu'à nous, mais elles n'offrent pas, selon elle, le contexte de terrain « de référence » sur l'origine exacte d'un échantillon.
Ce qui sépare encore RoboBall de la Lune
La version actuelle a coûté environ 250 000 dollars et n'est pas prête pour un vol. Ses pièces en aluminium traité à l'or conviennent aux missions spatiales, mais pas ses autres matériaux. L'électronique de qualité spatiale coûtera plus cher. La coque est assez robuste pour rouler sur des éclats d'acier et résister à -184 °C, mais elle n'a jamais été évaluée dans les conditions extrêmes de la Lune.
L'équipe veut aussi que la sphère adapte seule sa conduite aux différentes pentes. Elle espère collaborer avec des agences gouvernementales ou des industriels du spatial sur une véritable mission, ainsi qu'avec des scientifiques concevant des instruments lunaires compatibles avec l'espace intérieur, de la taille d'un bagage cabine. Plus tard cette année, Texas A&M inaugurera à Houston, à 190 km de la carrière, une installation abritant les plus grands paysages lunaires et martiens simulés en intérieur au monde.
Rishi Jangale ne cache pas les limites de la machine. Les mouvements un peu maladroits de RoboBall en font un mauvais outil pour prélever un échantillon sur une roche précise. « Le robot n'est pas la mission », dit-il. « Le robot est un moyen d'accomplir la mission. »
Analyse : ce que les résultats montrent, et ce qu'ils ne montrent pas
Le meilleur argument en faveur de ce design est sa faible complexité mécanique. Deux actionneurs, tous deux scellés dans une coque qui encaisse déjà poussière et chocs, éliminent plusieurs points de défaillance propres aux roues, aux pattes et aux articulations exposées. Le commentaire de Hiro Ono sur la simplicité vient de quelqu'un qui a passé 13 ans sur la mobilité des robots au JPL, ce qui lui donne du poids. Le design répond en outre à un vrai manque : ces cratères sont ceux dont, selon la source, les astronautes ne s'approcheront pas et que seul un rover captif peut atteindre, au bout d'une laisse courte.
Le compromis est inscrit dans le concept. RoboBall est un engin de descente à sens unique, qui dépend d'un rover au bord du cratère et de petites fusées pour renvoyer les échantillons. Il convient donc à des campagnes d'exploration étendues des fonds et des parois de cratères, pas à des prélèvements ciblés. L'aveu de l'équipe à propos des roches précises définit sa niche : une collecte globale riche en contexte, pas la précision.
Beaucoup de points restent à prouver. Les essais en carrière montrent que la sphère sait rouler, descendre, traverser un sol meuble et lancer des charges utiles, mais une carrière n'est pas un cratère en ombre permanente. La coque n'a pas été testée aux températures extrêmes de la Lune, l'électronique n'est pas de qualité spatiale, et le retour par fusée n'a été démontré qu'avec des charges fictives. La gestion des pentes est pour l'instant télécommandée, et l'autonomie prévue n'a pas été démontrée. Enfin, la capacité de franchissement de 20 degrés ne dit encore rien du comportement de la sphère sur les parois de cratère les plus raides, là où le freinage par pendule compterait le plus.
Le prochain test aura lieu dans l'installation de Houston. Pour qu'un robot d'exploration de cratères lunaires comme celui-ci puisse un jour voler, c'est sur ce terrain simulé que l'équipe pourra commencer à répondre à ces questions, sur une surface plus proche de la réalité.