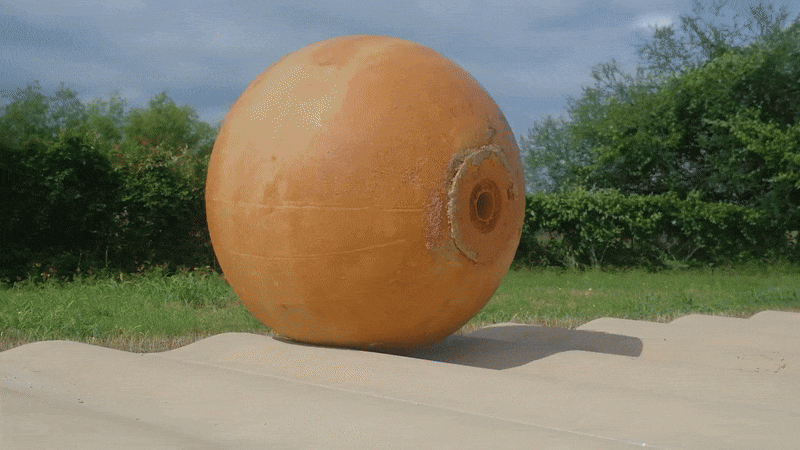
Una esfera inflable de 1,8 metros de ancho y 150 kilogramos rodó sobre rocas, grava y arcilla húmeda en una cantera del centro de Texas en febrero, y sus creadores aseguran que el mismo diseño podría descender algún día a los cráteres lunares de sombra permanente. La máquina es RoboBall III, desarrollada en la Universidad Texas A&M como un robot para cráteres lunares capaz de desplazarse por terrenos demasiado arriesgados para los astronautas y demasiado empinados para los rovers convencionales.
Una esfera diseñada para no volcar
Rishi Jangale, ingeniero mecánico a punto de terminar su doctorado en Texas A&M, lleva unos cinco años trabajando en RoboBall junto a sus compañeros de laboratorio. El concepto es de su director de tesis, Robert Ambrose, exingeniero de robótica de la NASA que lo concibió por primera vez en 2003.
El punto de partida de Ambrose fue el riesgo de vuelco. Un robot con ruedas en la baja gravedad lunar puede volcar y perderse, mientras que una esfera inflable no puede volcar. Además, la cubierta aísla los componentes internos de las rocas afiladas, el polvo y los cambios de temperatura, que van desde más de 93 °C en las zonas iluminadas hasta -240 °C en la sombra del interior de los cráteres.
El objetivo son lugares a los que los rovers y las tripulaciones no pueden llegar con seguridad. El cráter Shackleton, en el polo sur de la Luna, mide 21 km de ancho y 4 km de profundidad, y contiene cráteres más pequeños y profundos. Algunas zonas nunca reciben luz solar. Esos rincones oscuros y fríos guardan capas de geología lunar antigua y reservas de agua congelada que podrían abastecer una futura base lunar. "La NASA no va a dejar que los astronautas se acerquen a estos cráteres, porque si alguien cae, no habrá forma de sacarlo", afirma Jangale.
Cómo se desplaza RoboBall
RoboBall se mueve desplazando un péndulo dentro de su cubierta, lo que cambia la posición de su centro de masa. Si el brazo del péndulo apunta hacia delante, la cubierta rueda hacia delante para compensar, y sigue rodando mientras el centro de masa permanezca por delante del centro de la esfera. Inclinar el péndulo unos grados a la izquierda o a la derecha dirige la esfera en ese sentido. "El robot quiere ir hacia donde apuntes el péndulo", dice Jangale.
En pendientes pronunciadas, el mismo mecanismo funciona como freno. Si se orienta el péndulo cuesta arriba, la esfera controla su velocidad durante el descenso. La esfera, de unas 340 libras (unos 154 kg), es lo bastante blanda como para rebotar suavemente sobre los baches, pero una ligera sobrepresión la mantiene relativamente firme.
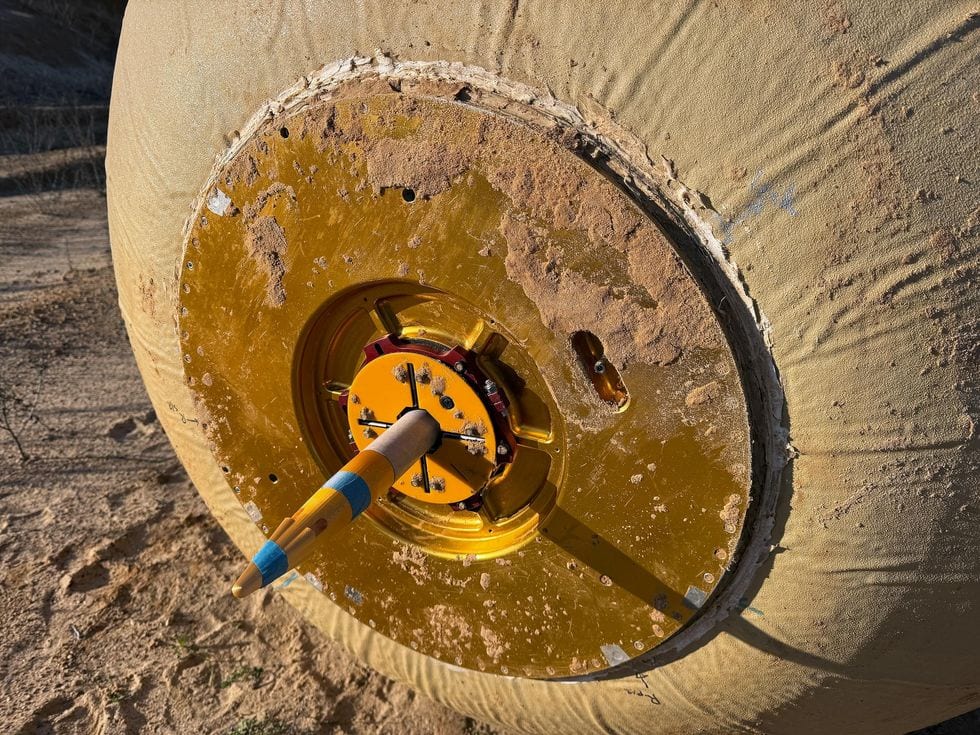
El sistema de propulsión usa solo dos actuadores, ambos situados por completo dentro de la cubierta y protegidos del polvo. Hiro Ono, ingeniero aeroespacial que trabajó en movilidad robótica en el Laboratorio de Propulsión a Chorro (JPL) de la NASA durante 13 años antes de incorporarse a Georgia Tech, califica esta característica de "única". "La belleza aquí está en la simplicidad", afirma.
Del prototipo a las pruebas en la cantera
El laboratorio de Ambrose terminó una prueba de concepto en 2022: RoboBall II, de 0,5 metros de ancho. El RoboBall III, de tamaño completo, tardó unos 11 meses en construirse. El equipo rompió robots y los reconstruyó con rapidez. Jangale recuerda errores de software y un tren motriz demasiado débil para superar baches blandos en las primeras pruebas.
Tras las primeras pruebas en la cantera, el equipo dedicó unos siete meses a diseñar y construir un RoboBall III mejorado, con 2,5 veces más par motor. Eso basta para lanzar la esfera sobre pequeños obstáculos y subir pendientes de 20 grados.
Los resultados aparecen en un artículo de IEEE Transactions on Field Robotics, que también describe el diseño del robot y una hipotética misión lunar. En las pruebas, la esfera, operada a distancia, descendió por las pendientes de la cantera, cruzó terreno blando y empleó pequeños cohetes para lanzar cargas útiles hipotéticas fuera del cráter.
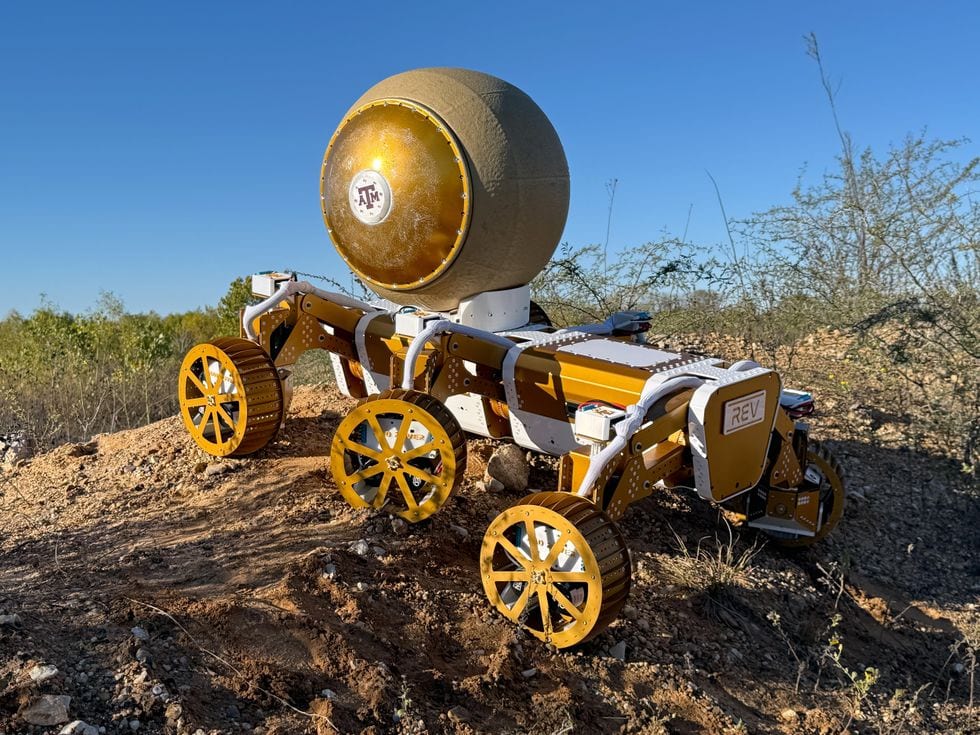
El concepto de misión consta de tres pasos. Un rover con ruedas transporta a RoboBall por la superficie hasta el borde de un cráter. La esfera se infla y se carga con la gran batería del rover, y luego se adentra sola en el cráter. Un pequeño cohete puede dispararse desde el centro de la esfera para devolver una muestra al rover que espera fuera. A diferencia de un pequeño rover con cable, RoboBall no volvería a subir rodando. Sin embargo, al no depender de un cable, tendría un alcance mucho mayor para recoger muestras geológicas.
El argumento científico se apoya en el contexto de las muestras. Sara Russell, mineralogista cósmica del Museo de Historia Natural de Londres que no participa en el trabajo, señala que la NASA lleva más de 50 años sin traer muestras lunares a la Tierra. Los meteoritos procedentes de la Luna llegan a nuestro planeta, pero, según ella, carecen del contexto de campo de "referencia ideal" sobre el lugar de origen de cada muestra.
Qué separa a RoboBall de la Luna
La versión actual costó aproximadamente 250 000 dólares y aún no está lista para volar. Sus piezas de aluminio tratadas con oro son aptas para misiones espaciales, pero el resto de los materiales no. La electrónica de grado espacial costará más. La cubierta es lo bastante resistente como para rodar sobre fragmentos de acero y soportar -184 °C, pero nunca se ha evaluado en los extremos lunares.
El equipo también planea que la esfera adapte su conducción de forma autónoma a pendientes variables. Espera colaborar con agencias gubernamentales o contratistas aeroespaciales en una misión real, y con científicos que diseñen instrumentos lunares que quepan en el interior, del tamaño de una maleta de mano. Más adelante este año, Texas A&M inaugurará en Houston unas instalaciones con los mayores paisajes simulados de la Luna y Marte en interior del mundo, a 190 km de la cantera.
Jangale es claro sobre los límites. El movimiento algo torpe de RoboBall lo convierte en una mala opción para recoger una muestra de una roca concreta. "El robot no es la misión", afirma. "El robot es una forma de completar la misión".
Análisis: lo que muestran y lo que no muestran los resultados
El mejor argumento a favor del diseño es su reducida complejidad mecánica. Dos actuadores, ambos sellados dentro de una cubierta que ya soporta el polvo y los impactos, eliminan varios puntos de fallo que presentan las ruedas, las patas y las articulaciones expuestas. El comentario de Ono sobre la simplicidad viene de alguien con 13 años en movilidad robótica en el JPL, lo que le da peso. El diseño también apunta a una carencia real: los cráteres en cuestión son aquellos a los que, según la fuente, los astronautas no se acercarán y a los que un rover con cable solo puede llegar con un alcance corto.
La contrapartida está integrada en el concepto. RoboBall es un vehículo de descenso de ida que depende de un rover en el borde y de pequeños cohetes para devolver muestras. Esto lo hace adecuado para estudios amplios de fondos y paredes de cráteres, no para un muestreo dirigido. La propia admisión del equipo sobre las rocas específicas define su nicho: recolección general rica en contexto, no precisión.
Queda mucho por demostrar. Las pruebas en la cantera muestran que la esfera puede rodar, descender, cruzar suelo blando y lanzar cargas útiles, pero una cantera no es un cráter de sombra permanente. La cubierta no se ha probado en los extremos de temperatura lunares, la electrónica no es de grado espacial y el retorno con cohete solo se ha mostrado con cargas útiles hipotéticas. El manejo de pendientes se realiza actualmente por control remoto, y la autonomía prevista aún no se ha demostrado. Además, la capacidad de ascenso de 20 grados no dice todavía nada sobre cómo se comporta la esfera en las paredes más empinadas de los cráteres, donde el frenado con péndulo sería más importante.
La siguiente prueba será en las instalaciones de Houston. Si un robot para cráteres lunares como este llega a volar, el terreno simulado de Houston es donde el equipo podrá empezar a responder esas preguntas sobre una superficie más cercana a la real.