A luglio Barbara Mazzolai e i suoi collaboratori hanno pubblicato su Nature Machine Intelligence un manifesto che definisce una nuova area di ricerca chiamata «sustainability robotics», ovvero robotica sostenibile. Mazzolai è direttrice associata per la robotica presso l'Istituto Italiano di Tecnologia di Genova. L'articolo propone un modo di progettare i robot in cui l'impatto sulla natura viene considerato fin dal primo schizzo, e non dopo l'impiego sul campo.
«Dobbiamo ridurre l'impronta della nostra tecnologia», afferma. «Si tratta davvero di pensare in modo diverso per aprire nuove possibilità per la robotica e per la società.» Nella sua visione, la sostenibilità è una componente fondamentale del progetto, non un elemento aggiunto a posteriori.
Tre pilastri e un ciclo di vita
La robotica sostenibile poggia su tre pilastri. Primo, i robot devono avere un impatto minimo sull'ambiente. Secondo, devono essere accessibili alle persone di tutto il mondo e di ogni estrazione socioeconomica. Terzo, devono essere simbiotici, cioè portare benefici sia agli esseri umani sia alla natura.
Il cambiamento progettuale più concreto descritto da Mazzolai consiste nell'integrare un ciclo di vita nel robot. Al termine della sua vita utile, la macchina verrebbe riutilizzata, riciclata o persino biodegradata. La ricercatrice cita la plastica e le batterie delle auto come tecnologie sviluppate senza pensare davvero a cosa succede quando vengono smaltite. Il suo obiettivo è che la robotica non ripeta quello schema.
Si dice fiduciosa che tutti gli ingredienti necessari per rendere concreta questa visione siano già disponibili. Si aspetta inoltre che l'idea attiri i ricercatori più giovani. «Ci sono giovani che vogliono davvero lavorare in questo campo perché è il futuro, il loro futuro», afferma. Di fronte ai danni ambientali in corso, aggiunge, «vogliono sviluppare qualcosa che possa aiutare».
Una carriera a scuola dalla natura
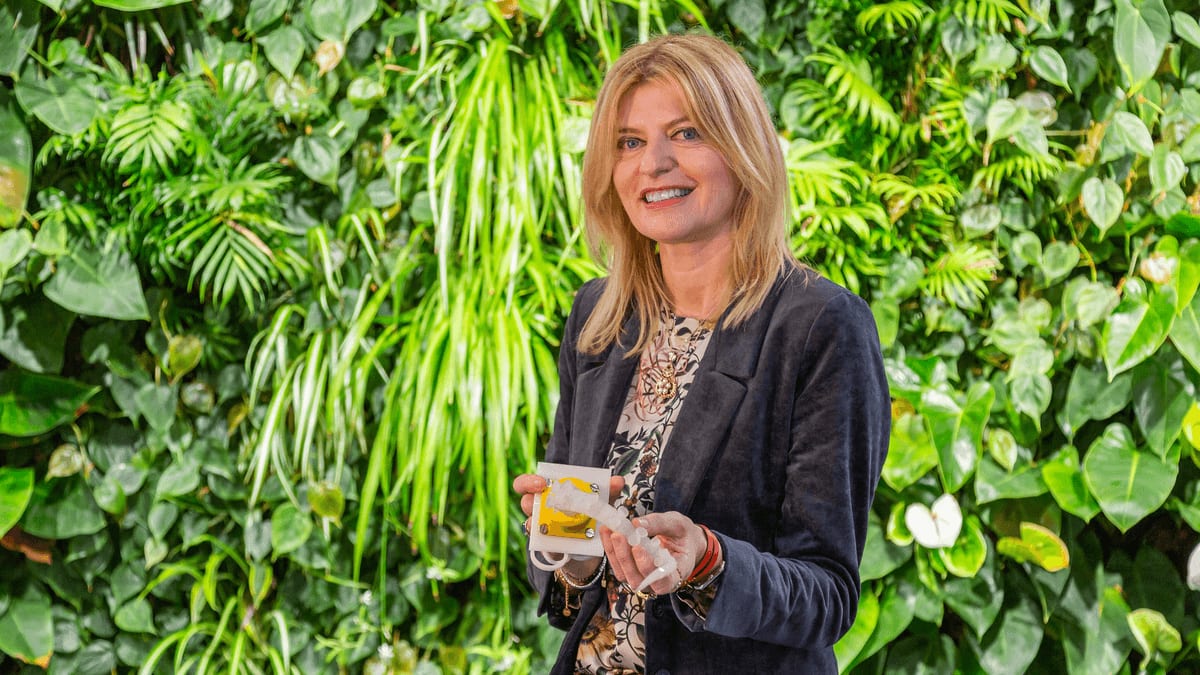
Mazzolai è nata come biologa. È cresciuta sulla costa toscana vicino a Livorno, dove il padre, ispettore di sanità pubblica e micologo professionista, portava la famiglia nei boschi a scoprire funghi e piante. Si è iscritta a Scienze biologiche all'Università di Pisa nel 1987 e si è laureata nel 1995.
Il suo primo incarico di ricerca è stato presso l'Istituto di Biofisica del Consiglio Nazionale delle Ricerche. Lì ha studiato come metalli pesanti come il mercurio circolino nelle componenti viventi e non viventi dell'ambiente, raccogliendo campioni di acqua, suolo, ortaggi e materiale umano. Nel 1998 ha inoltre conseguito un master in gestione ambientale presso la Scuola Superiore Sant'Anna di Pisa.
Nel 1999 è entrata alla Sant'Anna come assistente di ricerca del bioroboticista Paolo Dario. L'ateneo stava reclutando biologi per contribuire alla progettazione di dispositivi di monitoraggio ambientale. Ha lavorato prima sui sensori e poi su robot destinati a monitorare aria, acqua e suolo. Nel 2004 è diventata ricercatrice e, insieme ai colleghi, ha contribuito a progettare un robot soft ispirato al polpo. Racconta che fu proposto come paradigma della robotica soft: macchine morbide ma capaci di esercitare una forza elevata sull'ambiente circostante, come fa l'animale.
Nel 2007 ha iniziato un dottorato in ingegneria dei microsistemi all'Università di Roma Tor Vergata. Nel 2009 è diventata responsabile di team presso il Centro di Micro-BioRobotica dell'Istituto Italiano di Tecnologia, ha concluso il dottorato due anni dopo ed è stata promossa direttrice del centro. Osserva che pochi robot dispongono di sensori fisici o chimici che permettano di comprendere l'ambiente in cui si muovono, a differenza dei sensori che servono a localizzare il robot stesso.
Il robot ispirato alle radici
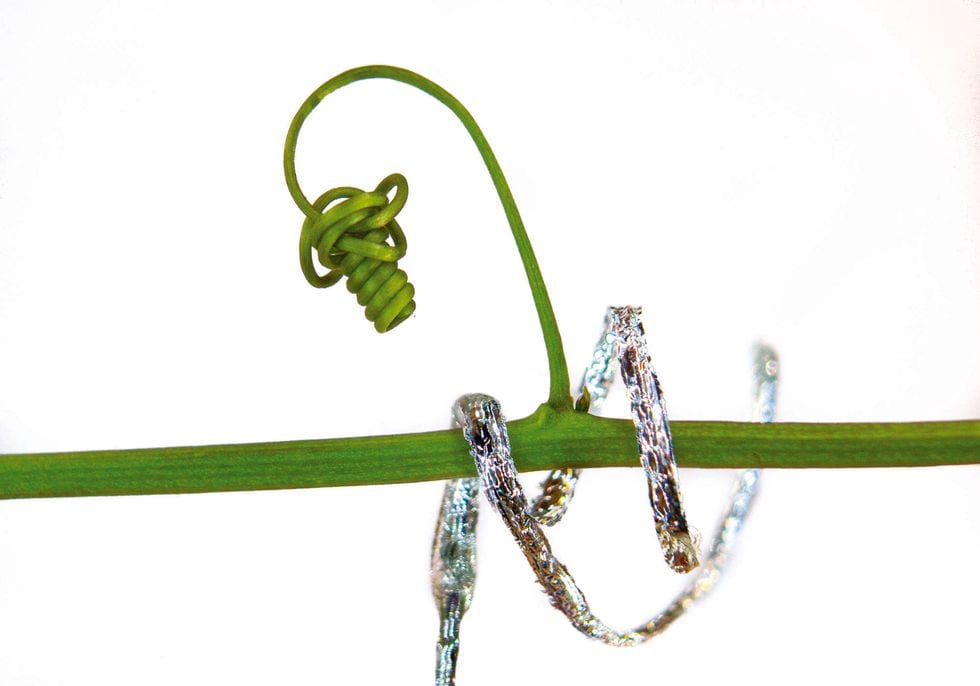
Intorno al 2011 Mazzolai si è rivolta alle piante come modelli. Le radici l'hanno interessata perché esplorano il suolo in modo molto efficiente, e vi ha visto possibili applicazioni nella modellazione ambientale e nell'agricoltura di precisione. All'inizio i colleghi erano scettici all'idea di imitare organismi che sembrano statici. Lei ribatte che le piante crescono per tutta la vita attraverso una crescita indeterminata, adattando forma e comportamento, riparandosi, percependo e comunicando.
Una radice cresce soltanto all'apice sottile, mentre la base più spessa resta ferma. Questo riduce l'attrito e l'energia necessaria per farsi strada nel terreno, rispetto a una trivella tradizionale che spinge l'intera struttura dall'alto. Il suo team ha riprodotto il principio con una stampante 3D miniaturizzata sulla punta del robot. Questa spinge un filamento termoplastico attraverso un ugello riscaldato e costruisce alle sue spalle un corpo serpentiforme. La punta ospita anche sensori per evitare gli ostacoli e rilevare nutrienti o acqua nelle vicinanze.
Mazzolai sostiene che questo lavoro richiede «due cervelli distinti», uno da biologo e uno da ingegnere. L'obiettivo è studiare l'organismo, estrarre i principi alla base del suo comportamento e poi tradurli in ingegneria. «Non è una copia degli organismi naturali», afferma.
Cosa chiarisce e cosa non chiarisce il manifesto
Il materiale di partenza descrive un'agenda di ricerca, non un prodotto, e l'analisi che segue è una nostra lettura. Il valore principale del manifesto sta nell'aver individuato una serie di criteri progettuali. La robotica ha già sottosettori solidi basati sulla bioispirazione e sui materiali soft, e Mazzolai ha contribuito a costruirli entrambi. La robotica sostenibile pone invece un'altra domanda: cosa lascia dietro di sé il robot e chi può permetterselo.
Il paragone con la plastica e le batterie delle auto è un buon argomento per agire in anticipo. Quelle tecnologie si sono diffuse prima che si affrontassero i costi legati al fine vita. La robotica ha ancora volumi relativamente ridotti, quindi le scelte di progettazione per il fine vita fatte oggi potrebbero orientare le pratiche prima che le grandi produzioni in serie fissino materiali e catene di fornitura.
Il suo robot ispirato alle radici offre un esempio parziale. Riduce l'energia necessaria per muoversi nel terreno crescendo dalla punta, il che risponde al primo pilastro. Costruisce però il proprio corpo con un filamento termoplastico, e questo solleva la questione di cosa ne sia di quel materiale in seguito. La fonte non spiega come il robot affronti il problema, quindi la domanda resta aperta.
Diversi aspetti restano da dimostrare. La fonte non fornisce obiettivi quantitativi per l'impronta ambientale, né tempistiche, né esempi di un robot completo che sia riutilizzato, riciclato o biodegradato nel corso del suo ciclo di vita. La fiducia di Mazzolai nell'esistenza degli ingredienti necessari è un'affermazione di convinzione, non un risultato dimostrato. Anche il pilastro dell'accessibilità è il più difficile da misurare, perché dipende dai costi e dalla distribuzione quanto dall'ingegneria.
La prossima prova per la robotica sostenibile è se saprà produrre metriche condivise ed esempi funzionanti. Senza di essi, il termine rischia di restare un'etichetta. Con essi, potrebbe offrire ai progettisti una checklist chiara quanto i benchmark prestazionali che già utilizzano.