Barbara Mazzolai et ses collaborateurs ont publié en juillet, dans Nature Machine Intelligence, un manifeste qui définit un nouveau domaine de recherche qu'ils appellent la robotique durable. Mazzolai est directrice associée chargée de la robotique à l'Institut italien de technologie (IIT) de Gênes. L'article propose une manière de concevoir les robots en tenant compte de leur impact sur la nature dès le premier croquis, plutôt qu'après leur déploiement.
« Nous devons réduire l'empreinte de notre technologie », explique-t-elle. « Il s'agit vraiment de penser autrement pour ouvrir de nouvelles perspectives à la robotique et à la société. » Dans sa vision, la durabilité est un élément central de la conception, et non une option ajoutée après coup.
Trois piliers et un cycle de vie
La robotique durable repose sur trois piliers. Premièrement, les robots doivent avoir un impact minimal sur l'environnement. Deuxièmement, ils doivent être accessibles à tous, partout dans le monde et quel que soit le milieu socioéconomique. Troisièmement, ils doivent être symbiotiques, c'est-à-dire profiter à la fois aux humains et à la nature.
Le changement de conception le plus concret décrit par Mazzolai consiste à intégrer un cycle de vie au robot. En fin de vie utile, la machine serait réutilisée, recyclée, voire biodégradée. Elle cite les plastiques et les batteries de voiture, des technologies développées sans trop se soucier de ce qu'il adviendrait d'elles une fois jetées. Son objectif : que la robotique ne reproduise pas ce schéma.
Elle se dit convaincue que tous les ingrédients nécessaires pour y parvenir sont déjà réunis. Elle s'attend aussi à ce que cette idée attire de jeunes chercheurs. « Il y a des jeunes qui veulent vraiment travailler dans ce domaine, parce que c'est l'avenir, leur avenir », dit-elle. Face aux dégâts environnementaux qui se poursuivent, ajoute-t-elle, « ils veulent développer quelque chose qui puisse aider ».
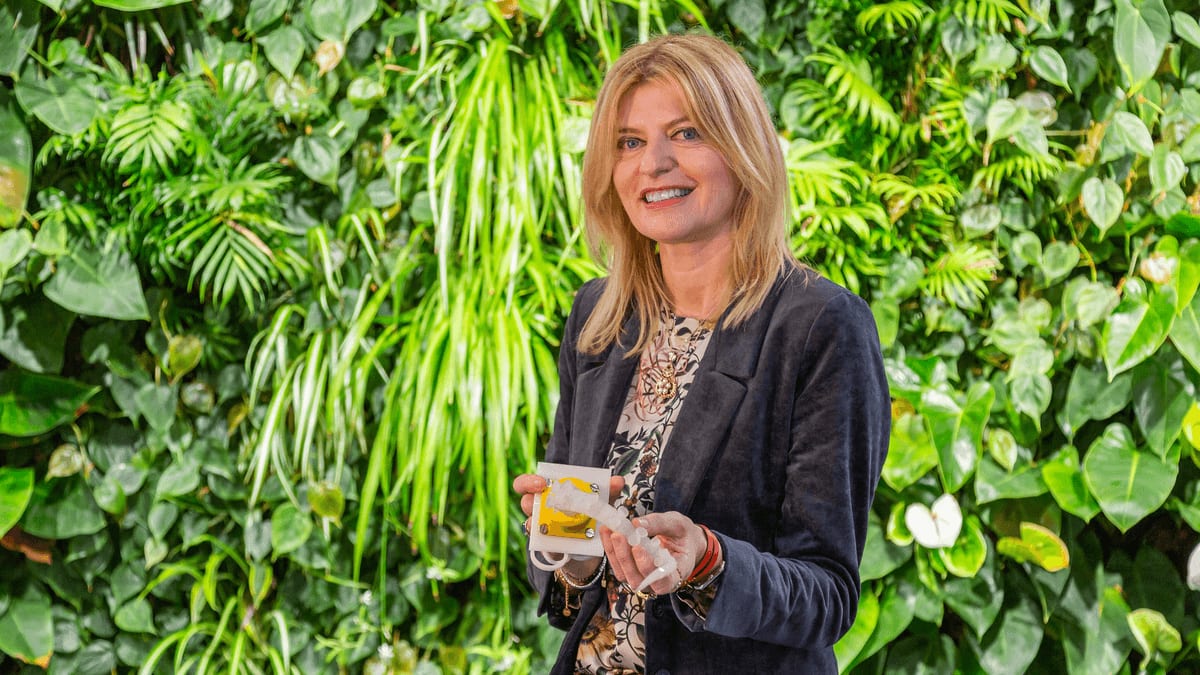
Une carrière à s'inspirer de la nature
Mazzolai a commencé comme biologiste. Elle a grandi sur la côte toscane, près de Livourne, où son père, inspecteur de santé publique et mycologue professionnel, emmenait la famille en forêt pour découvrir champignons et plantes. Elle s'inscrit en biologie à l'université de Pise en 1987 et obtient son master en 1995.
Son premier poste de recherche s'est déroulé à l'Institut de biophysique du Conseil national de la recherche italien (CNR). Elle y a étudié la circulation des métaux lourds, comme le mercure, entre les compartiments vivants et non vivants de l'environnement, en prélevant des échantillons d'eau, de sol, de légumes et de matériel humain. Elle a également obtenu en 1998 un master en gestion de l'environnement à la Scuola Superiore Sant'Anna de Pise.
En 1999, elle est engagée à Sant'Anna comme assistante de recherche auprès du bioroboticien Paolo Dario. L'université recrutait alors des biologistes pour aider à concevoir des dispositifs de surveillance de l'environnement. Elle a d'abord travaillé sur des capteurs, puis sur des robots destinés à surveiller l'air, l'eau et les sols. Devenue maître de conférences en 2004, elle a participé avec ses collègues à la conception d'un robot souple inspiré de la pieuvre. Selon elle, il a été proposé comme paradigme de la robotique souple : des machines molles, mais capables d'exercer une forte force sur leur environnement, comme l'animal.
En 2007, elle entame un doctorat en ingénierie des microsystèmes à l'université de Rome Tor Vergata. En 2009, elle devient responsable d'équipe au Center for Micro-BioRobotics de l'IIT, soutient sa thèse deux ans plus tard, puis est nommée directrice du centre. Elle souligne que peu de robots embarquent des capteurs physiques ou chimiques leur permettant de comprendre l'environnement dans lequel ils évoluent, par opposition aux capteurs qui servent à localiser le robot lui-même.
Le robot inspiré des racines
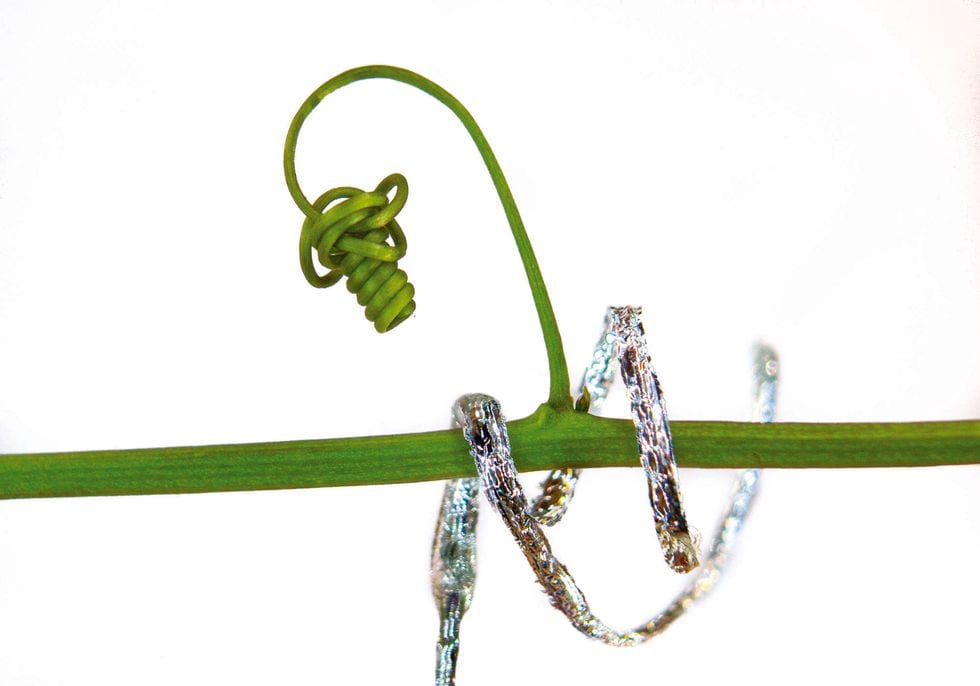
Vers 2011, Mazzolai se tourne vers les plantes comme source d'inspiration. Les racines l'intéressaient parce qu'elles explorent le sol avec une grande efficacité, et elle y voyait des applications possibles en modélisation environnementale et en agriculture de précision. Ses collègues se sont d'abord montrés sceptiques à l'idée de copier des organismes apparemment immobiles. Elle répond que les plantes grandissent tout au long de leur vie grâce à une croissance indéterminée, en adaptant leur forme et leur comportement, et en se réparant, en percevant et en communiquant.
Une racine ne croît qu'à son extrémité fine, tandis que la base, plus épaisse, reste immobile. Cela réduit les frottements et l'énergie nécessaire pour progresser dans le sol, par rapport à un foret classique qui entraîne toute la structure depuis la surface. Son équipe a reproduit ce principe avec une imprimante 3D miniaturisée placée à la pointe du robot. Elle fait passer un filament thermoplastique dans une buse chauffée et construit derrière elle un corps en forme de serpent. La pointe abrite aussi des capteurs pour éviter les obstacles et détecter les nutriments ou l'eau à proximité.
Selon Mazzolai, ce travail exige « deux cerveaux distincts » : un biologiste et un ingénieur. Il s'agit d'étudier l'organisme, d'en extraire les principes qui sous-tendent son comportement, puis de les traduire en ingénierie. « Ce n'est pas une copie des organismes naturels », affirme-t-elle.
Ce que le manifeste tranche, et ce qu'il laisse ouvert
Les sources décrivent un programme de recherche, pas un produit, et l'analyse qui suit est notre propre lecture. La principale valeur du manifeste est de nommer un ensemble de critères de conception. La robotique compte déjà de solides sous-domaines autour du bio-inspiré et des matériaux souples, et Mazzolai a contribué à construire les deux. La robotique durable pose une question différente : que laisse le robot derrière lui, et qui peut se le procurer ?
Sa comparaison avec les plastiques et les batteries de voiture est un bon argument pour agir tôt. Ces technologies se sont généralisées avant que les coûts de fin de vie ne soient pris en compte. La robotique reste encore modeste en volume : les choix de conception de fin de vie faits aujourd'hui pourraient donc influencer les pratiques avant que les grandes séries ne figent matériaux et chaînes d'approvisionnement.
Son propre robot inspiré des racines en offre une illustration partielle. Il réduit l'énergie nécessaire pour avancer dans le sol en croissant par la pointe, ce qui répond au premier pilier. Il construit son corps à partir d'un filament thermoplastique, ce qui pose la question du devenir de ce matériau ensuite. La source ne précise pas comment le robot gère ce point, la question reste donc ouverte.
Plusieurs points restent à démontrer. La source ne donne aucun objectif chiffré d'empreinte, aucun calendrier, ni aucun exemple de robot complet réutilisé, recyclé ou biodégradé sur l'ensemble de sa vie. La conviction de Mazzolai que les ingrédients nécessaires existent relève de la croyance, pas d'un résultat démontré. Le pilier de l'accessibilité est aussi le plus difficile à mesurer, car il dépend autant du coût et de la distribution que de l'ingénierie.
Le prochain test pour la robotique durable sera de produire des indicateurs communs et des exemples fonctionnels. Sans eux, le terme risque de rester une simple étiquette. Avec eux, il pourrait offrir aux concepteurs une liste de contrôle aussi claire que les benchmarks de performance qu'ils utilisent déjà.