En julio, Barbara Mazzolai y sus colaboradores publicaron en Nature Machine Intelligence un manifiesto que define una nueva área de investigación a la que llaman robótica sostenible. Mazzolai es directora asociada de robótica del Instituto Italiano de Tecnología en Génova. El artículo propone una forma de diseñar robots en la que su efecto sobre la naturaleza se tiene en cuenta desde el primer boceto y no después de su despliegue.
"Necesitamos reducir la huella de nuestra tecnología", afirma. "Se trata en realidad de pensar de otra manera para abrir nuevas posibilidades para la robótica y para la sociedad". En su planteamiento, la sostenibilidad es un componente central del diseño, no un añadido.
Tres pilares y un ciclo de vida
La robótica sostenible se apoya en tres pilares. Primero, los robots deben tener un impacto mínimo en el medioambiente. Segundo, deben estar al alcance de personas de todo el mundo y de cualquier origen socioeconómico. Tercero, deben ser simbióticos, es decir, aportar beneficios tanto a los humanos como a la naturaleza.
El cambio de diseño más concreto que describe Mazzolai es incorporar un ciclo de vida al robot. Al final de su vida útil, la máquina se reutilizaría, se reciclaría o incluso se biodegradaría. Señala los plásticos y las baterías de los automóviles como tecnologías desarrolladas sin pensar demasiado en qué ocurre cuando se desechan. Su objetivo es que la robótica no repita ese patrón.
Asegura estar convencida de que ya existen todos los ingredientes necesarios para hacerlo realidad. También espera que la idea atraiga a investigadores jóvenes. "Hay gente joven que quiere trabajar de verdad en este campo porque es el futuro, su futuro", dice. Ante el daño ambiental que continúa, añade, "quieren desarrollar algo que pueda ayudar".
Una carrera inspirada en la naturaleza
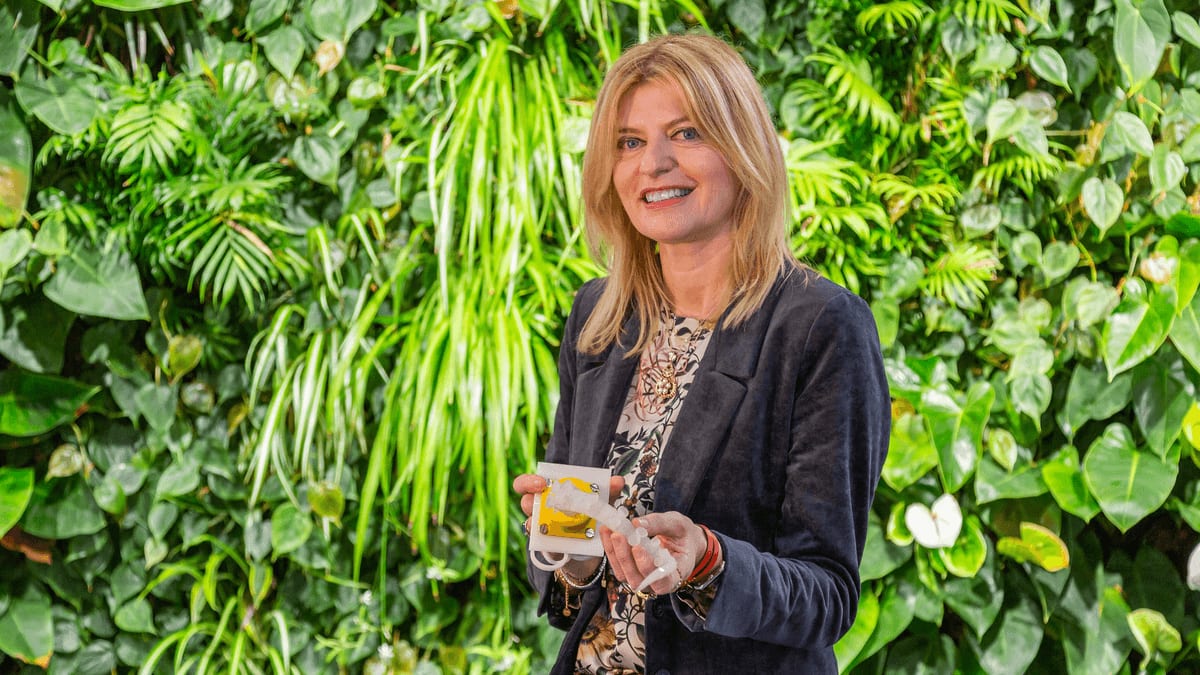
Mazzolai empezó como bióloga. Creció en la costa toscana de Italia, cerca de Liorna, donde su padre, inspector de salud pública y micólogo profesional, llevaba a la familia a los bosques para aprender sobre hongos y plantas. Se matriculó en biología en la Universidad de Pisa en 1987 y obtuvo su licenciatura en 1995.
Su primer puesto de investigación fue en el Instituto de Biofísica del Consejo Nacional de Investigación de Italia. Allí estudió cómo circulan metales pesados como el mercurio por las partes vivas e inertes del entorno, recogiendo muestras de agua, suelo, hortalizas y material humano. También completó en 1998 un máster en gestión ambiental en la Scuola Superiore Sant'Anna de Pisa.
En 1999 entró en Sant'Anna como asistente de investigación bajo la dirección del biorobotista Paolo Dario. La universidad reclutaba biólogos para ayudar a diseñar dispositivos de monitoreo ambiental. Primero trabajó en sensores y después en robots destinados a monitorear el aire, el agua y el suelo. Fue profesora asistente en 2004 y, junto con sus colegas, ayudó a diseñar un robot blando inspirado en el pulpo. Cuenta que se propuso como paradigma de la robótica blanda: máquinas blandas capaces de ejercer una gran fuerza sobre su entorno, como hace el animal.
En 2007 comenzó un doctorado en ingeniería de microsistemas en la Universidad de Roma Tor Vergata. En 2009 se convirtió en líder de equipo del Centro de Micro-BioRobótica del Instituto Italiano de Tecnología, completó su doctorado dos años después y fue ascendida a directora del centro. Señala que pocos robots incorporan sensores físicos o químicos que les permitan entender el entorno por el que se mueven, a diferencia de los sensores que sirven para ubicar al propio robot.
El robot con raíces de planta
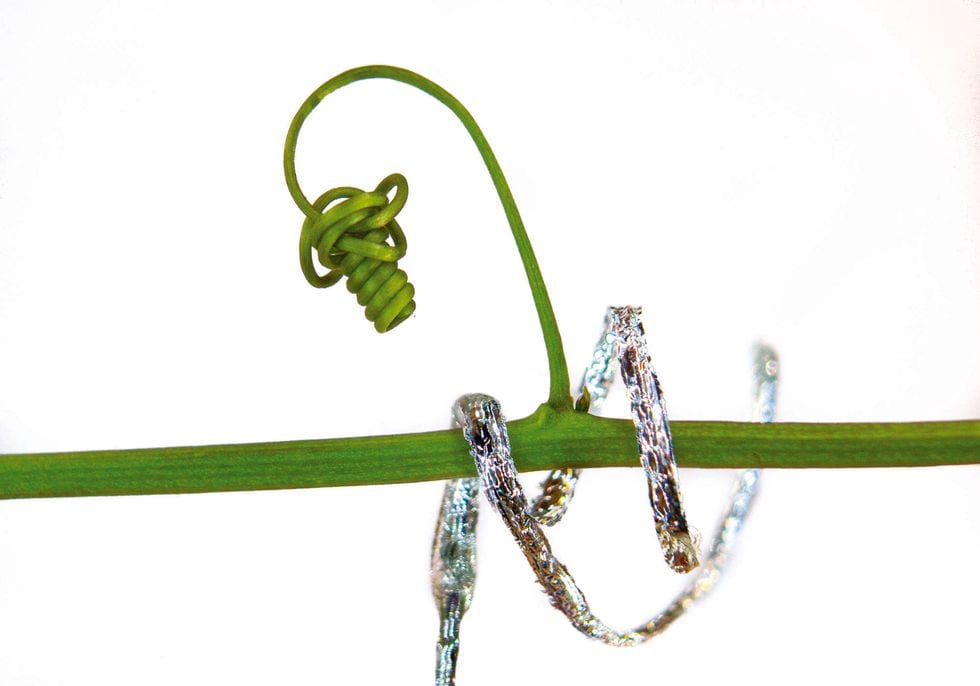
Hacia 2011, Mazzolai se volcó en las plantas como modelo. Le interesaban las raíces porque exploran el suelo con enorme eficiencia, y vio posibles aplicaciones en el modelado ambiental y la agricultura de precisión. Al principio, sus colegas se mostraron escépticos ante la idea de copiar organismos que parecen estáticos. Ella responde que las plantas crecen durante toda su vida mediante un crecimiento indeterminado, adaptando su forma y su comportamiento, y que se reparan, perciben y se comunican.
Una raíz crece solo en su fina punta, mientras que la base más gruesa permanece inmóvil. Esto reduce la fricción y la energía necesaria para abrirse paso por el suelo, en comparación con una perforadora convencional que empuja toda la estructura desde arriba. Su equipo reprodujo el principio con una impresora 3D miniaturizada en la punta del robot. Esta alimenta un filamento termoplástico a través de una boquilla caliente y construye detrás un cuerpo similar al de una serpiente. La punta también incorpora sensores para evitar obstáculos y detectar nutrientes o agua cercanos.
Mazzolai afirma que este trabajo requiere "dos cerebros distintos", uno de biólogo y otro de ingeniero. El objetivo es estudiar el organismo, extraer los principios que rigen su comportamiento y luego llevarlos a la ingeniería. "No es una copia de los organismos naturales", sostiene.
Lo que el manifiesto resuelve y lo que no
El material de origen describe una agenda de investigación, no un producto, y el análisis que sigue es una lectura propia. El principal valor del manifiesto es que da nombre a un conjunto de criterios de diseño. La robótica ya cuenta con subcampos sólidos basados en la bioinspiración y los materiales blandos, y Mazzolai ha contribuido a construir ambos. La robótica sostenible plantea otra pregunta: qué deja atrás el robot y quién puede acceder a él.
La comparación que hace con los plásticos y las baterías de los automóviles es un buen argumento para actuar pronto. Esas tecnologías se generalizaron antes de que se abordaran sus costos al final de la vida útil. La robótica sigue siendo relativamente pequeña en volumen, por lo que las decisiones de diseño sobre el fin de vida que se tomen ahora podrían marcar la práctica antes de que las grandes series de producción fijen materiales y cadenas de suministro.
Su propio robot inspirado en raíces ofrece una ilustración parcial. Reduce la energía necesaria para avanzar por el suelo al crecer desde la punta, lo que responde al primer pilar. Construye su cuerpo con filamento termoplástico, lo que plantea la pregunta de qué sucede con ese material después. La fuente no explica cómo aborda el robot este aspecto, así que la cuestión queda abierta.
Varias cosas siguen sin demostrarse. La fuente no ofrece metas cuantitativas de huella, ni plazos, ni ejemplos de un robot completo que se reutilice, recicle o biodegrade a lo largo de su vida. La confianza de Mazzolai en que existen los ingredientes necesarios es una declaración de convicción, no un resultado demostrado. El pilar de la accesibilidad es además el más difícil de medir, ya que depende tanto del costo y la distribución como de la ingeniería.
La próxima prueba para la robótica sostenible es si genera métricas compartidas y ejemplos funcionales. Sin ellos, el término corre el riesgo de quedarse en una etiqueta. Con ellos, podría darles a los diseñadores una lista de verificación tan clara como los puntos de referencia de rendimiento que ya utilizan.