Un robot di 43 x 26 x 28 millimetri, più o meno le dimensioni di un tappo di sughero, ha preparato denti di prova con un errore di posizionamento inferiore a 0,2 millimetri. Il robot odontoiatrico è stato realizzato dai ricercatori del Dipartimento di Ingegneria Biomedica dell'Università di Basilea, con il coinvolgimento dell'Università di Zurigo nello sviluppo. Il team presenta il lavoro su IEEE Transactions on Medical Robotics and Bionics.
Perché una corona richiede più visite
Una carie estesa può rendere necessaria una corona. Con la procedura attuale, il primo appuntamento comprende diversi passaggi. Il dentista rimuove la carie, otturare la cavità e prepara il dente per la corona. Poi prende un'impronta e applica una corona provvisoria.
La corona definitiva viene realizzata a partire da quell'impronta e può essere posizionata solo in un appuntamento successivo. È questo intervallo a rendere necessarie ulteriori visite di controllo.
Il gruppo di Basilea vuole accorciare questa sequenza. Nel loro concetto, il dentista esegue la scansione del dente al primo appuntamento e pianifica con precisione come rimuovere il materiale. La corona può quindi essere ordinata subito, senza attendere una seconda visita. Il robot eseguirebbe la preparazione seguendo quel piano digitale.
Un prototipo progettato per stare in una bocca
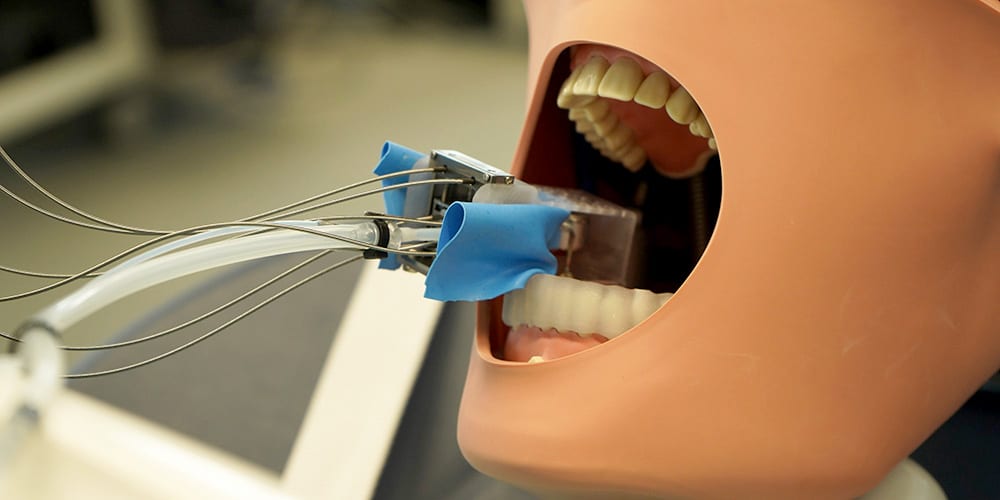
Il prototipo si chiama MIR, acronimo di Miniature Intraoral Robot. Solo il robot vero e proprio si trova accanto al paziente. Motori e sistema di controllo sono all'esterno e sono collegati tramite alberi di trasmissione flessibili, cavi e tubi. Questa soluzione mantiene ridotte le dimensioni della parte che entra in bocca.
«È progettato per essere abbastanza piccolo da stare comodamente in una bocca aperta», spiega la dott.ssa Yukiko Tomooka, prima autrice dell'articolo. Durante i test il robot è stato montato su un modello di paziente.
L'idea del sistema è nata tra i ricercatori dell'Università di Zurigo. Il progetto è stato finanziato da Innosuisse e realizzato con il Centro di odontoiatria dell'Università di Zurigo, l'azienda Camlog Biotechnologies GmbH con sede a Basilea e l'Università di Berna. Il professor Georg Rauter guida il gruppo di ricerca di Basilea, che collabora regolarmente con medici e dentisti in attività sui robot medicali.
Come sono stati condotti i test
Il team ha provato il robot odontoiatrico su modelli di denti in resina sintetica e su un materiale ceramico con una durezza simile a quella dello smalto dentale. Il robot prepara il dente in due fasi. Prima una fresa larga riduce la superficie del dente asportando materiale dall'alto. Poi una fresa più lunga e sottile lavora sui lati del dente.
L'errore di posizionamento è rimasto sotto 0,2 millimetri. Il robot ha raggiunto questo risultato senza alcun sensore che misuri o corregga direttamente la sua posizione. I ricercatori prevedono che l'errore si riduca ulteriormente con l'aggiunta dei sensori.
Il team ha anche misurato le forze generate durante la fresatura, rimaste sotto i cinque newton, circa la forza di gravità di una bottiglia d'acqua da mezzo litro. I ricercatori stanno inoltre studiando il rumore prodotto dal sistema, per valutare se sia adatto all'uso in uno studio odontoiatrico.
Il prossimo passo: sensori e telecamera
MIR non è ancora pronto per l'uso clinico. Il passo successivo è integrare sensori e una telecamera, in modo che il robot possa monitorare la propria posizione e l'avanzamento del trattamento. Rauter ne descrive un vantaggio: «Anche dopo un'interruzione di corrente, MIR saprebbe dove si trova e da dove deve riprendere, grazie ai dati dei sensori». L'obiettivo è aggiungere questi componenti senza aumentare le dimensioni del robot.
Analisi: cosa mostrano i risultati e cosa lasciano aperto
Il principale rilievo di questo lavoro sta nella combinazione di dimensioni e precisione. Un dispositivo che entra in una bocca aperta e mantiene comunque un errore sotto 0,2 millimetri affronta un problema di fondo per qualsiasi robot intraorale: lo spazio è poco e il bersaglio della fresatura è minuscolo. Collocare motori e sistema di controllo all'esterno è la scelta progettuale che rende possibile un corpo così piccolo.
Il dato sulla precisione è notevole anche per ciò che manca: il robot lo ha raggiunto senza rilevamento diretto della posizione. Questo suggerisce che meccanica e controllo siano solidi, ma significa anche che il sistema non ha ancora modo di accorgersi di aver perso la posizione o di essere stato disturbato. L'esempio dell'interruzione di corrente fatto da Rauter mostra perché sia importante: senza sensori, il robot non può ritrovare da solo il punto in cui si trovava nel lavoro.
Il vantaggio per il flusso di lavoro è plausibile ma non dimostrato. Meno appuntamenti dipendono da una catena di passaggi che devono funzionare insieme: scansione, piano digitale, preparazione robotica e ordine immediato della corona. I test riportati riguardano soltanto la fase di preparazione e sono stati eseguiti su resina sintetica e ceramica. Nessuno dei due è un dente vivo. Un paziente reale si muove, produce saliva e ha un dente dalla struttura variabile. Nessuna di queste condizioni compare nei risultati riportati.
La fonte non confronta MIR con altri sistemi odontoiatrici, quindi non se ne può ricavare alcuna classifica rispetto alla concorrenza. Si può dire che il progetto adotta un approccio diverso dal manipolo tenuto in mano dal dentista: il piano è fissato in anticipo a partire da una scansione e il robot lo esegue. Se questo garantisca un adattamento della corona migliore rispetto alla preparazione manuale non è stato dimostrato in questi test.
Restano diversi interrogativi. Il rumore è ancora in fase di studio e l'articolo non riporta un risultato con cui valutarlo. La forza di fresatura inferiore a cinque newton è un valore misurato, ma la fonte non dice come si confronti con le forze della preparazione convenzionale. Non vengono indicati prezzo, peso né tempi per le sperimentazioni cliniche.
Per il settore, il messaggio utile è circoscritto e concreto: un piccolo robot odontoiatrico azionato dall'esterno può raggiungere un obiettivo di posizionamento inferiore a 0,2 millimetri su materiali di prova. Il lavoro su sensori e telecamera dirà se potrà anche restare compatto, conoscere il proprio stato e reggere le esigenze di una bocca reale.