Un robot de 43 x 26 x 28 milímetros, más o menos del tamaño de un corcho de vino, ha preparado dientes de prueba con un error de posicionamiento inferior a 0,2 milímetros. El robot dental fue construido por investigadores del Departamento de Ingeniería Biomédica de la Universidad de Basilea, con la participación de la Universidad de Zúrich en su desarrollo. El equipo presenta el trabajo en IEEE Transactions on Medical Robotics and Bionics.
Por qué una corona requiere varias visitas
Una caries extensa puede obligar a colocar una corona en el diente. Con el procedimiento actual, la primera cita abarca varios pasos. La dentista retira la caries, rellena la cavidad y prepara el diente para la corona. Después toma una impresión y coloca una corona provisional.
La corona definitiva se fabrica a partir de esa impresión y solo puede colocarse en una cita posterior. Ese intervalo es el motivo por el que el tratamiento exige visitas de seguimiento.
El grupo de Basilea quiere acortar esta secuencia. En su concepto, el dentista escanea el diente en la primera cita y planifica con exactitud cómo debe retirarse el material. Así, la corona puede encargarse de inmediato, en lugar de esperar a una segunda visita. El robot realizaría la preparación siguiendo ese plan digital.
Un prototipo diseñado para caber en la boca
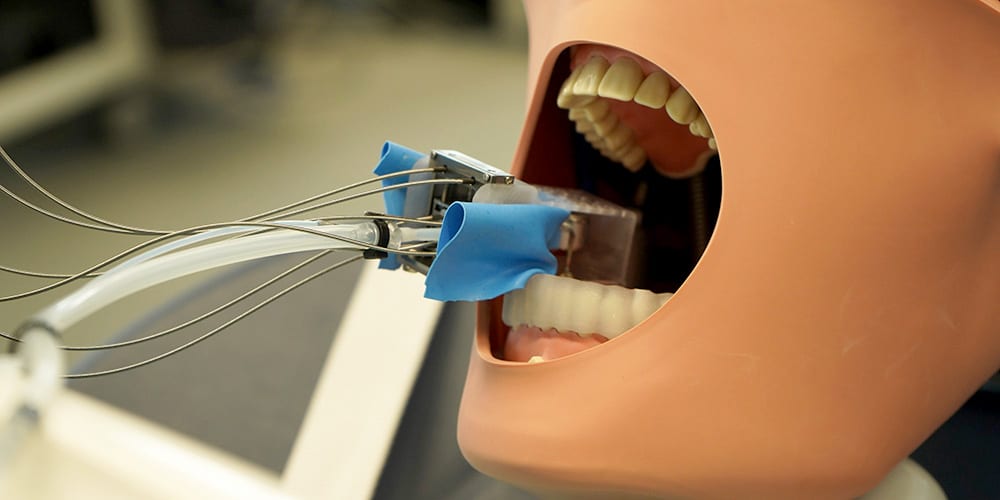
El prototipo se llama MIR, siglas de Miniature Intraoral Robot (robot intraoral miniaturizado). Solo el robot propiamente dicho se sitúa junto al paciente. Sus motores y su sistema de control están fuera de él y se conectan mediante ejes de transmisión flexibles, cables y tubos. Esa disposición mantiene pequeña la parte que va dentro de la boca.
«Está diseñado para ser lo bastante pequeño como para caber cómodamente en una boca abierta», explica la Dra. Yukiko Tomooka, primera autora del artículo. Durante el trabajo, el robot se montó sobre un modelo de paciente.
La idea del sistema surgió de investigadores de la Universidad de Zúrich. El proyecto contó con financiación de Innosuisse y se desarrolló junto con el Centro de Odontología de la Universidad de Zúrich, la empresa Camlog Biotechnologies GmbH, con sede en Basilea, y la Universidad de Berna. El profesor Georg Rauter dirige el grupo de investigación en Basilea, que colabora de forma habitual con médicos y dentistas en activo en el desarrollo de robots médicos.
Cómo se realizaron las pruebas
El equipo probó el robot dental en modelos dentales de resina sintética y en un material cerámico con una dureza similar a la del esmalte dental. El robot prepara un diente en dos fases. Primero, una fresa ancha reduce la superficie del diente retirando material desde arriba. Después, una fresa más larga y delgada trabaja los laterales del diente.
El error de posicionamiento se mantuvo por debajo de 0,2 milímetros. El robot logró esta cifra sin ningún sensor que mida o corrija directamente su posición. Los investigadores esperan que el error se reduzca aún más cuando se incorporen sensores.
El equipo también midió las fuerzas generadas durante el fresado, que se mantuvieron por debajo de cinco newtons, aproximadamente la fuerza gravitatoria de una botella de agua de medio litro. Además, los investigadores estudian el ruido que produce el sistema para valorar si resulta adecuado para su uso en una clínica dental.
Lo siguiente: sensores y una cámara
MIR aún no está listo para uso clínico. El próximo paso es integrar sensores y una cámara para que el robot pueda supervisar su propia posición y el avance del tratamiento. Rauter describe una ventaja: «Incluso tras un corte de suministro eléctrico, MIR sabría dónde está y por dónde debe continuar gracias a los datos de los sensores». El objetivo es añadir estos componentes sin aumentar el tamaño del robot.
Análisis: qué muestran los resultados y qué dejan abierto
La principal relevancia de este trabajo es la combinación de tamaño y precisión. Un dispositivo que cabe en una boca abierta y aun así mantiene un error inferior a 0,2 milímetros resuelve un problema básico de cualquier robot intraoral: el espacio es reducido y el objetivo del fresado, diminuto. Colocar los motores y el sistema de control fuera del dispositivo es la decisión de diseño que hace posible un cuerpo tan pequeño.
La cifra de precisión también llama la atención por lo que le falta: el robot la alcanzó sin detección directa de la posición. Esto sugiere que la mecánica y el control son sólidos, pero también significa que el sistema todavía no puede detectar si se ha desviado o ha sufrido una perturbación. El ejemplo del corte eléctrico de Rauter muestra por qué importa. Sin sensores, el robot no puede recuperar por sí solo su posición en una intervención.
La ventaja en el flujo de trabajo es plausible, pero no está demostrada. Reducir el número de citas depende de que funcione una cadena de pasos: el escaneo, el plan digital, la preparación robótica y el encargo inmediato de la corona. Las pruebas publicadas solo cubren el paso de preparación y se hicieron con resina sintética y cerámica, materiales que no son un diente vivo. Un paciente real se mueve, produce saliva y tiene un diente de estructura variable. Ninguna de estas condiciones aparece en los resultados publicados.
La fuente no compara MIR con otros sistemas dentales, por lo que no se puede establecer una clasificación frente a la competencia. Lo que sí puede decirse es que el diseño adopta un enfoque distinto al de la turbina manual del dentista: el plan se fija de antemano a partir de un escaneo y el robot lo ejecuta. Estas pruebas no han demostrado si eso se traduce en un mejor ajuste de la corona que la preparación manual.
Quedan varias preguntas abiertas. El ruido sigue en estudio y el artículo no ofrece ningún resultado con el que valorarlo. La fuerza de fresado inferior a cinco newtons es un valor medido, pero la fuente no indica cómo se compara con las fuerzas de una preparación convencional. Tampoco se mencionan precio, peso ni plazos para ensayos clínicos.
Para el sector, la conclusión útil es concreta y acotada: un robot dental pequeño, accionado desde el exterior, puede cumplir un objetivo de posicionamiento inferior a 0,2 milímetros en materiales de prueba. El trabajo con sensores y cámara dirá si además puede seguir siendo compacto, conocer su propio estado y responder a las exigencias de una boca real.