Un robot de 43 x 26 x 28 millimètres, soit à peu près la taille d'un bouchon de liège, a préparé des dents d'essai avec une erreur de positionnement inférieure à 0,2 millimètre. Ce robot dentaire a été conçu par des chercheurs du Département de génie biomédical de l'Université de Bâle, avec la participation de l'Université de Zurich à son développement. L'équipe présente ses travaux dans la revue IEEE Transactions on Medical Robotics and Bionics.
Pourquoi une couronne exige plusieurs rendez-vous
Une grosse carie peut nécessiter la pose d'une couronne. Dans le protocole actuel, le premier rendez-vous comprend plusieurs étapes. Le dentiste retire la carie, comble la cavité et prépare la dent en vue de la couronne. Il prend ensuite une empreinte et pose une couronne provisoire.
La couronne définitive est fabriquée à partir de cette empreinte. Elle ne peut être posée que lors d'un rendez-vous ultérieur. C'est ce délai qui explique pourquoi le traitement nécessite des consultations de suivi.
L'équipe de Bâle souhaite raccourcir cette séquence. Dans leur concept, le dentiste scanne la dent dès le premier rendez-vous et planifie précisément la quantité de matière à retirer. La couronne peut alors être commandée immédiatement, sans attendre une seconde visite. Le robot réaliserait la préparation selon ce plan numérique.
Un prototype conçu pour tenir dans une bouche
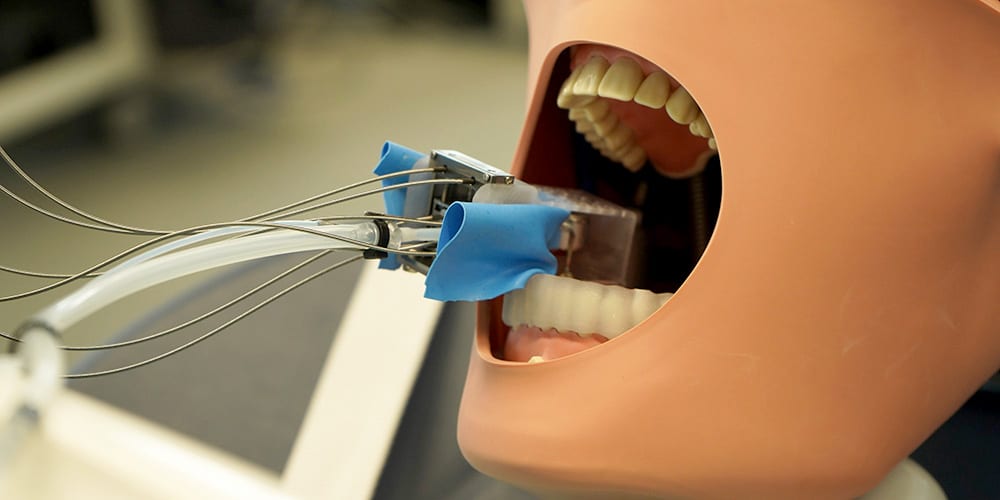
Le prototype s'appelle MIR, acronyme de Miniature Intraoral Robot (robot intraoral miniature). Seul le robot proprement dit se trouve près du patient. Ses moteurs et son système de commande sont déportés à l'extérieur et reliés par des arbres de transmission flexibles, des câbles et des tuyaux. Cette architecture permet de garder très compacte la partie placée dans la bouche.
« Il est conçu pour être suffisamment petit pour tenir confortablement dans une bouche ouverte », explique la Dre Yukiko Tomooka, première autrice de l'article. Pendant les travaux, le robot était monté sur un modèle de patient.
L'idée du système est née chez des chercheurs de l'Université de Zurich. Le projet a été financé par Innosuisse et mené avec le Centre de médecine dentaire de l'Université de Zurich, l'entreprise bâloise Camlog Biotechnologies GmbH et l'Université de Berne. Le professeur Georg Rauter dirige le groupe de recherche de Bâle, qui collabore régulièrement avec des médecins et des dentistes en exercice sur des robots médicaux.
Comment les essais ont été menés
L'équipe a testé le robot dentaire sur des modèles de dents en résine synthétique et sur un matériau céramique dont la dureté est proche de celle de l'émail dentaire. Le robot prépare une dent en deux temps. D'abord, une fraise large réduit la surface de la dent en enlevant de la matière par le dessus. Ensuite, une fraise plus longue et plus fine travaille les flancs de la dent.
L'erreur de positionnement est restée inférieure à 0,2 millimètre. Le robot a atteint ce résultat sans aucun capteur mesurant ou corrigeant directement sa position. Les chercheurs s'attendent à ce que l'erreur diminue encore une fois les capteurs ajoutés.
L'équipe a également mesuré les forces générées pendant le fraisage. Elles sont restées inférieures à cinq newtons, soit à peu près le poids d'une bouteille d'eau d'un demi-litre. Les chercheurs étudient aussi le bruit produit par le système, afin de déterminer s'il est compatible avec une utilisation en cabinet dentaire.
Les capteurs et une caméra, prochaine étape
MIR n'est pas prêt pour un usage clinique. La prochaine étape consiste à intégrer des capteurs et une caméra afin que le robot puisse surveiller sa propre position et l'avancement du traitement. Georg Rauter en décrit un avantage : « Même après une coupure de courant, MIR saurait où il se trouve et où il doit reprendre, grâce aux données des capteurs. » L'objectif est d'ajouter ces composants sans agrandir le robot.
Analyse : ce que montrent les résultats et ce qu'ils laissent en suspens
L'intérêt principal de ces travaux tient à l'association de la compacité et de la précision. Un dispositif qui tient dans une bouche ouverte tout en maintenant une erreur inférieure à 0,2 millimètre répond à un problème fondamental pour tout robot intraoral : l'espace est réduit et la cible du fraisage est minuscule. Le déport des moteurs et du système de commande à l'extérieur est le choix de conception qui rend possible un corps aussi petit.
Le chiffre de précision est aussi remarquable par ce qui lui manque : le robot l'a obtenu sans aucune mesure directe de sa position. Cela laisse penser que la mécanique et la commande sont solides, mais cela signifie aussi que le système n'a pas encore les moyens de détecter une dérive ou une perturbation. L'exemple de la coupure de courant évoqué par Georg Rauter montre pourquoi c'est important : sans capteurs, le robot ne peut pas retrouver seul sa place au cours d'une intervention.
L'avantage en matière de parcours de soins est plausible, mais pas démontré. Réduire le nombre de rendez-vous suppose que toute une chaîne d'étapes fonctionne de concert : le scan, le plan numérique, la préparation robotisée et la commande immédiate de la couronne. Les essais rapportés ne portent que sur l'étape de préparation, et ils ont été réalisés sur de la résine synthétique et de la céramique. Aucun de ces matériaux n'est une dent vivante. Un vrai patient bouge, produit de la salive et présente une dent de structure variable. Aucune de ces conditions n'apparaît dans les résultats rapportés.
La source ne compare pas MIR à d'autres systèmes dentaires : on ne peut donc en tirer aucun classement face à la concurrence. On peut en revanche dire que la conception adopte une approche différente de celle de la fraise tenue à la main par le dentiste. Le plan est fixé à l'avance à partir d'un scan, et le robot l'exécute. Reste à savoir si cela donne un meilleur ajustement de la couronne qu'une préparation manuelle, ce que ces essais n'ont pas montré.
Plusieurs questions restent ouvertes. Le bruit est encore à l'étude, et l'article ne donne aucun résultat permettant de l'évaluer. La force de fraisage inférieure à cinq newtons est une valeur mesurée, mais la source ne précise pas comment elle se compare à celle d'une préparation conventionnelle. Aucun prix, aucun poids ni aucun calendrier d'essais cliniques n'est indiqué.
Pour le secteur, l'enseignement utile est précis et concret : un petit robot dentaire entraîné à distance peut atteindre un objectif de positionnement inférieur à 0,2 millimètre sur des matériaux d'essai. Les travaux sur les capteurs et la caméra diront s'il peut aussi rester compact, connaître son propre état et répondre aux exigences d'une vraie bouche.