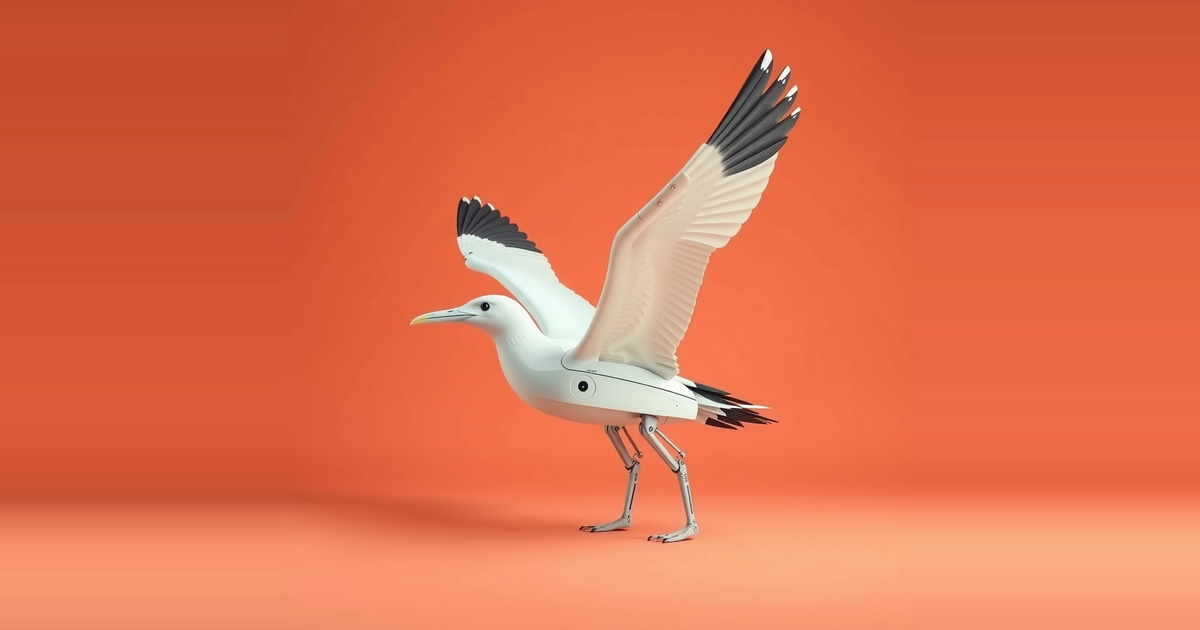
Un robot chiamato ALBATROSS può essere rilasciato in volo, scendere fino all'acqua ruotando sulle proprie ali senza paracadute, raddrizzarsi dopo l'ammaraggio e poi usare quelle stesse ali come vele. Il robot albatross nasce all'AIR Lab della Singapore University of Technology and Design, e il lavoro è descritto in un articolo pubblicato su Science Robotics.
Il nome è l'acronimo di Airborne Lander with Buoyant AuToROtating Sailing Sensor. Il team lo definisce un robot ibrido aereo-marino. È progettato per passare dall'aria all'acqua e poi spostarsi sulla superficie sfruttando il vento, senza ricorrere a un sistema distinto per ogni fase.
Discesa senza paracadute
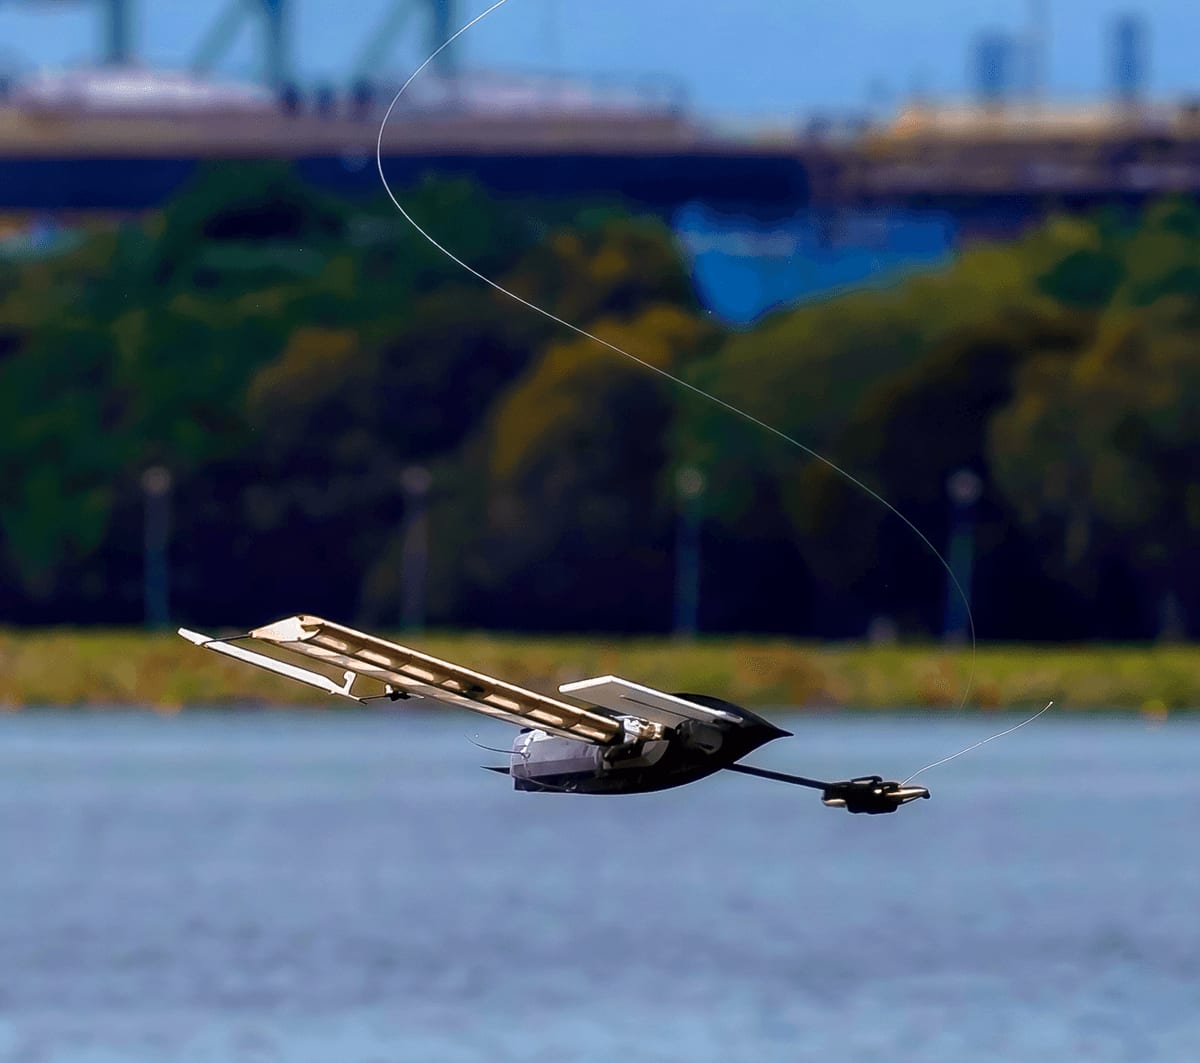
ALBATROSS viene lanciato dall'alto. Durante la caduta entra in autorotazione: le ali rigide ruotano mentre il robot scende e ne rallentano la caduta. Secondo il team, questo gli consente di raggiungere l'acqua senza paracadute.
Rinunciare al paracadute elimina un componente che altrimenti andrebbe trasportato per un solo utilizzo. A svolgere quel compito sono invece le ali. I progettisti spiegano che l'obiettivo è far lavorare il più possibile la struttura fisica stessa.
Dopo il contatto con l'acqua, il robot si raddrizza in modo passivo. La fonte parla di autoraddrizzamento dopo l'ammaraggio e non descrive alcun motore o meccanismo attivo. Il robot si porta nell'orientamento corretto grazie alla sua stessa costruzione.
Le stesse ali diventano vele
Una volta in posizione verticale sull'acqua, ALBATROSS riutilizza le ali rigide come vele. Da lì naviga in autonomia, spinto dal vento. Le ali svolgono quindi tre funzioni: rallentare la discesa e, dopo l'ammaraggio, catturare il vento per la propulsione.
Il team precisa che tutto ciò avviene con un'attuazione minima. Invece di portare con sé un insieme di componenti per la discesa aerea, un altro per l'atterraggio e un terzo per la propulsione marina, il robot usa un solo set di ali per tutto il tempo. Meno sistemi separati significa meno parti da trasportare e, in linea di principio, meno energia consumata dopo il dispiegamento.
Cosa vogliono scoprire i ricercatori
Il team imposta il progetto come una domanda su un'intera classe di piattaforme: robot di questo tipo potrebbero unire un rapido dispiegamento aereo a un rilevamento marino persistente ed efficiente dal punto di vista energetico? Il riferimento a un sensore a vela nel nome indica il ruolo previsto: un dispositivo che arriva velocemente dall'alto e poi resta sull'acqua.
La descrizione non fornisce dimensioni, peso, quota di lancio, velocità di navigazione, autonomia o i sensori che il robot potrebbe montare. Non dice nemmeno per quanto tempo possa restare in mare né come si sia comportato in acque aperte. Sono dettagli necessari per valutare quanto il progetto sia realmente praticabile.
Altri lavori nello stesso settore
ALBATROSS è uno dei diversi progetti riconfigurabili e bioispirati comparsi nella stessa settimana. Un laboratorio dell'Università di Toronto ha sviluppato un piede leggero e cedevole per un robot saltatore. Abbina un piede planare, montato su un giunto sferico cedevole che gli permette di autoallinearsi, a punte integrate che garantiscono presa su terreni irregolari o scivolosi.
Il General Robotics Lab ha presentato HARP, una piattaforma in cui robot aerei dispiegabili in modo indipendente si riconfigurano fisicamente per unire le proprie capacità nelle operazioni sul campo. Daniel Zhu, studente delle superiori in Canada, ha realizzato un braccio autocostruente a basso costo per gli interventi in caso di catastrofe. Si divide in tre moduli su ruote che si spostano separatamente e si agganciano con un meccanismo a scatto a molla, così le parti riescono a passare attraverso varchi tra le macerie che un braccio intero non potrebbe attraversare.
A IROS, inoltre, Sharpa ha presentato tre prodotti: D01, un robot con sensori tattili per la manipolazione destra; W02, una mano destra ultracompatta; e AE01, un guanto-esoscheletro aptico per la raccolta di dati.
Analisi: perché il robot albatross è importante e cosa resta da dimostrare
L'idea più utile del robot albatross è il consolidamento. La maggior parte dei sistemi di rilevamento dispiegabili deve risolvere separatamente discesa, atterraggio e movimento, e ogni soluzione aggiunge massa e punti di guasto. ALBATROSS affida tutti e tre i compiti a un'unica coppia di ali. È un'argomentazione progettuale, e ragionevole: un componente multifunzione evita la massa aggiuntiva dell'hardware dedicato a un solo scopo.
Il confronto con gli altri progetti della stessa settimana è istruttivo. Anche il braccio modulare e HARP suddividono una capacità su moduli fisici che cambiano configurazione. ALBATROSS si distingue perché cambia la funzione di una singola struttura nelle diverse fasi della missione. Entrambi gli approcci rispondono allo stesso vincolo: un robot deve raggiungere un sito prima di poter essere utile.
L'aspetto ancora da dimostrare è la persistenza. La propulsione eolica è efficiente in teoria, perché il robot non deve portare carburante per muoversi. Ma il team presenta il rilevamento marino di lunga durata come una domanda di interesse, non come un risultato. Il materiale disponibile non fornisce dati di autonomia, né le condizioni di vento in cui il robot può navigare, né informazioni su quanto bene mantenga la rotta.
Anche due meccanismi richiedono più prove di quante una descrizione possa offrirne. L'autoraddrizzamento passivo deve funzionare in modo affidabile anche con il moto ondoso, non solo in acqua calma. L'autorotazione deve produrre un atterraggio abbastanza morbido da far sopravvivere il carico utile dei sensori. La fonte afferma che entrambi avvengono, ma non indica tassi di successo né condizioni.
La pubblicazione su una rivista sottoposta a revisione paritaria è un punto a favore. Le questioni aperte sono quantitative: a che distanza, per quanto tempo, con quale meteo e trasportando cosa. Finché questi dati non saranno pubblicati, ALBATROSS va letto come una dimostrazione funzionante di un progetto a struttura unica, non ancora come una piattaforma collaudata per il rilevamento oceanico.