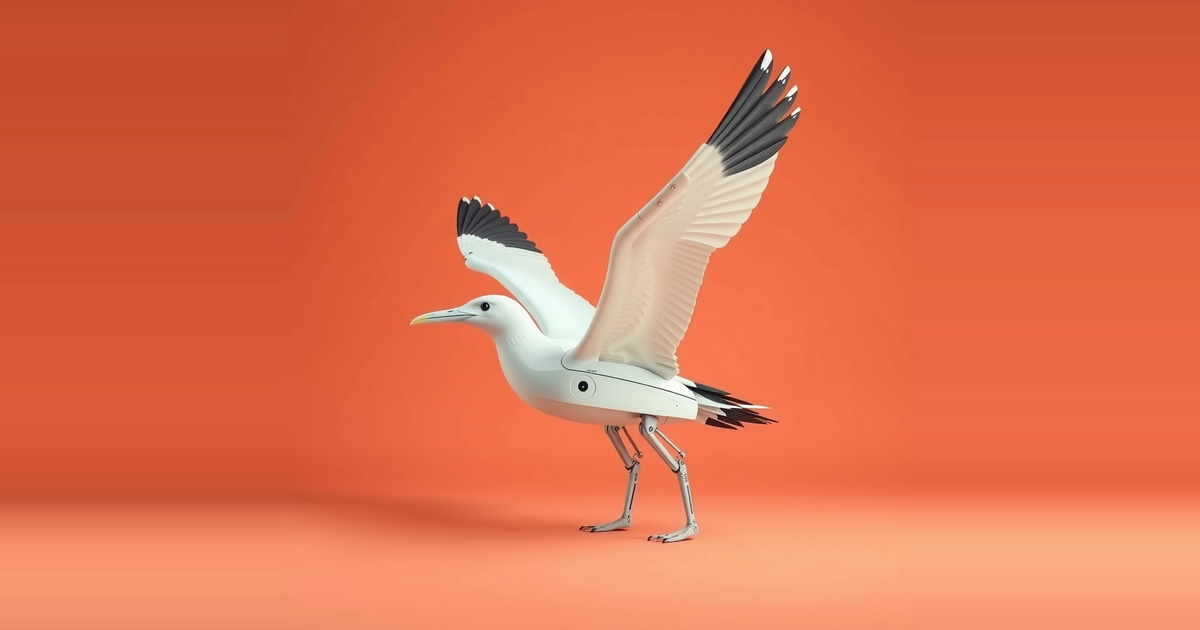
Un robot baptisé ALBATROSS peut être largué depuis les airs, descendre en vrille jusqu'à l'eau grâce à ses propres ailes sans parachute, se redresser après l'amerrissage, puis utiliser ces mêmes ailes comme voiles. Le robot albatros vient de l'AIR Lab de la Singapore University of Technology and Design, et ces travaux sont décrits dans un article publié dans Science Robotics.
Le nom est l'acronyme de Airborne Lander with Buoyant AuToROtating Sailing Sensor. L'équipe parle d'un robot hybride aéro-marin. Il est conçu pour passer de l'air à l'eau, puis se déplacer à la surface grâce à la force du vent, sans système distinct pour chaque étape.
Une descente sans parachute
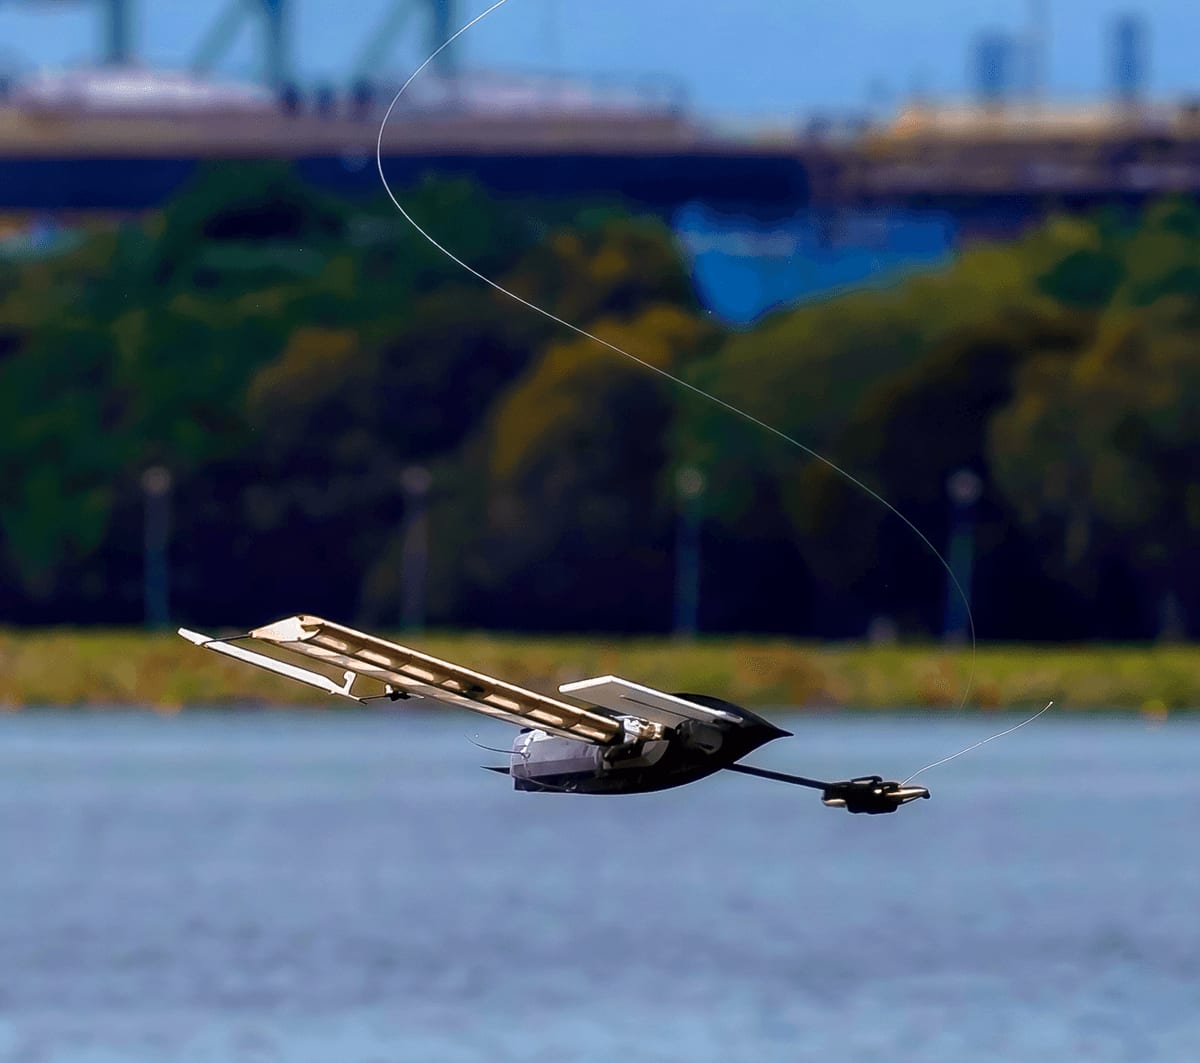
ALBATROSS est largué depuis les airs. Pendant sa chute, il entre en autorotation : ses ailes rigides tournent au fil de la descente et ralentissent la chute. Selon l'équipe, cela lui permet d'atteindre l'eau sans parachute.
Se passer de parachute évite d'embarquer un composant à usage unique. Ce sont les ailes qui remplissent ce rôle. Les concepteurs expliquent que l'objectif est de faire assumer le plus de fonctions possible à la structure physique elle-même.
Après le contact avec l'eau, le robot se redresse de façon passive. La source décrit un auto-redressement après l'amerrissage et ne mentionne aucun moteur ni mécanisme actif pour cela. Le robot retrouve la bonne orientation grâce à sa conception.
Les mêmes ailes deviennent des voiles
Une fois à l'endroit sur l'eau, ALBATROSS réutilise ses ailes rigides comme voiles. Il navigue alors de façon autonome, propulsé par le vent. Les ailes remplissent donc trois fonctions : ralentir la descente, puis, après l'amerrissage, capter le vent pour la propulsion.
L'équipe indique que cela se fait avec un actionnement minimal. Plutôt que d'embarquer un matériel pour la descente aérienne, un autre pour l'amerrissage et un troisième pour la propulsion marine, le robot utilise un seul jeu d'ailes du début à la fin. Moins de systèmes distincts, c'est moins de pièces à transporter et, en principe, moins d'énergie dépensée après le déploiement.
Ce que les chercheurs cherchent à savoir
L'équipe présente le projet comme une question portant sur une catégorie de plateformes. Elle se demande si des robots de ce type pourraient allier déploiement aérien rapide et détection marine persistante et économe en énergie. La mention d'un capteur navigant dans le nom indique le rôle visé : un dispositif qui arrive vite par les airs, puis reste sur l'eau.
La description ne précise ni la taille du robot, ni son poids, ni la hauteur de largage, la vitesse de navigation, l'autonomie ou les capteurs embarqués. Elle n'indique pas non plus combien de temps il peut rester en mer ni comment il s'est comporté en eau libre. Ces informations seraient nécessaires pour juger du caractère pratique de la conception.
D'autres travaux dans le même domaine
ALBATROSS fait partie de plusieurs conceptions reconfigurables et bio-inspirées apparues la même semaine. Un laboratoire de l'Université de Toronto a mis au point un pied léger et souple pour un robot sauteur. Il associe un pied plan monté sur une articulation sphérique souple, qui lui permet de s'auto-aligner, à des picots intégrés assurant l'adhérence sur un sol inégal ou glissant.
Le General Robotics Lab a présenté HARP, une plateforme dans laquelle des robots aériens déployables indépendamment se reconfigurent physiquement pour combiner leurs capacités lors d'opérations sur le terrain. Un lycéen canadien, Daniel Zhu, a construit un bras auto-assemblable à bas coût pour l'intervention en cas de catastrophe. Il se divise en trois modules à roues qui se déplacent séparément et s'arriment par un mécanisme à verrouillage à ressort, de sorte que les éléments peuvent passer dans des interstices de décombres où un bras complet ne passerait pas.
Sharpa a également dévoilé trois produits à l'IROS : le D01, un robot doté de détection tactile pour la manipulation dextre ; le W02, une main dextre ultracompacte ; et l'AE01, un gant de données exosquelette haptique.
Analyse : pourquoi ce robot albatros est important, et ce qui reste à prouver
L'idée la plus intéressante du robot albatros est la consolidation. La plupart des systèmes de détection déployables doivent résoudre séparément la descente, l'atterrissage et le déplacement, et chaque solution ajoute de la masse et des points de défaillance. ALBATROSS confie ces trois fonctions à une seule paire d'ailes. C'est un argument de conception, et il est raisonnable. Une pièce polyvalente évite la masse supplémentaire d'un matériel à fonction unique.
La comparaison avec les autres conceptions de la même semaine est instructive. Le bras modulaire et HARP répartissent eux aussi une capacité entre des modules physiques qui changent de configuration. ALBATROSS se distingue en changeant la fonction d'une structure unique selon les phases de la mission. Les deux approches répondent à la même contrainte : un robot doit atteindre un site avant de pouvoir y être utile.
L'affirmation de persistance est la partie qui reste à démontrer. La propulsion par le vent est économe en énergie en principe, puisque le robot n'a pas besoin d'emporter de carburant pour se déplacer. Mais l'équipe présente la détection marine de longue durée comme une question qui l'intéresse, et non comme un résultat. Les éléments disponibles ne donnent ni chiffres d'autonomie, ni conditions de vent dans lesquelles le robot peut naviguer, ni données sur sa capacité à tenir un cap.
Deux mécanismes nécessitent aussi davantage de preuves qu'une simple description ne peut en fournir. L'auto-redressement passif doit fonctionner de manière fiable dans les vagues, et pas seulement en eau calme. L'autorotation doit produire un amerrissage assez doux pour que la charge utile de capteurs survive. La source affirme que les deux fonctionnent, mais ne donne ni taux de réussite ni conditions d'essai.
Le fait que l'article ait été publié dans une revue à comité de lecture joue en sa faveur. Les points en suspens sont quantitatifs : jusqu'où, combien de temps, par quel temps et avec quelle charge. Tant que ces données ne sont pas publiées, ALBATROSS doit être considéré comme une démonstration fonctionnelle d'une conception à structure unique, et pas encore comme une plateforme éprouvée de détection océanique.