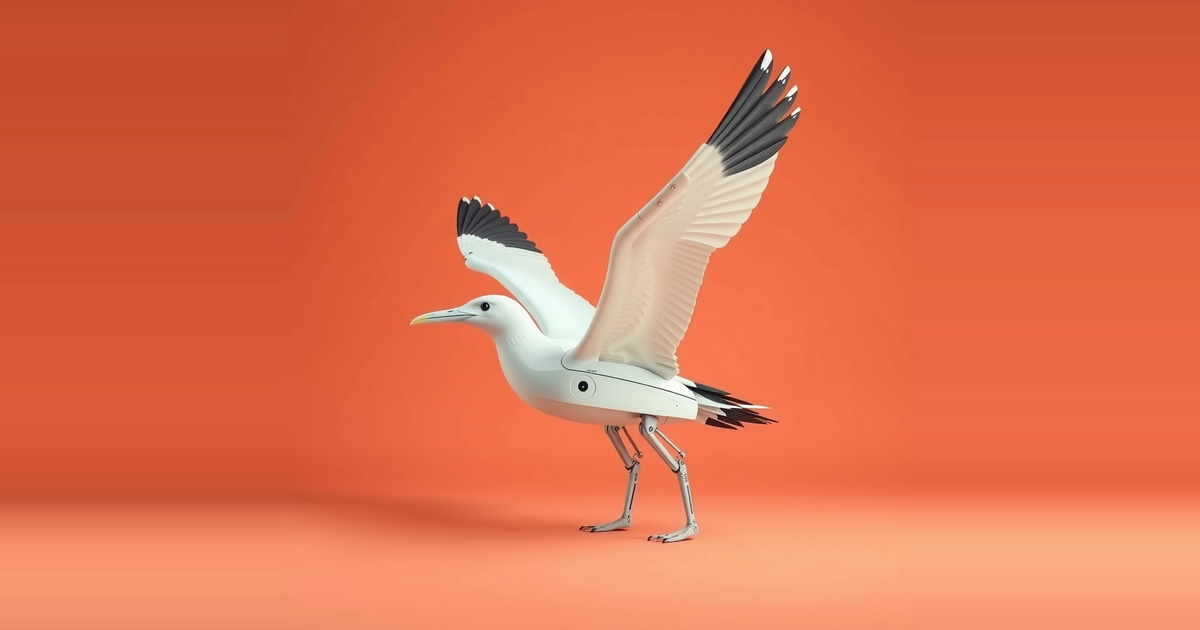
Un robot llamado ALBATROSS puede soltarse desde el aire, descender girando hasta el agua sobre sus propias alas sin paracaídas, enderezarse solo tras el amerizaje y usar esas mismas alas como velas. El robot albatros procede del AIR Lab de la Universidad de Tecnología y Diseño de Singapur (SUTD), y el trabajo se describe en un artículo publicado en Science Robotics.
El nombre responde a las siglas en inglés de Airborne Lander with Buoyant AuToROtating Sailing Sensor. El equipo lo define como un robot híbrido aeromarino. Está diseñado para pasar del aire al agua y luego desplazarse por la superficie impulsado por el viento, sin necesitar un sistema distinto para cada etapa.
Descenso sin paracaídas
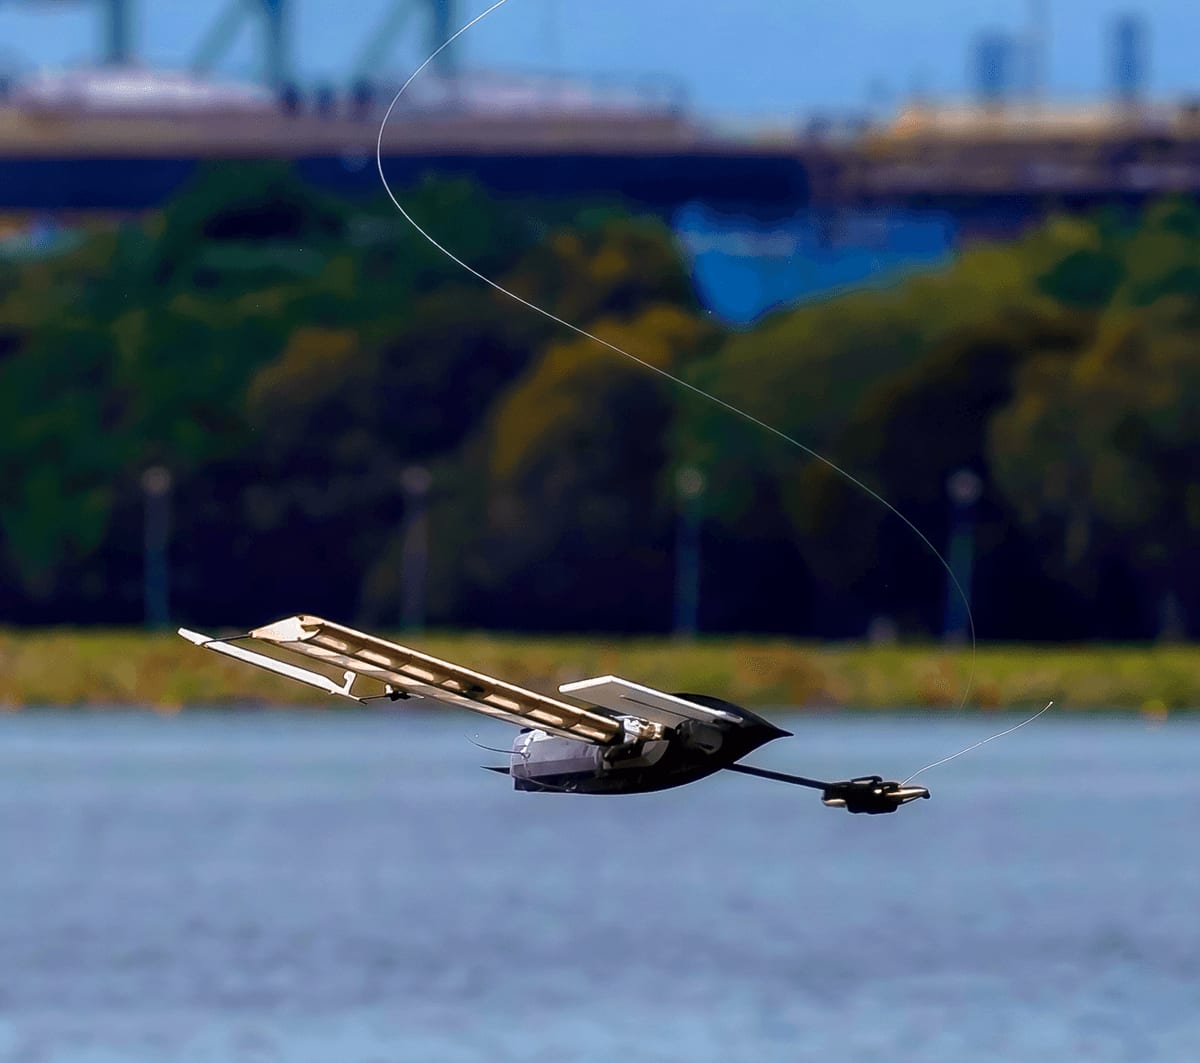
ALBATROSS se lanza desde el aire. Durante la caída entra en autorrotación: sus alas rígidas giran mientras el robot desciende y frenan la caída. Según el equipo, esto le permite llegar al agua sin paracaídas.
Prescindir del paracaídas elimina un componente que de otro modo se transportaría para un solo uso. Las alas cumplen esa función. Los diseñadores explican que el objetivo es que la propia estructura física haga el mayor trabajo posible.
Tras el contacto con el agua, el robot se endereza de forma pasiva. La fuente lo describe como autoenderezamiento tras el amerizaje y no menciona ningún motor ni mecanismo activo para lograrlo. El robot queda en la orientación correcta gracias a cómo está construido.
Las mismas alas se convierten en velas
Una vez en posición vertical sobre el agua, ALBATROSS reutiliza sus alas rígidas como velas. Después navega de forma autónoma, impulsado por el viento. Así, las alas cumplen tres funciones: frenar el descenso y, tras el amerizaje, captar el viento para la propulsión.
El equipo señala que todo esto se logra con una actuación mínima. En lugar de llevar un conjunto de hardware para el descenso aéreo, otro para el aterrizaje y un tercero para la propulsión marina, el robot usa un único juego de alas en todo el proceso. Menos sistemas independientes implica menos piezas que transportar y, en principio, menos energía consumida tras el despliegue.
Lo que los investigadores quieren averiguar
El equipo plantea el proyecto como una pregunta sobre toda una clase de plataformas: si robots como este podrían combinar el despliegue aéreo rápido con una detección marina persistente y eficiente en energía. La referencia del nombre a un sensor a vela apunta al papel previsto: un dispositivo que llega rápido desde el aire y después permanece en el agua.
La descripción no indica el tamaño, el peso, la altura de lanzamiento, la velocidad de navegación, el alcance ni los sensores que llevaría. Tampoco aclara cuánto tiempo puede permanecer en el mar ni cómo se comportó en aguas abiertas. Son datos necesarios para juzgar qué tan práctico es el diseño.
Otros avances en el mismo campo
ALBATROSS es uno de varios diseños reconfigurables y bioinspirados que aparecieron la misma semana. Un laboratorio de la Universidad de Toronto ha desarrollado una almohadilla de pie ligera y flexible para un robot saltarín. Combina un pie plano sobre una articulación esférica flexible, que permite que el pie se autoalinee, con espinas integradas para agarrarse en terreno irregular o resbaladizo.
El General Robotics Lab presentó HARP, una plataforma en la que robots aéreos desplegables de forma independiente se reconfiguran físicamente para combinar sus capacidades en operaciones de campo. Daniel Zhu, un estudiante de secundaria en Canadá, construyó un brazo autoconstruible de bajo costo para respuesta a desastres. Se divide en tres módulos con ruedas que se desplazan por separado y se acoplan mediante un mecanismo de bloqueo por resorte, de modo que las piezas pueden pasar por huecos entre escombros por los que un brazo completo no cabría.
Sharpa también presentó tres productos en IROS: D01, un robot con sensado táctil para manipulación diestra; W02, una mano diestra ultracompacta; y AE01, un guante de datos con exoesqueleto háptico.
Análisis: por qué importa el robot albatros y qué aún no está demostrado
La idea más valiosa del robot albatros es la consolidación. La mayoría de los sistemas de sensado desplegables deben resolver por separado el descenso, el aterrizaje y el desplazamiento, y cada solución añade masa y puntos de fallo. ALBATROSS asigna los tres trabajos a un solo par de alas. Es un argumento de diseño, y razonable: una pieza que cumple varias funciones evita la masa adicional del hardware de propósito único.
La comparación con los otros diseños de la misma semana resulta instructiva. El brazo modular y HARP también reparten una capacidad entre módulos físicos que cambian de configuración. ALBATROSS se diferencia en que cambia la función de una sola estructura a lo largo de las fases de la misión. Ambos enfoques abordan la misma limitación: un robot debe llegar a un sitio antes de poder ser útil allí.
La promesa de persistencia es la parte que sigue sin demostrarse. La propulsión eólica es eficiente en energía en principio, ya que el robot no necesita llevar combustible para moverse. Pero el equipo presenta la detección marina de larga duración como una pregunta de interés, no como un resultado. El material disponible no ofrece cifras de autonomía, ni condiciones de viento en las que el robot pueda navegar, ni datos sobre qué tan bien mantiene el rumbo.
Dos mecanismos también requieren más evidencia de la que puede aportar una descripción. El autoenderezamiento pasivo debe funcionar de forma fiable con oleaje, no solo en aguas tranquilas. La autorrotación debe producir un amerizaje lo bastante suave para que la carga de sensores sobreviva. La fuente afirma que ambos ocurren, pero no da tasas de éxito ni condiciones.
Que el artículo haya pasado por revisión por pares juega a su favor. Los puntos pendientes son cuantitativos: qué distancia, cuánto tiempo, con qué clima y con qué carga. Hasta que se publiquen, ALBATROSS debe entenderse como una demostración funcional de un diseño de estructura única, y todavía no como una plataforma de sensado oceánico probada.