Un robot ad ali battenti dal peso inferiore ai 300 grammi ha nuotato sott'acqua, ha rotto la superficie ed è decollato senza usare zampe, un passaggio che molti uccelli tuffatori devono compiere per involarsi. Gli ingegneri dell'EPFL e del MIT hanno costruito il veicolo, chiamato flapping-wing aerial-aquatic vehicle, o FAAV, e lo hanno testato in una vasca d'acqua e nel Lago di Ginevra.
Lo studio è stato pubblicato su Science. È stato guidato da Raphael Zufferey, ex ricercatore dell'EPFL e oggi professore assistente di ingegneria meccanica al MIT.
Com'è fatto il robot
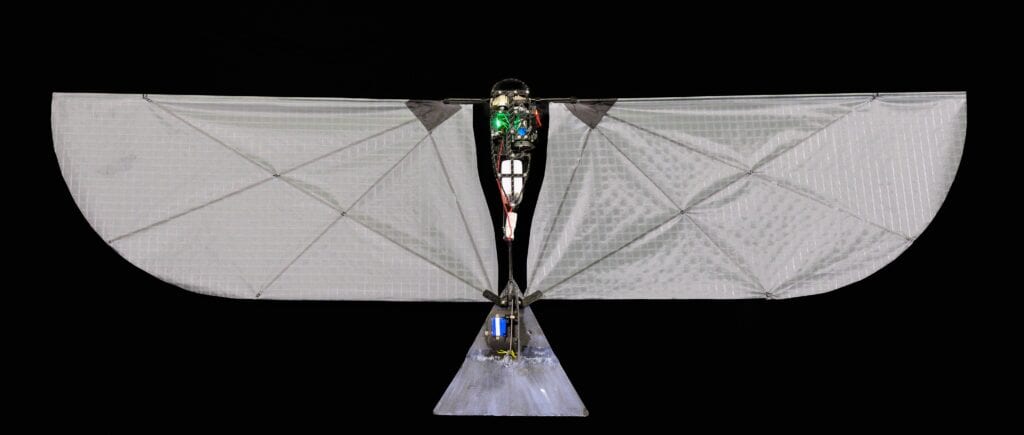
Il FAAV ha una fusoliera centrale, due ali flessibili a battito e una coda orientabile. Ali e coda possono essere sostituite con versioni di dimensioni diverse, il che ha permesso al team di confrontare varie configurazioni sulla stessa cellula.
Le ali sono sottili membrane rivestite di nanoparticelle idrofobiche che aiutano ad allontanare l'acqua. All'interno del corpo si trovano una batteria e un motore elettrico impermeabile. Il motore aziona un albero a gomiti, che muove le ali su e giù a frequenze preimpostate. La coda è motorizzata, quindi può variare l'angolo per aiutare il robot a salire o a immergersi.
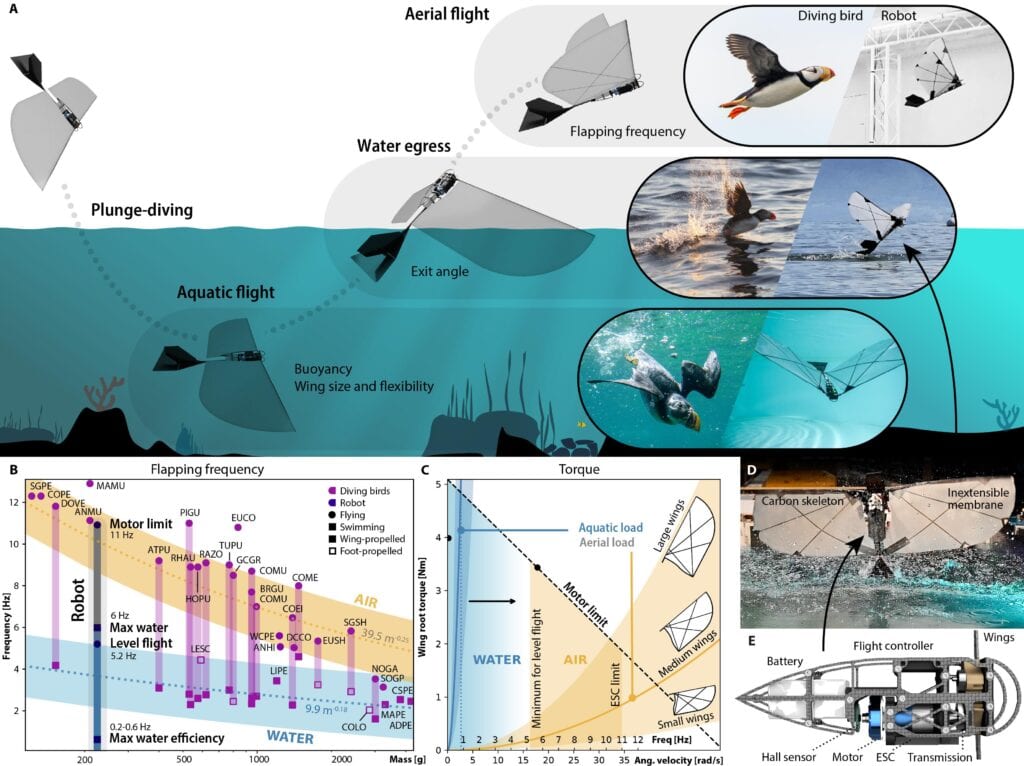
Il progetto si ispira alle circa 100 specie di uccelli capaci sia di volare sia di nuotare, tra cui strolaghe, gabbiani, pulcinelle di mare e procellarie. Questi uccelli si tuffano in acqua per inseguire le prede e poi tornano a spiccare il volo.
Cosa hanno mostrato i test
Zufferey ha avviato il progetto come ricercatore post-dottorato all'EPFL, presso il Laboratory of Intelligent Systems e il Biorobotics Lab. I direttori dei laboratori, Dario Floreano e Auke Ijspeert, sono coautori. Ha concluso il lavoro al MIT, dove dirige l'AURA Lab, che realizza veicoli aerei e acquatici bioispirati. Tra i coautori dello studio figurano anche ricercatori della Northwest Indian College, negli Stati Uniti.
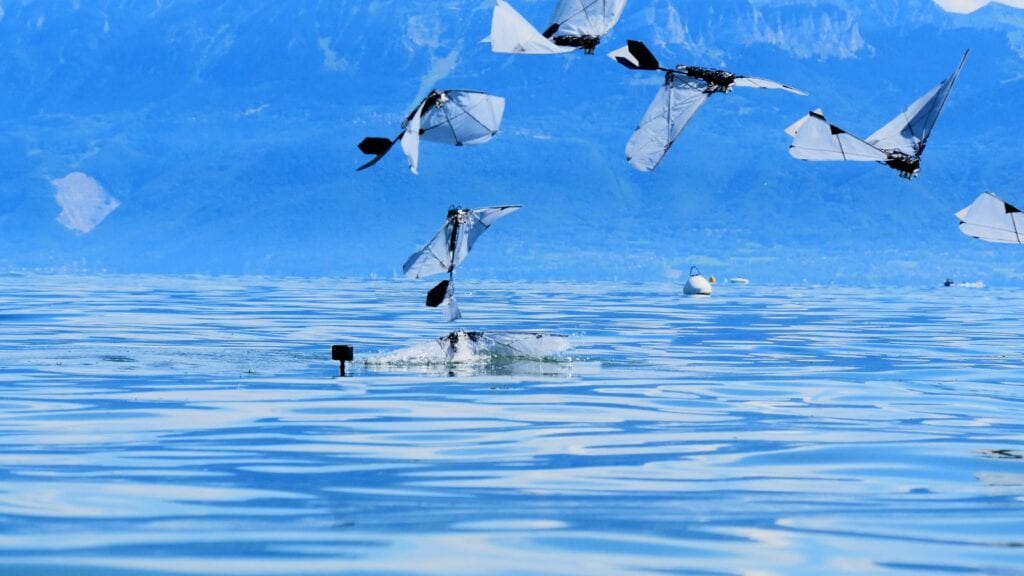
Il team ha condotto gli esperimenti prima in una piccola vasca all'EPFL e poi nel Lago di Ginevra. I ricercatori hanno cercato le combinazioni di apertura alare, frequenza di battito e angolo della coda che permettessero al robot di attraversare tre fasi: nuoto, uscita dalla superficie e volo.
Dimensioni e rigidità delle ali si sono rivelate i fattori più importanti. Le ali che hanno funzionato avevano un'apertura di 80 centimetri. Dovevano essere abbastanza flessibili da mantenere ridotta l'ampiezza di battito in acqua, ma abbastanza rigide da sostenere il robot in aria.
In acqua il robot ha nuotato a quasi un metro al secondo, battendo le ali a circa 5 hertz, ovvero cinque battiti al secondo. In aria ha volato a circa 6 metri al secondo con una frequenza di battito simile. I ricercatori sottolineano che queste velocità e frequenze ricordano quelle dei veri uccelli tuffatori.
Uscire dall'acqua ha richiesto un lancio ripido. Il robot doveva essere inclinato di circa 70 gradi perché le estremità delle ali non toccassero la superficie.
Il decollo senza zampe
Molti uccelli tuffatori pagaiano con le zampe in superficie per decollare. Il FAAV non ha zampe e non ne ha bisogno. "Se si osservano gli uccelli, la maggior parte deve pagaiare con le zampe in superficie per decollare. E la domanda era: serve lo stesso ai robot? Si scopre di no", afferma Zufferey. "Nessuno finora era riuscito a uscire dall'acqua in volo usando solo le ali."
Secondo i ricercatori, i risultati possono aiutare i biologi a capire come gli uccelli tuffatori adattino la meccanica del volo a due mezzi dalle proprietà fisiche molto diverse. Vedono inoltre nel progetto l'inizio di una nuova classe di droni aero-acquatici.
Zufferey descrive uno scenario d'uso in cui oceanografi, biologi marini e comunità costiere lanciano il robot da una barca o dalla riva. Il robot volerebbe verso un'area di interesse, come un iceberg, un impianto portuale o un gruppo di balene, si immergerebbe per effettuare una misurazione o raccogliere un campione e tornerebbe in volo per consegnare i dati. Secondo Zufferey, il costo sarebbe una frazione di quello dei metodi tradizionali. Il team afferma che robot di questo tipo potrebbero raggiungere zone acquatiche troppo pericolose per le imbarcazioni oceaniche convenzionali.
I prossimi passi
Il team sta riprogettando le ali perché possano anche ruotare, oltre a battere su e giù. I ricercatori prevedono inoltre di testare il robot in condizioni turbolente, compresi l'uscita da acque mosse e il volo con il vento. Dopodiché sperano di impiegarlo per studi di scienze oceaniche.
Perché è importante e cosa resta da dimostrare
Il risultato principale è circoscritto e preciso: un robot ad ali battenti è uscito dall'acqua usando soltanto le ali. La maggior parte dei lavori sui veicoli aero-acquatici deve risolvere il passaggio dall'acqua all'aria con altro hardware, e la fonte riferisce che nessuno prima era riuscito a decollare dall'acqua con le sole ali. Eliminare la necessità di zampe o di altri ausili al lancio mantiene semplice la struttura, aspetto cruciale con una massa inferiore ai 300 grammi.
Il risultato funziona anche come strumento di ricerca. Poiché ali e coda sono intercambiabili, lo stesso corpo può servire a testare i compromessi tra dimensioni, rigidità, frequenza e angolo della coda. La scoperta che l'ala debba essere morbida in acqua e rigida in aria individua una tensione progettuale che ogni veicolo successivo dovrà gestire. La corrispondenza con velocità e frequenze di battito degli uccelli offre ai biologi un modello fisico di confronto, anche se la fonte non precisa quanto la meccanica del robot segua quella dei veri uccelli oltre a questi valori.
Le applicazioni sul campo sono più lontane. Tutti i test riportati si sono svolti in una vasca e in un lago, entrambi più calmi dell'oceano aperto, e il team indica acque mosse e vento tra le prove future. Anche l'angolo di lancio di 70 gradi, molto ripido, fa pensare che le condizioni della superficie influiscano sulla riuscita del decollo. Le ali, che per ora non possono ruotare, limitano la manovrabilità, un aspetto su cui il team sta lavorando.
La fonte non fornisce dati su autonomia di volo, profondità di immersione, carico utile, hardware per il prelievo di campioni o costi. Lo scenario di campionamento e consegna dei dati descritto da Zufferey è quindi un obiettivo, non una capacità dimostrata. Resta aperto se il veicolo possa trasportare sensori utili mantenendo il rapporto tra superficie alare e peso, e se riesca a ripetere i decolli per molti cicli. Questi risultati diranno se resterà una piattaforma di biomeccanica o diventerà un drone operativo per il monitoraggio oceanico.