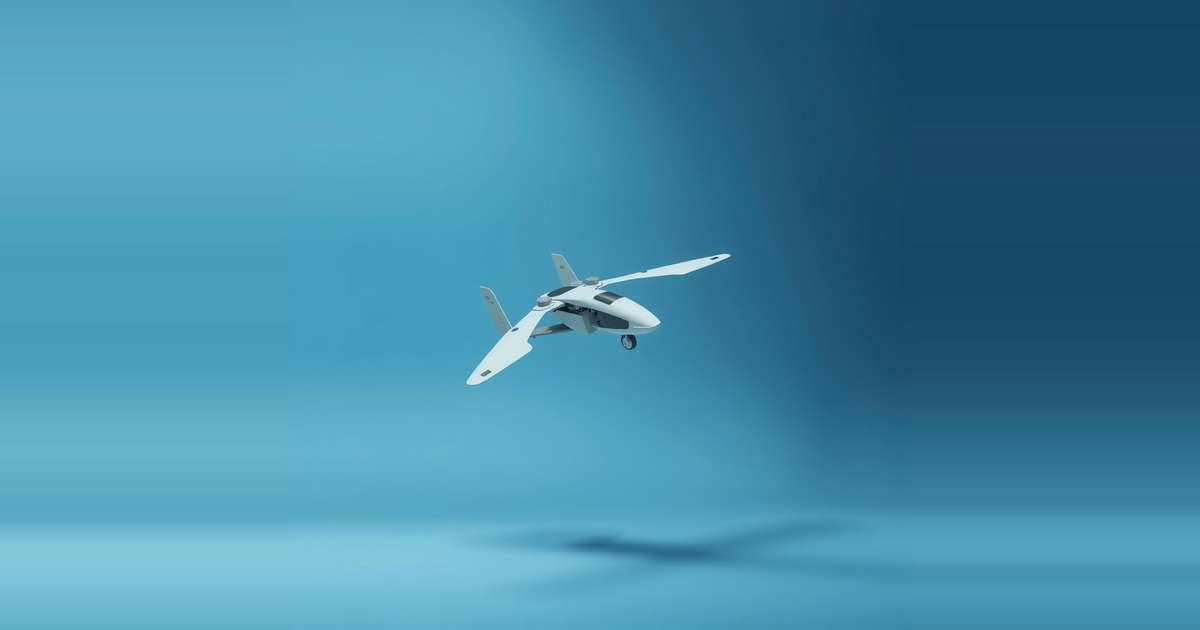
Un robot à ailes battantes de moins de 300 grammes a nagé sous l'eau, percé la surface et pris son envol sans recourir à des pattes palmées, une étape dont de nombreux oiseaux plongeurs ont besoin pour décoller. Des ingénieurs de l'EPFL et du MIT ont conçu cet engin, baptisé FAAV (pour « flapping-wing aerial-aquatic vehicle », soit véhicule aérien-aquatique à ailes battantes), et l'ont testé dans un bassin, puis dans le lac Léman.
Ces travaux ont été publiés dans la revue Science. Ils sont dirigés par Raphael Zufferey, ancien chercheur de l'EPFL, aujourd'hui professeur assistant en génie mécanique au MIT.
De quoi est fait le robot
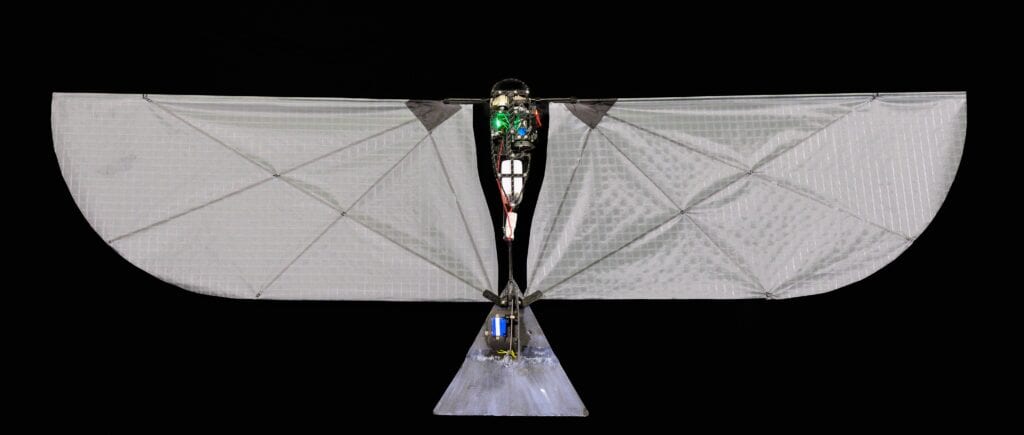
Le FAAV se compose d'un fuselage central, de deux ailes souples battantes et d'une queue orientable. Ailes et queue sont interchangeables selon différentes tailles, ce qui a permis à l'équipe de comparer plusieurs configurations sur une même cellule.
Les ailes sont de fines membranes recouvertes de nanoparticules hydrophobes qui aident à évacuer l'eau. À l'intérieur du corps se trouvent une batterie et un moteur électrique étanche. Le moteur entraîne un vilebrequin, qui actionne les ailes de haut en bas à des fréquences prédéfinies. La queue est motorisée : elle peut modifier son angle pour aider le robot à monter ou à plonger.
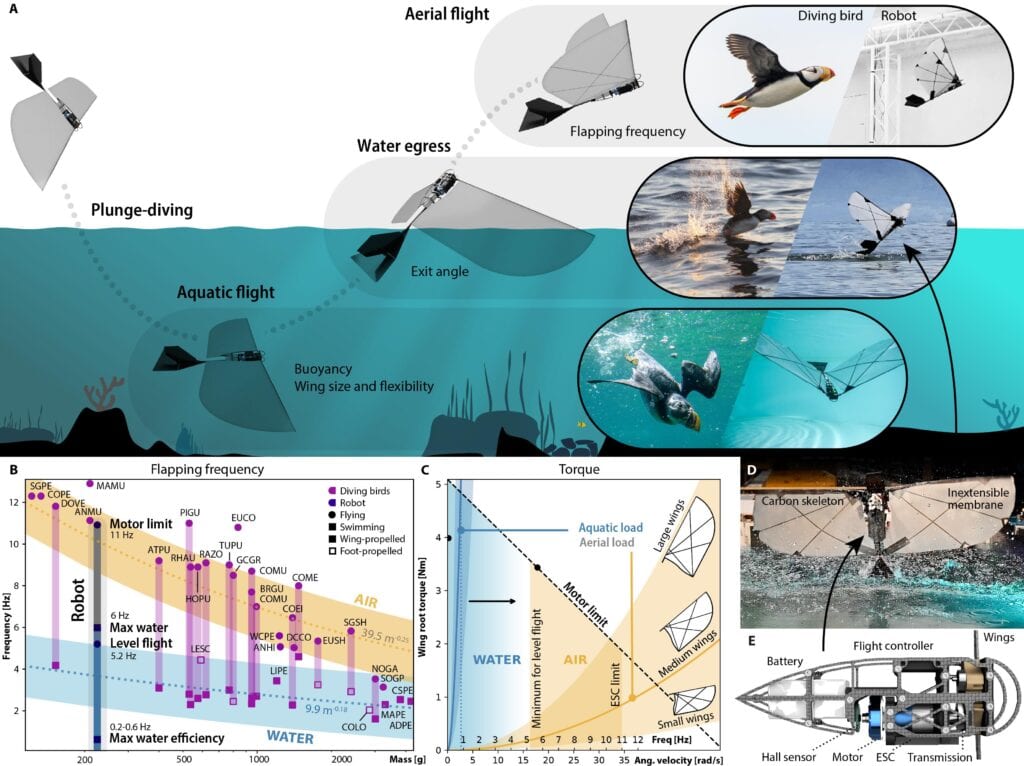
Sa conception s'inspire des quelque 100 espèces d'oiseaux capables à la fois de voler et de nager, notamment les plongeons, les goélands, les macareux et les pétrels. Ces oiseaux plongent dans l'eau pour poursuivre leurs proies, puis rebondissent dans les airs.
Ce que les essais ont montré
Raphael Zufferey a lancé le projet comme chercheur postdoctoral à l'EPFL, au sein du Laboratoire de systèmes intelligents et du laboratoire de biorobotique. Les directeurs de ces laboratoires, Dario Floreano et Auke Ijspeert, sont coauteurs de l'étude. Il a mené le travail à terme au MIT, où il dirige l'AURA Lab, qui conçoit des véhicules aériens et aquatiques bio-inspirés. L'étude compte également des coauteurs du Northwest Indian College, aux États-Unis.
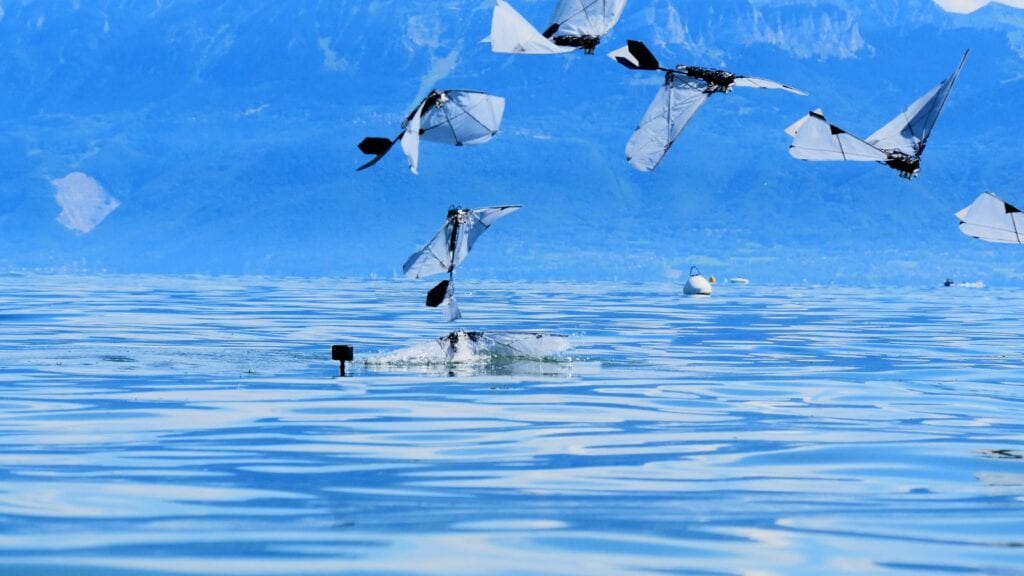
L'équipe a d'abord mené des expériences dans un petit bassin de l'EPFL, puis dans le lac Léman. Elle a cherché les combinaisons de taille d'aile, de fréquence de battement et d'angle de queue qui permettent au robot d'enchaîner trois phases : nager, percer la surface et voler.
La taille et la rigidité des ailes se sont révélées déterminantes. Les ailes qui ont fonctionné mesuraient 80 centimètres d'envergure. Elles devaient être assez souples pour limiter l'amplitude de battement dans l'eau, mais assez fermes pour soutenir le robot dans l'air.
Dans l'eau, le robot a nagé à près d'un mètre par seconde, avec un battement d'environ 5 hertz, soit cinq battements par seconde. Dans l'air, il a volé à environ 6 mètres par seconde, à une fréquence de battement comparable. Selon les chercheurs, ces vitesses et ces fréquences se rapprochent de celles des véritables oiseaux plongeurs.
Pour quitter l'eau, il fallait un décollage très incliné. Le robot devait être cabré à environ 70 degrés afin que le bout de ses ailes ne touche pas la surface.
Voler sans pattes
De nombreux oiseaux plongeurs battent des pattes à la surface pour décoller. Le FAAV n'a pas de pattes et n'en a pas besoin. « Chez les oiseaux, la plupart ont besoin de pagayer avec leurs pattes à la surface pour décoller. La question était de savoir si les robots avaient besoin de la même chose. Et il s'avère que non », explique Raphael Zufferey. « Personne n'avait réussi à sortir de l'eau en volant uniquement avec des ailes. »
Selon les chercheurs, ces résultats peuvent aider les biologistes à comprendre comment les oiseaux plongeurs adaptent leur mécanique de vol entre deux milieux aux propriétés physiques très différentes. Ils voient aussi dans cette conception les prémices d'une nouvelle catégorie de drones aéro-aquatiques.
Raphael Zufferey évoque un scénario d'usage dans lequel océanographes, biologistes marins et communautés côtières lanceraient le robot depuis un bateau ou depuis la côte. Il volerait jusqu'à une zone d'intérêt, comme un iceberg, une installation portuaire ou un groupe de baleines, plongerait pour effectuer une mesure ou prélever un échantillon, puis reviendrait transmettre les données. Il affirme que cela coûterait une fraction du prix des méthodes traditionnelles. L'équipe estime que de tels robots pourraient atteindre des zones aquatiques trop dangereuses pour les navires océanographiques classiques.
Et ensuite ?
L'équipe repense les ailes afin qu'elles puissent non seulement battre de haut en bas, mais aussi pivoter. Elle prévoit également de tester le robot en conditions turbulentes, notamment pour sortir d'une eau agitée et voler dans le vent. Elle espère ensuite le déployer pour répondre à des questions de science océanique.
Pourquoi c'est important, et ce qui reste à prouver
Le résultat principal est précis et circonscrit : un robot à ailes battantes a quitté l'eau en s'appuyant uniquement sur ses ailes. La plupart des travaux sur les engins aéro-aquatiques doivent résoudre la transition de l'eau vers l'air avec du matériel supplémentaire, et selon la source, personne n'avait encore décollé de l'eau avec des ailes. Se passer de pattes ou d'autres aides au lancement garde la cellule simple, ce qui compte à une masse inférieure à 300 grammes.
Ce résultat sert aussi d'outil de recherche. Comme ailes et queue sont interchangeables, un même corps permet d'étudier les compromis entre taille, rigidité, fréquence et angle de queue. La conclusion selon laquelle l'aile doit être souple dans l'eau et rigide dans l'air met en évidence une tension de conception que tout futur véhicule devra gérer. La proximité avec les vitesses et les fréquences de battement des oiseaux offre aux biologistes un modèle physique de comparaison, même si la source ne précise pas dans quelle mesure la mécanique du robot reproduit celle des vrais oiseaux au-delà de ces chiffres.
Les applications sur le terrain sont plus lointaines. Tous les essais rapportés se sont déroulés dans un bassin et dans un lac, des milieux plus calmes que l'océan ouvert, et l'équipe place l'eau agitée et le vent parmi ses prochains tests. L'angle de lancement de 70 degrés laisse aussi penser que l'état de la surface influencera la réussite d'un décollage. Des ailes qui ne peuvent pas encore pivoter limitent la manœuvrabilité, un point que l'équipe cherche à corriger.
La source ne donne aucun chiffre sur l'autonomie en vol, la profondeur de plongée, la charge utile, le matériel de prélèvement ou le coût. Le scénario de prélèvement et de transmission de données décrit par Raphael Zufferey reste donc un objectif, pas une capacité démontrée. On ignore si l'engin pourra emporter des capteurs utiles tout en conservant son équilibre entre surface alaire et poids, et s'il pourra répéter les décollages sur de nombreux cycles. Ces réponses diront si l'engin restera une plateforme de biomécanique ou deviendra un véritable drone de mesure océanique.