Un robot de alas batientes que pesa menos de 300 gramos ha nadado bajo el agua, ha atravesado la superficie y ha despegado sin usar patas, un paso que muchas aves buceadoras necesitan para alzar el vuelo. Ingenieros de la EPFL y del MIT construyeron el vehículo, llamado vehículo aéreo-acuático de alas batientes, o FAAV por sus siglas en inglés, y lo probaron en un tanque de agua y en el lago Lemán.
El trabajo se publicó en Science. Lo dirigió Raphael Zufferey, extinvestigador de la EPFL que ahora es profesor asistente de ingeniería mecánica en el MIT.
De qué está hecho el robot
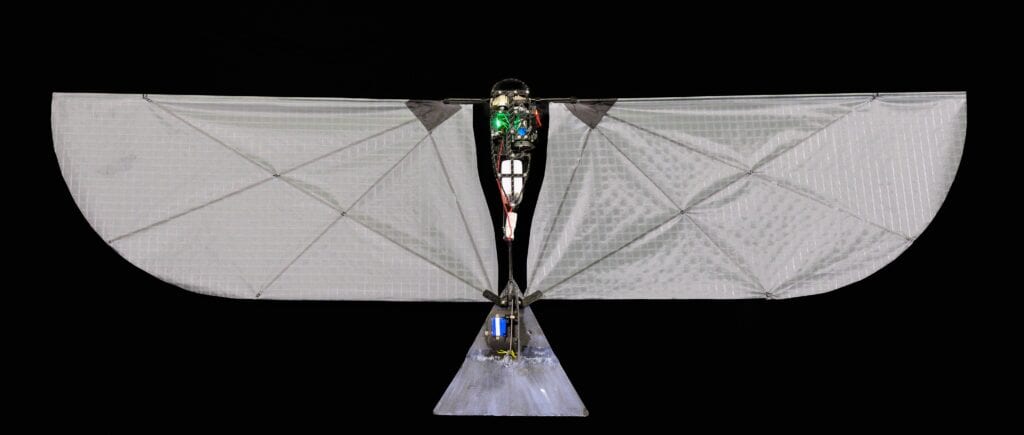
El FAAV cuenta con un fuselaje central, dos alas flexibles que baten y una cola orientable. Las alas y la cola son intercambiables por otras de distintos tamaños, lo que permitió al equipo comparar configuraciones con la misma estructura.
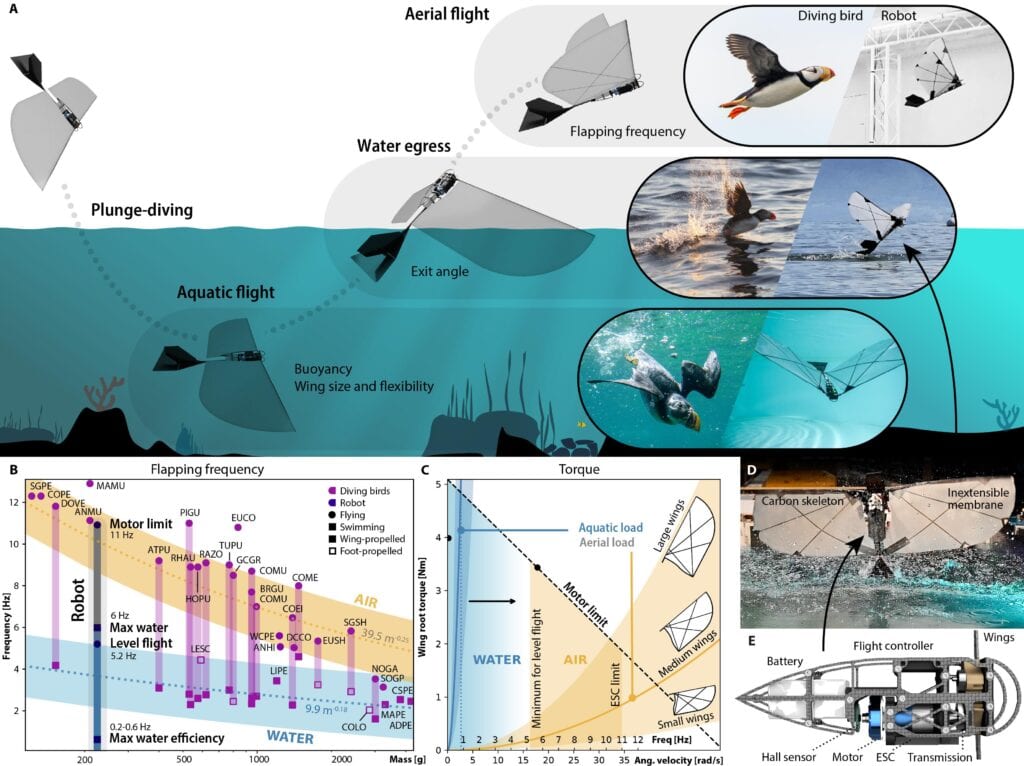
Las alas son membranas delgadas recubiertas con nanopartículas hidrófobas que ayudan a desalojar el agua. En el interior del cuerpo hay una batería y un motor eléctrico sumergible. El motor acciona un cigüeñal, que mueve las alas arriba y abajo a frecuencias preestablecidas. La cola es motorizada, por lo que puede cambiar de ángulo para ayudar al robot a ascender o a sumergirse.
El diseño se inspira en las cerca de 100 especies de aves que pueden volar y nadar, entre ellas los colimbos, las gaviotas, los frailecillos y los petreles. Estas aves se zambullen en el agua para perseguir a sus presas y después saltan de nuevo al aire.
Qué mostraron las pruebas
Zufferey comenzó el proyecto como investigador posdoctoral en la EPFL, en el Laboratorio de Sistemas Inteligentes y en el Laboratorio de Biorrobótica. Los directores de ambos laboratorios, Dario Floreano y Auke Ijspeert, son coautores. Terminó el trabajo en el MIT, donde dirige el AURA Lab, que desarrolla vehículos aéreos y acuáticos de inspiración biológica. El estudio también incluye coautores del Northwest Indian College, en Estados Unidos.
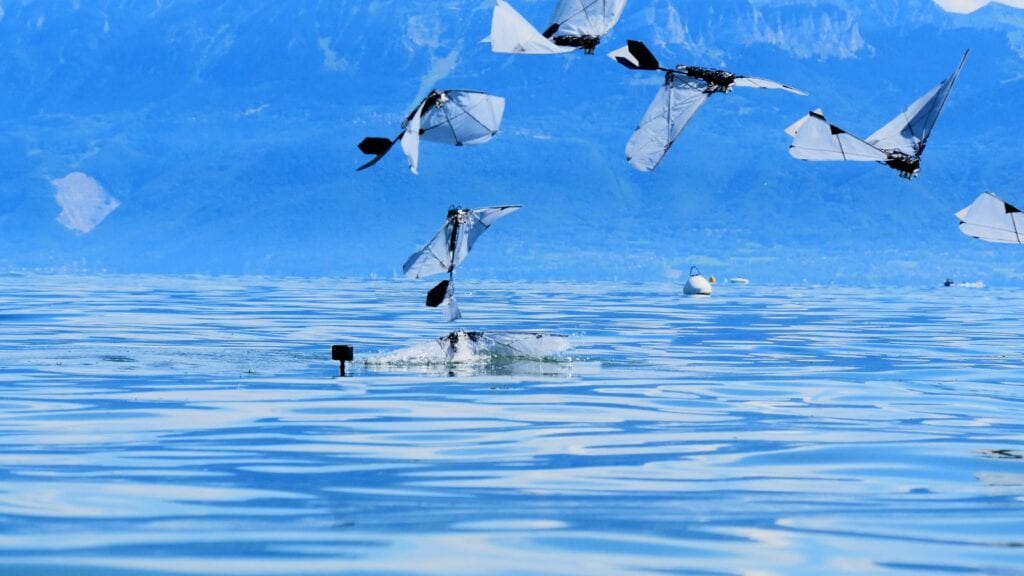
El equipo realizó los experimentos primero en un tanque pequeño de la EPFL y luego en el lago Lemán. Buscaron combinaciones de tamaño de ala, frecuencia de aleteo y ángulo de cola que permitieran al robot superar tres fases: nadar, atravesar la superficie y volar.
El tamaño y la rigidez de las alas resultaron ser los factores más importantes. Las alas que funcionaron medían 80 centímetros de envergadura. Debían ser lo bastante flexibles para mantener una amplitud de aleteo reducida en el agua, pero lo bastante firmes para sostener al robot en el aire.
En el agua, el robot nadó a casi un metro por segundo, con un aleteo de unos 5 hercios, es decir, cinco aleteos por segundo. En el aire voló a unos 6 metros por segundo con una frecuencia de aleteo similar. Los investigadores señalan que estas velocidades y frecuencias se parecen a las de las aves buceadoras reales.
Salir del agua exigió un lanzamiento muy inclinado. El robot tenía que adoptar una inclinación de unos 70 grados para que las puntas de las alas no tocaran la superficie.
Vuelo sin patas
Muchas aves buceadoras patalean en la superficie para despegar. El FAAV no tiene patas y no las necesita. "Si miras a las aves, la mayoría necesita patalear en la superficie para despegar. Y la pregunta era si los robots necesitaban lo mismo. Y resulta que no", afirma Zufferey. "Nadie había logrado salir volando del agua con alas".
Los investigadores señalan que los resultados pueden ayudar a los biólogos a entender cómo ajustan las aves buceadoras su mecánica de vuelo entre dos medios con propiedades físicas muy distintas. También ven en este diseño el comienzo de una nueva clase de drones aéreo-acuáticos.
Zufferey describe un caso de uso en el que oceanógrafos, biólogos marinos y comunidades costeras lanzan el robot desde una embarcación o desde la costa. Volaría hasta una zona de interés, como un iceberg, unas instalaciones portuarias o un grupo de ballenas, se sumergiría para tomar una medición o recoger una muestra, y regresaría volando para entregar los datos. Según él, esto costaría una fracción de los métodos tradicionales. El equipo afirma que estos robots podrían llegar a zonas acuáticas demasiado peligrosas para los buques oceánicos convencionales.
Qué viene ahora
El equipo está rediseñando las alas para que, además de batir arriba y abajo, puedan girar. También planea probar el robot en condiciones turbulentas, como salir nadando de aguas agitadas y volar con viento. Después esperan aplicarlo a cuestiones de ciencia oceánica.
Por qué importa y qué falta por demostrar
El resultado principal es acotado y concreto: un robot de alas batientes ha salido del agua usando únicamente las alas. La mayoría de los desarrollos aéreo-acuáticos tienen que resolver la transición del agua al aire con otro hardware, y la fuente indica que nadie había logrado antes salir volando del agua con alas. Eliminar la necesidad de patas u otras ayudas de lanzamiento mantiene la estructura sencilla, algo importante con una masa inferior a 300 gramos.
El resultado también sirve como herramienta de investigación. Como las alas y la cola son intercambiables, un mismo cuerpo permite estudiar cómo se compensan el tamaño, la rigidez, la frecuencia y el ángulo de la cola. El hallazgo de que el ala debe ser blanda en el agua y rígida en el aire expone una tensión de diseño que cualquier vehículo posterior tendrá que resolver. La coincidencia con las velocidades y frecuencias de aleteo de las aves ofrece a los biólogos un modelo físico con el que comparar, aunque la fuente no aclara hasta qué punto la mecánica del robot se asemeja a la de las aves reales más allá de esas cifras.
Las aplicaciones en campo están más lejos. Todas las pruebas reportadas se hicieron en un tanque y en un lago, ambos más tranquilos que el mar abierto, y el equipo incluye el oleaje y el viento entre las próximas pruebas. La inclinación de lanzamiento de 70 grados también implica que las condiciones de la superficie influirán en que el despegue tenga éxito. Unas alas que aún no pueden girar limitan la maniobrabilidad, un problema que el equipo trabaja por resolver.
La fuente no ofrece cifras sobre autonomía de vuelo, profundidad de inmersión, carga útil, equipo de toma de muestras ni costo. Por eso, el escenario de muestreo y entrega de datos que describe Zufferey es una meta y no una capacidad demostrada. Queda abierto si el vehículo puede llevar sensores útiles sin perder el equilibrio entre ala y peso, y si puede repetir despegues durante muchos ciclos. Esos resultados decidirán si sigue siendo una plataforma de biomecánica o se convierte en un dron funcional para el monitoreo oceánico.