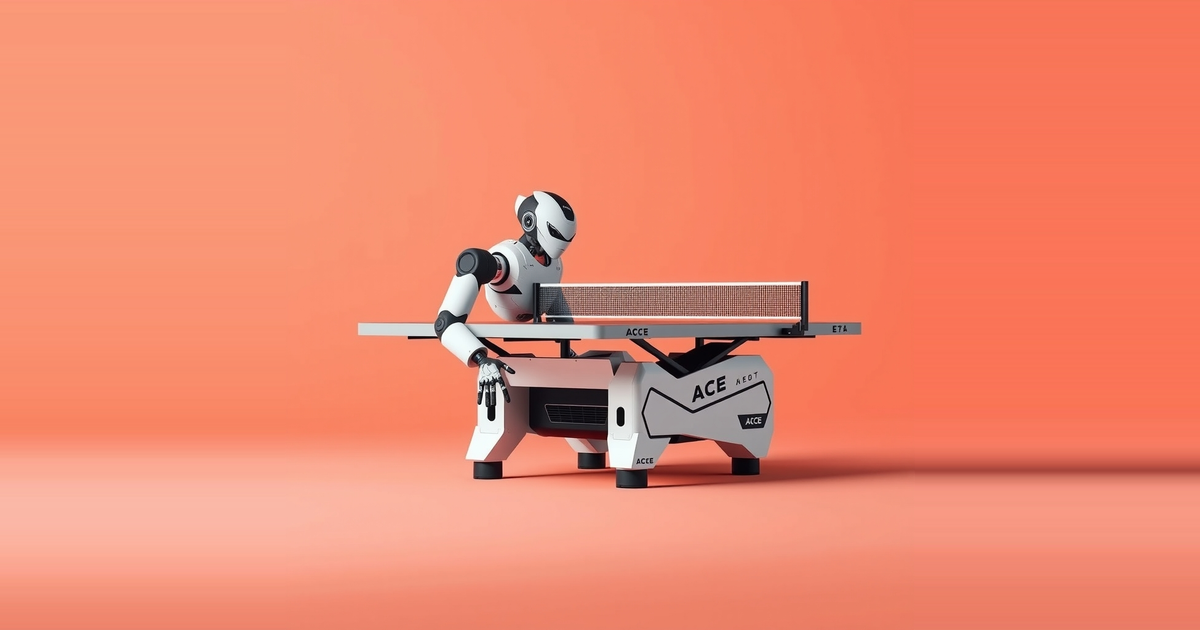
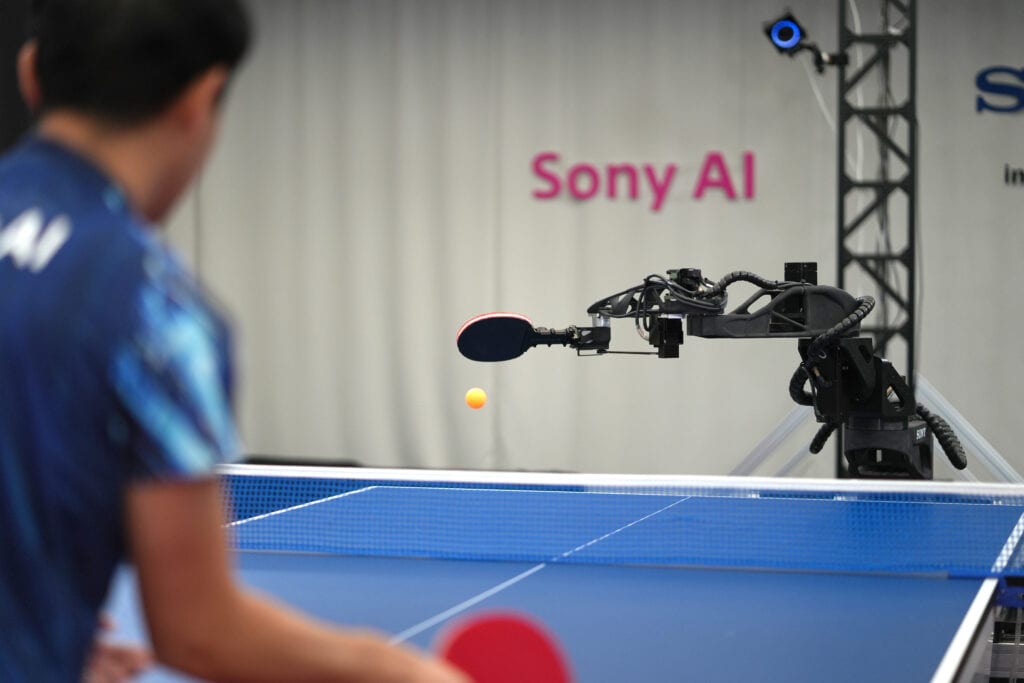
Un robot da ping pong chiamato Ace ha vinto tre partite su cinque contro giocatori umani d'élite nelle valutazioni più recenti. Sviluppato da Sony AI, il sistema autonomo ha perso entrambe le sfide contro giocatori dei campionati professionistici giapponesi, anche se è riuscito a strappare un set a uno di loro. Il lavoro è descritto in uno studio pubblicato su Nature.
Il gruppo d'élite dei test era composto da atleti agonisti con più di dieci anni di esperienza, che si allenano in media 20 ore a settimana. Ace ha giocato contro di loro con attrezzatura standard su un tavolo regolamentare. Gli avversari erano liberi di usare l'intera gamma di colpi, compresi quelli con effetto molto carico.
Perché questo sport è così difficile per le macchine
Il ping pong lascia pochissimo tempo per agire. La pallina può superare i 20 metri al secondo, il che concede al giocatore meno di mezzo secondo per reagire. L'effetto aggiunge ulteriore difficoltà. Una pallina che ruota a velocità estrema può curvare in volo e rimbalzare in modo imprevedibile sul tavolo. I giocatori professionisti possono imprimere rotazioni vicine ai 9.000 giri al minuto.
I sistemi precedenti affrontavano il problema restringendone il campo. Forpheus, realizzato dall'azienda giapponese Omron, utilizzava lanciapalline controllati, movimenti limitati oppure ignorava del tutto l'effetto. I sistemi successivi puntavano a una maggiore interazione, ma operavano comunque in condizioni vincolate. Ace elimina queste restrizioni.
Come Ace vede la pallina
Le telecamere standard sfocano i movimenti rapidi o perdono dettagli. Ace usa tre sensori di visione a eventi (event-based), che registrano le variazioni di luce anziché acquisire fotogrammi completi a intervalli fissi. Nove telecamere ad alta velocità aggiungono il tracciamento dell'ambiente, compresi l'avversario e la sua racchetta.
Insieme, i sensori rendono possibile un controllo dello sguardo ad alta velocità, che permette al robot di orientare i sensori su ciò che conta e di seguire la pallina in tempo reale. Il sistema traccia inoltre i segni sulla pallina per stimarne l'effetto durante il volo, un compito che da tempo mette in difficoltà i giocatori robotici.
Come decide e colpisce
Le decisioni di Ace nascono dall'apprendimento per rinforzo profondo (deep reinforcement learning). La policy è stata addestrata in simulazione su milioni di scambi virtuali, compreso il self-play. Genera comandi di movimento per un braccio a più giunti e ricalcola le traiettorie ogni poche decine di millisecondi, evitando collisioni con il tavolo e con se stesso.
Il braccio combina due giunti prismatici (scorrevoli) con sei giunti rotoidali (rotazionali). I giunti scorrevoli garantiscono spostamenti laterali rapidi, mentre quelli rotanti assicurano colpi precisi. Il robot è dotato di una racchetta e di un meccanismo di gestione della pallina, che consente di effettuare il servizio con un solo braccio. Strutture leggere e un'attuazione ottimizzata gli permettono di rispondere a palle che viaggiano a velocità vicine ai 20 metri al secondo.
Uno scambio mostra il risultato dell'addestramento in simulazione. Una pallina ha toccato la rete e la traiettoria prevista è cambiata all'improvviso. Ace si è adattato quasi subito, ha rimandato il colpo e ha vinto il punto. Molti sistemi addestrati in simulazione peggiorano quando si scontrano con il rumore del mondo reale, e questo scambio dimostra che il divario può essere ridotto.
I giocatori professionisti hanno comunque individuato dei punti deboli. Hanno sfruttato i limiti del robot in termini di raggio d'azione e velocità, e la sua gestione dei colpi estremi o molto ingannevoli.
Cosa dimostra, e cosa no, questo risultato
Il risultato è importante perché i precedenti sistemi storici capaci di battere l'uomo nei giochi, tra cui Deep Blue e AlphaGo, operavano in contesti digitali controllati. Ace lavora con una pallina fisica, un avversario in carne e ossa e una scadenza misurata in frazioni di secondo. Così il banco di prova passa dall'informazione perfetta su uno schermo a una percezione rumorosa e a limiti meccanici.
Non è ancora un risultato sovrumano, e in questo si distingue dagli scacchi. Il robot ha battuto tre avversari d'élite su cinque ed è stato sconfitto da entrambi i giocatori dei campionati professionistici. Il campione è ridotto: cinque partite. La fonte non precisa quanti giocatori diversi abbiano partecipato, quindi le tre vittorie vanno lette come un forte segnale iniziale più che come una classifica definitiva.
Anche la configurazione sensoriale limita la trasferibilità del risultato. Ace si affida a tre sensori a eventi e nove telecamere ad alta velocità, una dotazione molto più pesante di quella che ci si potrebbe aspettare da un robot che lavora in una casa o in un ospedale. Anche l'area di gioco è fissa: un tavolo regolamentare, una pallina nota e un insieme noto di regole. Sono vincoli molto più stretti di quelli di un cantiere o di un reparto ospedaliero, dove oggetti e layout variano. L'idea che gli stessi metodi di previsione e controllo possano sostenere un'automazione flessibile in quegli ambienti è plausibile, ma questo lavoro non la mette alla prova.
Anche l'affermazione sulla collaborazione sicura richiede la stessa cautela. Operare al limite del tempo di reazione umano suggerisce che i robot potrebbero condividere lo spazio con le persone, dato che la maggior parte dei robot industriali resta dietro barriere di sicurezza perché non riesce a rispondere abbastanza in fretta a comportamenti umani inattesi. Ma Ace è stato valutato come avversario ai due lati di un tavolo, non come collega che maneggia utensili o carichi accanto a una persona. Resta da dimostrare se l'evitamento delle collisioni e la velocità reggano in un lavoro condiviso a stretto contatto.
Il segnale più utile è la riduzione del divario tra simulazione e realtà (sim-to-real gap). L'addestramento su milioni di scambi virtuali seguito dalle vittorie contro giocatori esperti suggerisce che le policy addestrate in simulazione possano gestire compiti ad alta velocità e ricchi di contatti su hardware reale. Un robot da ping pong è un banco di prova impegnativo per questo approccio, e il prossimo test sarà verificare se regge quando compito, sensori e ambiente cambiano tutti insieme.