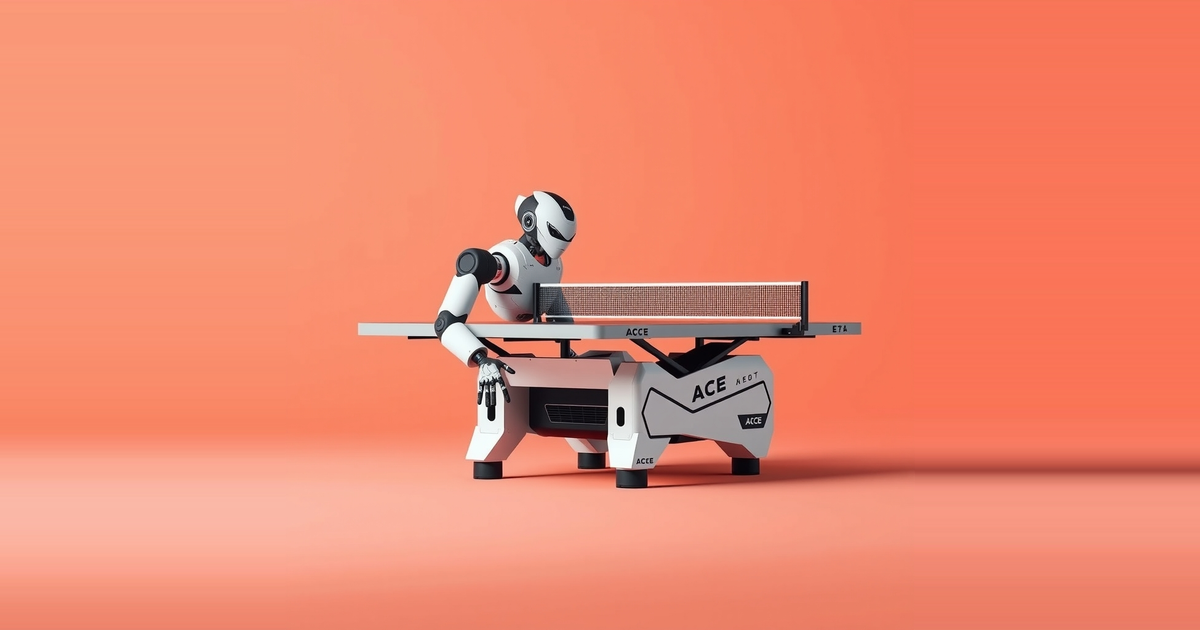
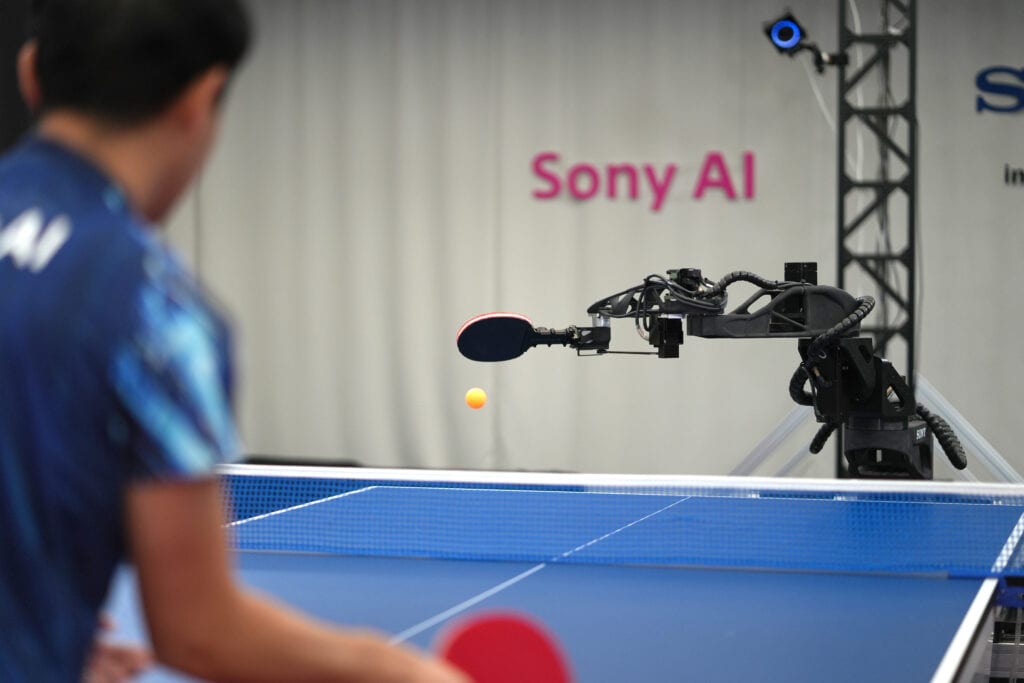
Un robot de tennis de table baptisé Ace a remporté trois des cinq matchs disputés contre des joueurs humains de haut niveau lors de récentes évaluations. Conçu par Sony AI, ce système autonome a perdu ses deux rencontres face à des joueurs issus des ligues professionnelles japonaises, tout en leur prenant une manche à l'un d'eux. Ces travaux sont détaillés dans un article publié dans Nature.
Le groupe d'élite des tests était composé d'athlètes de compétition comptant plus de dix ans d'expérience et s'entraînant en moyenne 20 heures par semaine. Ace les a affrontés avec un matériel standard, sur une table réglementaire. Ses adversaires pouvaient recourir à toute la palette de coups, y compris les effets très marqués.
Pourquoi ce sport est un casse-tête pour les machines
Au tennis de table, le temps d'action est extrêmement court. La balle peut dépasser 20 mètres par seconde, ce qui laisse au joueur moins d'une demi-seconde pour réagir. L'effet complique encore la tâche. Une balle qui tourne à très grande vitesse peut dévier en vol et rebondir de façon imprévisible sur la table. Les joueurs professionnels peuvent imprimer des rotations proches de 9 000 tours par minute.
Les systèmes précédents contournaient la difficulté en simplifiant le problème. Forpheus, conçu par l'entreprise japonaise Omron, recourait à des lanceurs de balles contrôlés, à des déplacements limités, voire ignorait totalement l'effet. Les systèmes suivants visaient plus d'interaction, mais fonctionnaient encore dans des conditions restreintes. Ace lève ces restrictions.
Comment Ace voit la balle
Les caméras classiques rendent flous les mouvements rapides ou en perdent les détails. Ace utilise trois capteurs de vision événementielle, qui enregistrent les variations de lumière au lieu de capturer des images complètes à intervalles fixes. Neuf caméras haute vitesse complètent le dispositif pour suivre l'environnement, notamment l'adversaire et sa raquette.
L'ensemble de ces capteurs permet un contrôle du regard à haute vitesse : le robot oriente ses capteurs vers ce qui compte et suit la balle en temps réel. Le système repère aussi les marquages sur la balle pour estimer l'effet en cours de trajectoire, une tâche qui a longtemps mis en échec les robots joueurs.
Comment il décide et frappe
Les décisions d'Ace reposent sur l'apprentissage par renforcement profond. La politique de jeu a été entraînée en simulation sur des millions d'échanges virtuels, dont des parties en auto-apprentissage (self-play). Elle génère des commandes de mouvement pour un bras multi-articulé et recalcule les trajectoires toutes les quelques dizaines de millisecondes, tout en évitant les collisions avec la table et avec lui-même.
Le bras associe deux articulations prismatiques (coulissantes) à six articulations rotoïdes (rotatives). Les premières assurent des déplacements latéraux rapides, les secondes une frappe précise. Le robot est équipé d'une raquette et d'un mécanisme de manipulation de la balle, ce qui permet des services à un seul bras. Des structures légères et un actionnement optimisé lui permettent de renvoyer la balle à des vitesses proches de 20 mètres par seconde.
Un échange illustre le fruit de l'entraînement en simulation. Une balle a touché le filet et sa trajectoire prévue a changé brusquement. Ace s'est ajusté presque instantanément, a renvoyé la balle et a gagné le point. De nombreux systèmes entraînés en simulation perdent en performance face au bruit du monde réel ; cet échange montre que l'écart peut être réduit.
Les joueurs professionnels ont tout de même décelé des failles. Ils ont exploité les limites de portée et de vitesse du robot, ainsi que sa gestion des coups extrêmes ou très trompeurs.
Ce que le résultat montre, et ce qu'il ne montre pas
Ce résultat compte parce que les grands systèmes de jeu qui ont fait date, dont Deep Blue et AlphaGo, évoluaient dans des environnements numériques maîtrisés. Ace, lui, affronte une vraie balle, un vrai adversaire et un délai mesuré en fractions de seconde. L'étalon de référence passe ainsi de l'information parfaite sur écran à une perception bruitée et à des contraintes mécaniques.
Ce n'est pas encore un résultat surhumain, ce qui le distingue des échecs. Le robot a battu trois des cinq adversaires d'élite et perdu contre les deux joueurs issus de ligues professionnelles. L'échantillon est réduit : cinq matchs. La source ne précise pas combien de joueurs distincts ont participé ; les trois victoires sont donc à lire comme un solide indice préliminaire plutôt que comme un classement établi.
Le dispositif de perception limite aussi la portée de ces résultats. Ace s'appuie sur trois capteurs événementiels et neuf caméras haute vitesse, un équipement bien plus lourd que ce qu'on pourrait attendre d'un robot évoluant à domicile ou à l'hôpital. L'espace de jeu est en outre figé : une table réglementaire, une balle connue et des règles connues. Ces contraintes sont bien plus étroites que celles d'un chantier ou d'un service hospitalier, où objets et agencements varient. L'idée que les mêmes méthodes de prédiction et de commande puissent soutenir une automatisation flexible dans ces lieux est plausible, mais ces travaux ne la testent pas.
L'affirmation sur la collaboration en toute sécurité appelle la même prudence. Fonctionner aux limites du temps de réaction humain laisse penser que des robots pourraient partager l'espace avec des personnes, puisque la plupart des robots industriels restent derrière des barrières de sécurité faute de pouvoir réagir assez vite à un comportement humain inattendu. Mais Ace a été évalué en tant qu'adversaire de l'autre côté de la table, pas en tant que collègue manipulant des outils ou des charges aux côtés d'un humain. Reste à démontrer que son évitement des collisions et sa vitesse tiennent dans un travail partagé de proximité.
Le signal le plus utile est la réduction de l'écart entre simulation et réalité (sim-to-real). S'entraîner sur des millions d'échanges virtuels puis battre des humains aguerris suggère que des politiques apprises en simulation peuvent gérer des tâches rapides et riches en contacts sur du matériel réel. Un robot de tennis de table est un test exigeant pour cette approche ; le prochain consistera à vérifier qu'elle tient quand la tâche, les capteurs et l'environnement changent tous en même temps.