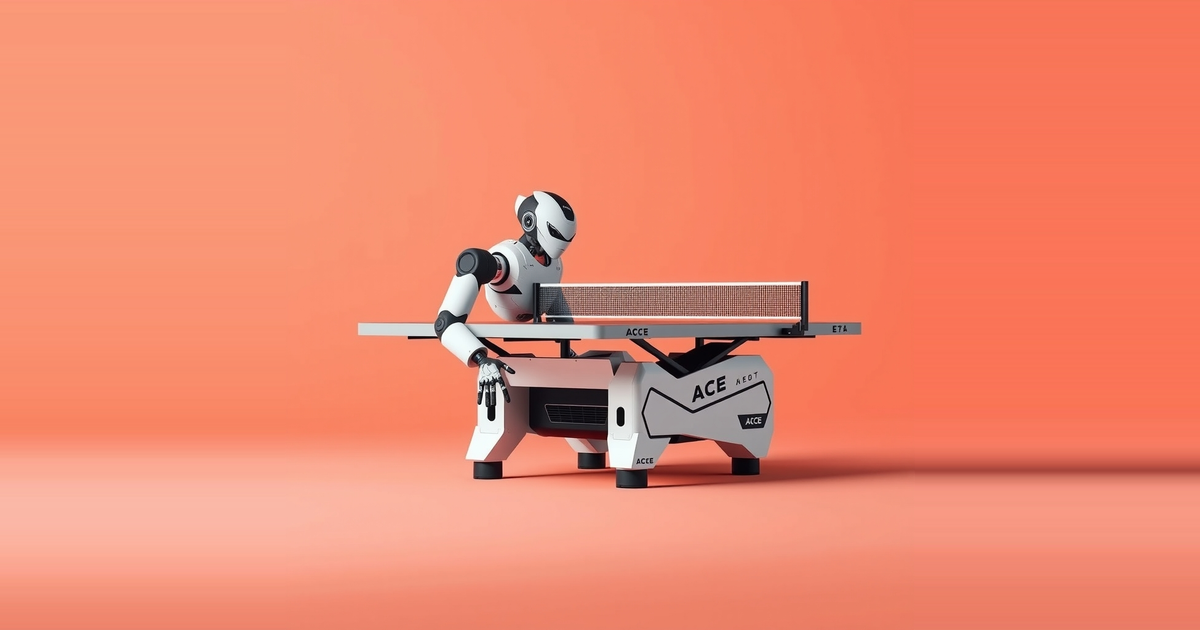
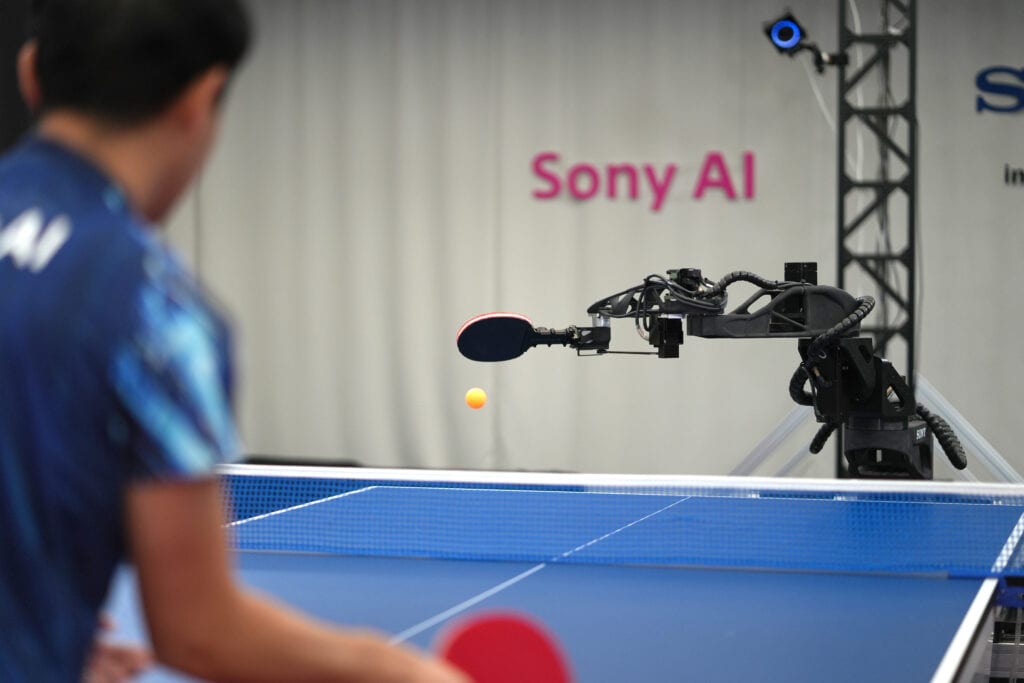
Un robot de tenis de mesa llamado Ace ganó tres de cinco partidos frente a jugadores humanos de élite en evaluaciones recientes. Desarrollado por Sony AI, el sistema autónomo perdió los dos encuentros contra jugadores de ligas profesionales japonesas, aunque logró llevarse un juego ante uno de ellos. El trabajo se describe en un artículo publicado en Nature.
El grupo de élite que participó en las pruebas estaba formado por deportistas competitivos con más de diez años de experiencia, que entrenan una media de 20 horas semanales. Ace jugó contra ellos con material estándar y en una mesa reglamentaria. Sus rivales tenían libertad para emplear todo el repertorio de golpes, incluidos los de mucho efecto.
Por qué este deporte es tan difícil para las máquinas
El tenis de mesa deja muy poco tiempo para actuar. La pelota puede viajar a más de 20 metros por segundo, lo que concede al jugador menos de medio segundo para reaccionar. El efecto añade dificultad. Una pelota que gira a una velocidad extrema puede curvar su trayectoria en el aire y rebotar de forma impredecible en la mesa. Los jugadores profesionales pueden imprimir giros cercanos a las 9.000 revoluciones por minuto.
Los sistemas anteriores abordaban este reto acotando el problema. Forpheus, creado por la empresa japonesa Omron, usaba lanzadores de pelotas controlados, movimiento limitado o ignoraba por completo el efecto. Los sistemas posteriores buscaban una mayor interacción, pero seguían funcionando en condiciones restringidas. Ace elimina esas restricciones.
Cómo ve la pelota Ace
Las cámaras convencionales difuminan el movimiento rápido o pierden detalles. Ace utiliza tres sensores de visión basados en eventos, que registran los cambios de luz en lugar de capturar fotogramas completos a intervalos fijos. Nueve cámaras de alta velocidad añaden el seguimiento del entorno, incluido el rival y su raqueta.
En conjunto, los sensores permiten un control de la mirada a alta velocidad, que permite al robot orientar sus sensores hacia lo importante y seguir la pelota en tiempo real. El sistema también rastrea las marcas de la pelota para estimar el efecto mientras vuela, una tarea que durante mucho tiempo ha superado a los robots jugadores.
Cómo decide y golpea
Las decisiones de Ace provienen del aprendizaje por refuerzo profundo. La política se entrenó en simulación a lo largo de millones de intercambios virtuales, incluido el autojuego. Genera órdenes de movimiento para un brazo de múltiples articulaciones y recalcula las trayectorias cada pocas decenas de milisegundos, evitando al mismo tiempo colisiones con la mesa y consigo mismo.
El brazo combina dos articulaciones prismáticas (deslizantes) con seis articulaciones rotativas (de giro). Las articulaciones deslizantes aportan un desplazamiento lateral rápido y las rotativas, un golpeo preciso. El robot lleva una raqueta y un mecanismo de manejo de la pelota, lo que le permite sacar con un solo brazo. Las estructuras ligeras y una actuación optimizada le permiten devolver pelotas a velocidades cercanas a los 20 metros por segundo.
Un intercambio muestra el resultado del entrenamiento en simulación. Una pelota rozó la red y su trayectoria prevista cambió bruscamente. Ace se ajustó casi de inmediato, devolvió el golpe y ganó el punto. Muchos sistemas entrenados en simulación pierden rendimiento al enfrentarse al ruido del mundo real, y este intercambio demuestra que esa brecha se puede reducir.
Los jugadores profesionales aun así encontraron puntos débiles. Aprovecharon los límites de alcance y velocidad del robot, así como su manejo de golpes extremos o muy engañosos.
Lo que muestra y lo que no muestra el resultado
El resultado es relevante porque los sistemas pioneros anteriores que jugaban, entre ellos Deep Blue y AlphaGo, operaban en entornos digitales controlados. Ace trabaja con una pelota física, un rival físico y un plazo medido en fracciones de segundo. Eso traslada el listón de la información perfecta en una pantalla a una percepción con ruido y a límites mecánicos.
Todavía no es un resultado sobrehumano, y en eso se distingue del ajedrez. El robot venció a tres de cinco rivales de élite y perdió ante los dos jugadores de liga profesional. La muestra es pequeña: cinco partidos. La fuente no indica cuántos jugadores individuales participaron, por lo que las tres victorias deben leerse como un indicio inicial sólido y no como una clasificación definitiva.
La configuración sensorial también limita hasta qué punto puede extrapolarse el resultado. Ace depende de tres sensores basados en eventos y nueve cámaras de alta velocidad, un conjunto de sensores mucho más pesado de lo que cabría esperar en un robot que trabaje en un hogar o un hospital. Además, el área de juego es fija: una mesa reglamentaria, una pelota conocida y un conjunto de reglas conocido. Esas condiciones son mucho más acotadas que las de una obra o una planta hospitalaria, donde los objetos y las distribuciones varían. Es plausible el argumento de que los mismos métodos de predicción y control podrían respaldar una automatización flexible en esos lugares, pero este trabajo no lo pone a prueba.
La afirmación sobre la colaboración segura exige la misma cautela. Operar al límite del tiempo de reacción humano sugiere que los robots podrían compartir espacio con las personas, ya que la mayoría de los robots industriales trabajan tras barreras de seguridad porque no pueden responder con la rapidez suficiente a comportamientos humanos inesperados. Pero Ace se evaluó como competidor al otro lado de una mesa, no como compañero de trabajo que manipula herramientas o cargas junto a una persona. Queda sin demostrar si su evitación de colisiones y su velocidad se mantienen en un trabajo compartido de cerca.
La señal más útil es la reducción de la brecha entre simulación y realidad. Entrenar con millones de intercambios virtuales y después ganar a humanos expertos sugiere que las políticas entrenadas en simulación pueden manejar tareas de alta velocidad y mucho contacto en hardware real. Un robot de tenis de mesa es una prueba exigente de este enfoque, y el siguiente examen es comprobar si se sostiene cuando la tarea, los sensores y el entorno cambian a la vez.