Un gripper morbido sviluppato alla Cornell University è in grado di stimare se una fragola è matura misurandone la rigidità, per poi staccarla dal ramo o dalla pianta con una torsione, senza danneggiarla. Il gripper morbido utilizza sensori in fibra ottica estensibili al posto dei sensori di forza rigidi, così il materiale sensoriale ha le stesse proprietà meccaniche del dito stesso.
Il lavoro nasce dall'Organic Robotics Lab di Rob Shepherd, John F. Carr Professor di ingegneria meccanica presso la Cornell Duffield College of Engineering. Il team ha collaborato con Marvin Pritts, professore di orticoltura e sviluppo globale presso la College of Agriculture and Life Sciences, specializzato in metodi di produzione sostenibili per le colture di frutti di bosco.
Come il gripper percepisce il frutto
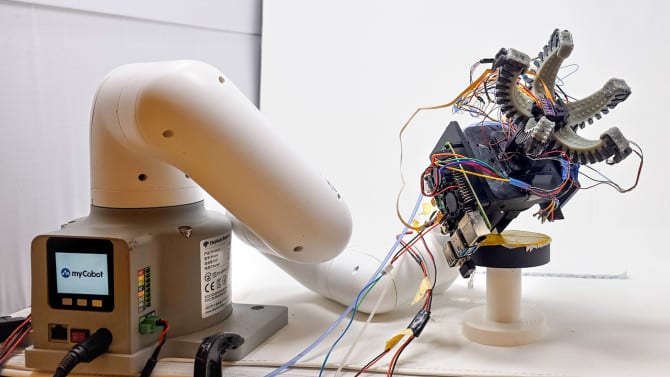
Il gripper è dotato di due diversi sensori in fibra ottica. Il primo misura la curvatura del dito, il secondo la pressione sulla punta. Insieme permettono al robot di stimare la forma di un oggetto e di regolare la presa, così da afferrare frutti maturi senza ammaccarli.
Shepherd ha descritto il progetto come un sistema in cui sensori e presa sono fatti dello stesso materiale. "Gli estensimetri in fibra ottica hanno le stesse proprietà meccaniche dei gripper che li utilizzano", ha spiegato. "È un po' come se fosse la carne stessa a sentire il frutto, invece di avere sensori separati."
Il laboratorio aveva già dimostrato che i sensori in fibra ottica estensibili possono dare ai robot morbidi una percezione tattile dinamica. Negli ultimi anni il team si è spostato verso l'agricoltura. Un progetto precedente era un gripper morbido che inietta sensori nelle foglie di piante vive, aiutandole a rilevare l'ambiente circostante e a comunicare con esso.
Perché le fragole come banco di prova
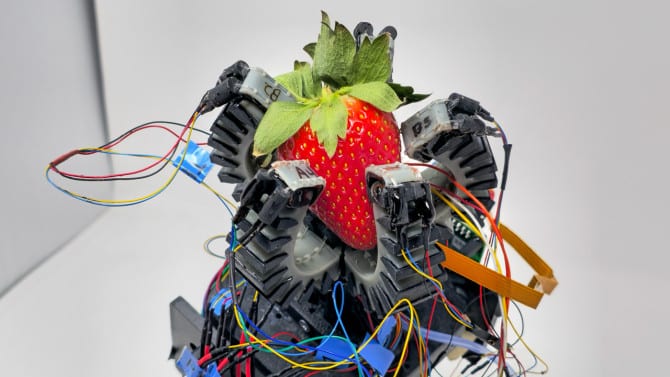
Il team aveva bisogno di un frutto modello per addestrare e testare il gripper e ha scelto la fragola. Le fragole mature si riconoscono in modo affidabile dal colore, e questo ha offerto ai ricercatori un controllo indipendente sul modello basato sul tatto.
"Abbiamo potuto addestrare il modello a capire se il frutto è maturo in base al tatto, e poi validarlo osservando il colore", ha detto Shepherd. Ha aggiunto che un membro del team, Anand, è riuscito a stimare con precisione il momento giusto per la raccolta delle fragole partendo dalla rigidità misurata.
Torcere invece di tirare
Una volta afferrata la fragola, il gripper non tira né strappa. I ricercatori hanno aggiunto un meccanismo a ingranaggi planetari che permette al polso del robot di ruotare e di staccare il frutto dalla pianta con una torsione. Tirare e strappare può sollecitare e danneggiare i frutti, quindi il movimento di torsione serve a proteggerli.
Il gripper ha inoltre una videocamera nel palmo, pensata per i casi in cui il tatto non basta, per esempio quando il frutto è nascosto dietro foglie o altra vegetazione. Secondo Shepherd, l'approccio basato sul tatto dovrebbe rivelarsi più utile quando la maturazione non si può vedere affatto. Ha citato come esempi avocado, ananas e asimine (pawpaw), che sono i suoi frutti preferiti.
Il suo ragionamento sulle asimine è pratico. "Il problema delle asimine è che non si vede quando sono mature, e maturano così in fretta che, se non sei lì al momento giusto, le perdi", ha detto. Inoltre non sopportano bene il trasporto, uno dei motivi per cui, secondo lui, non si trovano nei supermercati.
Che cosa significa per il settore e che cosa resta da dimostrare
L'idea più interessante qui è il design del sensore, non la fragola. Gran parte della robotica per la raccolta si affida alle telecamere per decidere che cosa è pronto. Il colore funziona per le fragole, ma non per i frutti la cui maturazione non mostra segni esterni. Un gripper che legge la rigidità attraverso lo stesso materiale morbido che tiene il frutto affronta direttamente questa lacuna. La telecamera nel palmo suggerisce che il team consideri i due sensi complementari e non in concorrenza.
Anche il metodo di validazione è valido in linea di principio. Poiché il colore della fragola è un indicatore affidabile di maturazione, offre una verità di riferimento con cui controllare un modello tattile. È un modo sensato per costruire fiducia prima di passare a frutti per cui un controllo simile non esiste.
È su quest'ultimo passaggio che restano le domande aperte. I casi di asimina, avocado e ananas sono l'argomento più forte a favore del sensing tattile, ma il lavoro, per come è descritto, è stato addestrato e validato sulle fragole. Non è stato dimostrato che la rigidità sia correlata alla maturazione allo stesso modo in altri frutti. Ogni specie richiederebbe probabilmente un proprio modello e una propria misura di riferimento della maturazione.
La descrizione omette inoltre i numeri che permetterebbero agli agricoltori di valutare la tecnologia. Non indica alcuna percentuale di accuratezza delle stime di maturazione, né la velocità di raccolta, né il tasso di danneggiamento rispetto ad altri gripper, né il costo. Non riporta prove in campo. Tutto ciò che viene descritto è una dimostrazione di laboratorio di un singolo gripper, mentre un'azienda agricola ne richiederebbe molti, capaci di funzionare in modo affidabile in condizioni variabili e ingombre.
L'argomento più ampio di Shepherd riguarda i sistemi agricoli. Ha spiegato che le colture a file esistono perché si adattano alle macchine attuali, e che un numero maggiore di robot più piccoli potrebbe rendere praticabili le colture miste. Ha citato la coltivazione congiunta di soia e mais, o l'alternanza di specie resistenti ai parassiti, che potrebbe ridurre l'uso di pesticidi e fertilizzanti. Ha riconosciuto che un'azienda gestita in questo modo è molto complessa e ha affermato che i robot potrebbero renderla gestibile.
Questa è una visione, non un risultato. Un gripper delicato e dotato di sensori è solo un tassello necessario. Dovrebbero funzionare anche navigazione, coordinamento tra molte macchine ed economia, e nessuno di questi aspetti è affrontato in questa ricerca. L'affermazione credibile a breve termine è più circoscritta: un gripper morbido con sensori integrati può valutare e raccogliere fragole al tatto in test controllati.
La ricerca è stata sostenuta dal National Science Foundation Center for Research on Programmable Plant Systems e dal Cornell Institute for Digital Agriculture.