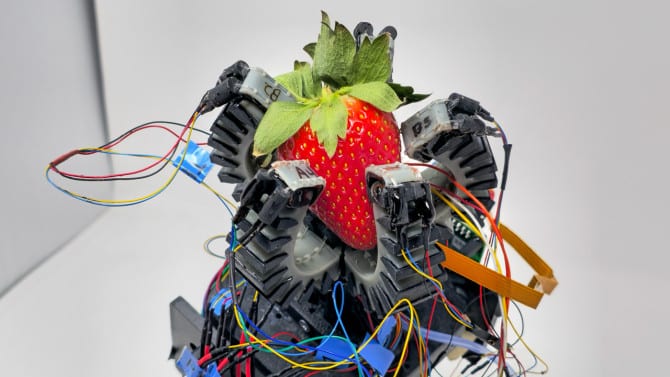
Une pince robotique souple conçue à l'université Cornell peut estimer si une fraise est mûre en mesurant sa fermeté, puis la détacher de sa tige ou de son plant en la tordant, sans l'abîmer. Cette pince souple utilise des capteurs à fibre optique extensibles à la place de capteurs de force rigides : le matériau de détection possède ainsi les mêmes propriétés mécaniques que le doigt lui-même.
Ces travaux sont issus de l'Organic Robotics Lab de Rob Shepherd, titulaire de la chaire John F. Carr de génie mécanique au Cornell Duffield College of Engineering. L'équipe a collaboré avec Marvin Pritts, professeur d'horticulture et de développement mondial à la College of Agriculture and Life Sciences, spécialiste des méthodes de production durables pour les cultures de petits fruits.
Comment la pince perçoit les fruits
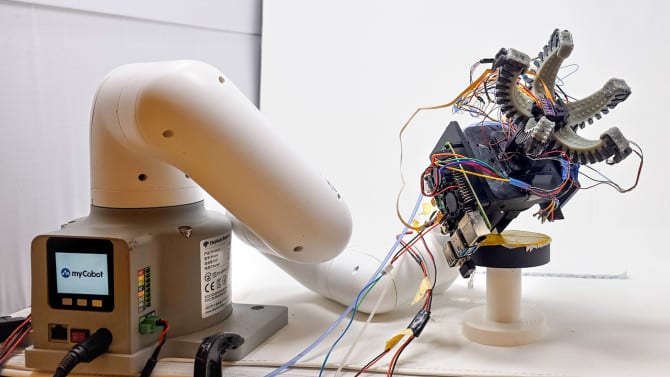
La pince est équipée de deux capteurs à fibre optique distincts. L'un mesure la courbure du doigt. L'autre mesure la pression au bout du doigt. Ensemble, ils permettent au robot d'estimer la forme d'un objet et d'ajuster sa prise, afin de saisir un fruit mûr sans le meurtrir.
Selon Rob Shepherd, la conception repose sur un principe : la détection et la préhension relèvent du même matériau. « Les jauges de déformation à fibre optique ont les mêmes propriétés mécaniques que les pinces qui les utilisent », explique-t-il. « C'est un peu comme si la chair sentait le fruit, au lieu d'avoir des capteurs séparés. »
Le laboratoire avait déjà montré que des capteurs à fibre optique extensibles pouvaient doter les robots souples d'une sensibilité tactile dynamique. Ces dernières années, l'équipe s'est tournée vers l'agriculture. Un projet antérieur portait sur une pince souple capable d'implanter des capteurs dans des feuilles de plantes vivantes, afin de détecter son environnement et de communiquer avec lui.
Pourquoi avoir choisi la fraise comme cas d'essai
L'équipe avait besoin d'un fruit modèle pour entraîner et tester la pince, et a retenu la fraise. La couleur permet d'identifier de façon fiable une fraise mûre, ce qui offrait aux chercheurs un moyen de contrôle indépendant du modèle fondé sur le toucher.
« Nous pouvions donc entraîner notre modèle à reconnaître la maturité par le toucher, puis le valider grâce à la couleur », indique Rob Shepherd. Il ajoute qu'un membre de l'équipe, Anand, a pu estimer avec précision le bon moment pour cueillir les fraises à partir de la fermeté mesurée.
Tordre plutôt que tirer
Une fois la fraise en main, la pince ne tire pas et n'arrache pas. Les chercheurs ont ajouté un mécanisme à engrenage planétaire qui permet au poignet du robot de pivoter et de tordre le fruit pour le détacher de sa tige. Tirer ou arracher peut contraindre et abîmer les fruits ; le mouvement de torsion vise donc à les préserver.
La pince dispose aussi d'une caméra dans la paume. Elle sert lorsque le toucher ne suffit pas, par exemple pour des fruits cachés derrière des feuilles ou d'autres végétaux. Rob Shepherd estime que l'approche tactile devrait être la plus utile quand la maturité n'est pas visible du tout. Il cite l'avocat, l'ananas et l'asimine (pawpaw), son fruit préféré.
Son raisonnement sur l'asimine est très concret. « Le problème avec les asimines, c'est qu'on ne voit pas quand elles sont mûres, et elles mûrissent si vite que si l'on n'est pas là au bon moment, on les rate », dit-il. Elles supportent en outre mal le transport, ce qui explique selon lui leur absence des rayons des supermarchés.
Ce que cela change pour le secteur, et ce qui reste à prouver
L'idée la plus intéressante ici est la conception du capteur, pas la fraise. La plupart des travaux sur la récolte robotisée s'appuient sur des caméras pour décider ce qui est prêt. La couleur fonctionne pour les fraises, mais pas pour les fruits dont la maturité ne se voit pas de l'extérieur. Une pince qui lit la fermeté à travers le matériau souple même qui tient le fruit répond directement à cette lacune. La caméra de la paume laisse penser que l'équipe voit les deux sens comme complémentaires plutôt que concurrents.
La méthode de validation est également solide sur le principe. Comme la couleur de la fraise est un indicateur fiable de maturité, elle fournit une vérité terrain à laquelle confronter un modèle tactile. C'est une façon raisonnable de gagner en confiance avant de passer à des fruits pour lesquels un tel contrôle n'existe pas.
C'est justement cette dernière étape qui soulève les questions ouvertes. Les cas de l'asimine, de l'avocat et de l'ananas sont le meilleur argument en faveur de la détection tactile, mais les travaux décrits ont été entraînés et validés sur des fraises. Rien ne prouve que la fermeté corresponde à la maturité de la même manière pour d'autres fruits. Chaque espèce nécessiterait probablement son propre modèle et sa propre mesure de référence de la maturité.
La description omet aussi les chiffres qui permettraient aux producteurs de se faire une opinion. Elle ne donne ni taux de précision pour les estimations de maturité, ni cadence de cueillette, ni taux de dommages comparé à d'autres pinces, ni coût. Aucun essai en conditions réelles n'est rapporté. Tout ce qui est décrit est une démonstration en laboratoire d'une pince, alors qu'une exploitation en exigerait un grand nombre, fonctionnant de manière fiable dans des environnements encombrés et variables.
Le propos plus large de Rob Shepherd concerne les systèmes agricoles. Il explique que les cultures en rangs existent parce qu'elles conviennent aux machines actuelles, et qu'un plus grand nombre de robots plus petits pourrait rendre praticables les cultures associées. Il cite la culture conjointe du soja et du maïs, ou l'intercalage d'espèces résistantes aux ravageurs, ce qui pourrait réduire l'usage de pesticides et d'engrais. Il reconnaît qu'une exploitation gérée ainsi est très complexe et affirme que les robots pourraient la rendre gérable.
Il s'agit d'une vision, pas d'un résultat. Une pince délicate et dotée de capteurs n'est qu'une pièce nécessaire. La navigation, la coordination entre de nombreuses machines et l'équilibre économique devraient aussi fonctionner, et aucun de ces points n'est abordé dans cette recherche. L'affirmation crédible à court terme est plus modeste : une pince souple intégrant des capteurs peut évaluer et récolter des fraises au toucher dans des essais contrôlés.
Cette recherche a été soutenue par le Center for Research on Programmable Plant Systems de la National Science Foundation et par le Cornell Institute for Digital Agriculture.