Una pinza robótica blanda desarrollada en la Universidad de Cornell puede estimar si una fresa está madura midiendo su firmeza, y después girarla para desprenderla de la rama o la planta sin dañarla. Esta pinza robótica blanda emplea sensores de fibra óptica extensibles en lugar de sensores de fuerza rígidos, de modo que el material sensor tiene las mismas propiedades mecánicas que el propio dedo.
El trabajo proviene del Organic Robotics Lab de Rob Shepherd, profesor John F. Carr de Ingeniería Mecánica en la Facultad de Ingeniería Cornell Duffield. El equipo colaboró con Marvin Pritts, profesor de horticultura y desarrollo global en la Facultad de Agricultura y Ciencias de la Vida, especializado en métodos de producción sostenible de frutos rojos.
Cómo percibe la fruta la pinza
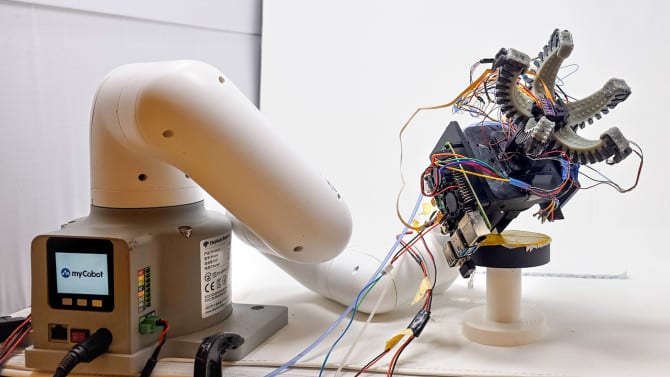
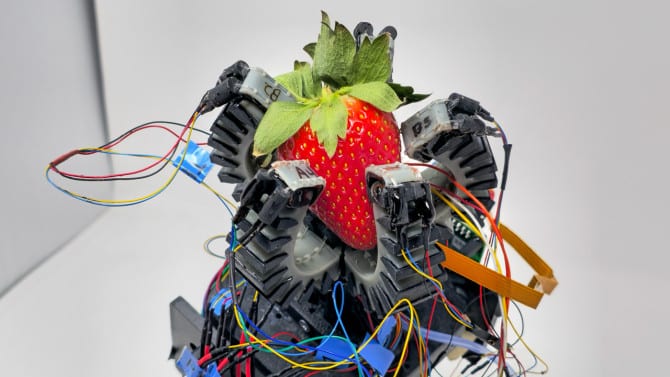
La pinza incorpora dos sensores de fibra óptica diferentes. Uno mide la curvatura del dedo. El otro mide la presión en la punta. Juntos permiten al robot estimar la forma de un objeto y ajustar el agarre, de modo que pueda sujetar fruta madura sin magullarla.
Shepherd explicó que en este diseño la detección y el agarre se realizan con el mismo material. "Las galgas extensométricas de fibra óptica tienen las mismas propiedades mecánicas que las pinzas que las usan", afirmó. "Es como si la propia carne sintiera la fruta, en lugar de tener sensores independientes".
El laboratorio ya había demostrado que los sensores de fibra óptica extensibles pueden dotar a los robots blandos de una percepción táctil dinámica. En los últimos años, el equipo se ha adentrado en la agricultura. Un proyecto anterior fue una pinza blanda que inyecta sensores en hojas vivas de plantas, los cuales le ayudan a detectar su entorno y comunicarse con él.
Por qué se eligieron las fresas para las pruebas
El equipo necesitaba una fruta modelo para entrenar y probar la pinza, y eligió la fresa. Las fresas maduras se pueden identificar de forma fiable por su color, lo que dio a los investigadores una verificación independiente del modelo basado en el tacto.
"Así podíamos entrenar nuestro modelo para saber si la fruta está madura según el tacto y luego validarlo observando el color", dijo Shepherd. Añadió que un miembro del equipo, llamado Anand, logró estimar con precisión si era el momento adecuado para recolectar las fresas a partir de la firmeza que medía.
Girar en lugar de tirar
Una vez que la pinza sujeta la fresa, no tira de ella ni la arranca. Los investigadores añadieron un mecanismo de engranaje planetario para que la muñeca del robot pueda rotar y desprender la fruta de la planta con un giro. Tirar o arrancar puede tensar y dañar la fruta, por lo que el movimiento de torsión busca protegerla.
La pinza también lleva una cámara en la palma. Está pensada para los casos en que el tacto no basta, como la fruta oculta tras las hojas u otra vegetación. Shepherd señaló que el enfoque táctil sería más útil cuando la madurez no se puede ver en absoluto. Citó como ejemplos los aguacates, las piñas y las papayas de Norteamérica (pawpaws), que son sus favoritas.
Su razonamiento sobre los pawpaws es práctico. "El problema con los pawpaws es que no se ve cuándo están maduros, y maduran tan rápido que, si no estás en el momento justo, te los pierdes", dijo. Además, no soportan bien el transporte, lo que, según él, explica en parte que no se vean en los supermercados.
Qué significa para el sector y qué falta por demostrar
La idea más valiosa aquí es el diseño del sensor, no la fresa. Gran parte de la investigación en cosecha robótica depende de cámaras para decidir qué está listo. El color funciona con las fresas, pero falla con frutas cuya madurez no tiene signos externos. Una pinza que lee la firmeza a través del mismo material blando que sujeta la fruta aborda esa carencia de forma directa. La cámara en la palma sugiere que el equipo considera ambos sentidos complementarios y no competidores.
El método de validación también es sólido en principio. Como el color de la fresa es un indicador fiable de madurez, ofrece una referencia con la que contrastar un modelo táctil. Es una forma sensata de ganar confianza antes de pasar a frutas donde no existe esa comprobación.
Ahí es donde están las dudas pendientes. Los casos del pawpaw, el aguacate y la piña son el argumento más sólido a favor del sensado táctil, pero el trabajo descrito se entrenó y validó con fresas. No se ha demostrado que la firmeza se relacione con la madurez de la misma manera en otras frutas. Es probable que cada especie necesite su propio modelo y su propia medida de referencia de madurez.
La descripción tampoco incluye las cifras que permitirían a los agricultores evaluarla. No ofrece una cifra de precisión de las estimaciones de madurez, ni velocidad de recolección, ni tasa de daños frente a otras pinzas, ni costo. No informa de pruebas en campo. Todo lo descrito es una demostración de laboratorio de una pinza, y una explotación agrícola necesitaría muchas funcionando de forma fiable en condiciones variables y con mucha vegetación.
El planteamiento más amplio de Shepherd tiene que ver con los sistemas agrícolas. Dijo que los cultivos en hileras existen porque se adaptan a las máquinas actuales, y que un mayor número de robots más pequeños podría hacer viable el cultivo mixto. Mencionó cultivar soja y maíz juntos, o intercalar especies que resisten plagas, lo que podría reducir el uso de pesticidas y fertilizantes. Reconoció que una explotación gestionada así es muy compleja y afirmó que los robots podrían hacerla manejable.
Eso es una visión, no un resultado. Una pinza delicada y con sentido del tacto es una pieza necesaria. También tendrían que funcionar la navegación, la coordinación entre muchas máquinas y la viabilidad económica, y ninguna de ellas se aborda en esta investigación. La afirmación creíble a corto plazo es más acotada: una pinza blanda con sensores integrados puede evaluar y cosechar fresas por el tacto en pruebas controladas.
La investigación contó con el apoyo del Centro de Investigación sobre Sistemas Vegetales Programables de la National Science Foundation y del Cornell Institute for Digital Agriculture.