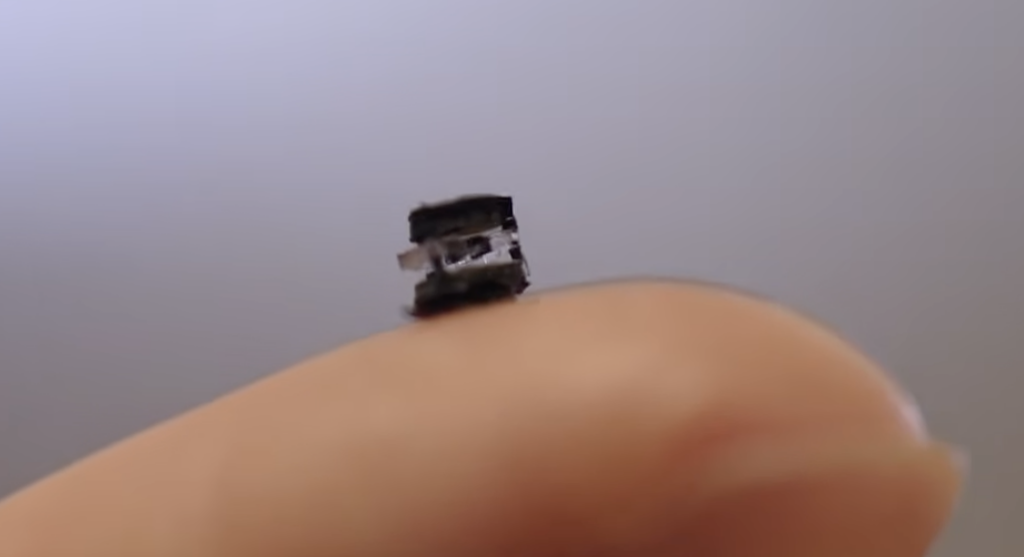
Un robot lungo appena 4,4 mm è in grado di tagliare i tessuti, rilasciare farmaci, afferrare e conservare campioni di tessuto e generare calore, passando da una funzione all'altra in meno di un secondo. Il robot chirurgico delle dimensioni di un seme è stato sviluppato alla Nanyang Technological University di Singapore (NTU Singapore) ed è controllato in modalità wireless tramite campi magnetici deboli.
Il lavoro è stato guidato dal professor associato Lum Guo Zhan della School of Mechanical and Aerospace Engineering della NTU ed è pubblicato sulla rivista Advanced Materials. L'articolo s'intitola Miniature Soft Robot With Magnetically Reprogrammable Surgical Functions. Gli autori sono Chelsea Shan Xian Ng, Yu Xuan Yeoh, Nicholas Yong Wei Foo, Keerthana Radhakrishnan e Lum.
Cinque funzioni in pochi millimetri
In laboratorio il team ha utilizzato bobine magnetiche per guidare il robot e selezionarne gli strumenti. Il robot può spostarsi, tagliare tessuto biologico con una piccola lama, rilasciare farmaci, afferrare e conservare campioni di tessuto oppure emettere calore su un'area mirata. Esegue una sola di queste funzioni alla volta.
Secondo Lum, la maggior parte dei robot magnetici di questo tipo può svolgere soltanto una o due funzioni. Il suo obiettivo dichiarato a lungo termine è che i medici possano guidare questi robot fino a un punto bersaglio del corpo e usarli per eseguire trattamenti.
Il corpo del robot è solido ma flessibile. Il team lo contrappone ai microrobot di consistenza gelatinosa, sostenendo che la forma solida rende il dispositivo più robusto e più facile da recuperare dopo l'uso.
Un modulo magnetico riprogrammabile
Il robot è realizzato con materiali magnetici soft, tra cui PDMS ed Ecoflex. Si tratta di materiali a base di silicone molto diffusi nella robotica soft perché flessibili e modellabili in strutture minuscole. Al loro interno sono incorporate microparticelle magnetiche da 5 micrometri ciascuna, che permettono a diverse parti del robot di rispondere ai campi magnetici.
Al centro si trova un modulo magnetico che può essere magnetizzato, smagnetizzato e rimagnetizzato in direzioni diverse. Ogni orientamento magnetico attiva una funzione diversa. Il modulo può essere riprogrammato in meno di un secondo, ed è questo a consentire il rapido passaggio da uno strumento all'altro.
Il team ha inoltre progettato regioni distinte del robot in modo che solo una parte risponda a un determinato campo magnetico. Quella parte cambia forma per attivare uno strumento, mentre il resto del corpo resta fermo. Questo affronta un limite noto alle piccole scale, dove il campo magnetico tende ad agire sull'intero dispositivo contemporaneamente, facendolo comportare come un unico magnete. Un comportamento che limita la precisione con cui il robot può muoversi o attivare i singoli strumenti.
Il progetto aggiunge anche un sesto movimento. La maggior parte dei robot magnetici miniaturizzati è limitata a cinque gradi di libertà: spostamento lungo tre assi e rotazione in due direzioni. Il robot della NTU può anche rotolare, ruotando attorno al proprio asse longitudinale. Secondo il team, ciò offre un controllo più fine del posizionamento, un aspetto importante negli spazi stretti, morbidi e irregolari come quelli all'interno del corpo umano.
Cosa hanno mostrato i test
I ricercatori hanno provato le funzioni chirurgiche su modelli di tessuto biologico, tra cui fegato di pollo, e su materiali a base di gelatina che simulano i tessuti molli. Il robot ha tagliato il tessuto, rilasciato particelle che simulavano quelle di un farmaco, afferrato e conservato campioni di tessuto e prodotto calore localizzato.
Il riscaldamento ha richiesto un tipo diverso di campo. Il team ha esposto il robot a un campo magnetico alternato ad alta frequenza, che ha indotto i materiali magnetici all'interno del dispositivo a generare calore. L'approccio è rilevante per l'ipertermia magnetica, un metodo allo studio per il trattamento dei tumori.
Il team ha verificato anche la biocompatibilità, esponendo cellule della pelle umana ai materiali del robot in condizioni di laboratorio. Oltre il 99% delle cellule è rimasto vitale, in linea con il gruppo di controllo. I ricercatori ritengono che ciò indichi che i materiali sono in gran parte non tossici nelle condizioni sperimentali adottate.
I prossimi passi
Il team sta ora valutando come le versioni future potrebbero essere integrate con tecnologie di imaging, sistemi di sensing e modelli di organi artificiali clinicamente realistici, in grado di riprodurre meglio il comportamento fisico dei tessuti umani. Lum sta inoltre collaborando con chirurghi per capire come i sistemi robotici miniaturizzati potrebbero inserirsi nei reali flussi di lavoro clinici.
Secondo Lum, avvicinarsi all'uso pratico richiede di capire come i robot possano essere guidati, monitorati e controllati in contesti medici realistici, e non solo come funzionino in laboratorio.
Il dottor Yeo Leong Litt, Leonard, consulente senior della Divisione di Neurologia del National University Hospital, ha fornito un commento indipendente. Ha dichiarato di poter immaginare questi robot sostituire molti aspetti della chirurgia radiologica interventistica e diventare una nuova modalità terapeutica. Ha definito notevole la loro capacità di attraversare ambienti complessi e di somministrare farmaci, eseguire biopsie e applicare calore terapeutico.
Perché è importante e cosa resta da dimostrare
Il contributo principale sta nel modo in cui il robot è costruito, non in un singolo strumento. Taglio, rilascio di farmaci, prelievo di campioni e riscaldamento sono già stati perseguiti separatamente nei microrobot magnetici. Riunire cinque funzioni in un unico corpo da 4,4 mm, con regioni che rispondono in modo selettivo allo stesso campo, affronta il problema per cui a questa scala i campi magnetici agiscono di solito sull'intero dispositivo contemporaneamente. Il movimento di rotolamento aggiuntivo è un secondo vantaggio concreto, perché amplia il controllo disponibile per il posizionamento negli spazi ristretti.
Il confronto che la fonte consente è circoscritto ma chiaro. Rispetto ai robot che svolgono una o due funzioni, questo dispositivo ne esegue cinque, e rispetto ai progetti di consistenza gelatinosa offre un corpo più facile da recuperare. La fonte non confronta il robot con altri progetti multifunzione, quindi non è dimostrata alcuna superiorità oltre questi punti.
Diversi aspetti restano non dimostrati. Tutti i test riportati sono stati condotti in laboratorio, su fegato di pollo e modelli di tessuto a base di gelatina, con le bobine poste all'esterno dell'esperimento. La fonte non descrive test all'interno di un corpo vivente, e i prossimi passi indicati dal team stesso, ovvero imaging, sensing e modelli di organi artificiali realistici, segnalano lacune proprio in queste aree. Un robot che non può essere visto o tracciato all'interno del corpo non può essere guidato verso un bersaglio, quindi l'integrazione dell'imaging è un prerequisito per l'obiettivo dichiarato.
La funzione di riscaldamento dipende inoltre da un campo alternato ad alta frequenza, distinto dai campi deboli usati per il movimento e il controllo degli strumenti. La fonte non chiarisce come un sistema clinico potrebbe generare entrambi i tipi di campo attorno a un paziente. Anche il risultato sulla vitalità cellulare è limitato: riguarda cellule della pelle umana in laboratorio e giustifica l'espressione «in gran parte non tossici» solo in quelle condizioni.
Il commento indipendente del neurologo dell'ospedale è il parere di un esperto sul potenziale, non una prova di prestazioni cliniche. Per ora il robot chirurgico delle dimensioni di un seme è una piattaforma di laboratorio validata per il controllo multifunzione su scala millimetrica. Se diventerà uno strumento chirurgico dipenderà dal prossimo ciclo di lavoro con chirurghi, imaging e modelli di organi.