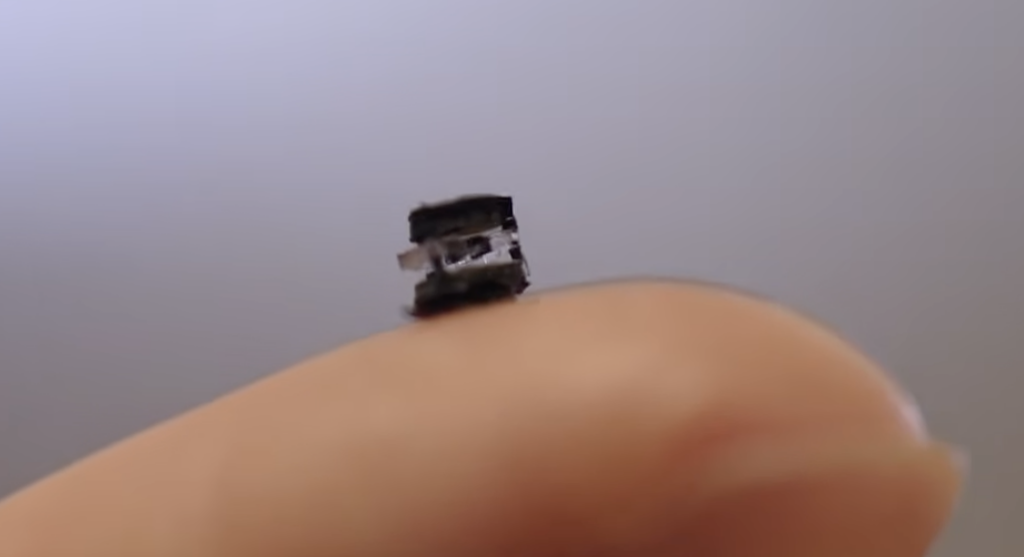
Un robot de 4,4 mm de long peut découper des tissus, libérer des médicaments, saisir et stocker des prélèvements tissulaires, et produire de la chaleur, en passant d'une fonction à l'autre en moins d'une seconde. Ce robot chirurgical de la taille d'une graine a été mis au point à l'Université technologique de Nanyang, à Singapour (NTU Singapore), et il est piloté sans fil par des champs magnétiques faibles.
Les travaux ont été dirigés par le professeur associé Lum Guo Zhan, de la School of Mechanical and Aerospace Engineering de la NTU, et sont publiés dans la revue Advanced Materials. L'article s'intitule Miniature Soft Robot With Magnetically Reprogrammable Surgical Functions. Ses auteurs sont Chelsea Shan Xian Ng, Yu Xuan Yeoh, Nicholas Yong Wei Foo, Keerthana Radhakrishnan et Lum.
Cinq fonctions en quelques millimètres
En laboratoire, l'équipe a utilisé des bobines magnétiques pour diriger le robot et sélectionner ses outils. Le robot peut se déplacer, découper un tissu biologique avec une petite lame, libérer des médicaments, saisir et stocker des prélèvements tissulaires, ou émettre de la chaleur vers une zone ciblée. Il exécute une seule de ces fonctions à la fois.
Selon Lum, la plupart des robots magnétiques de ce type ne peuvent remplir qu'une ou deux fonctions. Son objectif à long terme : permettre aux médecins de guider de tels robots jusqu'à une zone cible du corps et de s'en servir pour réaliser des traitements.
Le corps du robot est solide mais flexible. L'équipe l'oppose aux mini-robots gélatineux, de type « slime », en expliquant que sa structure solide rend l'appareil plus robuste et plus facile à récupérer après usage.
Un module magnétique reprogrammable
Le robot est fabriqué à partir de matériaux magnétiques souples, notamment le PDMS et l'Ecoflex. Ces matériaux à base de silicone sont courants en robotique souple, car ils sont flexibles et peuvent être façonnés en structures minuscules. Ils sont chargés de microparticules magnétiques de 5 micromètres chacune, qui permettent à différentes parties du robot de réagir aux champs magnétiques.
Au centre se trouve un module magnétique qui peut être aimanté, désaimanté et réaimanté dans différentes directions. Chaque orientation magnétique active une fonction différente. Le module peut être reprogrammé en moins d'une seconde, ce qui permet de changer d'outil très rapidement.
L'équipe a aussi conçu des zones distinctes du robot de sorte qu'une seule partie réagisse à un champ magnétique donné. Cette partie change de forme pour activer un outil, tandis que le reste du corps reste immobile. Cela répond à une limite bien connue à petite échelle : un champ magnétique tend à agir sur l'ensemble du dispositif en même temps, qui se comporte alors comme un simple aimant. Ce comportement limite la précision avec laquelle le robot peut se déplacer ou activer chaque outil individuellement.
La conception ajoute également un sixième mouvement. La plupart des mini-robots magnétiques sont limités à cinq degrés de liberté : déplacement selon trois axes et rotation dans deux directions. Le robot de la NTU peut en plus rouler, en tournant autour de son propre axe longitudinal. Selon l'équipe, cela offre un contrôle plus fin du positionnement, un atout dans les espaces étroits, mous et irréguliers comme ceux du corps humain.
Ce que les essais ont montré
Les chercheurs ont testé les fonctions chirurgicales sur des modèles de tissus biologiques, dont du foie de poulet, ainsi que sur des matériaux à base de gélatine simulant des tissus mous. Le robot a découpé des tissus, distribué des particules faisant office de particules médicamenteuses, saisi et stocké des prélèvements tissulaires, et produit de la chaleur localisée.
Le chauffage a nécessité un autre type de champ. L'équipe a exposé le robot à un champ magnétique alternatif à haute fréquence, qui a amené les matériaux magnétiques présents dans le dispositif à produire de la chaleur. Cette approche est liée à l'hyperthermie magnétique, une méthode à l'étude pour le traitement du cancer.
L'équipe a aussi vérifié la biocompatibilité en exposant des cellules de peau humaine aux matériaux du robot, en conditions de laboratoire. Plus de 99 % des cellules sont restées viables, comme dans le groupe témoin. Les chercheurs estiment que cela suggère que les matériaux sont largement non toxiques dans ces conditions expérimentales.
Prochaines étapes
L'équipe étudie à présent comment les futures versions pourraient être associées à des technologies d'imagerie, à des systèmes de détection et à des modèles d'organes artificiels réalistes sur le plan clinique, reproduisant mieux le comportement physique des tissus humains. Lum travaille également avec des chirurgiens pour comprendre comment les systèmes robotiques miniatures pourraient s'intégrer aux véritables flux de travail cliniques.
Il explique que, pour se rapprocher d'un usage pratique, il faut comprendre comment ces robots pourraient être guidés, surveillés et contrôlés dans des conditions médicales réalistes, et pas seulement comment ils fonctionnent en laboratoire.
Le Dr Yeo Leong Litt, Leonard, consultant senior à la division de neurologie de l'Hôpital universitaire national, a livré un avis indépendant. Il se dit capable d'imaginer ces robots remplaçant de nombreux aspects de la chirurgie de radiologie interventionnelle et devenant un nouveau mode de thérapie. Il juge remarquable leur capacité à se frayer un chemin dans des environnements complexes, à délivrer des médicaments, à réaliser des biopsies et à administrer de la chaleur thérapeutique.
Pourquoi c'est important, et ce qui reste à prouver
L'apport principal tient à la conception du robot, et non à un outil en particulier. La découpe, la libération de médicaments, le prélèvement et le chauffage ont chacun été explorés séparément sur des microrobots magnétiques. Réunir cinq fonctions dans un seul corps de 4,4 mm, avec des zones qui réagissent de manière sélective au même champ, s'attaque au problème des champs magnétiques qui, à cette échelle, agissent généralement sur tout le dispositif à la fois. Le mouvement de roulis ajouté est un second gain concret, car il élargit le contrôle disponible pour se positionner dans les espaces exigus.
La comparaison que permet la source est étroite mais claire. Face aux robots qui remplissent une ou deux fonctions, celui-ci en réalise cinq, et face aux conceptions de type « slime », il offre un corps plus facile à récupérer. La source ne compare pas le robot à d'autres designs multifonctions : toute affirmation de leadership au-delà de ces points n'est donc pas établie.
Plusieurs points restent à démontrer. Tous les essais rapportés ont été menés en laboratoire, sur du foie de poulet et des modèles de tissus à base de gélatine, avec des bobines placées à l'extérieur du dispositif expérimental. La source ne décrit aucun essai dans un organisme vivant, et les prochaines étapes de l'équipe, à savoir l'imagerie, la détection et des modèles d'organes artificiels réalistes, désignent précisément ces lacunes. Un robot qu'on ne peut ni voir ni suivre dans le corps ne peut pas être guidé vers une cible : l'intégration de l'imagerie est donc un préalable à l'objectif affiché.
La fonction de chauffage dépend aussi d'un champ alternatif à haute fréquence, distinct des champs faibles utilisés pour le déplacement et le contrôle des outils. La source n'indique pas comment un système clinique pourrait générer ces deux types de champs autour d'un patient. Le résultat sur la viabilité cellulaire est lui aussi limité : il porte sur des cellules de peau humaine en laboratoire et ne justifie l'expression « largement non toxique » que dans ces conditions.
L'avis indépendant du neurologue de l'hôpital est le regard d'un expert sur un potentiel, pas une preuve de performance clinique. Pour l'instant, ce robot chirurgical de la taille d'une graine est une plateforme de laboratoire validée pour le contrôle multifonction à l'échelle du millimètre. Qu'il devienne un outil chirurgical dépendra de la prochaine phase de travaux avec les chirurgiens, l'imagerie et les modèles d'organes.