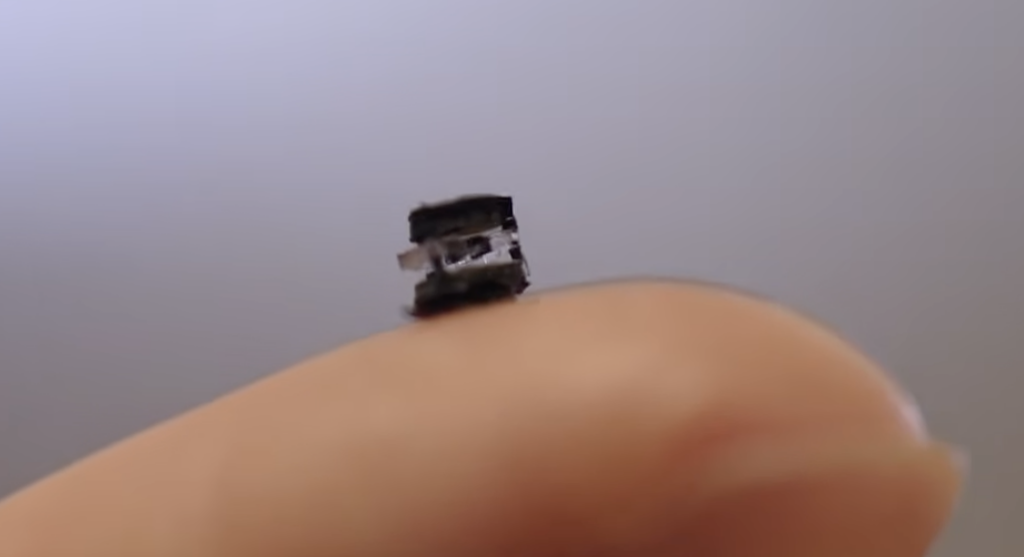
Un robot de 4,4 mm de largo puede cortar tejido, liberar fármacos, sujetar y almacenar muestras de tejido y generar calor, y cambia entre estas funciones en menos de un segundo. El robot quirúrgico del tamaño de una semilla fue desarrollado en la Universidad Tecnológica de Nanyang, Singapur (NTU Singapur), y se controla de forma inalámbrica mediante campos magnéticos débiles.
El trabajo fue dirigido por el profesor asociado Lum Guo Zhan, de la Escuela de Ingeniería Mecánica y Aeroespacial de la NTU, y se publica en la revista Advanced Materials. El artículo se titula Miniature Soft Robot With Magnetically Reprogrammable Surgical Functions. Sus autores son Chelsea Shan Xian Ng, Yu Xuan Yeoh, Nicholas Yong Wei Foo, Keerthana Radhakrishnan y Lum.
Cinco funciones en unos pocos milímetros
En el laboratorio, el equipo utilizó bobinas magnéticas para dirigir el robot y seleccionar sus herramientas. El robot puede desplazarse, cortar tejido biológico con una pequeña cuchilla, liberar fármacos, sujetar y almacenar muestras de tejido o emitir calor sobre una zona concreta. Realiza una sola de estas funciones a la vez.
Según Lum, la mayoría de los robots magnéticos de este tipo solo pueden realizar una o dos funciones. Su objetivo a largo plazo, según declaró, es que los médicos puedan guiar estos robots hasta un punto concreto del cuerpo y utilizarlos para llevar a cabo tratamientos.
El cuerpo del robot es sólido pero flexible. El equipo lo contrapone a los microrrobots gelatinosos, y señala que la forma sólida hace que el dispositivo sea más robusto y más fácil de recuperar tras su uso.
Un módulo magnético reprogramable
El robot está fabricado con materiales magnéticos blandos, entre ellos PDMS y Ecoflex. Son materiales a base de silicona muy habituales en la robótica blanda porque son flexibles y pueden moldearse en estructuras diminutas. Llevan incorporadas micropartículas magnéticas de 5 micrómetros cada una, que permiten que distintas partes del robot respondan a los campos magnéticos.
En el centro se encuentra un módulo magnético que puede magnetizarse, desmagnetizarse y volver a magnetizarse en distintas direcciones. Cada orientación magnética activa una función diferente. El módulo se puede reprogramar en menos de un segundo, lo que permite el cambio rápido entre herramientas.
El equipo también diseñó regiones independientes del robot para que solo una parte responda a un campo magnético determinado. Esa parte cambia de forma para activar una herramienta, mientras el resto del cuerpo permanece quieto. Esto resuelve una limitación conocida a escalas pequeñas, donde el campo magnético tiende a actuar sobre todo el dispositivo a la vez y hace que se comporte como un único imán. Ese comportamiento restringe la precisión con la que el robot puede moverse o activar cada herramienta por separado.
El diseño añade además un sexto movimiento. La mayoría de los microrrobots magnéticos se limitan a cinco grados de libertad: desplazamiento en tres ejes y rotación en dos direcciones. El robot de la NTU también puede rodar, girando sobre su propio eje longitudinal. Según el equipo, esto ofrece un control más fino del posicionamiento, algo clave en espacios estrechos, blandos e irregulares como los del interior del cuerpo.
Qué mostraron las pruebas
Los investigadores probaron las funciones quirúrgicas en modelos de tejido biológico, como hígado de pollo, y en materiales a base de gelatina que simulan tejido blando. El robot cortó el tejido, dispensó partículas que hacían las veces de partículas de fármaco, sujetó y almacenó muestras de tejido y produjo calor localizado.
El calentamiento requirió un tipo de campo distinto. El equipo expuso el robot a un campo magnético alterno de alta frecuencia, que provocó que los materiales magnéticos del dispositivo generaran calor. Este enfoque es relevante para la hipertermia magnética, un método que se está explorando para el tratamiento del cáncer.
El equipo también comprobó la biocompatibilidad exponiendo células de piel humana a los materiales del robot en condiciones de laboratorio. Más del 99 % de las células se mantuvieron viables, de forma similar al grupo de control. Los investigadores afirman que esto sugiere que los materiales son, en gran medida, no tóxicos en esas condiciones experimentales.
Próximos pasos
El equipo estudia ahora cómo podrían combinarse futuras versiones con tecnologías de imagen, sistemas de sensado y modelos de órganos artificiales clínicamente realistas que imiten mejor el comportamiento físico de los tejidos humanos. Lum también trabaja con cirujanos para entender cómo podrían encajar los sistemas robóticos en miniatura en los flujos de trabajo clínicos reales.
Según explicó, acercarse al uso práctico exige comprender cómo se podrían guiar, monitorizar y controlar estos robots en entornos médicos realistas, y no solo cómo funcionan en el laboratorio.
El Dr. Yeo Leong Litt, Leonard, consultor sénior de la División de Neurología del Hospital Universitario Nacional, aportó comentarios independientes. Dijo que podía imaginar a estos robots sustituyendo muchos aspectos de la cirugía radiológica intervencionista y convirtiéndose en una nueva modalidad terapéutica. Calificó de notable su capacidad para desplazarse por entornos complejos y administrar medicación, realizar biopsias y aplicar calor terapéutico.
Por qué importa y qué falta por demostrar
La principal aportación está en cómo se construye el robot, no en una herramienta concreta. El corte, la liberación de fármacos, la toma de muestras y el calentamiento se han abordado por separado en microrrobots magnéticos. Reunir cinco funciones en un cuerpo de 4,4 mm, con regiones que responden de forma selectiva al mismo campo, ataca el problema de que, a esta escala, los campos magnéticos suelen actuar sobre todo el dispositivo a la vez. El movimiento de rodadura adicional es un segundo avance concreto, porque amplía el control disponible para posicionarse en espacios reducidos.
La comparación que respalda la fuente es acotada pero clara. Frente a los robots que realizan una o dos funciones, este dispositivo realiza cinco, y frente a los diseños gelatinosos ofrece un cuerpo más fácil de recuperar. La fuente no compara el robot con otros diseños multifunción, por lo que no puede afirmarse un liderazgo más allá de esos puntos.
Quedan varias cuestiones por demostrar. Todas las pruebas descritas se realizaron en laboratorio, con hígado de pollo y modelos de tejido a base de gelatina, y con las bobinas fuera del experimento. La fuente no describe ensayos dentro de un cuerpo vivo, y los propios próximos pasos del equipo (imagen, sensado y modelos realistas de órganos artificiales) apuntan a carencias justo en esas áreas. Un robot que no se puede ver ni rastrear dentro del cuerpo no puede guiarse hasta un objetivo, de modo que integrar la imagen médica es un requisito previo para el objetivo planteado.
La función de calentamiento depende además de un campo alterno de alta frecuencia, distinto de los campos débiles que se emplean para el movimiento y el control de las herramientas. La fuente no aborda cómo un sistema clínico podría generar ambos tipos de campo alrededor de un paciente. El resultado de viabilidad celular también es limitado: abarca células de piel humana en laboratorio y respalda la expresión «en gran medida no tóxico» solo en esas condiciones.
El comentario independiente del neurólogo del hospital es la opinión de un experto sobre el potencial, no una prueba de rendimiento clínico. Por ahora, el robot quirúrgico del tamaño de una semilla es una plataforma de laboratorio validada para el control multifunción a escala milimétrica. Que llegue a ser una herramienta quirúrgica dependerá de la próxima fase de trabajo con cirujanos, sistemas de imagen y modelos de órganos.