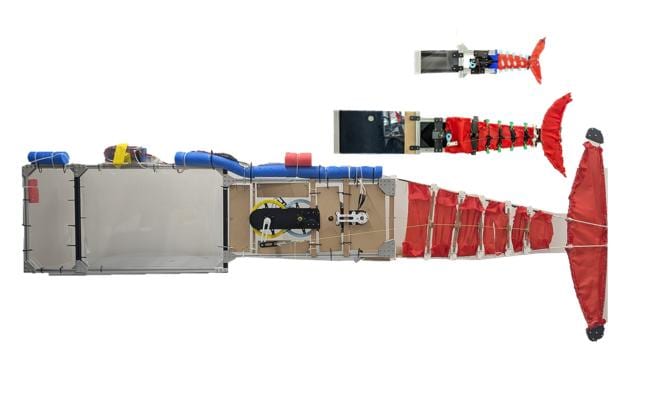
Un solo motore e due tendini incrociati azionano ScaFi, un pesce robotico che i ricercatori dell'EPFL e della New York University hanno realizzato in tre misure: circa 0,6, 1,1 e 2,9 metri. Il team riferisce che il movimento di nuoto è rimasto molto simile nei tre esemplari una volta normalizzato rispetto alla lunghezza del corpo. Il consumo energetico, invece, non è scalato altrettanto bene.
Un solo progetto, tre dimensioni
ScaFi, abbreviazione di Scalable Fish, si ispira a pesci come il merluzzo e lo sgombro. Questi pesci concentrano la maggior parte della flessione del corpo verso la coda, uno stile di nuoto presente in natura su una gamma insolitamente ampia di dimensioni corporee.
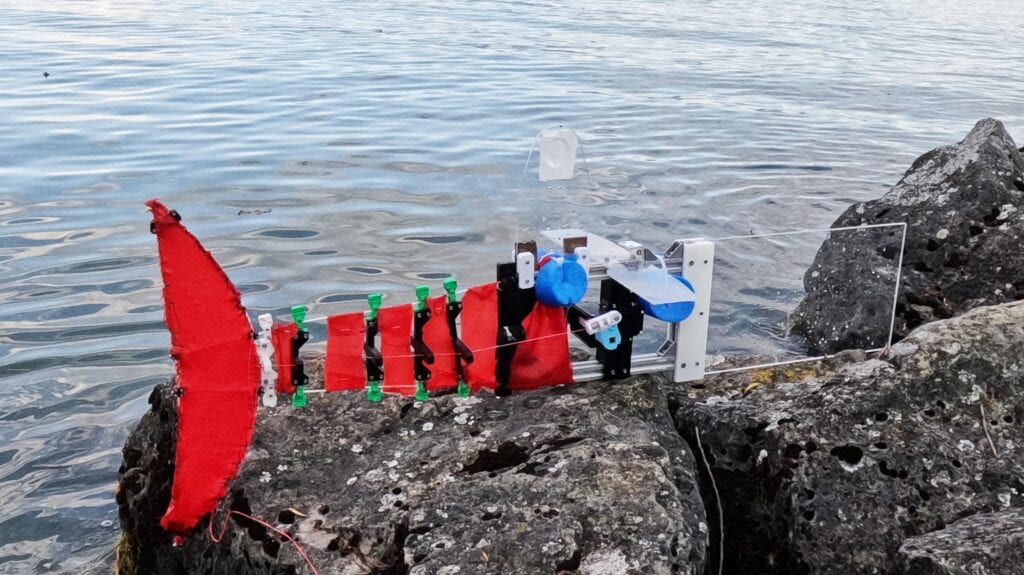
Il robot ha una sezione anteriore rigida e una coda flessibile realizzata con barre in fibra di vetro. Un motore tira due tendini che si incrociano vicino all'estremità della coda. Questo incrocio genera la curvatura a S necessaria per un nuoto simile a quello dei pesci.
L'unica parte che deve cambiare al variare delle dimensioni del robot è il diametro delle barre della coda. Le barre diventano proporzionalmente più spesse man mano che il robot cresce, mantenendo un comportamento di flessione della coda simile. Il meccanismo del motore e il sistema a tendini incrociati restano invariati.
Nana Obayashi, prima autrice dello studio pubblicato su npj Robotics, ha guidato il lavoro durante il dottorato nel Computational Robot Design and Fabrication Lab dell'EPFL, diretto da Josie Hughes. Oggi è professoressa assistente di ingegneria meccanica e aerospaziale presso il NYU Center for Robotics and Embodied Intelligence. Descrive il problema in modo semplice: per monitorare prima un torrente e poi un lago servono oggi due robot diversi, ciascuno progettato e collaudato da zero.
Perché le eliche non bastano
I veicoli subacquei a elica supportano da tempo le attività negli ambienti acquatici, ma le pale in rotazione possono impigliarsi nella vegetazione, sollevare sedimenti e spaventare la fauna. Questo li rende poco adatti a torrenti poco profondi, fondali ricchi di alghe o all'osservazione ravvicinata dei pesci.
I robot che nuotano flettendo il corpo evitano la pala rotante. La maggior parte di loro, però, è pensata per una sola dimensione e un solo compito. Ingrandirli o rimpicciolirli di solito significa ricominciare da capo, ed è proprio il vuoto che ScaFi intende colmare.
Cosa hanno mostrato i test
Nel lavoro con l'Unsteady Flow Diagnostics Lab dell'EPFL, diretto da Karen Mulleners, i ricercatori hanno analizzato il flusso d'acqua dietro i robot. Il robot più piccolo ha prodotto vortici simili a quelli lasciati dai pesci veri. In tutte e tre le dimensioni il movimento di nuoto è risultato molto coerente una volta normalizzato rispetto alle dimensioni del corpo. I robot sono cresciuti di quasi cinque volte in lunghezza e l'andatura da pesce si è mantenuta.
Il team ha poi portato i robot in acque libere. Il robot di taglia media ha nuotato in un torrente svizzero, il più grande è stato provato sul Lago di Ginevra e il più piccolo ha operato in torrenti profondi appena 15-30 centimetri. Durante la prova nel torrente, il robot ha continuato a nuotare anche dopo la perdita del segnale GPS.
L'efficienza è stato il risultato più debole. I due robot più piccoli hanno prestazioni simili. Il più grande è risultato costantemente meno efficiente e ha richiesto un motore diverso e più potente. Gli autori ipotizzano che la causa siano resistenza e inerzia, ma non sono ancora riusciti a chiarirlo.
I test di disturbo hanno evidenziato un compromesso. Il robot più piccolo era il più agile, ma quello che si riprendeva più lentamente dopo essere stato deviato dalla rotta. I robot più grandi erano meno agili e più stabili.
Il lavoro è stato finanziato in parte dal programma Horizon 2020 dell'Unione Europea nell'ambito della convenzione di sovvenzione Marie Skłodowska-Curie n. 945363.
Cosa significa per il settore
Il contributo principale è un metodo, non una singola macchina. Fissare la configurazione di motore e tendini e cambiare solo il diametro delle barre trasforma la dimensione in una variabile controllata. Ne derivano due vantaggi. Si può ridurre il costo ingegneristico per adattare un pesce robotico a un nuovo ambiente, e i ricercatori ottengono un modo per studiare come il nuoto cambia con la scala, cosa che, osservano, è difficile da fare con animali reali o robot realizzati su misura.
Il risultato è meno ampio dell'idea di un unico progetto valido per ogni missione. Il robot più grande ha richiesto un motore diverso, quindi l'affermazione che cambino solo le barre vale per il movimento di nuoto ma non per l'intero sistema di alimentazione. Lo dicono anche gli autori: il movimento scala in modo più pulito dell'energia necessaria a produrlo. Un progetto che non è altrettanto efficiente a ogni dimensione conta molto per chi pianifica missioni di lunga durata, perché l'efficienza determina l'autonomia e la fonte non riporta dati sull'autonomia.
I risultati sui disturbi indicano una scelta progettuale. Il robot più piccolo è adatto ad acque strette e poco profonde dove conta l'agilità, mentre quelli più grandi sacrificano manovrabilità in cambio di stabilità. Gli utenti dovrebbero comunque scegliere la taglia in base al compito, anche se la piattaforma di base è la stessa.
Restano aperte diverse questioni. Le prove sul campo mostrano i robot al lavoro in un torrente, in un lago e in corsi d'acqua poco profondi, ma la fonte non fornisce dati di confronto con i veicoli a elica in termini di efficienza, velocità o disturbo alla fauna. Il vantaggio rispetto alle eliche in presenza di vegetazione e sedimenti è una motivazione dichiarata, non qualcosa misurato da questi test. Sono state costruite solo tre dimensioni, quindi non si sa se l'approccio regga bene molto oltre questi limiti. Gli autori aggiungono che l'idea di scalare attorno a un unico parametro strutturale chiave potrebbe applicarsi ad altri robot soft e cedevoli, anche fuori dall'acqua, ma ciò non è stato dimostrato.
Il prossimo banco di prova è la questione energetica. Se il calo di efficienza alla dimensione maggiore potrà essere ricondotto a resistenza e inerzia e poi corretto, la prospettiva di una piattaforma di pesce robotico scalabile diventerebbe molto più solida. Fino ad allora, ScaFi dimostra che l'andatura può essere scalata e lascia il bilancio energetico come parte ancora da completare.