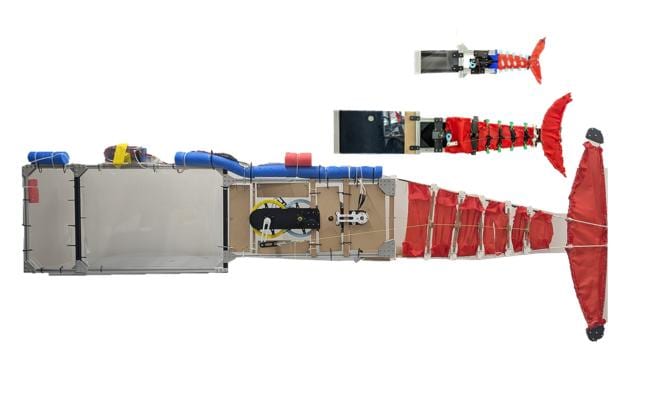
Un seul moteur et deux tendons croisés suffisent à animer ScaFi, un poisson robot que des ingénieurs de l'EPFL et de la New York University ont construit en trois tailles : environ 0,6, 1,1 et 2,9 mètres. Selon l'équipe, le mouvement de nage est resté très proche d'une taille à l'autre, une fois les valeurs rapportées à la longueur du corps. La consommation d'énergie, elle, n'a pas suivi aussi proprement.
Une seule conception, trois tailles
ScaFi, abréviation de Scalable Fish (« poisson évolutif »), s'inspire de poissons comme la morue et le maquereau. Ces espèces concentrent l'essentiel de la flexion de leur corps vers la queue, un mode de nage que l'on retrouve dans la nature chez des animaux de tailles très variées.
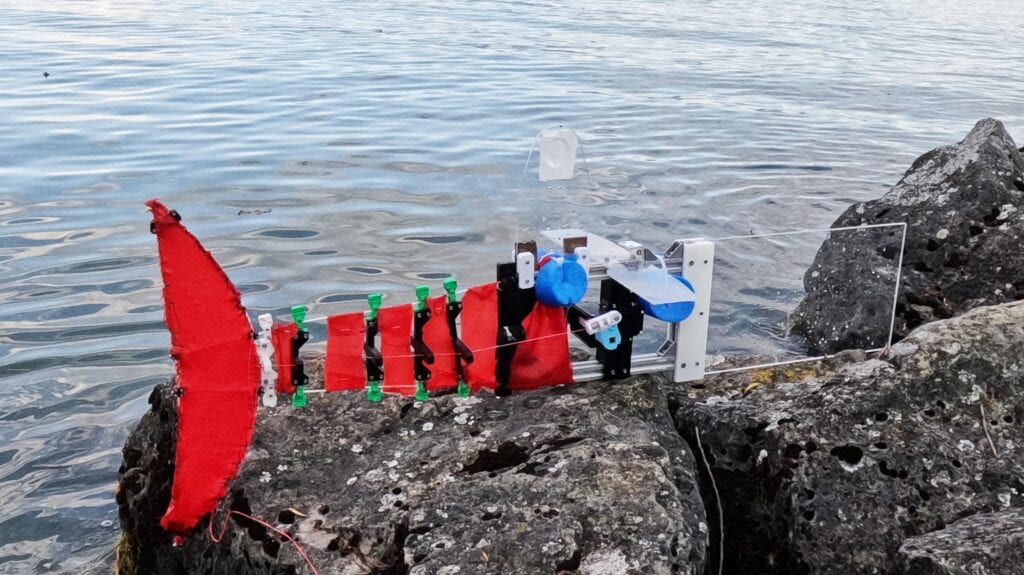
Le robot comporte une partie avant rigide et une queue souple faite de tiges en fibre de verre. Un moteur tire deux tendons qui se croisent près de l'extrémité de la queue. Ce croisement produit la courbure en S nécessaire à une nage de type poisson.
Le diamètre des tiges de la queue est la seule pièce à modifier selon la taille du robot. Les tiges s'épaississent proportionnellement quand le robot grandit, ce qui préserve un comportement de flexion de la queue comparable. Le mécanisme moteur et le système de tendons croisés restent identiques.
Nana Obayashi, première autrice de l'article paru dans npj Robotics, a mené ces travaux pendant son doctorat au Computational Robot Design and Fabrication Lab de l'EPFL, dirigé par Josie Hughes. Elle est aujourd'hui professeure assistante en génie mécanique et aérospatial au NYU Center for Robotics and Embodied Intelligence. Elle résume simplement le problème : pour surveiller un ruisseau puis un lac, il faut aujourd'hui deux robots différents, chacun conçu et testé entièrement à partir de zéro.
Les limites des hélices
Les véhicules sous-marins à hélice soutiennent depuis longtemps le travail en milieu aquatique, mais leurs pales en rotation peuvent s'accrocher à la végétation, remuer les sédiments et effrayer la faune. Ils conviennent donc mal aux ruisseaux peu profonds, aux herbiers denses ou à l'observation rapprochée des poissons.
Les robots qui nagent en ondulant leur corps évitent la pale tournante. La plupart, cependant, sont conçus pour une seule taille et un seul usage. Les agrandir ou les réduire oblige généralement à tout reprendre depuis le début : c'est précisément cette lacune que ScaFi veut combler.
Ce que les essais ont montré
Dans le cadre d'une collaboration avec l'Unsteady Flow Diagnostics Lab de l'EPFL, dirigé par Karen Mulleners, les chercheurs ont étudié l'écoulement de l'eau derrière les robots. Le plus petit a produit des tourbillons semblables à ceux que laissent de vrais poissons. Pour les trois tailles, le mouvement de nage concordait étroitement une fois ramené à la taille du corps. La longueur des robots a été multipliée par près de cinq, et la nage de type poisson s'est maintenue.
L'équipe a aussi testé les robots en milieu naturel. Le robot de taille intermédiaire a nagé dans un cours d'eau suisse, le plus grand sur le lac Léman, et le plus petit dans des ruisseaux de 15 à 30 centimètres de profondeur seulement. Lors de l'essai en rivière, le robot a continué à nager après une perte du signal GPS.
L'efficacité énergétique est le point faible des résultats. Les deux robots les plus petits se sont comportés de façon similaire. Le plus grand était systématiquement moins efficace et a nécessité un autre moteur, plus puissant. Les auteurs avancent que la traînée et l'inertie pourraient être en cause, mais n'ont pas élucidé la cause.
Les tests de perturbation révèlent un compromis. Le plus petit robot était le plus agile, mais il se rétablissait le plus lentement après avoir été dévié de sa trajectoire. Les robots plus grands étaient moins vifs et plus stables.
Ces travaux ont été financés en partie par le programme Horizon 2020 de l'Union européenne, dans le cadre de la convention de subvention Marie Skłodowska-Curie n° 945363.
Ce que cela change pour le domaine
L'apport principal est une méthode, plus qu'une machine. En figeant l'agencement du moteur et des tendons et en ne modifiant que le diamètre des tiges, on fait de la taille une variable contrôlée. Cela a deux usages : réduire le coût d'ingénierie nécessaire pour adapter un poisson robot à un nouvel environnement, et offrir aux chercheurs un moyen d'étudier l'évolution de la nage avec l'échelle, ce qui, soulignent-ils, est difficile à faire avec des animaux ou des robots conçus sur mesure.
Le résultat est plus modeste que l'idée d'une conception unique pour toutes les missions. Le plus grand robot a exigé un moteur différent : l'affirmation selon laquelle seules les tiges changent vaut donc pour le mouvement de nage, mais pas pour l'ensemble du système de propulsion. Les auteurs le reconnaissent : le mouvement s'adapte à l'échelle plus proprement que l'énergie nécessaire pour le produire. Une conception dont l'efficacité varie selon la taille comptera pour quiconque prévoit des déploiements de longue durée, car l'efficacité détermine l'autonomie, et la source ne fournit aucun chiffre d'autonomie.
Les résultats sur les perturbations orientent vers un choix de conception. Le plus petit robot convient aux eaux peu profondes et exiguës où l'agilité compte, tandis que les plus grands sacrifient de la maniabilité au profit de la stabilité. Les utilisateurs devraient donc toujours choisir une taille adaptée à la tâche, même si la plateforme de base est commune.
Plusieurs questions restent ouvertes. Les essais sur le terrain montrent les robots à l'œuvre dans une rivière, un lac et des ruisseaux peu profonds, mais la source ne fournit aucune donnée les comparant aux véhicules à hélice en matière d'efficacité, de vitesse ou de dérangement de la faune. L'avantage face aux hélices dans la végétation et les sédiments est une motivation affichée, non quelque chose que ces tests ont mesuré. Seules trois tailles ont été construites : on ignore donc si l'approche reste valable bien au-delà. Les auteurs estiment aussi que l'idée de dimensionner l'ensemble autour d'un seul paramètre structurel clé pourrait s'appliquer à d'autres robots souples, y compris hors de l'eau, mais cela n'a pas été démontré.
Le prochain test portera sur la question de l'énergie. Si la baisse d'efficacité à la plus grande taille peut être reliée à la traînée et à l'inertie, puis corrigée, l'argument en faveur d'une plateforme de poisson robot évolutive en sera nettement renforcé. D'ici là, ScaFi démontre que la nage peut être transposée à d'autres échelles, mais laisse le bilan énergétique en chantier.