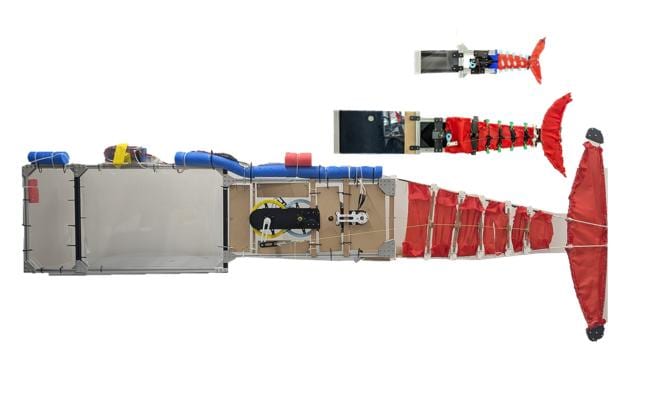
Un solo motor y dos tendones cruzados impulsan a ScaFi, un pez robótico que ingenieros de la EPFL y la Universidad de Nueva York han construido con longitudes de aproximadamente 0,6, 1,1 y 2,9 metros. El equipo señala que el movimiento de natación se mantuvo muy similar en los tres tamaños una vez ajustado a la longitud del cuerpo. El consumo de energía, en cambio, no escaló con tanta limpieza.
Un diseño, tres tamaños
ScaFi, abreviatura de Scalable Fish (pez escalable), se inspira en peces como el bacalao y la caballa. Estos peces concentran la mayor parte de la flexión del cuerpo hacia la cola, un estilo de nado presente en la naturaleza en un rango de tamaños inusualmente amplio.
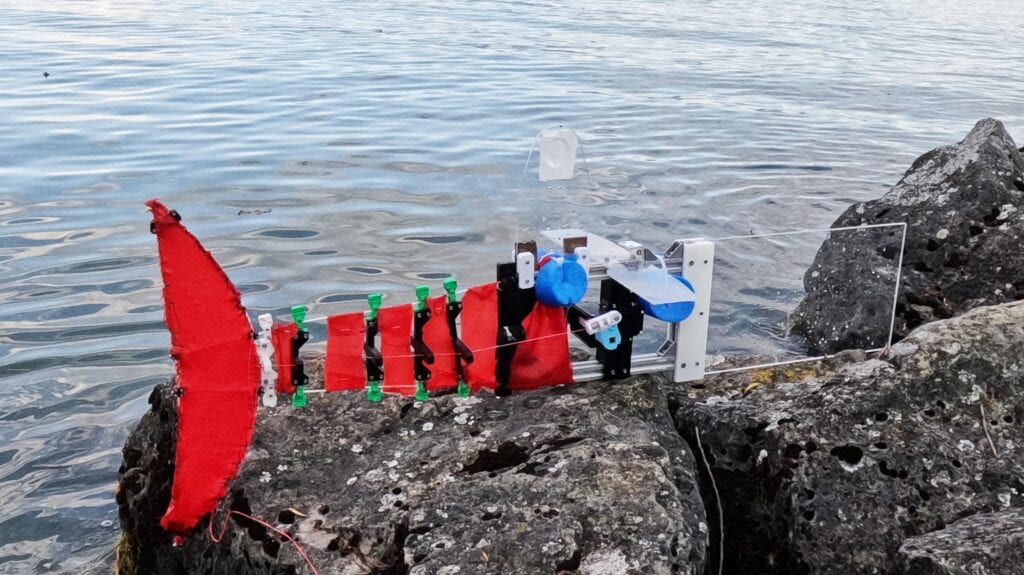
El robot tiene una sección delantera rígida y una cola flexible hecha con varillas de fibra de vidrio. Un motor tira de dos tendones que se cruzan cerca del extremo de la cola. Ese cruce produce la curvatura en forma de S necesaria para nadar como un pez.
El diámetro de las varillas de la cola es lo único que debe cambiar según el tamaño del robot. Las varillas se vuelven proporcionalmente más gruesas a medida que el robot crece, lo que conserva un comportamiento de flexión de la cola similar. El mecanismo del motor y el sistema de tendones cruzados permanecen iguales.
Nana Obayashi, primera autora del artículo publicado en npj Robotics, dirigió el trabajo mientras completaba su doctorado en el Laboratorio de Diseño y Fabricación Computacional de Robots de la EPFL, encabezado por Josie Hughes. Ahora es profesora asistente de ingeniería mecánica y aeroespacial en el Centro de Robótica e Inteligencia Encarnada de la NYU. Describe el problema con claridad: monitorear un arroyo y luego un lago requiere hoy dos robots distintos, cada uno diseñado y probado desde cero.
Por qué las hélices se quedan cortas
Los vehículos submarinos propulsados por hélices llevan tiempo apoyando el trabajo en entornos acuáticos, pero las aspas giratorias pueden engancharse en la vegetación, remover sedimentos y asustar a la fauna. Eso los hace poco adecuados para arroyos poco profundos, zonas de maleza densa o la observación cercana de peces.
Los robots que flexionan su cuerpo para nadar evitan el aspa giratoria. Sin embargo, la mayoría está diseñada para un solo tamaño y una sola tarea. Ampliar o reducir uno suele implicar empezar de nuevo, y esa es la brecha que ScaFi pretende cerrar.
Qué mostraron las pruebas
En colaboración con el Laboratorio de Diagnóstico de Flujos No Estacionarios de la EPFL, dirigido por Karen Mulleners, los investigadores examinaron el flujo de agua detrás de los robots. El robot más pequeño generó patrones de remolinos similares a los que dejan los peces reales. En los tres tamaños, el movimiento de natación coincidió estrechamente una vez ajustado al tamaño del cuerpo. Los robots crecieron casi cinco veces en longitud y el patrón de nado propio de un pez se mantuvo.
El equipo también llevó los robots a aguas abiertas. El robot de tamaño medio nadó en un arroyo suizo, el más grande navegó en el lago Lemán y el más pequeño trabajó en arroyos de apenas 15 a 30 centímetros de profundidad. Durante la prueba en el arroyo, el robot siguió nadando tras una pérdida de señal del GPS.
La eficiencia fue el resultado más débil. Los dos robots más pequeños rindieron de forma similar. El más grande fue sistemáticamente menos eficiente y necesitó un motor distinto y más potente. Los autores sugieren que la resistencia hidrodinámica y la inercia podrían ser la causa, pero no han resuelto el origen.
Las pruebas de perturbación mostraron un compromiso. El robot más pequeño fue el más ágil, pero el que más tardó en recuperarse tras ser desviado de su rumbo. Los robots más grandes fueron menos ágiles y más estables.
El trabajo fue financiado en parte por el programa Horizonte 2020 de la Unión Europea, en virtud del acuerdo de subvención Marie Skłodowska-Curie n.º 945363.
Qué significa para el sector
La principal aportación es un método, no una máquina concreta. Fijar la disposición del motor y los tendones y cambiar solo el diámetro de las varillas convierte el tamaño en una variable controlada. Esto tiene dos usos. Puede reducir el costo de ingeniería de adaptar un pez robótico a un nuevo entorno, y ofrece a los investigadores una forma de estudiar cómo cambia la natación con la escala, algo que, según señalan, es difícil de hacer con animales o con robots hechos a medida.
El resultado es más acotado que la idea de un único diseño para cualquier trabajo. El robot más grande necesitó otro motor, de modo que la afirmación de que solo cambian las varillas vale para el movimiento de natación, pero no para el sistema de potencia completo. Los autores lo reconocen: el movimiento escaló con más limpieza que la energía necesaria para producirlo. Un diseño que no es igual de eficiente en todos los tamaños importará a quien planee despliegues prolongados, porque la eficiencia determina la autonomía y la fuente no ofrece cifras de autonomía.
Los resultados de las perturbaciones apuntan a una decisión de diseño. El robot más pequeño es adecuado para aguas estrechas y poco profundas donde la agilidad cuenta, mientras que los más grandes cambian maniobrabilidad por estabilidad. Los usuarios tendrían que elegir un tamaño acorde con la tarea, aunque la plataforma base sea compartida.
Quedan varias preguntas abiertas. Las pruebas de campo muestran a los robots funcionando en un arroyo, un lago y riachuelos poco profundos, pero la fuente no aporta datos que los comparen con vehículos de hélice en eficiencia, velocidad o impacto sobre la fauna. La ventaja sobre las hélices en zonas con vegetación y sedimentos es una motivación declarada, no algo que estas pruebas hayan medido. Solo se construyeron tres tamaños, así que no se sabe si el enfoque se sostiene mucho más allá de ellos. Los autores también afirman que la idea de escalar en torno a un parámetro estructural clave podría aplicarse a otros robots flexibles, incluidos los que operan fuera del agua, pero eso no se ha demostrado.
La siguiente prueba es la cuestión energética. Si la caída de eficiencia en el tamaño mayor puede atribuirse a la resistencia y la inercia y luego corregirse, el argumento a favor de una plataforma de pez robótico escalable sería mucho más sólido. Hasta entonces, ScaFi demuestra que la forma de nadar puede escalarse y deja el presupuesto energético como la parte pendiente.